
灵巧手数据库
浏览具备来源证据的灵巧手产品,支持按参数、可获得性、公司和商业状态筛选。
193 个产品系列 · 292 个型号
| 零部件 | 组织 | 国家 / 地区 | 产品状态 | 可用状态 | 手指数量 | 关节数 | 主动自由度 | 本体重量 | 通信接口 | 触觉感知 | 操作 | ||
|---|---|---|---|---|---|---|---|---|---|---|---|---|---|
 斯坦福/JPL机器人手斯坦福/JPL机器人手 | 斯坦福大学 | 美国 | — | 未公开 | 3 指 | 9 关节 | 9 自由度 | — | — | — | — | 2026-09-13 | |
 斯坦福/JPL 灵巧手斯坦福/JPL 灵巧手触觉感知研究配置 | 斯坦福大学 | 美国 | — | 未公开 | 3 指 | 9 关节 | 9 自由度 | — | — | 具备 | 1984年 Sandia 历史购置价:32,265 美元 | 2026-09-13 | |
 DLR Hand IIDLR Hand IIDLR Hand II — ICRA 2019右手食指触觉皮肤实验 | 德国航空航天中心 | 德国 | 原型 | 未发售 | 4 指 | — | 13 自由度 | 1.8 千克 | — | 具备 | 未知 | 2026-09-12 | |
 BH8-280BH8-280BH8-280 | 巴雷特科技 | 美国 | 商业化 | 未公开 | 3 指 | 6 关节 | 4 自由度 | 1.2 千克 | — | — | 未知 | 2026-09-12 | |
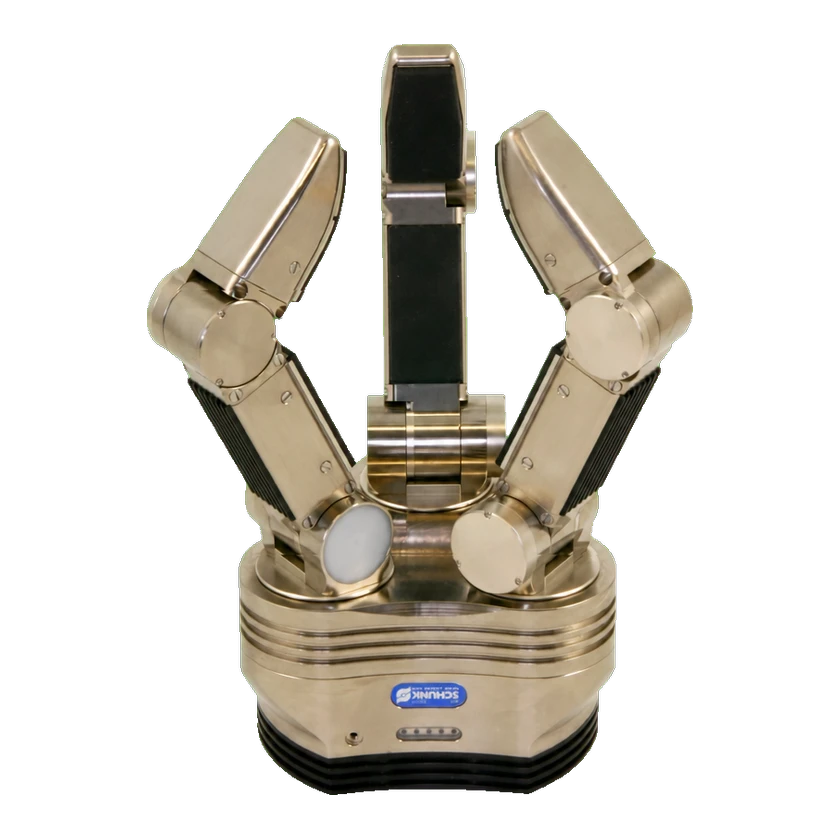 SCHUNK 灵巧手 2.0(SDH-2)SCHUNK 灵巧手 2.0(SDH-2)SDH-2 | SCHUNK | 德国 | — | 未公开 | 3 指 | — | 7 自由度 | 1.95 千克 | — | 具备 | — | 2026-09-08 | |
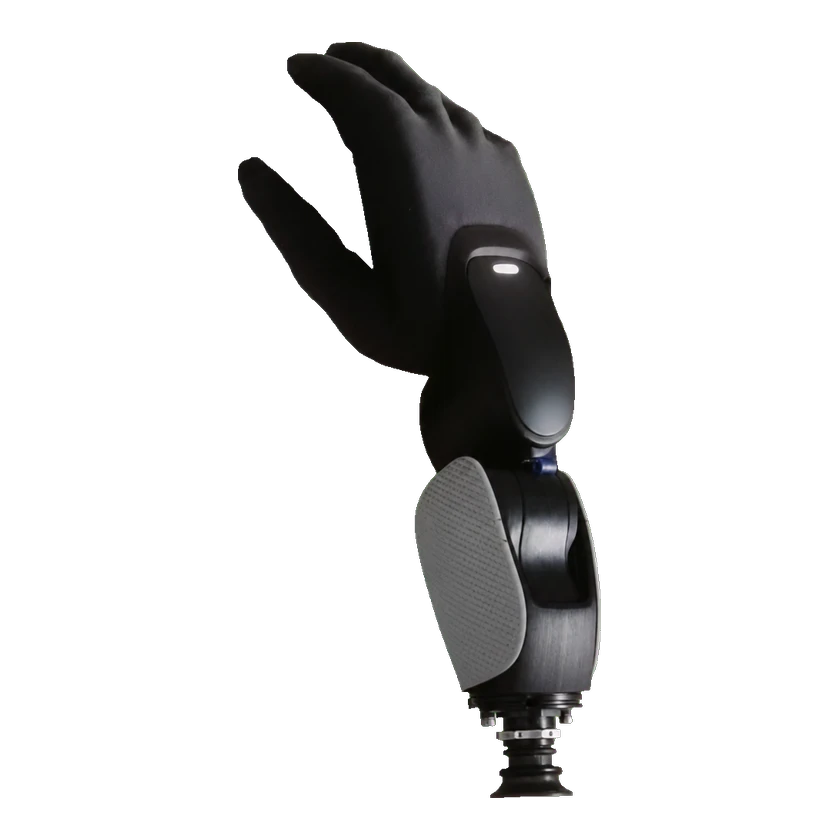 Figure 03 手部系统Figure 03 手部系统Figure 03 Hand | Figure AI | 美国 | 试点 | 仅试点 | — | — | — | — | — | 具备 | 价格未公开 | 2026-09-13 | |
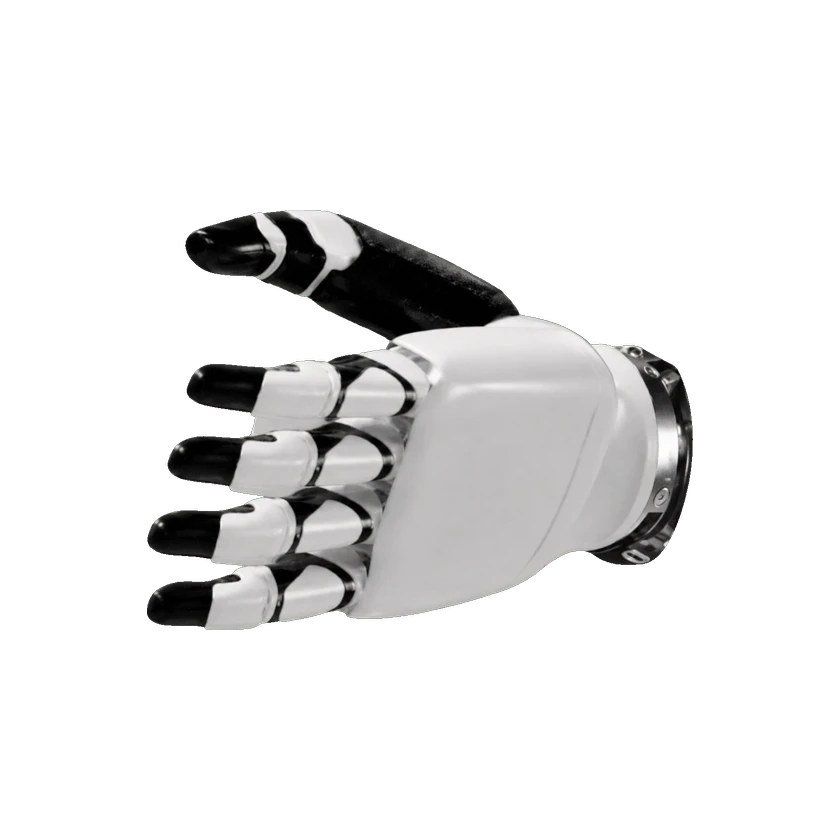 Apollo 灵巧手Apollo 灵巧手Apollo搭载Ability Hand:2023年发布配置 | Apptronik | 美国 | — | 未公开 | 5 指 | — | — | — | — | 具备 | — | 2026-09-14 | |
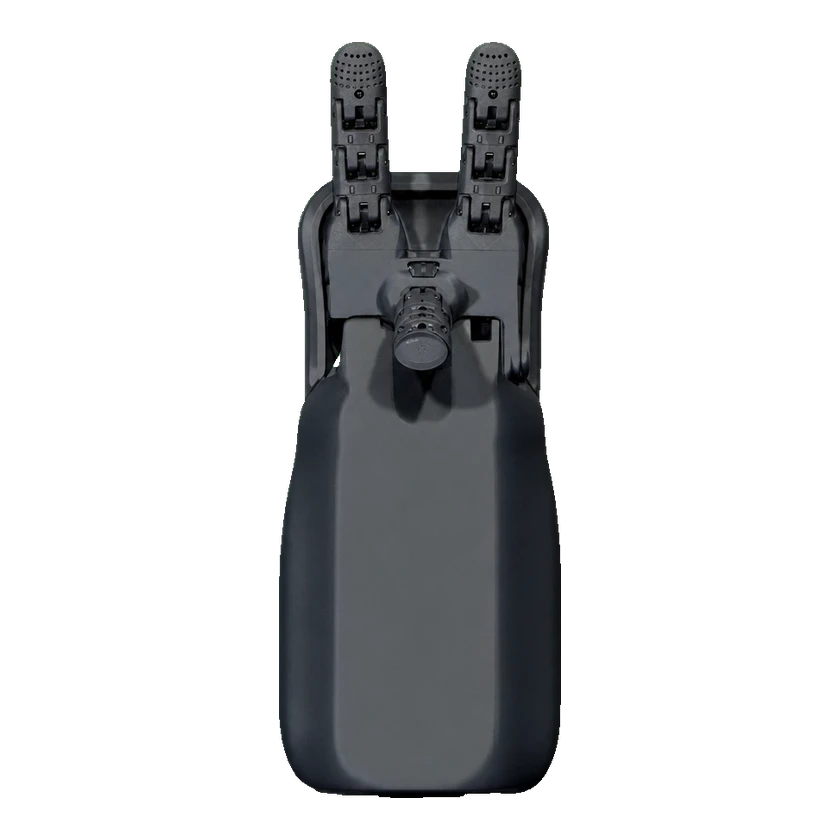 RH2DRH2DRH2D Gen2 — 标准 RS485 与 USB | Seed Robotics | 葡萄牙 | — | 未公开 | — | — | 2 自由度 | 0.18 千克 | RS485 · USB (micro-USB virtual serial port) | — | — | 2026-09-07 | |
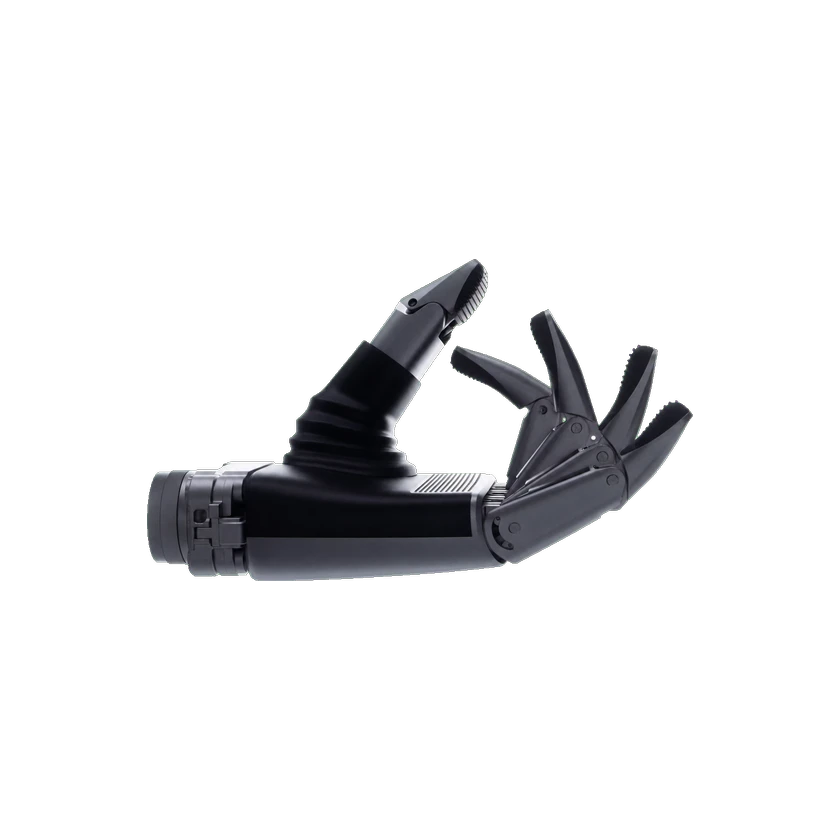 Walker S1 Third-generation Five-finger HandWalker S1 Third-generation Five-finger HandWalker S1集成灵巧手 | 优必选科技 | 中国 | 原型 | 仅试点 | 5 指 | — | 6 自由度 | — | — | 具备 | — | 2026-09-07 | |
 Optimus Gen 1 HandOptimus Gen 1 Hand | 特斯拉 | 美国 | 原型 | 未发售 | 5 指 | — | 主动自由度尚未独立核实 | — | — | — | — | 2026-09-13 | |
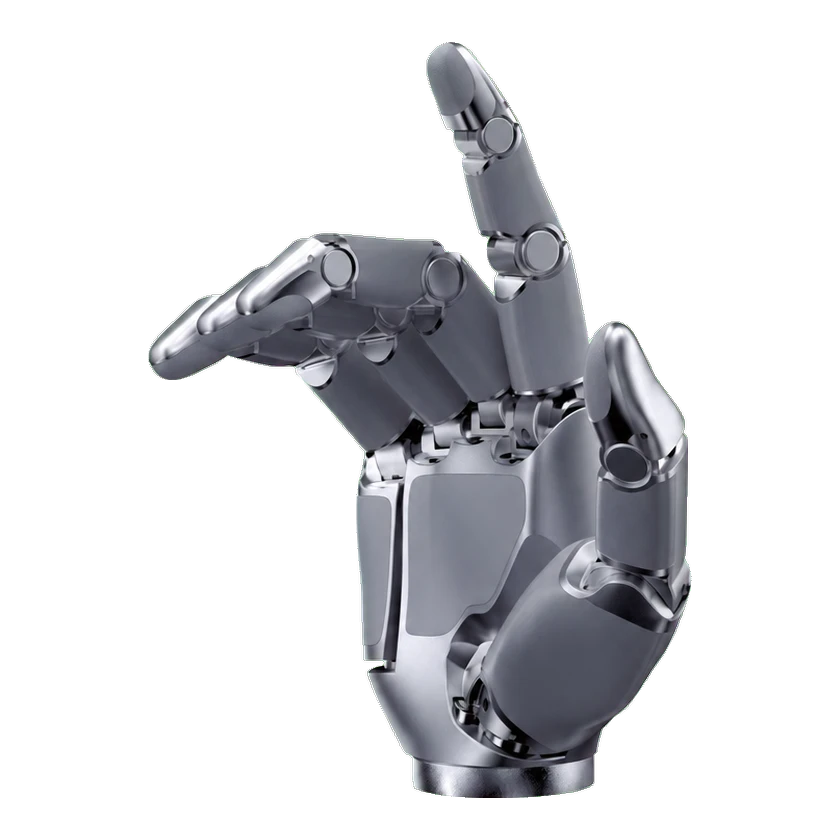 Wave W01Wave W01Wave 灵巧手 | Sharpa | 新加坡 | 商业化 | 在售 | 5 指 | — | 22 自由度 | 1.3 千克 | 100BASE-TX / 1000BASE-T以太网 | 具备 | 未公开 | 2026-10-14 | |
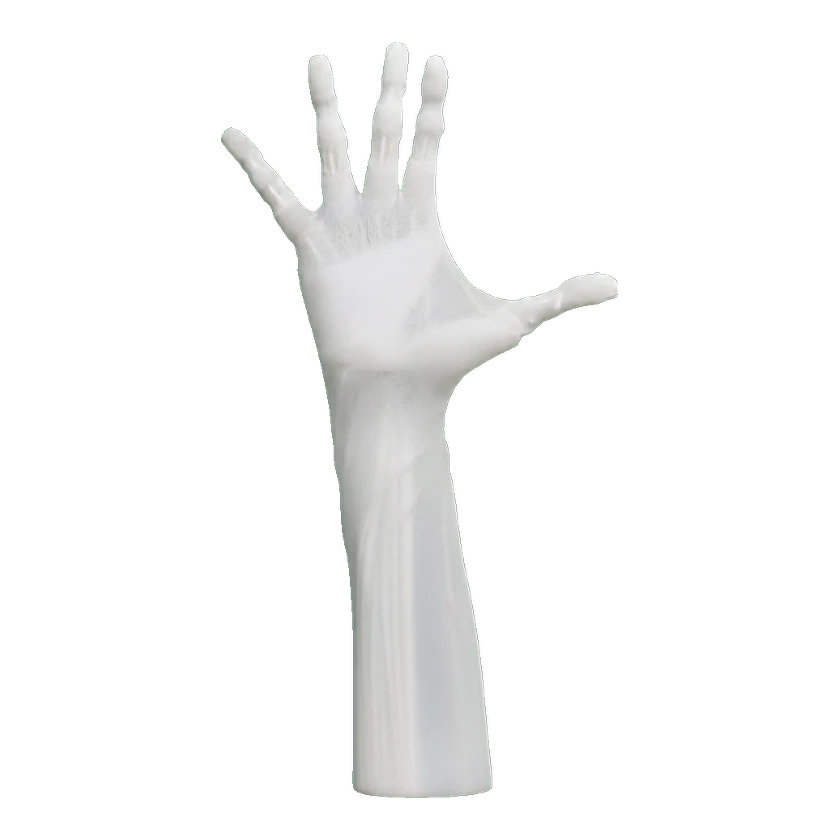 Clone HandClone Hand | Clone Robotics | 美国 | 原型 | 未发售 | — | — | 27 自由度 | — | — | — | — | 2026-09-07 | |
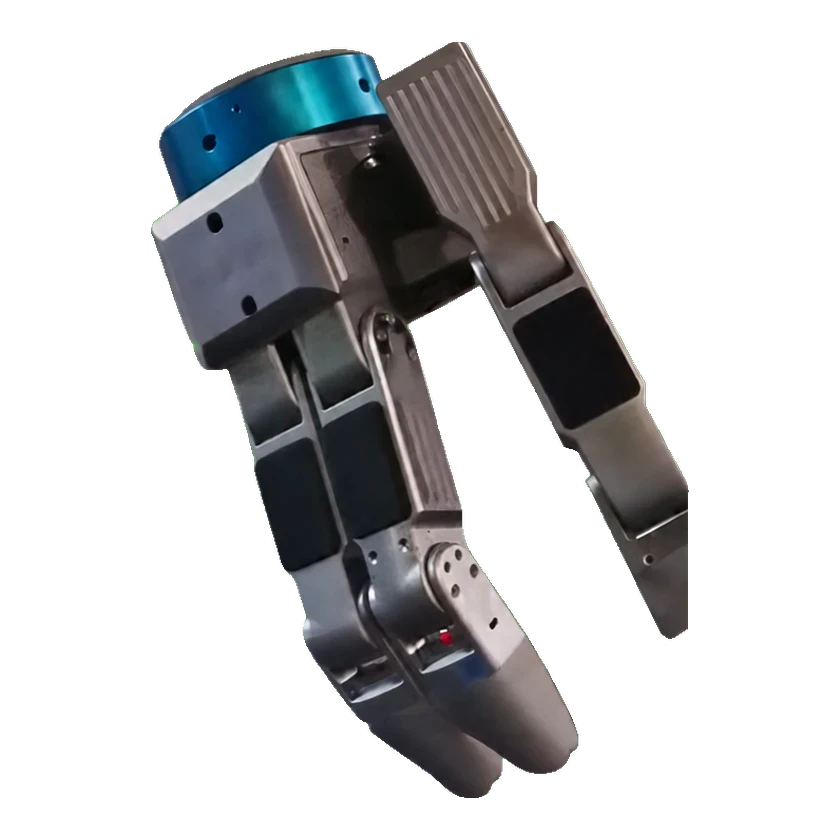 GR2 GripperGR2 GripperGR2七自由度配置 | 波士顿动力 | 美国 | — | 未公开 | 3 指 | — | 7 自由度 | — | — | 具备 | — | 2026-09-12 | |
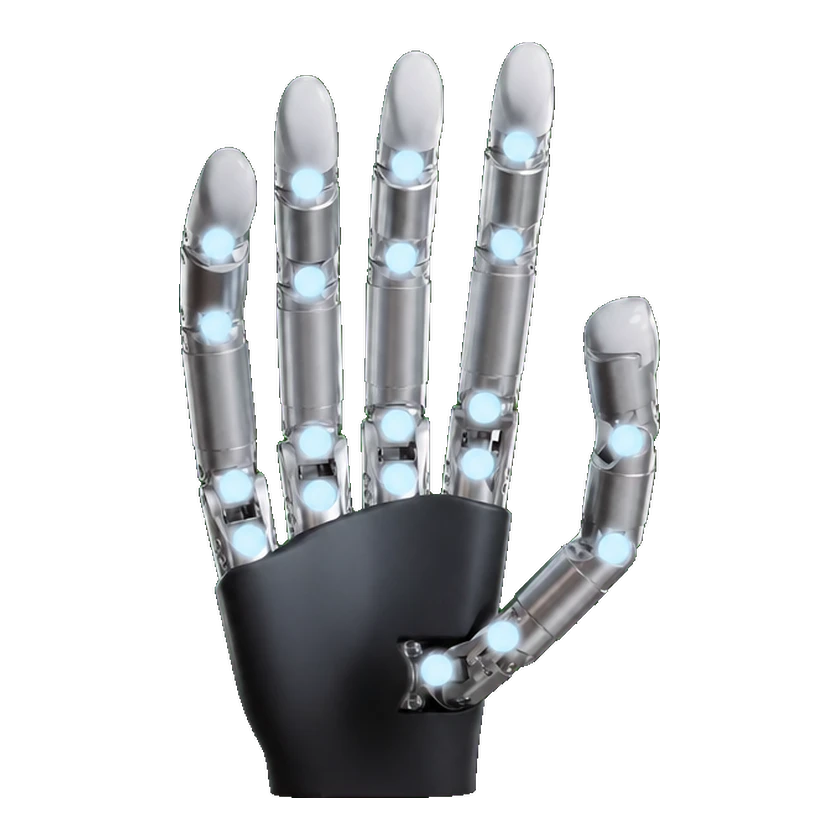 无极灵巧手无极灵巧手Wuji Hand 官方参考配置 | 无极科技 | — | — | 未公开 | 5 指 | 20 关节 | 20 自由度 | 0.57–0.59 千克 | USB 2.0 | — | — | 2026-09-12 | |
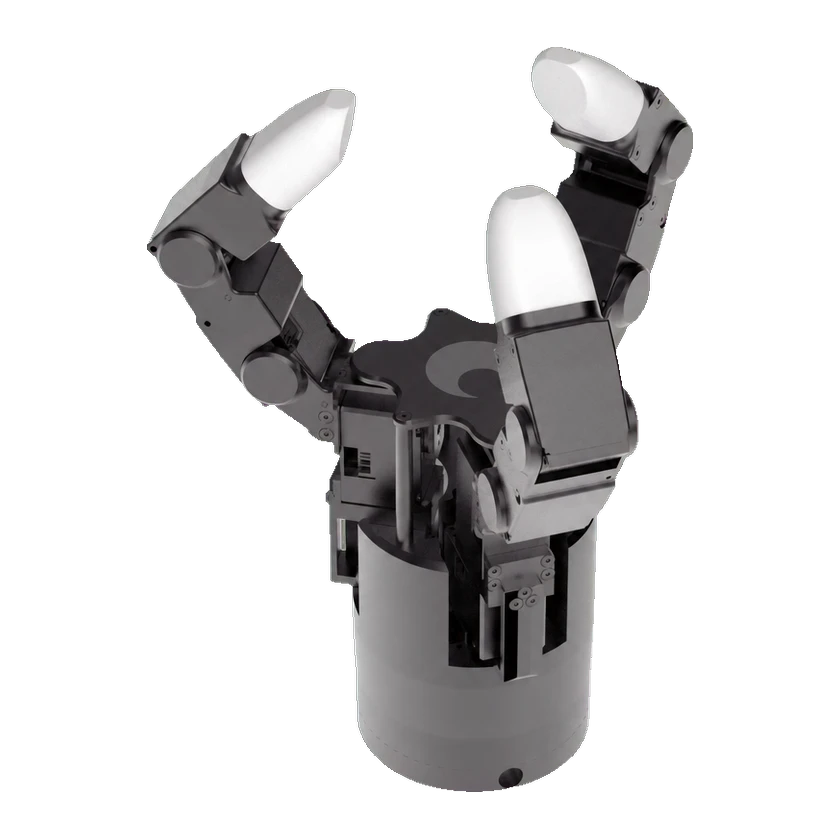 DG-3F-BDG-3F-BDG-3F-B — 标准配置 | Tesollo | 韩国 | 已停止开发 | 已停售 | 3 指 | 12 关节 | 12 自由度 | 1.04 千克 | Ethernet | — | — | 2026-09-07 | |
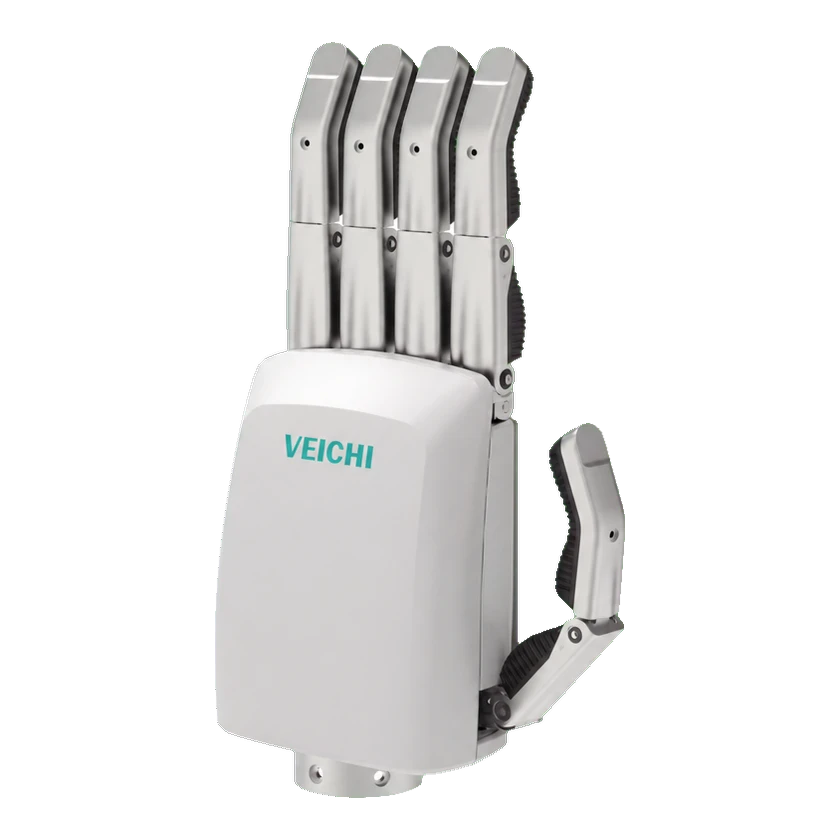 YZ-T6YZ-T6RS485 接口 | 苏州伟创电气有限公司 | 中国 | — | 未公开 | 5 指 | 11 关节 | 6 自由度 | — | RS485 | — | — | 2026-09-07 | |
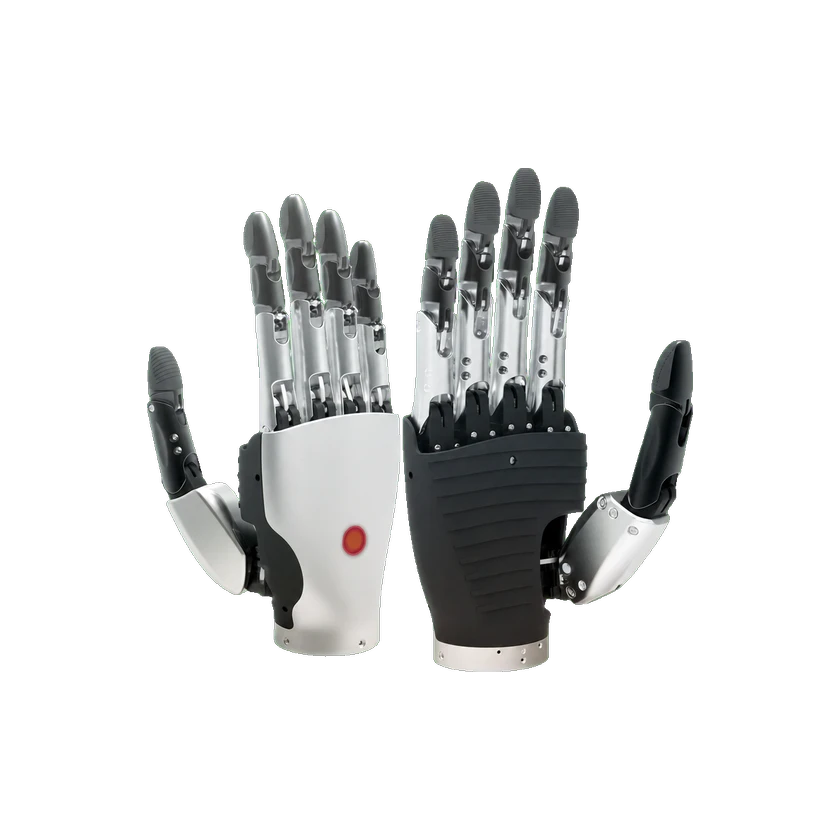 TH-RH-1-L/RTH-RH-1-L/R左手/右手 | 钛虎机器人 | 中国 | — | 未公开 | 5 指 | 5 关节 | 6 自由度 | 0.48 千克 | RS485 | — | — | 2026-09-12 | |
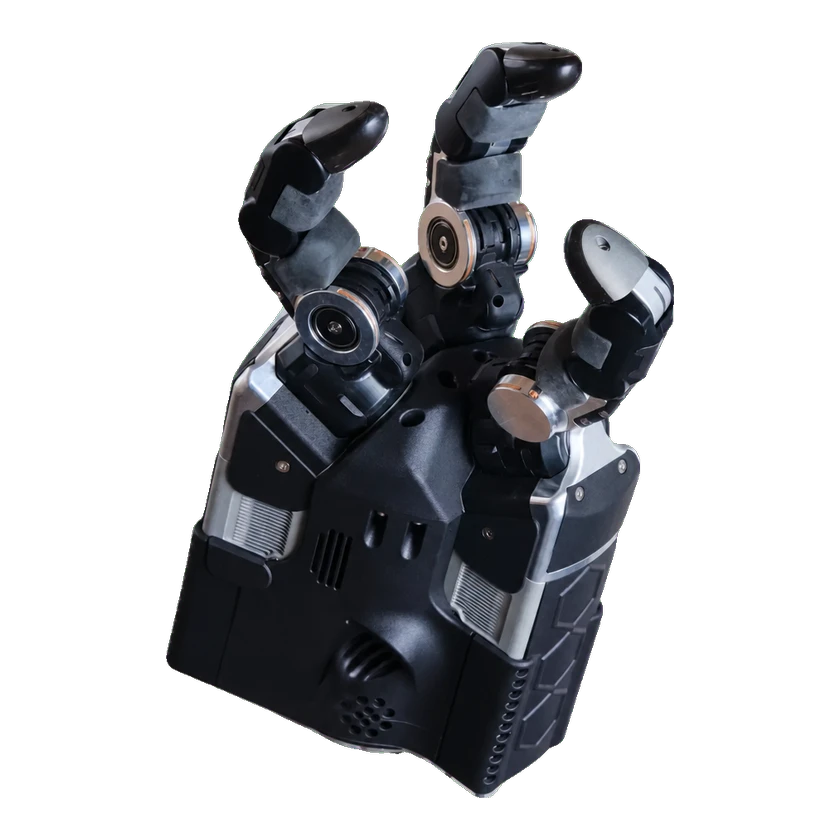 DEX-EEDEX-EEDEX-EE | Shadow Robot | 英国 | 商业化 | 在售 | 3 指 | 12 关节 | 12 自由度 | 4.1 千克 | EtherCAT · USB 3.0 | 具备 | — | 2026-09-12 | |
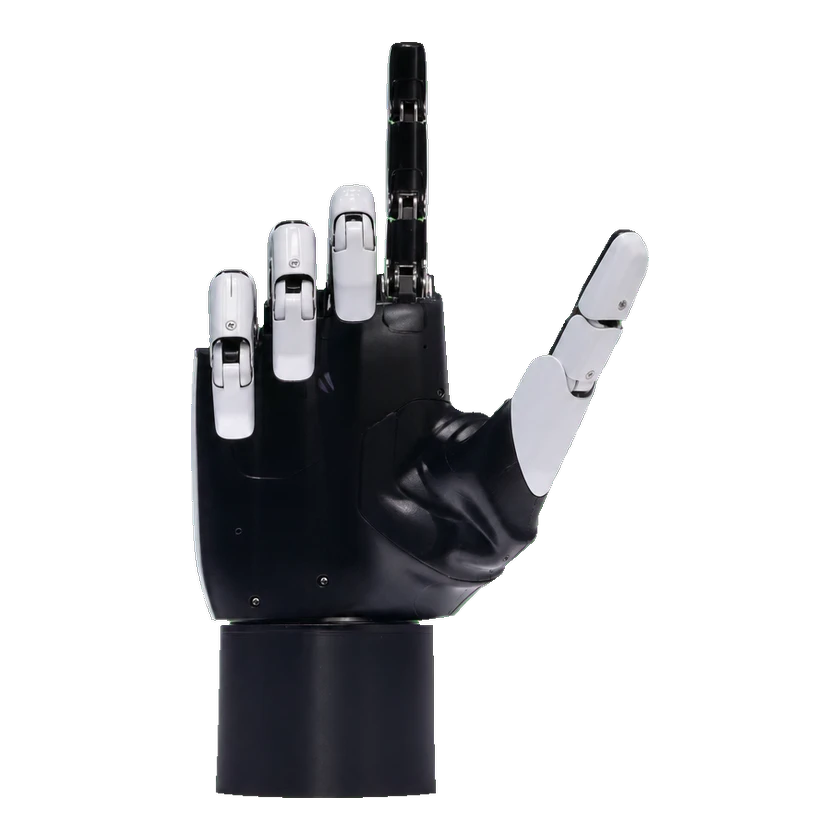 Papert 1.0Papert 1.0Papert 1.0 量产规格(厂商宣传册) | 速腾聚创科技有限公司 | 中国 | 原型 | 预售中 | — | 17 关节 | 8 自由度 | — | EtherCAT · CAN · RS485 | 具备 | — | 2026-09-13 | |
 Gaia 15Gaia 15标准配置 | 深圳星际光年科技有限公司 | 中国 | — | 未公开 | 5 指 | — | 15 自由度 | — | UART | — | — | 2026-09-12 | |
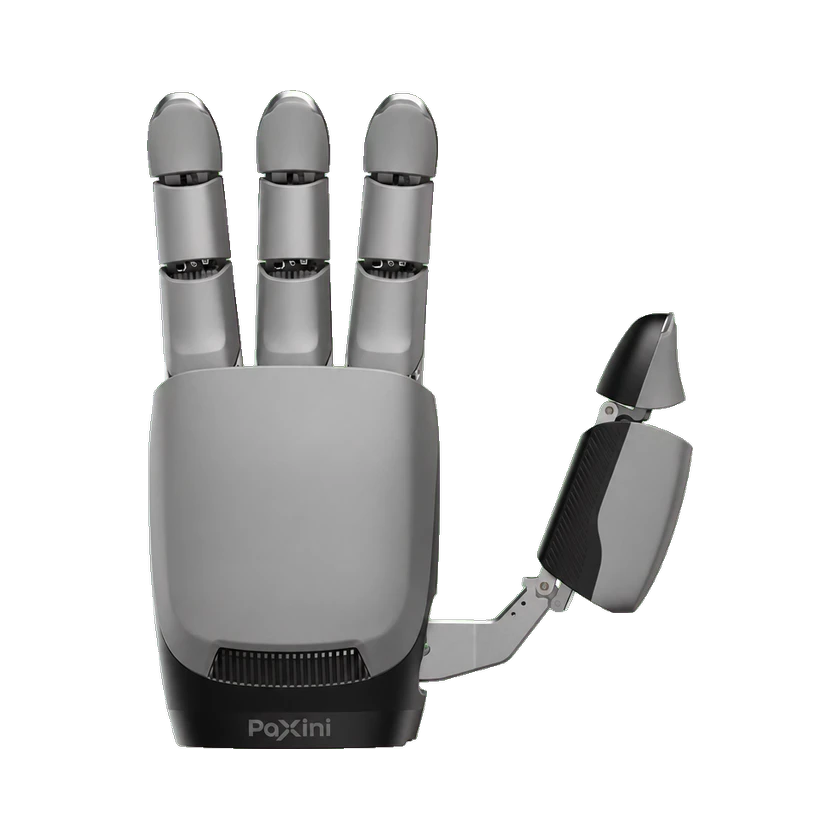 DexH13DexH13DexH13 | 帕西尼感知科技 | 中国 | 商业化 | 在售 | 4 指 | — | 13 自由度 | — | — | 具备 | 98,000 CNY | 2026-09-06 | |
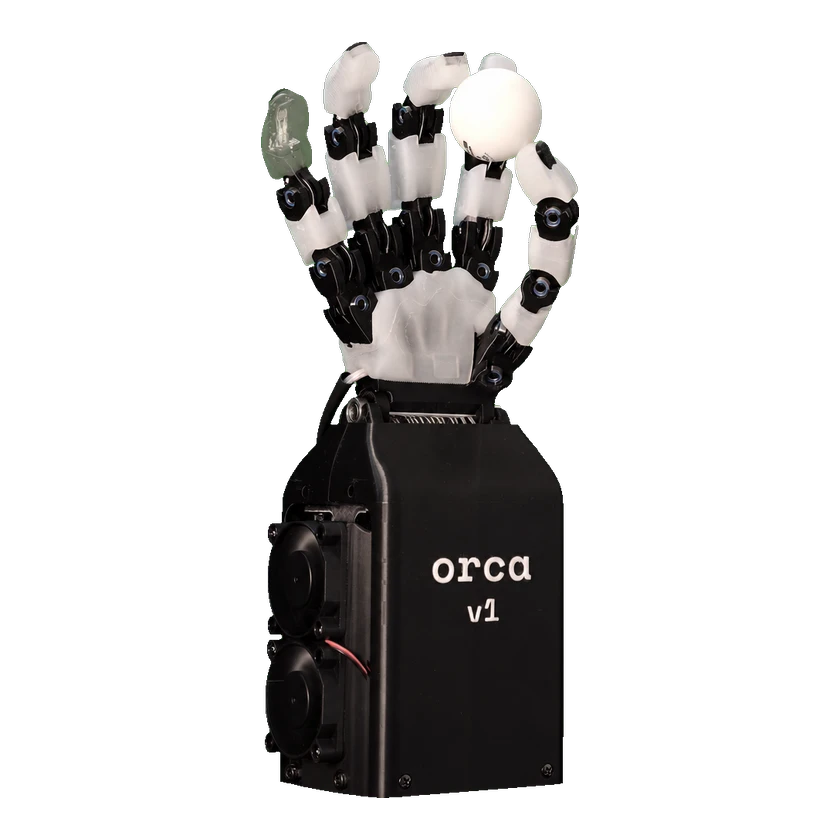 ORCA v1ORCA v1ORCA v1 | ORCA Dexterity | — | — | 未公开 | 5 指 | — | 16 自由度 | — | — | 具备 | — | 2026-09-12 | |
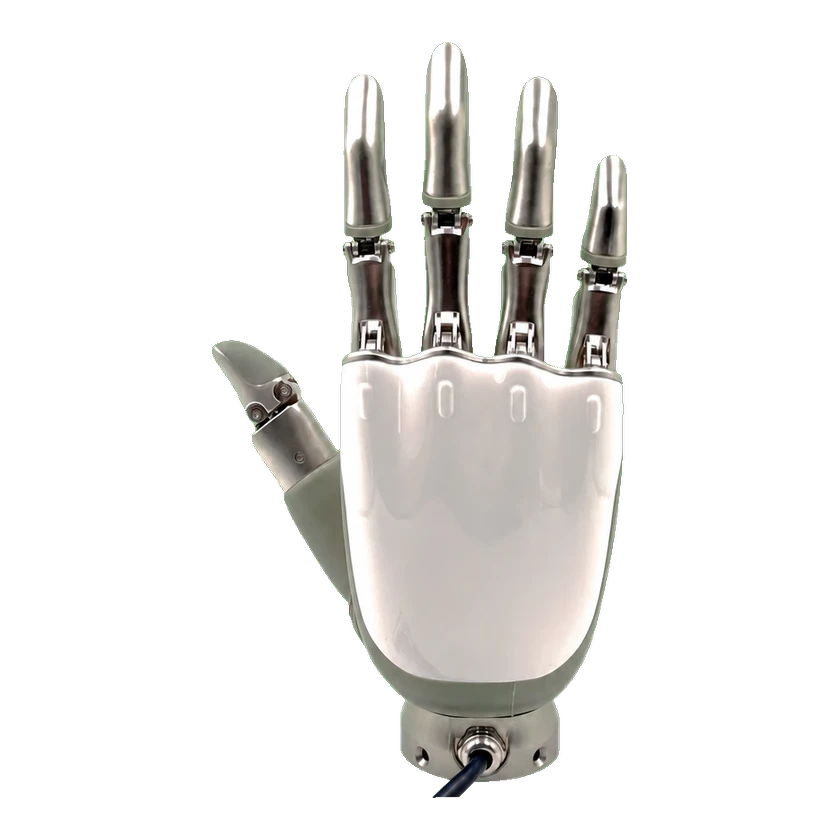 ROH-A001ROH-A001ROH-A001 — CAN 接口 | 傲意科技 | 中国 | — | 未公开 | 5 指 | 11 关节 | 6 自由度 | 0.54–0.55 千克 | CAN | — | — | 2026-09-06 | |
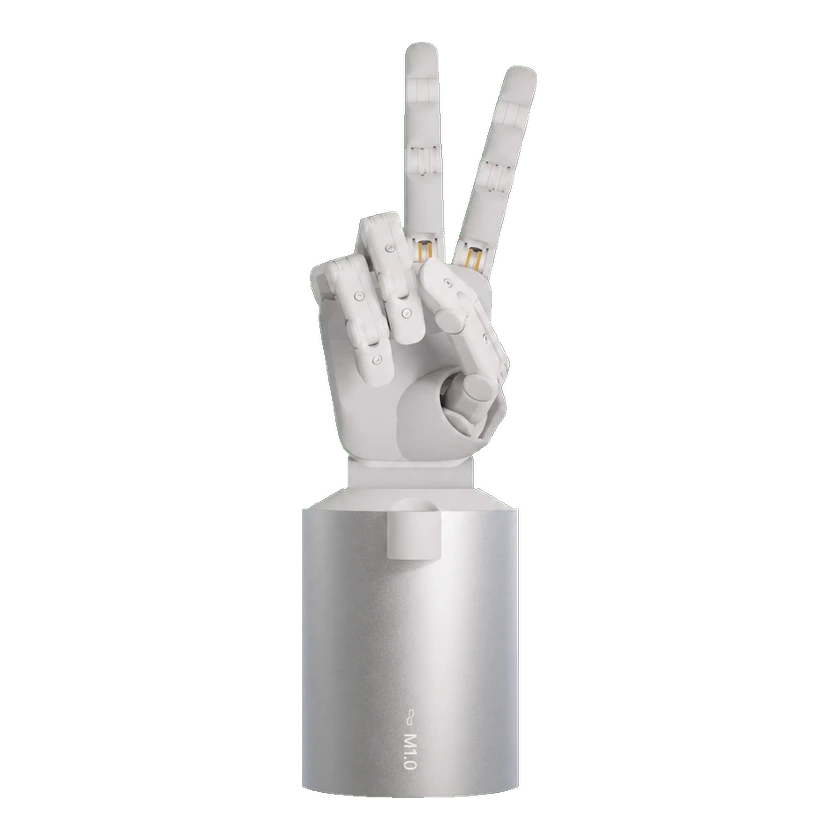 mimic hand M1mimic hand M1mimic hand M1 | mimic robotics | 瑞士 | — | 未公开 | 5 指 | 21 关节 | 15 自由度 | 1.8 千克 | — | 具备 | — | 2026-09-12 |
提交来源或更正