mimic robotics logomimic robotics

mimic hand

mimic hand M1

价格
价格未公开
类型
组件 · 灵巧手
状态
未公开
可得性
未公开
发布时间
未公开
国家/地区
瑞士
最近参数核验
2026-10-30
15 DOF
主动自由度
21
机械关节数量
1.8 kg
本体重量
5
指头数量

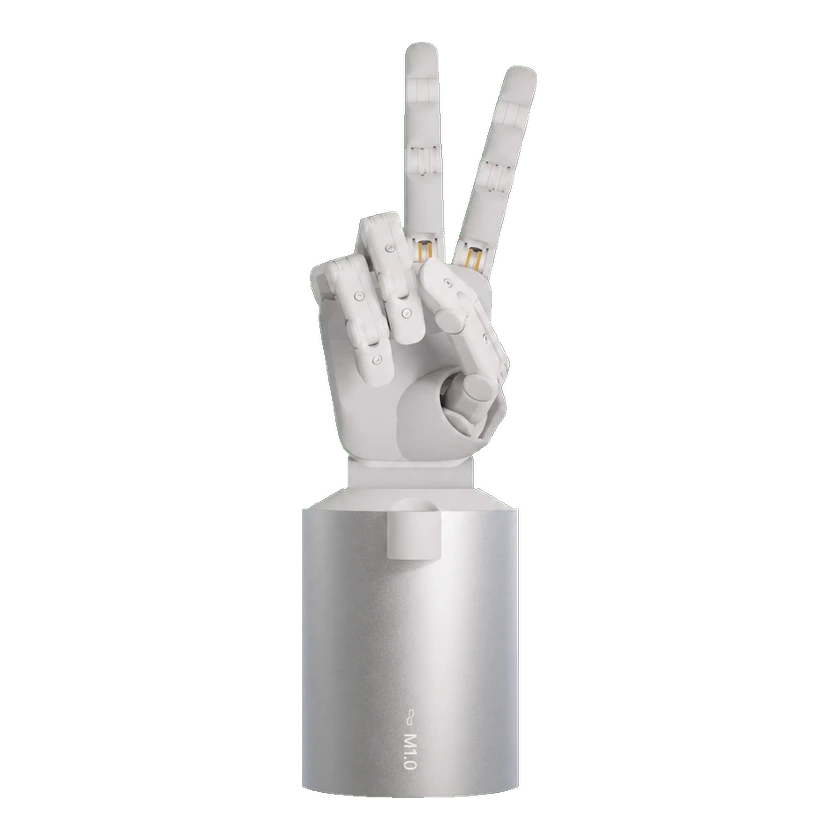
mimic hand M1 是在瑞士开发和制造、面向工业自动化的腱驱动机器人手,拥有 21 个关节和 15 个主动自由度,采用双向驱动、高回驱关节、指尖触觉感知与同步腕部相机。

1 / 1mimic hand M1

技术参数

下方为型号参数;特定配置的参数单独列出。资料缺失不代表数值为零或不支持。

整机规格

指头数量
5
执行器技术
前臂安装执行器
耦合自由度
6 DOF
框架材质
高强度合金结构
主动自由度
15 DOF
机械关节数量
21
材质
高强度合金结构与高性能腱
总自由度
21 DOF
传动机制
双向滑轮导向腱驱动
关节运动范围
手指外展: up to 55 °
关节运动范围
手指远端指间关节屈曲: 130 °
关节运动范围
手指掌指关节屈曲: 135 °
关节运动范围
手指近端指间关节屈曲: 135 °
关节运动范围
拇指腕掌关节第一轴: 90 °
关节运动范围
拇指腕掌关节第二轴: 70 °
关节运动范围
拇指 指间关节屈伸: 110 °
关节运动范围
拇指 掌指关节屈伸: 100 °

运动性能

绝对定位精度
闭环指尖位置:±0.18 mm
手部负载
稳态圆柱强力抓握:>25 kg

机械尺寸与安装

本体重量
1.8 kg

机械结构

散热系统
主动风冷,0.7 m³/min
关节编码器
Full joint encoders; dual encoders on motor and joint
关节限位
手指过伸最大 45°
关节类型
高回驱腱驱动关节

传感器

摄像头
腕部安装的全局快门相机,同步运行
力/力矩传感器
基于电机电流的力估计;单向接触力分辨率 <0.1 N
感知传感器
全关节编码器;电机电流力估计;指尖触觉感知;同步腕部相机
触觉传感器
指尖触觉感知法向力、切向力和多点接触位置

交互与通信

触觉反馈
法向力、切向力、多点接触位置

开发与扩展

配置选项
工作手套,可按应用定制

产品配置

mimic hand M1

感知系统

是否具备触觉感知
支持

商业状态

状态
未公开
价格
价格未公开
发布时间
未公开
提交来源或更正