苏州伟创电气有限公司 logo苏州伟创电气有限公司

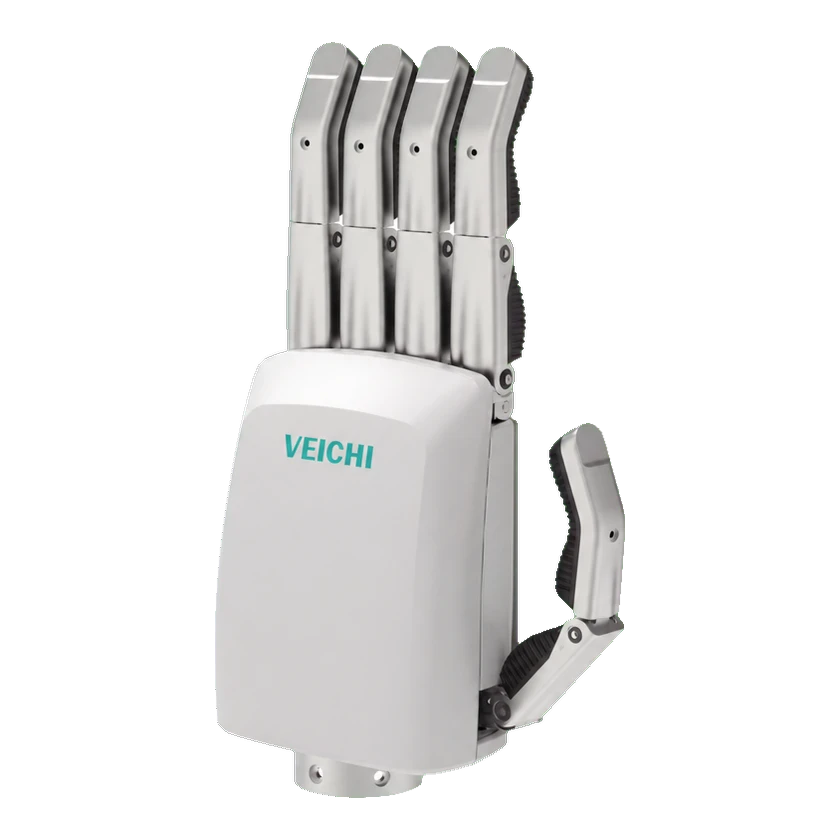
YZ-T6系列六自由度腱驱动灵巧手

YZ-T6

价格
价格未公开
类型
组件 · 灵巧手
状态
未公开
可得性
未公开
发布时间
未公开
国家/地区
中国
最近参数核验
2026-10-30
6 DOF
主动自由度
11
机械关节数量
5
指头数量

YZ-T6是采用腱驱动的灵巧手,具备6个主动自由度、5个被动自由度和11个关节,支持RS485与直流24V供电,适用于人形机器人、化工、医疗和物流等实际应用场景。

1 / 1YZ-T6

技术参数

下方为型号参数;特定配置的参数单独列出。资料缺失不代表数值为零或不支持。

自由度与驱动

指头数量
5
执行器技术
专有核心电机
框架材质
高强度轻量化合金
主动自由度
6 DOF
机械关节数量
11
材质
高强度轻量化合金
被动自由度
5 DOF
总自由度
6个主动自由度
传动机制
腱绳传动

运动性能

手部负载
0.5千克
通用负载
0.5千克

机械尺寸与安装

厚度/深度
5.6 cm
长度
22 cm
宽度
9.3 cm

电气与集成

灵巧手
灵巧手
灵巧手型号
YZ-T6
末端执行器
灵巧手
工作电压范围
24 V

交互与通信

通信
RS485

产品配置

RS485 接口

通信、控制与反馈

通信物理接口
RS485

商业状态

状态
未公开
价格
价格未公开
发布时间
未公开
提交来源或更正