
器用なハンド・データベース
仕様、入手性、企業、商用ステータスで、出典に裏付けられた器用なハンド製品を絞り込めます。
193 製品シリーズ · 292 モデル
| コンポーネント | 組織 | 国・地域 | 製品ステータス | 利用状況 | 指の数 | 関節数 | 能動自由度 | 本体重量 | 通信インターフェース | 触覚センシング | 操作 | ||
|---|---|---|---|---|---|---|---|---|---|---|---|---|---|
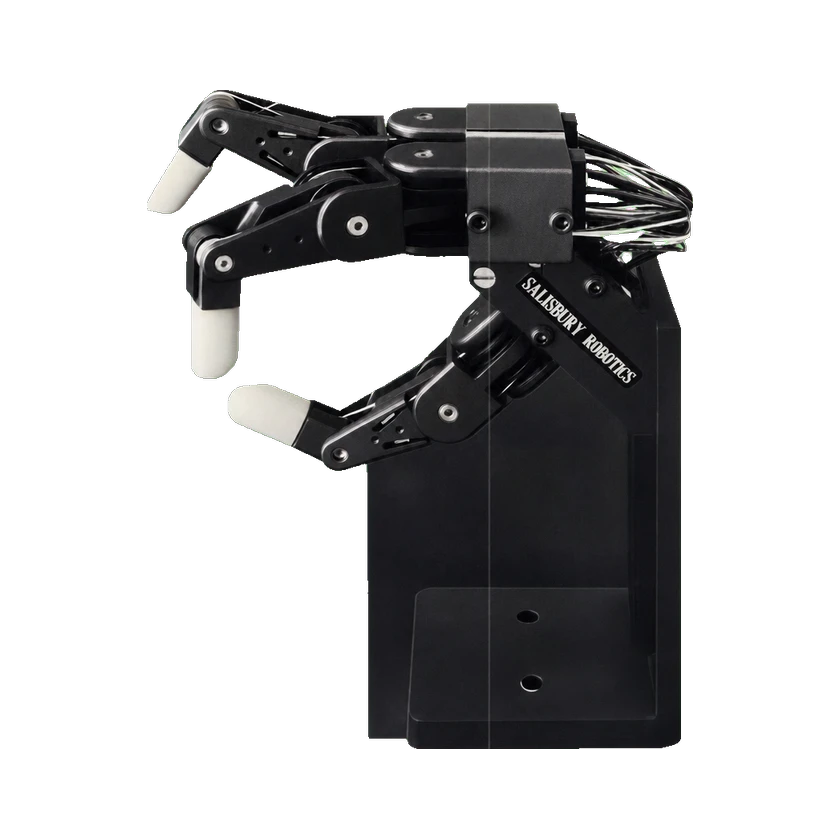 スタンフォード/JPLロボットハンドスタンフォード/JPLロボットハンド | スタンフォード大学 | アメリカ合衆国 | — | 未公開 | 3 本 | 9 関節 | 9 自由度 | — | — | — | — | 2026-09-13 | |
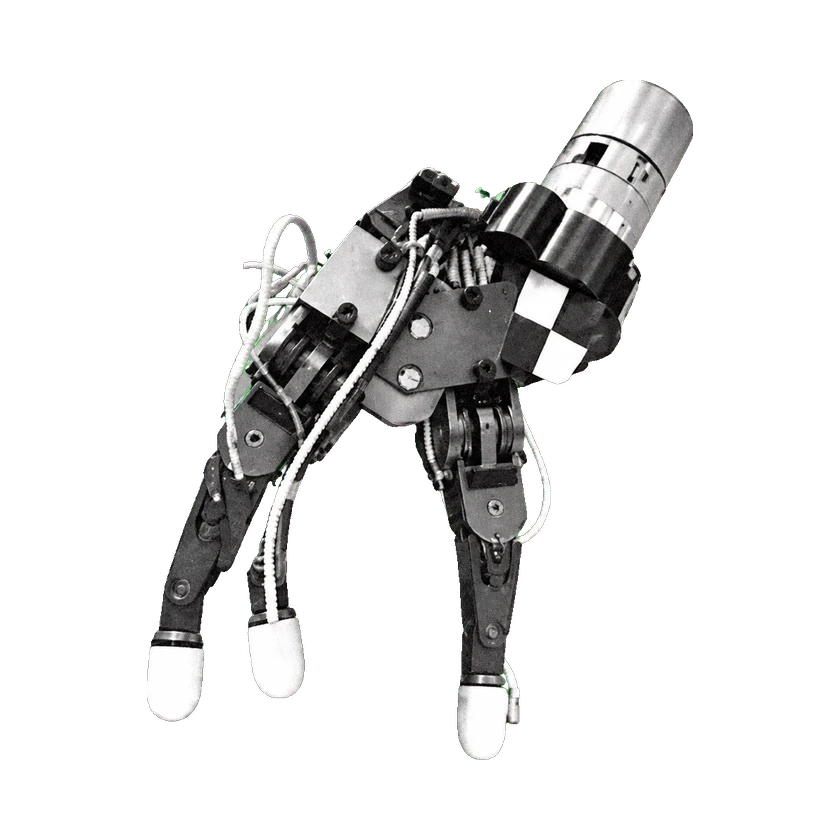 スタンフォード/JPLハンドスタンフォード/JPLハンド触覚知覚の研究構成 | スタンフォード大学 | アメリカ合衆国 | — | 未公開 | 3 本 | 9 関節 | 9 自由度 | — | — | 搭載 | 1984年Sandiaの歴史的購入額: 32,265 USD | 2026-09-13 | |
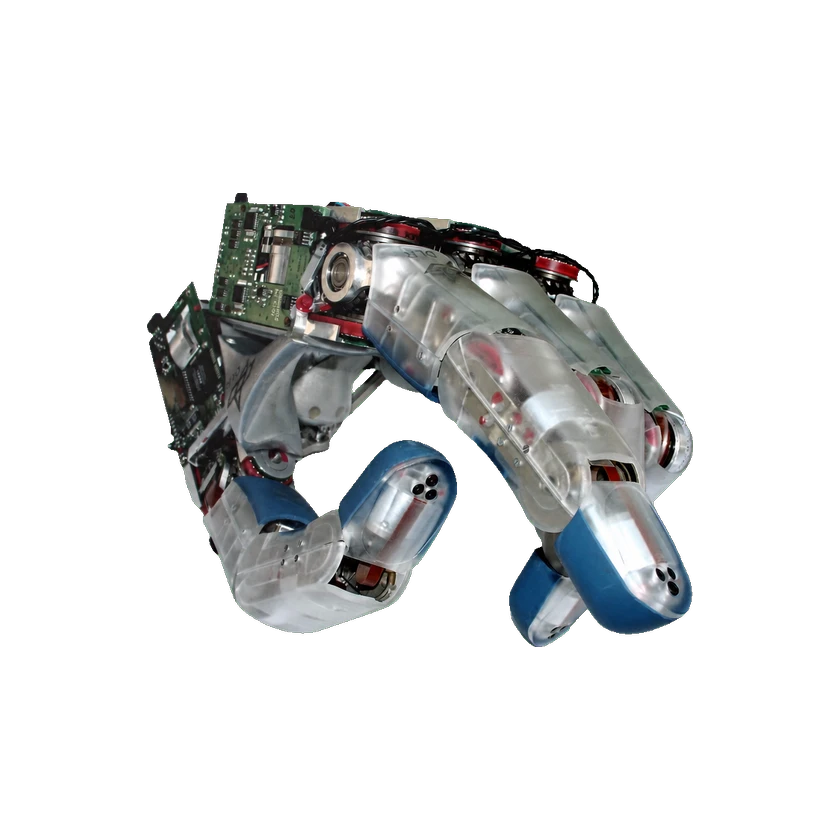 DLR Hand IIDLR Hand IIDLR Hand II — ICRA 2019右人差し指触覚皮膚実験 | ドイツ航空宇宙センター | ドイツ | 試作機 | 未発売 | 4 本 | — | 13 自由度 | 1.8 kg | — | 搭載 | 不明 | 2026-09-12 | |
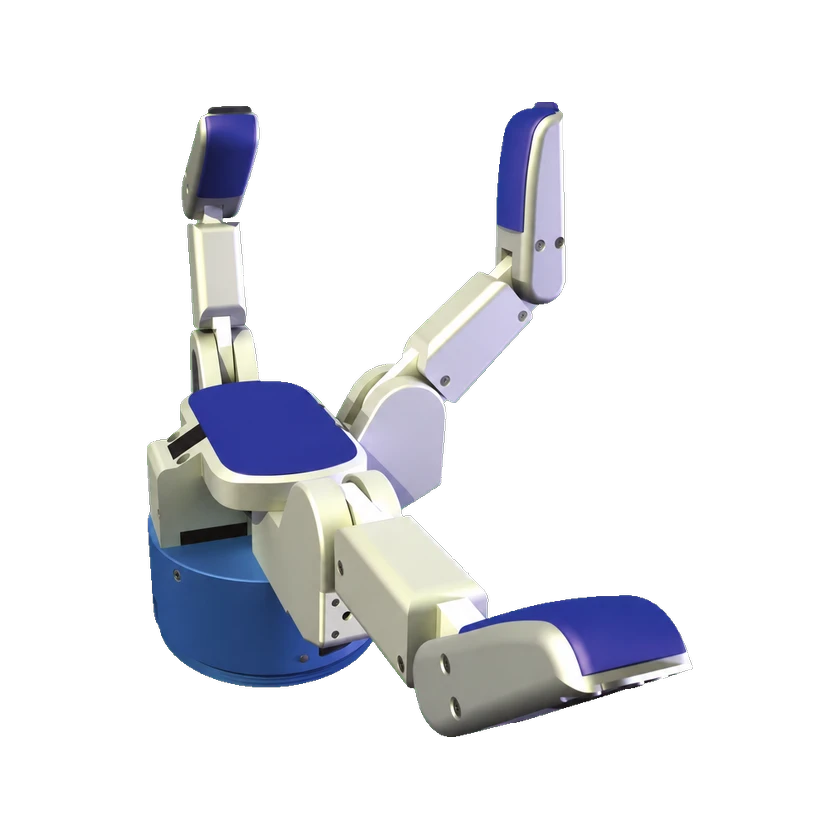 BH8-280BH8-280BH8-280 | バレット・テクノロジー | アメリカ合衆国 | 商用化 | 未公開 | 3 本 | 6 関節 | 4 自由度 | 1.2 kg | — | — | 不明 | 2026-09-12 | |
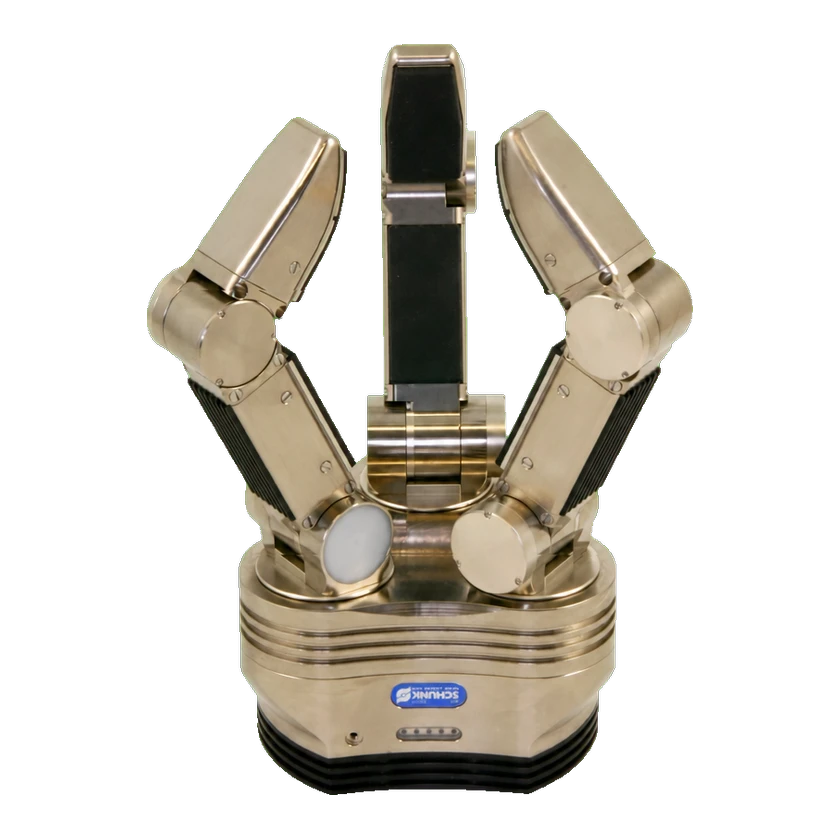 SCHUNK デクストラスハンド 2.0(SDH-2)SCHUNK デクストラスハンド 2.0(SDH-2)SDH-2 | SCHUNK | ドイツ | — | 未公開 | 3 本 | — | 7 自由度 | 1.95 kg | — | 搭載 | — | 2026-09-08 | |
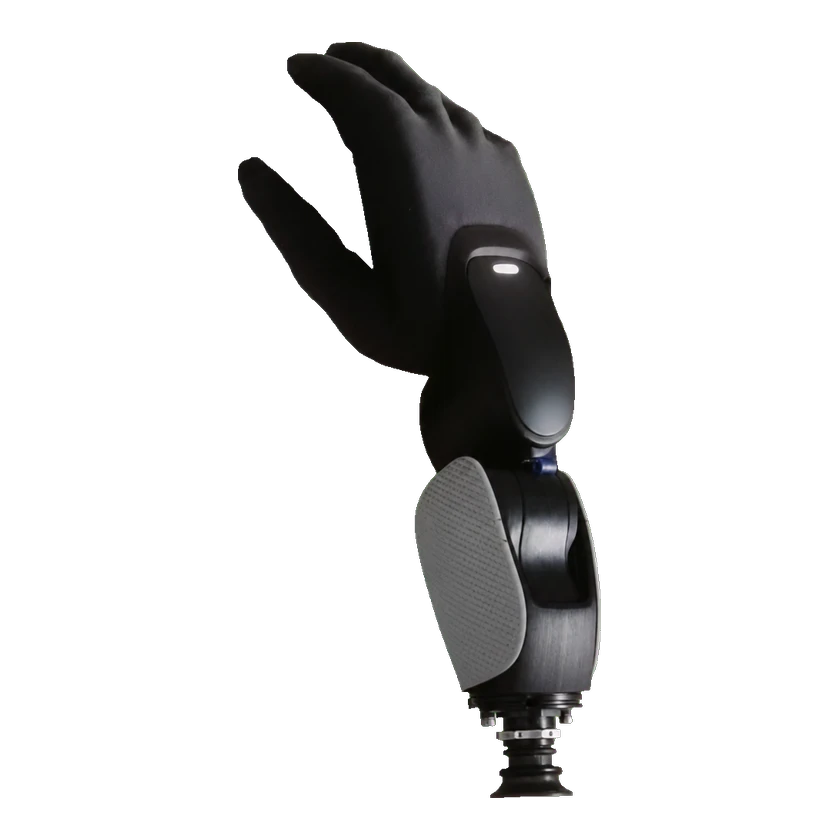 Figure 03 ハンドシステムFigure 03 ハンドシステムFigure 03 Hand | Figure AI | アメリカ合衆国 | 試験導入 | 試験導入のみ | — | — | — | — | — | 搭載 | 価格非公開 | 2026-09-13 | |
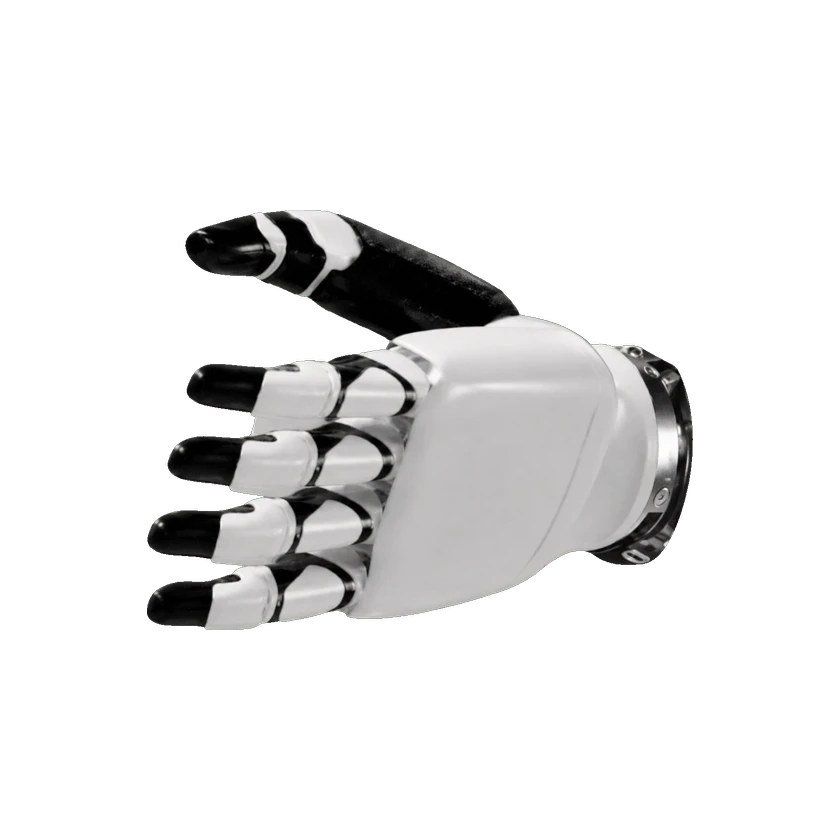 Apollo ハンドApollo ハンドApollo搭載Ability Hand:2023年発表時の構成 | Apptronik | アメリカ合衆国 | — | 未公開 | 5 本 | — | — | — | — | 搭載 | — | 2026-09-14 | |
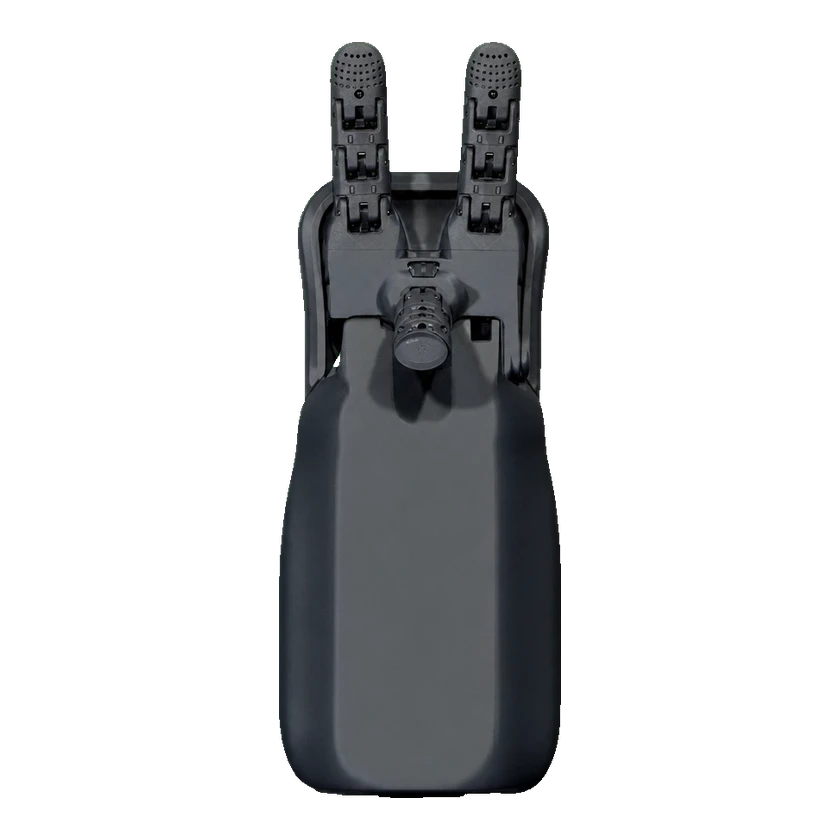 RH2DRH2DRH2D Gen2 — 標準RS485・USB | Seed Robotics | ポルトガル | — | 未公開 | — | — | 2 自由度 | 0.18 kg | RS485 · USB (micro-USB virtual serial port) | — | — | 2026-09-07 | |
 Walker S1 Third-generation Five-finger HandWalker S1 Third-generation Five-finger HandWalker S1搭載の多指ハンド | 優必選科技 | 中国 | 試作機 | 試験導入のみ | 5 本 | — | 6 自由度 | — | — | 搭載 | — | 2026-09-07 | |
 Optimus Gen 1 HandOptimus Gen 1 Hand | テスラ | アメリカ合衆国 | 試作機 | 未発売 | 5 本 | — | 能動自由度は未確認 | — | — | — | — | 2026-09-13 | |
 Wave W01Wave W01Wave ハンド | Sharpa | シンガポール | 商用化 | 販売中 | 5 本 | — | 22 自由度 | 1.3 kg | 100BASE-TX / 1000BASE-T Ethernet | 搭載 | 非公開 | 2026-10-14 | |
 Clone HandClone Hand | Clone Robotics | アメリカ合衆国 | 試作機 | 未発売 | — | — | 27 自由度 | — | — | — | — | 2026-09-07 | |
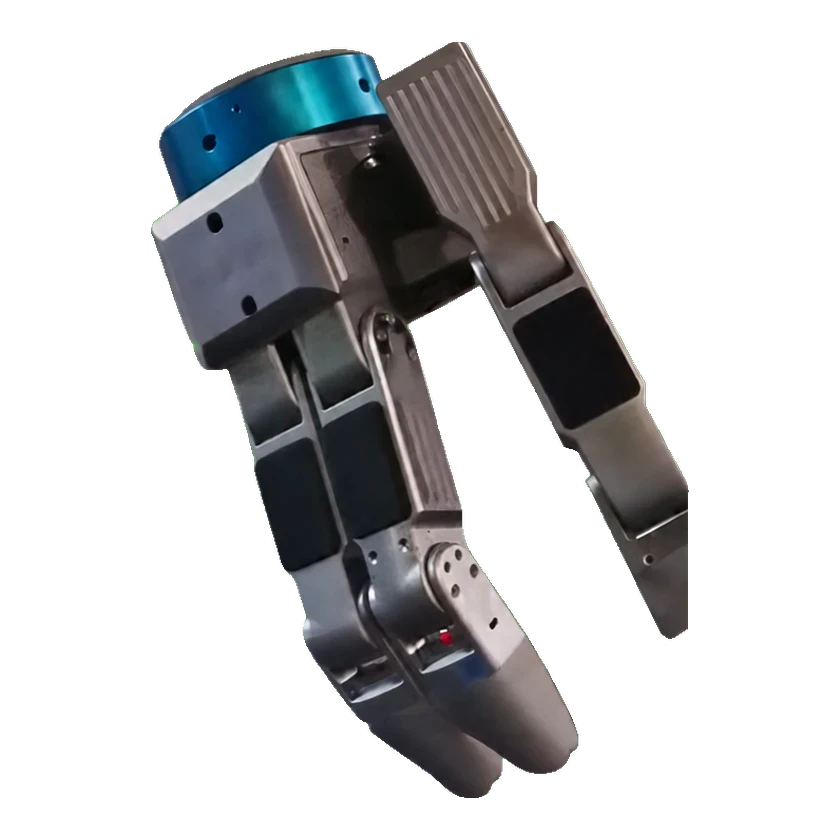 GR2 GripperGR2 GripperGR2・7自由度構成 | ボストン・ダイナミクス | アメリカ合衆国 | — | 未公開 | 3 本 | — | 7 自由度 | — | — | 搭載 | — | 2026-09-12 | |
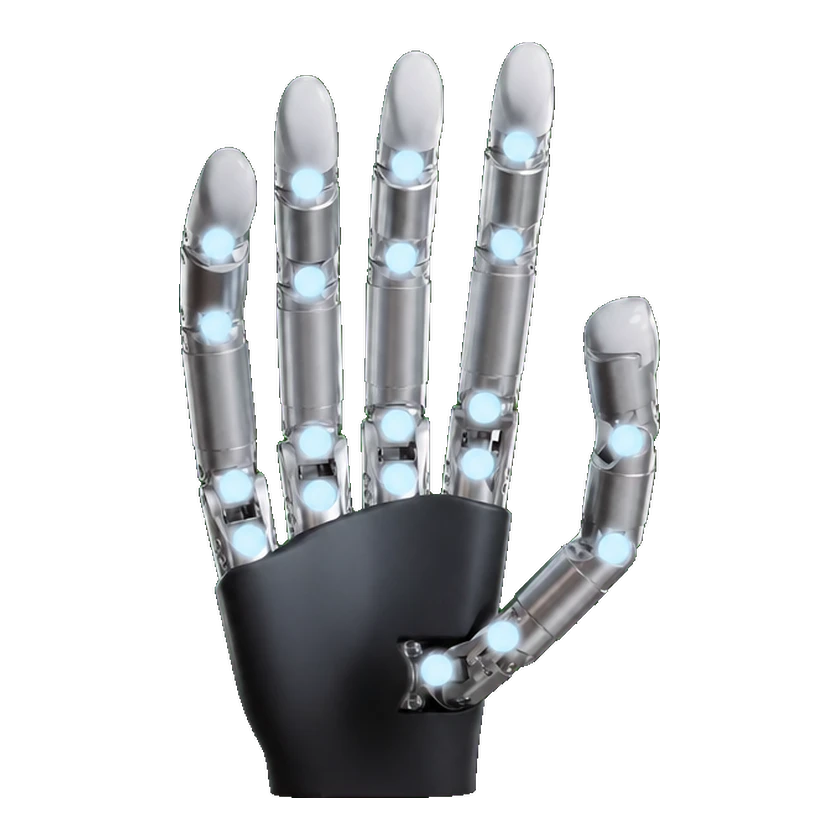 Wuji HandWuji HandWuji Hand 公式リファレンス構成 | Wuji Technology | — | — | 未公開 | 5 本 | 20 関節 | 20 自由度 | 0.57–0.59 kg | USB 2.0 | — | — | 2026-09-12 | |
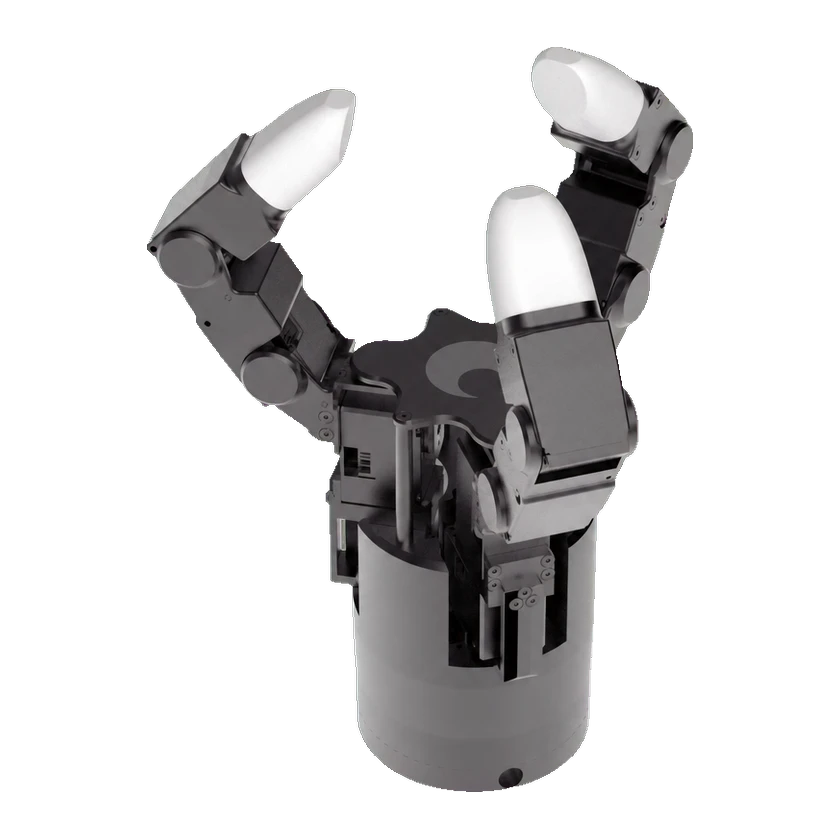 DG-3F-BDG-3F-BDG-3F-B — 標準構成 | Tesollo | 韓国 | 開発終了 | 販売終了 | 3 本 | 12 関節 | 12 自由度 | 1.04 kg | Ethernet | — | — | 2026-09-07 | |
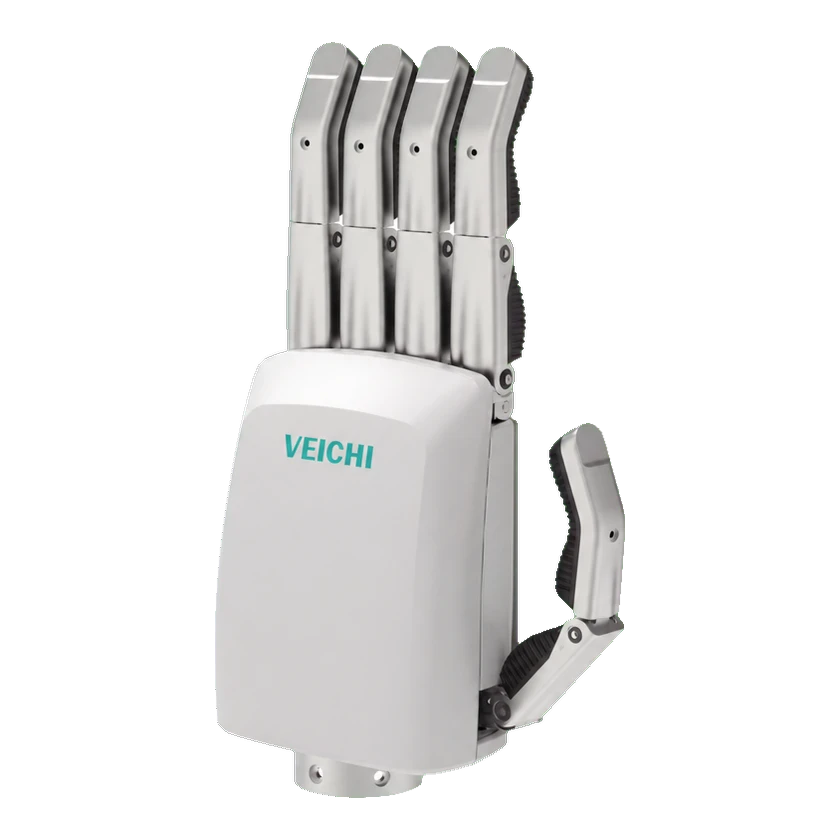 YZ-T6YZ-T6RS485インターフェース | 蘇州VEICHI電気有限公司 | 中国 | — | 未公開 | 5 本 | 11 関節 | 6 自由度 | — | RS485 | — | — | 2026-09-07 | |
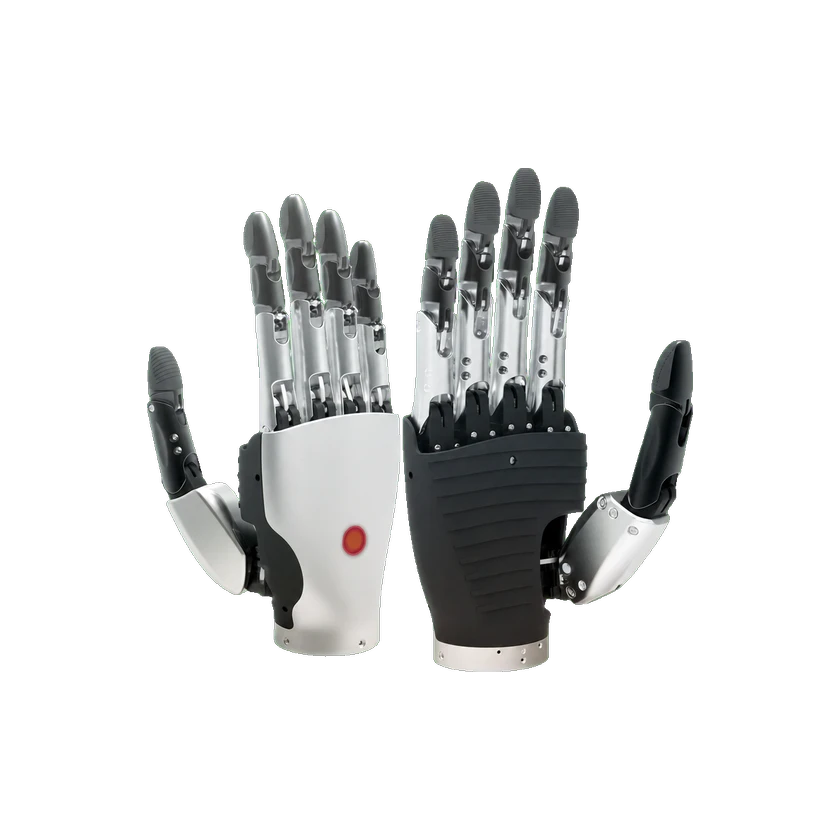 TH-RH-1-L/RTH-RH-1-L/R左手/右手 | Ti5 Robot | 中国 | — | 未公開 | 5 本 | 5 関節 | 6 自由度 | 0.48 kg | RS485 | — | — | 2026-09-12 | |
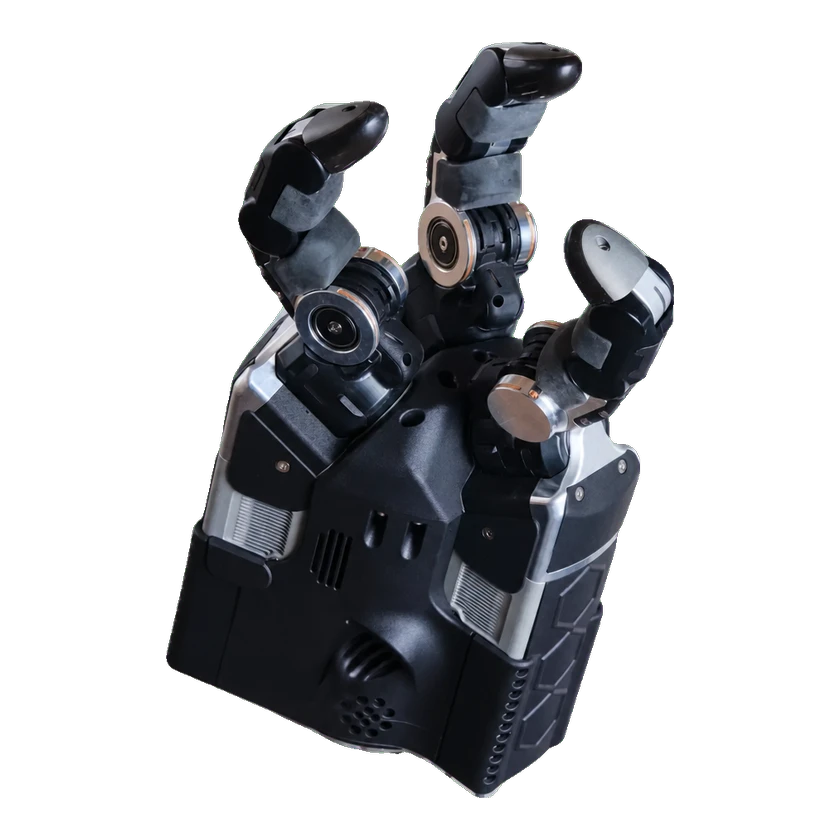 DEX-EEDEX-EEDEX-EE | Shadow Robot | イギリス | 商用化 | 販売中 | 3 本 | 12 関節 | 12 自由度 | 4.1 kg | EtherCAT · USB 3.0 | 搭載 | — | 2026-09-12 | |
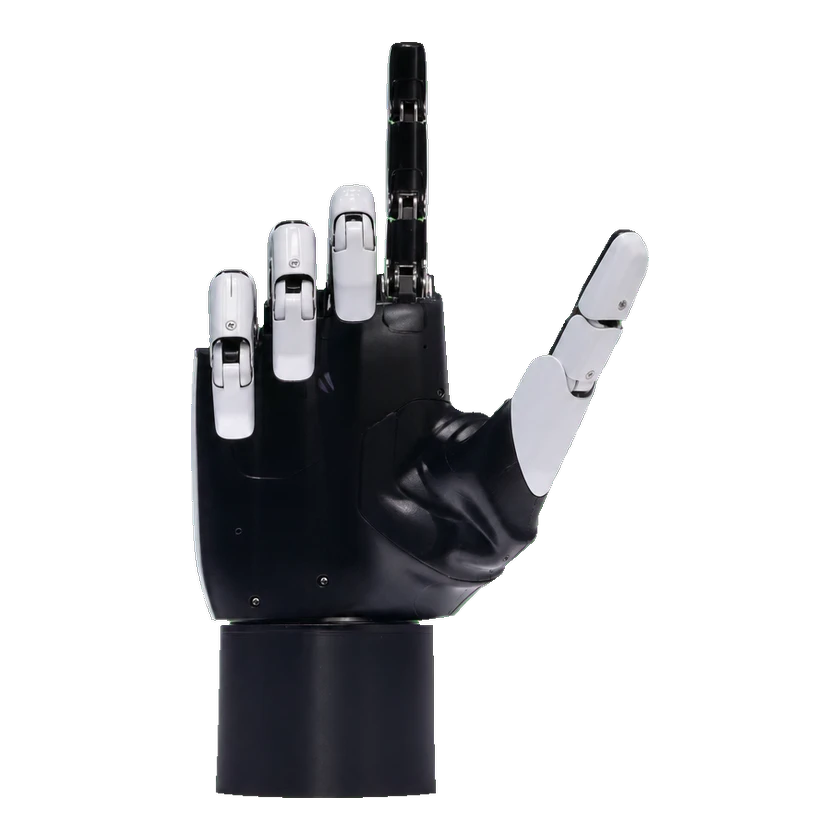 Papert 1.0Papert 1.0Papert 1.0 量産仕様(メーカー資料) | 速騰聚創科技有限公司 | 中国 | 試作機 | 予約受付中 | — | 17 関節 | 8 自由度 | — | EtherCAT · CAN · RS485 | 搭載 | — | 2026-09-13 | |
 GaiaHandGaiaHand標準構成 | 深圳星际光年科技有限公司 | 中国 | — | 未公開 | 5 本 | — | 15 自由度 | — | UART | — | — | 2026-09-12 | |
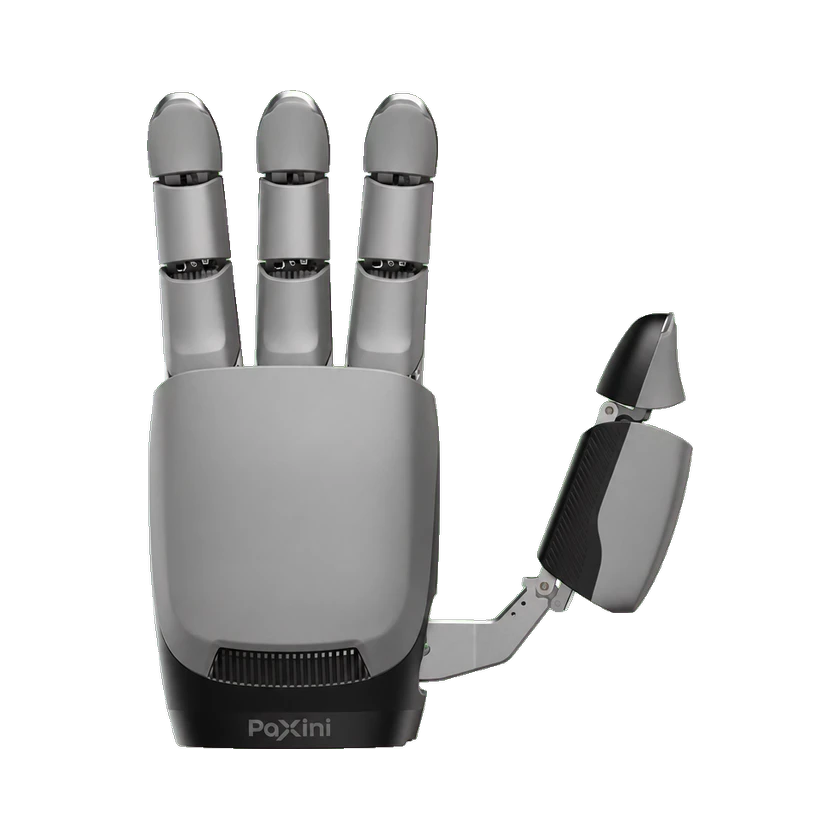 DexH13DexH13DexH13 | PaXini | 中国 | 商用化 | 販売中 | 4 本 | — | 13 自由度 | — | — | 搭載 | 98,000 CNY | 2026-09-06 | |
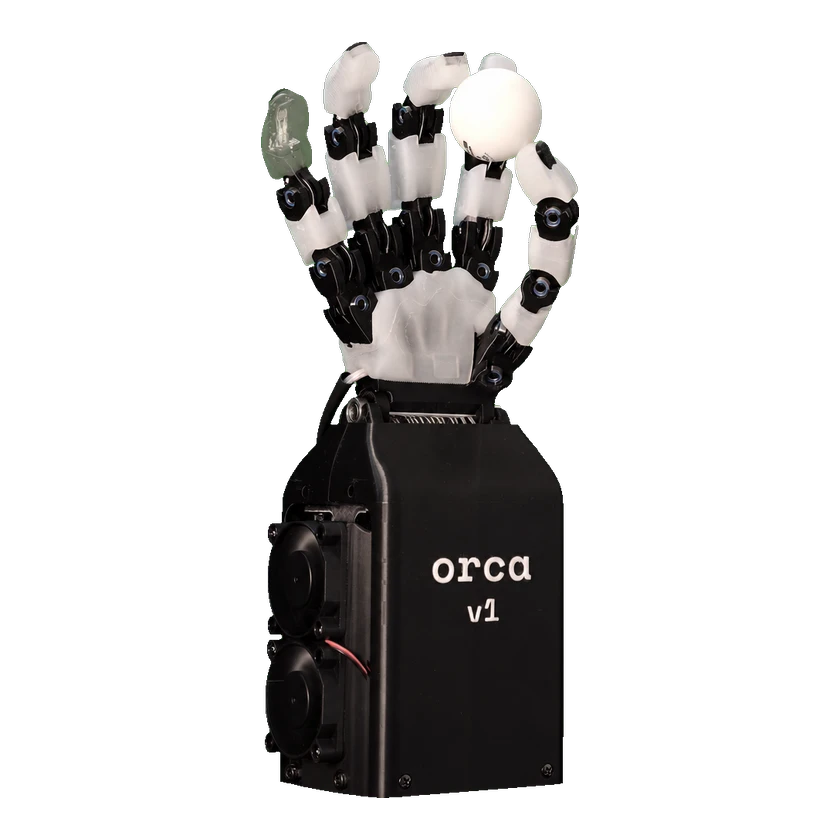 ORCA v1ORCA v1ORCA v1 | ORCA Dexterity | — | — | 未公開 | 5 本 | — | 16 自由度 | — | — | 搭載 | — | 2026-09-12 | |
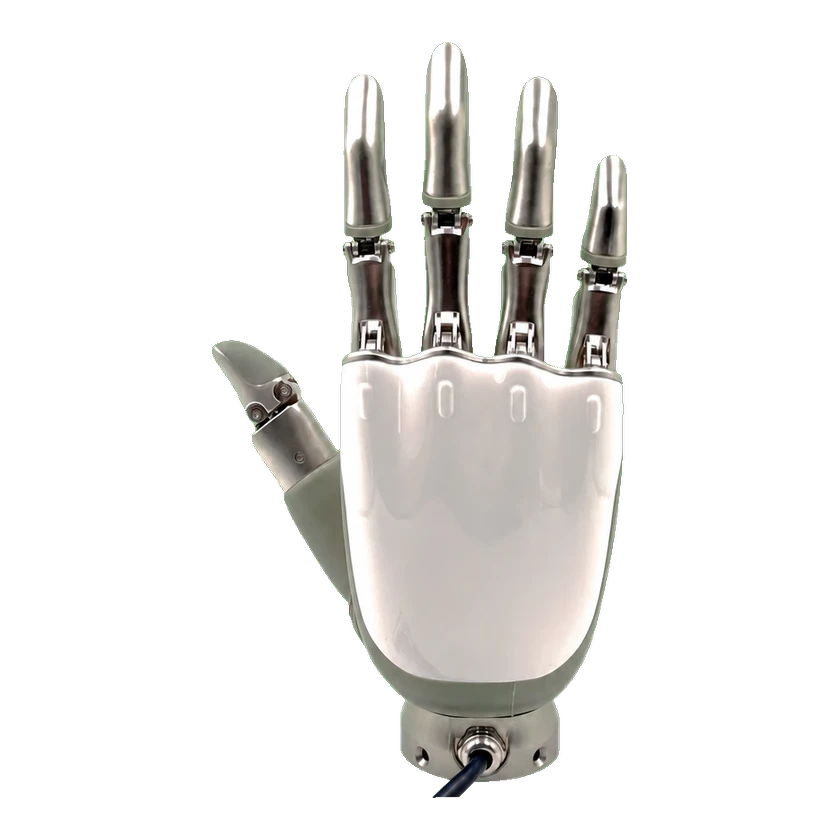 ROH-A001ROH-A001ROH-A001 — CANインターフェース | OYMotion | 中国 | — | 未公開 | 5 本 | 11 関節 | 6 自由度 | 0.54–0.55 kg | CAN | — | — | 2026-09-06 | |
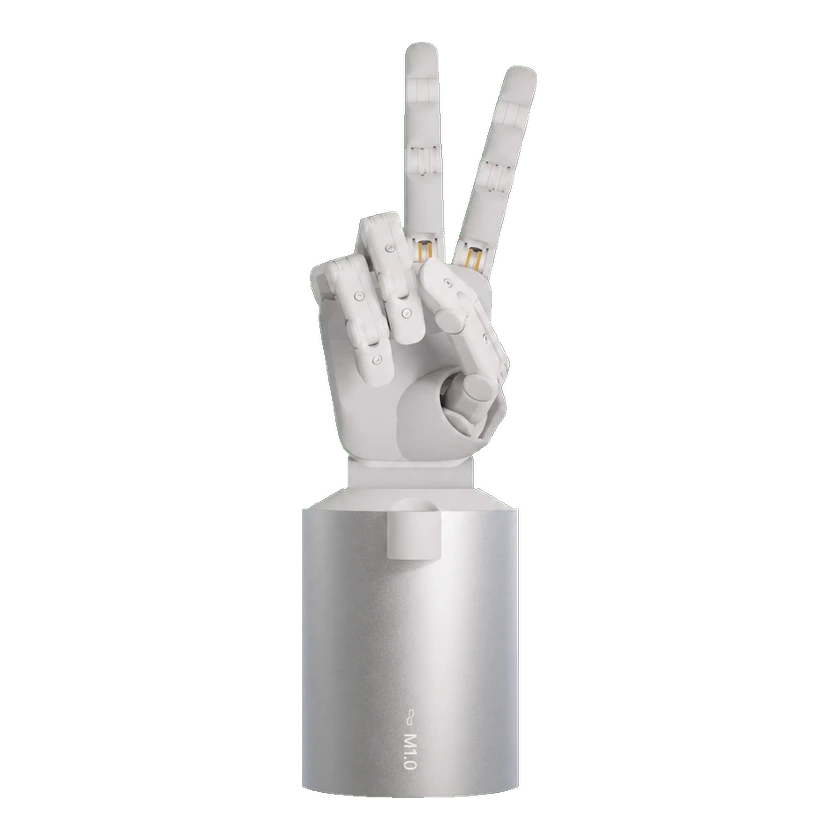 mimic hand M1mimic hand M1mimic hand M1 | mimic robotics | スイス | — | 未公開 | 5 本 | 21 関節 | 15 自由度 | 1.8 kg | — | 搭載 | — | 2026-09-12 |
情報源または訂正を送信