
器用なハンド・データベース
仕様、入手性、企業、商用ステータスで、出典に裏付けられた器用なハンド製品を絞り込めます。
193 製品シリーズ · 292 モデル
| コンポーネント | 組織 | 国・地域 | 製品ステータス | 利用状況 | 指の数 | 関節数 | 能動自由度 | 本体重量 | 通信インターフェース | 触覚センシング | 操作 | ||
|---|---|---|---|---|---|---|---|---|---|---|---|---|---|
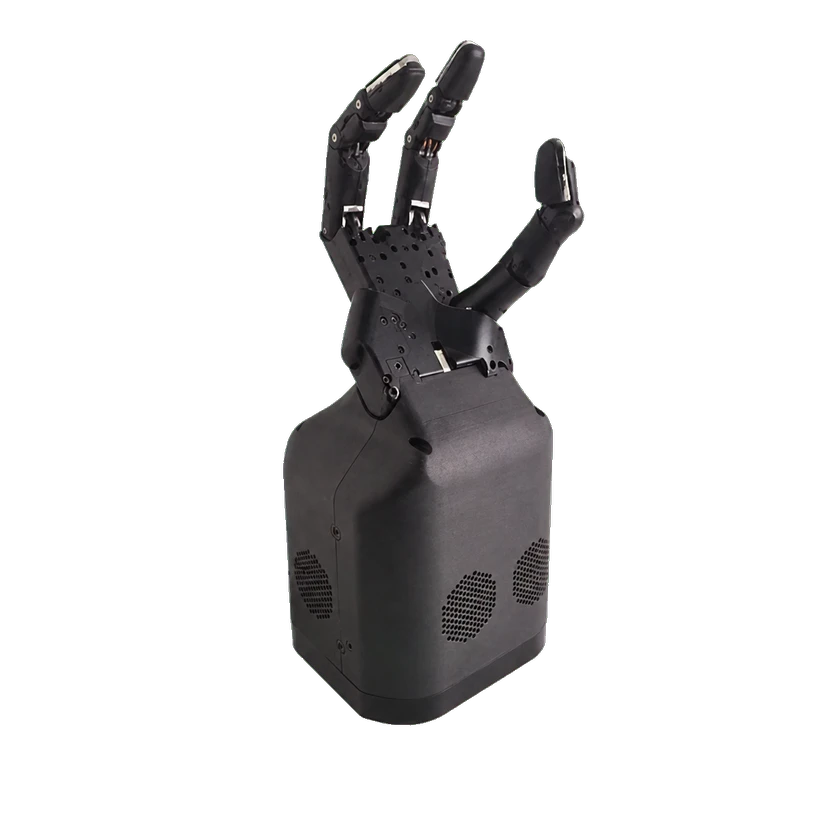 Shadow Dexterous Hand Extra LiteShadow Dexterous Hand Extra Lite標準 | Shadow Robot | イギリス | 商用化 | 未公開 | 3 本 | 12 関節 | 10 自由度 | 2.1 kg | EtherCAT | 搭載 | — | 2026-08-28 | |
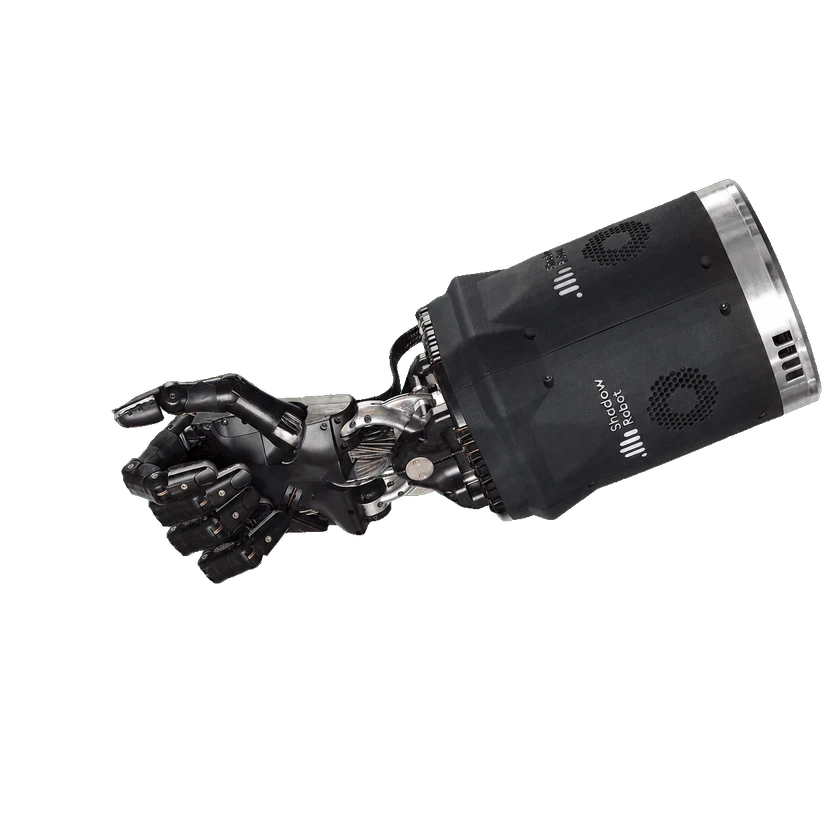 Shadow Dexterous Hand LiteShadow Dexterous Hand LiteStandard | Shadow Robot | イギリス | 商用化 | 未公開 | 4 本 | 16 関節 | 13 自由度 | 2.4 kg | EtherCAT | 搭載 | — | 2026-08-28 | |
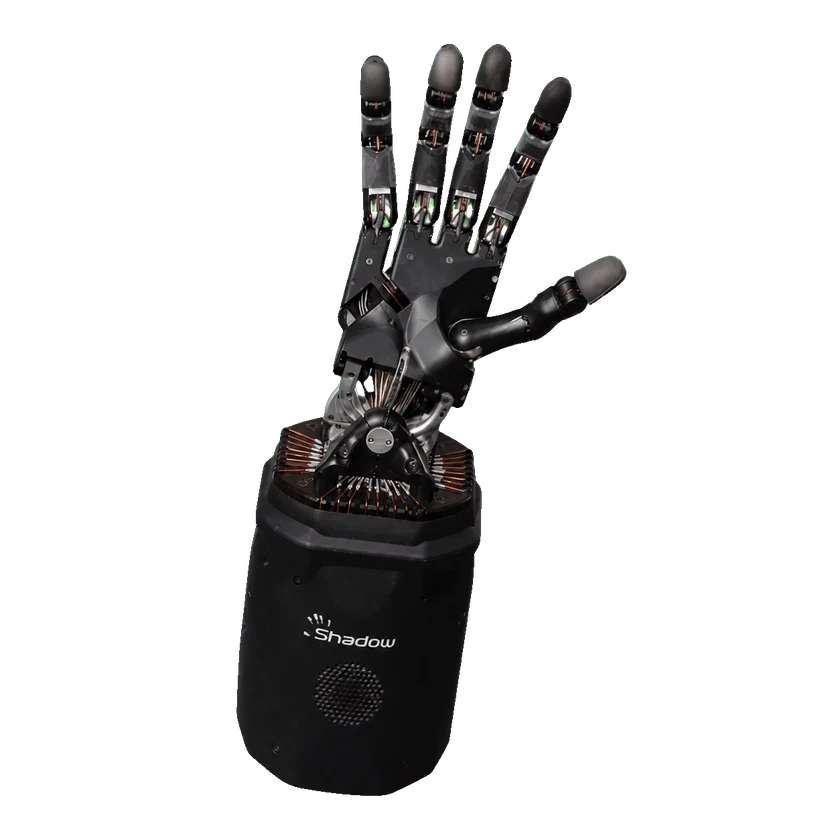 Shadow Dexterous HandShadow Dexterous HandStandard | Shadow Robot | イギリス | 商用化 | 未公開 | 5 本 | 24 関節 | 20 自由度 | 4.3 kg | EtherCAT | 搭載 | — | 2026-08-31 | |
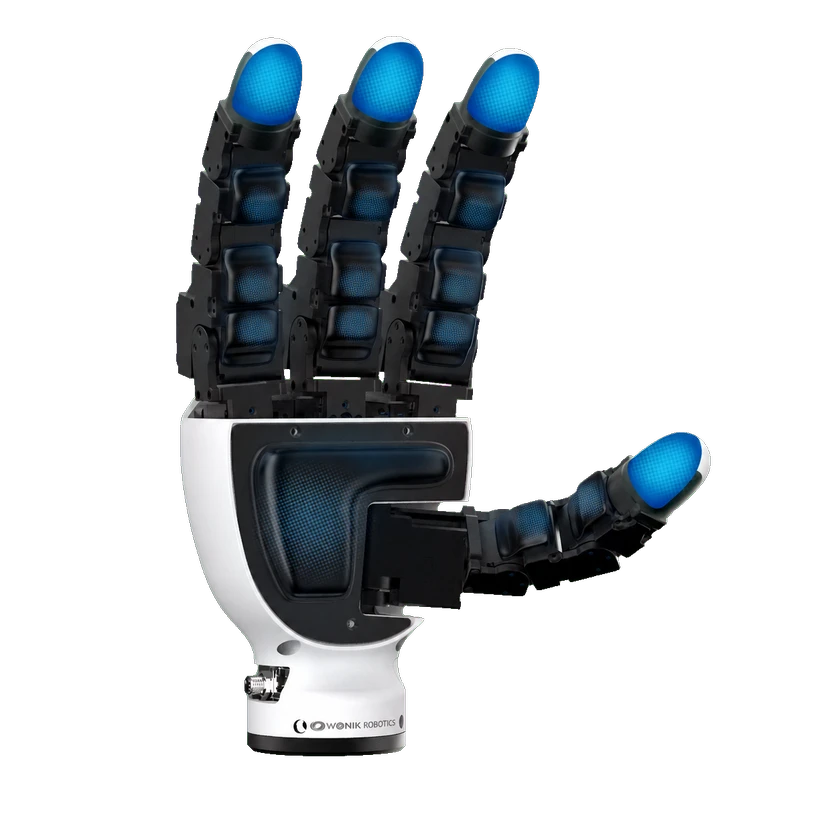 Allegro Hand V5 SenseAllegro Hand V5 SenseStandard | Wonik Robotics | 韓国 | 商用化 | 未公開 | 4 本 | 16 関節 | 16 自由度 | 1.24 kg | CAN | 搭載 | — | 2026-08-31 | |
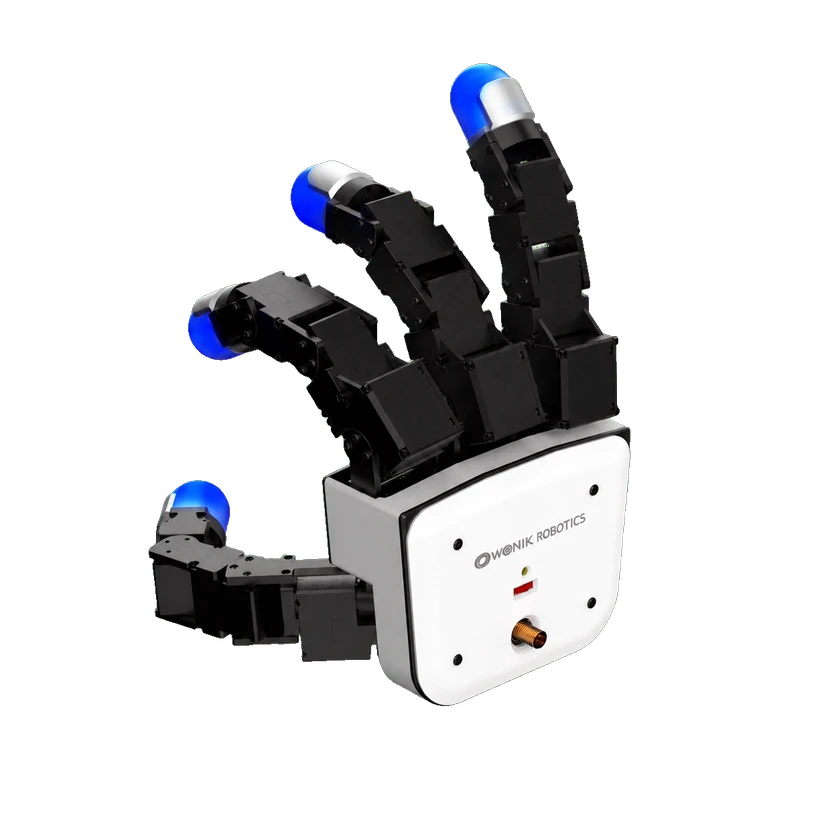 Allegro Hand V5 PlusAllegro Hand V5 PlusStandard | Wonik Robotics | 韓国 | 商用化 | 未公開 | 4 本 | 16 関節 | 16 自由度 | 1.02 kg | CAN | 搭載 | — | 2026-08-31 | |
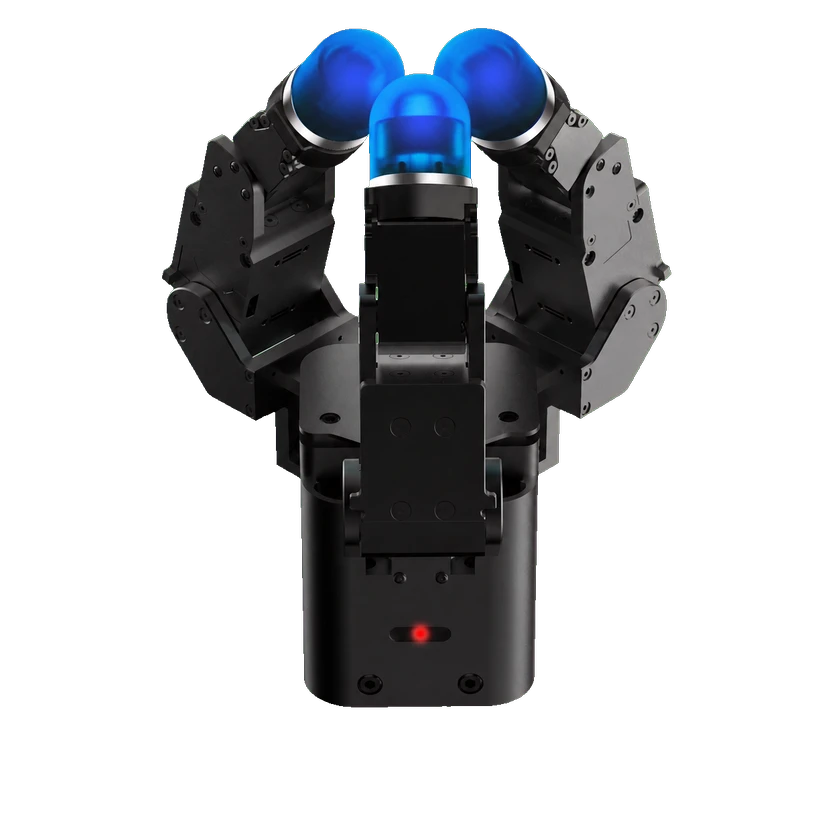 Allegro Hand V5Allegro Hand V5Standard | Wonik Robotics | 韓国 | 商用化 | 未公開 | 3 本 | 9 関節 | 9 自由度 | 1.05 kg | CAN | 搭載 | — | 2026-08-31 | |
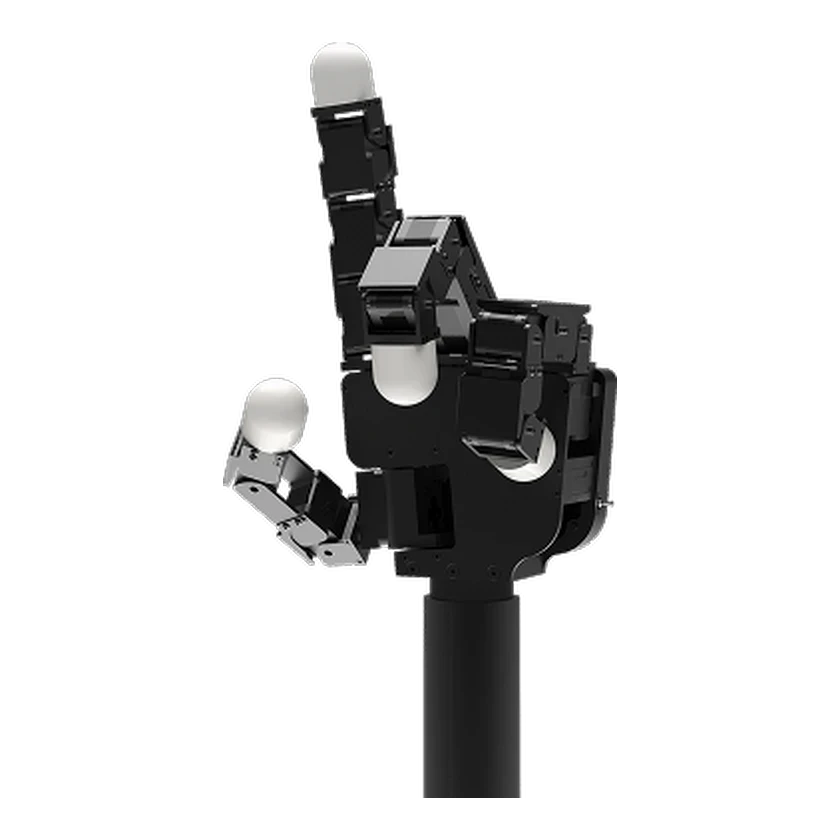 Allegro Hand V4Allegro Hand V4Standard | Wonik Robotics | 韓国 | 商用化 | 未公開 | 4 本 | 16 関節 | 16 自由度 | 1.08 kg | CAN | — | — | 2026-09-07 | |
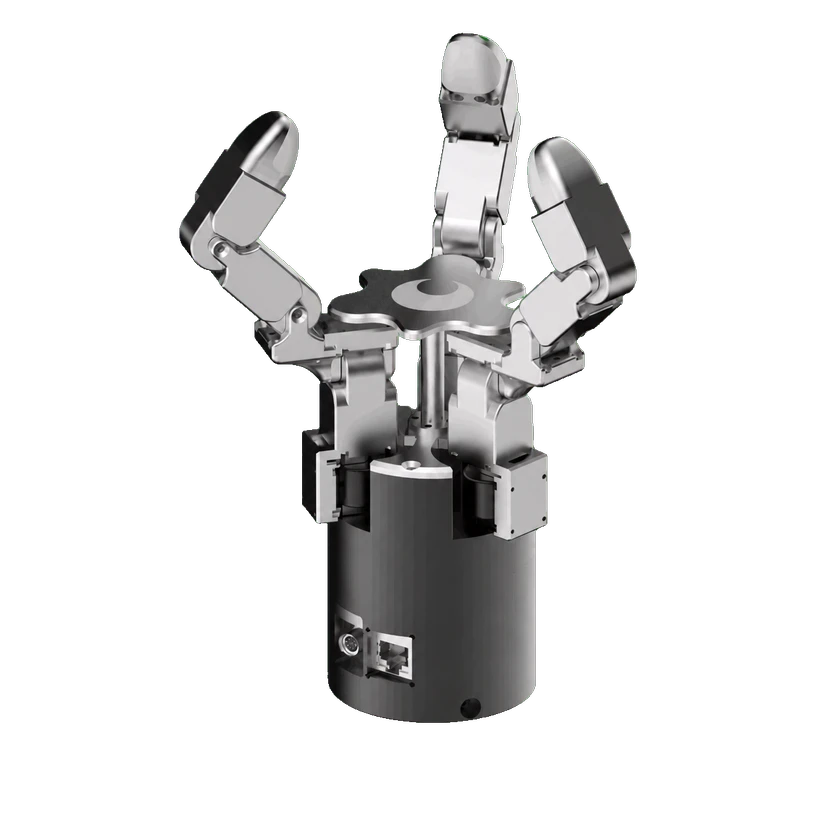 DG-3F-MDG-3F-MStandard | Tesollo | 韓国 | 商用化 | 未公開 | 3 本 | 12 関節 | 12 自由度 | 1.11 kg | Ethernet | — | — | 2026-08-31 | |
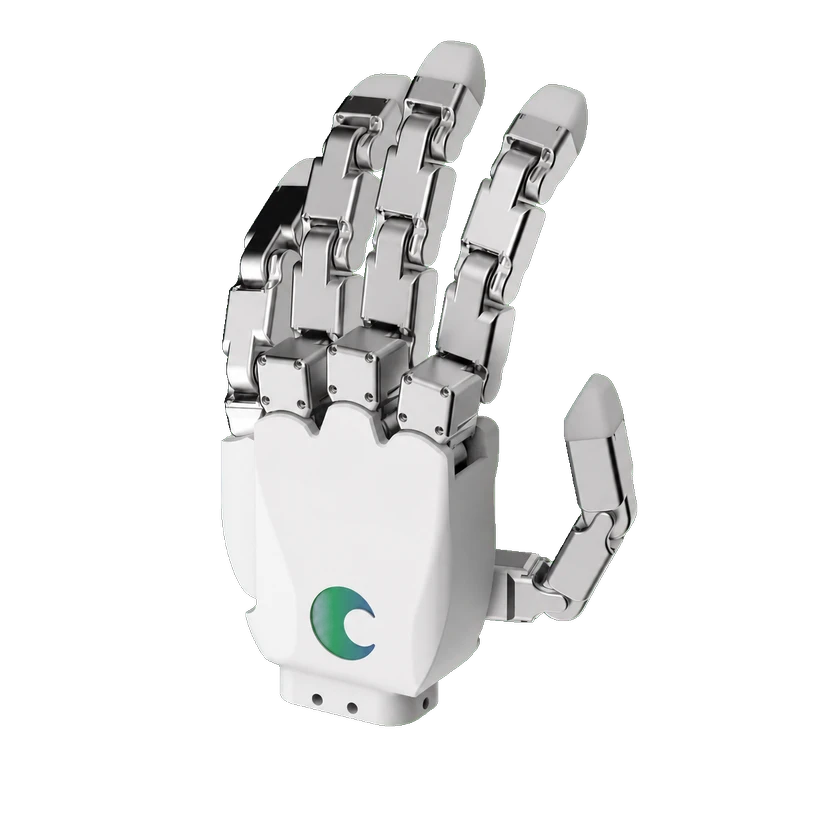 DG-5F-S 20-DoFDG-5F-S 20-DoFStandard | Tesollo | 韓国 | 商用化 | 未公開 | 5 本 | 20 関節 | 20 自由度 | 0.88 kg | イーサネット | — | — | 2026-09-09 | |
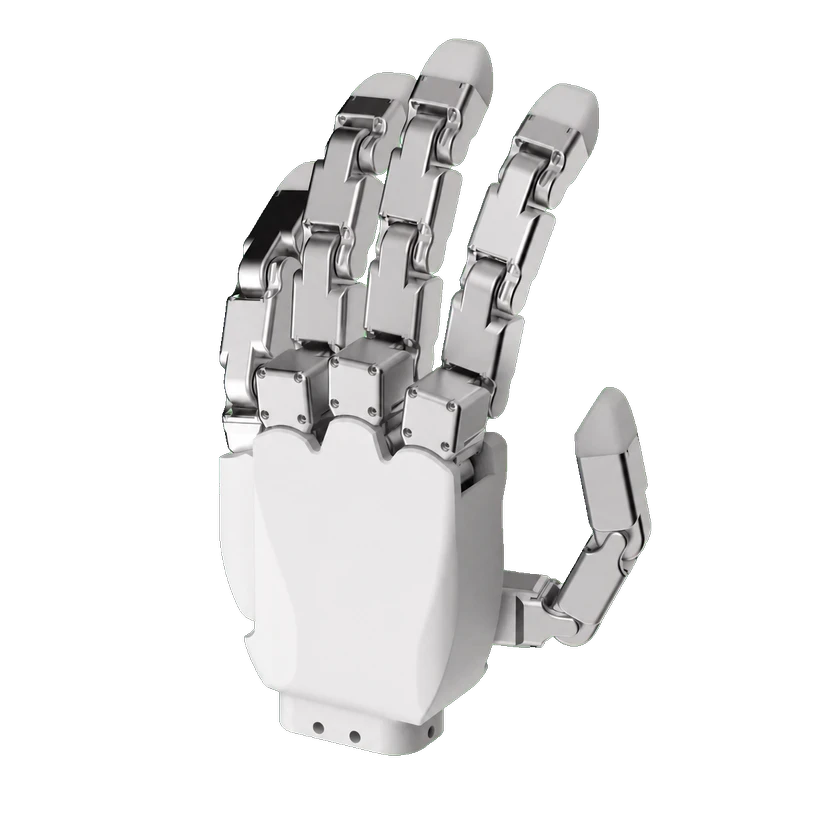 DG-5F-MDG-5F-MStandard | Tesollo | 韓国 | 商用化 | 未公開 | 5 本 | 20 関節 | 20 自由度 | 1.76 kg | イーサネット | — | — | 2026-09-09 | |
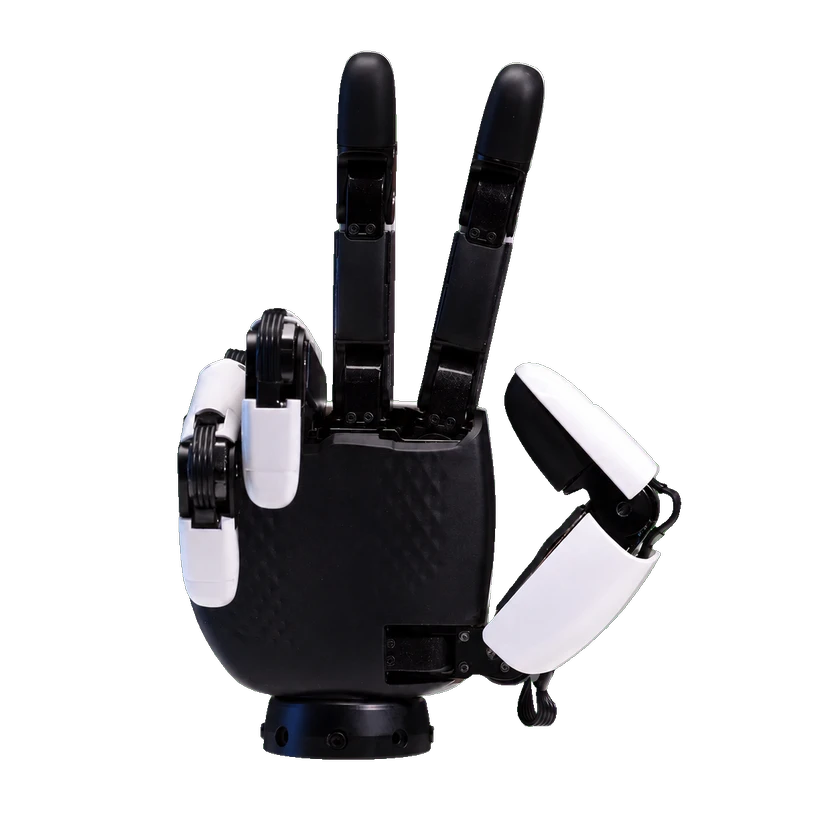 XHAND 1XHAND 1標準 | Robot Era | 中国 | — | 未公開 | 5 本 | 12 関節 | 12 自由度 | 1.1 kg | — | — | — | 2026-09-13 | |
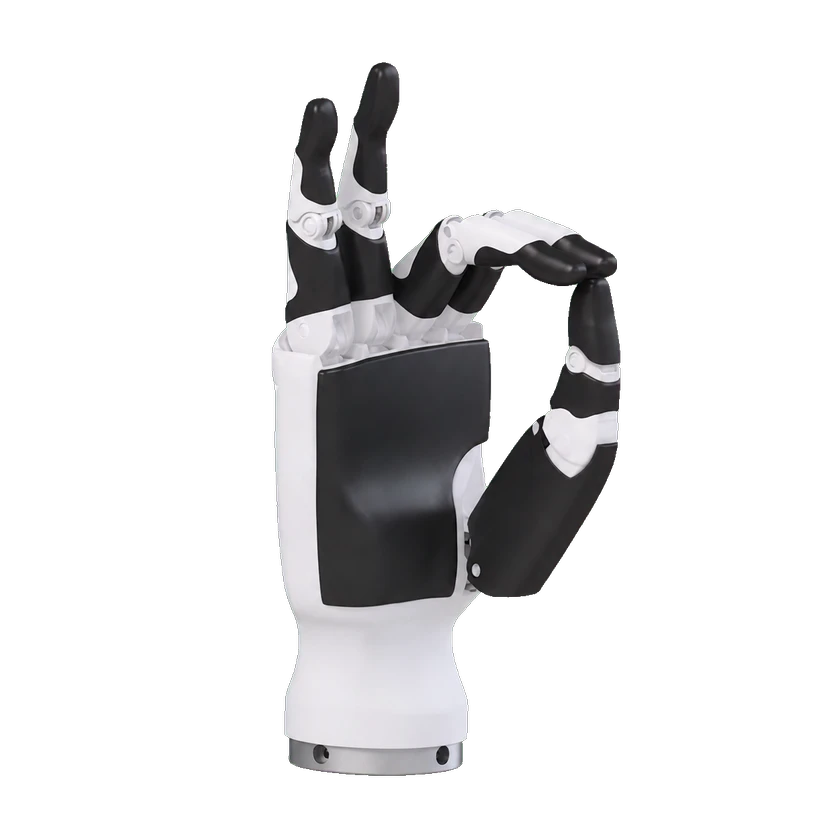 RH56DFX-2RH56DFX-2Standard | Inspire Robots | 中国 | 商用化 | 未公開 | 5 本 | 12 関節 | 6 自由度 | 0.54 kg | RS485 | 非搭載 | — | 2026-09-08 | |
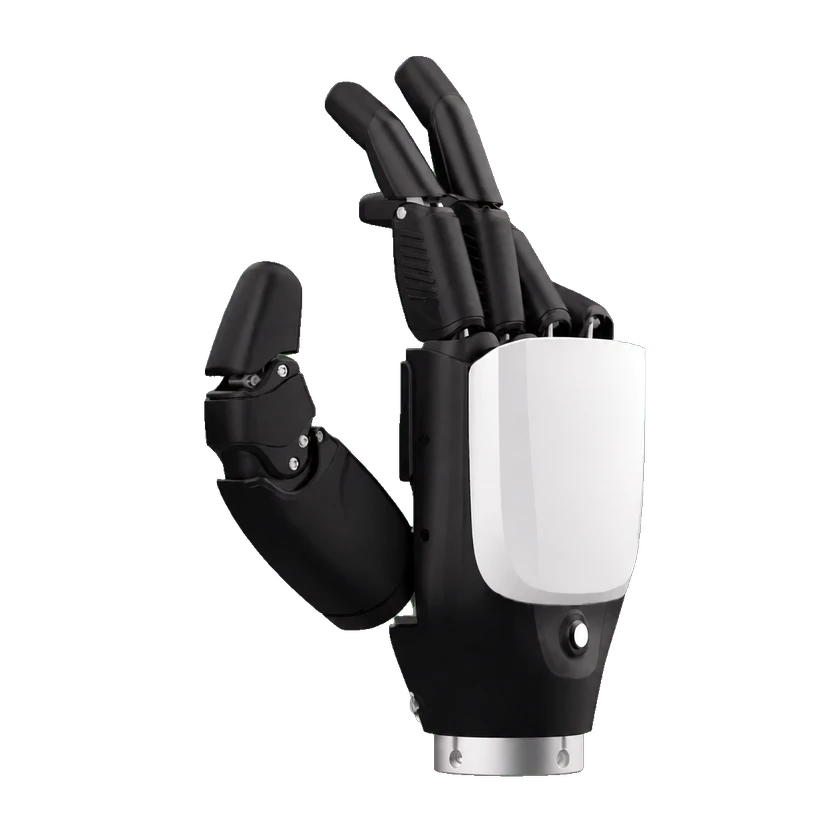 RH56DFTPRH56DFTP標準 | Inspire Robots | 中国 | 商用化 | 未公開 | 5 本 | 12 関節 | 6 自由度 | — | Ethernet | 搭載 | — | 2026-08-28 | |
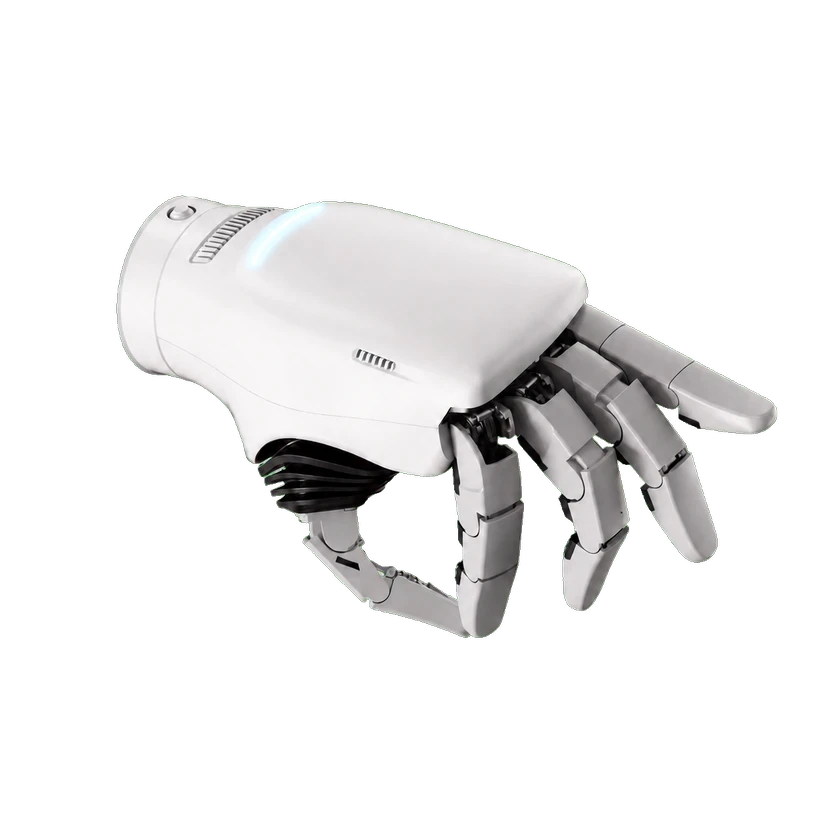 ArtiXon HandArtiXon HandArtiXon Hand — メーカー仕様 | X Square Robot | 中国 | 商用化 | 未公開 | 5 本 | — | 15 自由度 | ≤1.00 kg | USB 3.0 | 搭載 | — | 2026-09-13 | |
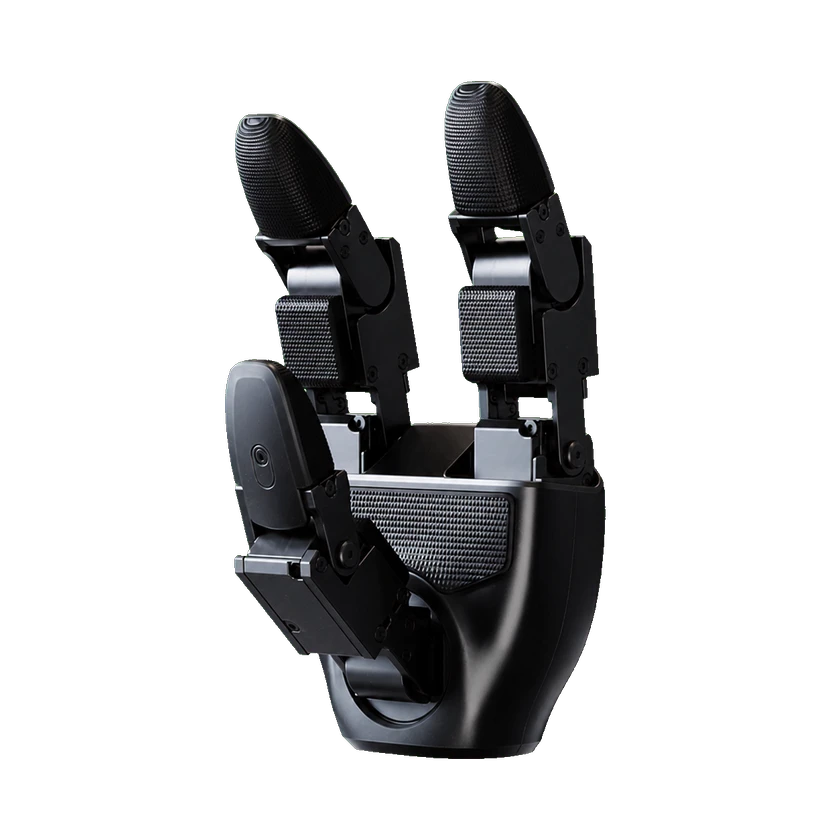 Dex3-1Dex3-1Standard | Unitree Robotics | 中国 | 商用化 | 未公開 | 3 本 | 7 関節 | 7 自由度 · 7 DOF | 0.71 kg · 重複収集記録(履歴) | USB 2.0 | 搭載 | — | 2026-08-27 | |
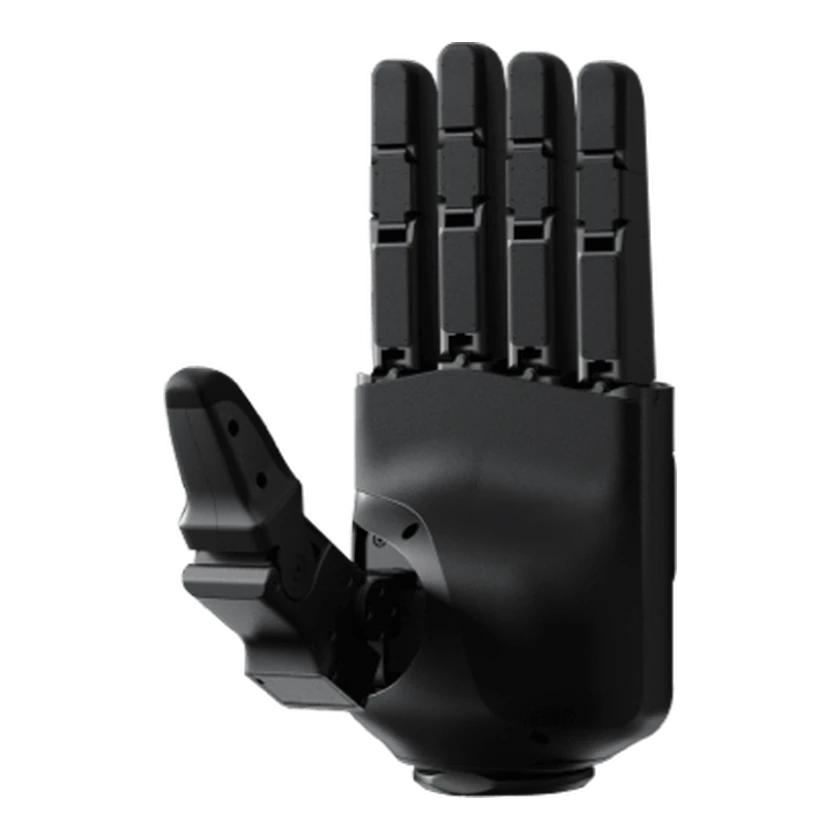 Dex5-1Dex5-1Dex5-1 | Unitree Robotics | 中国 | 商用化 | 販売中 | 5 本 | 20 関節 | 16 自由度 | 1.1 kg | USB 2.0 | 非搭載 | — | 2026-09-12 | |
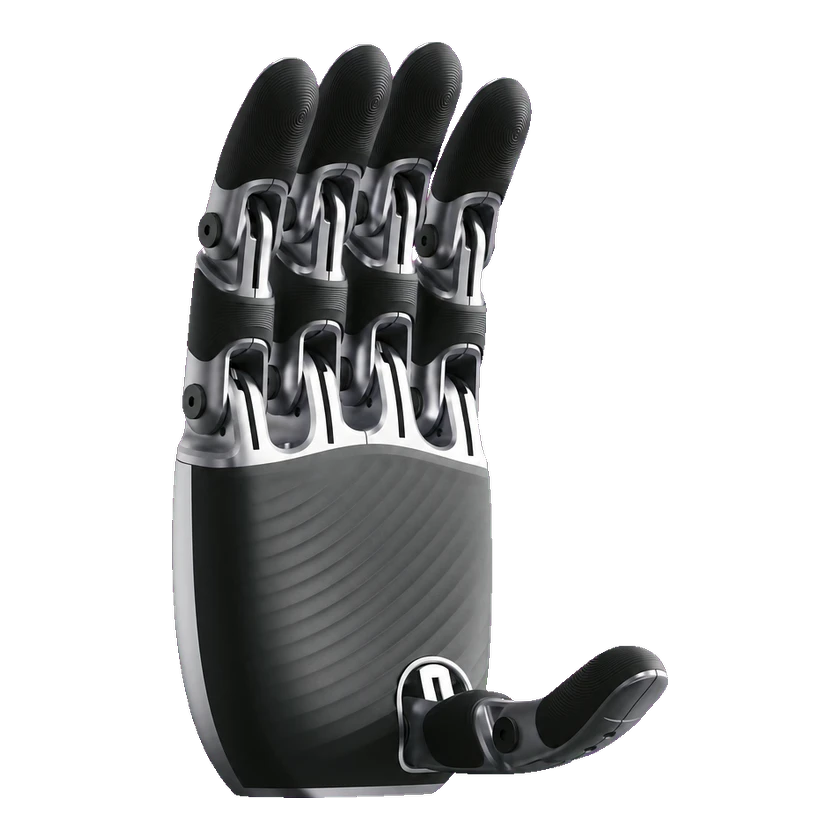 Dex2/5Dex2/5Dex2/5 | Unitree Robotics | 中国 | — | 販売中 | 5 本 | 10 関節 | 2 自由度 | 0.37 kg | RS485 | — | — | 2026-09-12 | |
 qb SoftHand Researchqb SoftHand Researchqb SoftHand Research | qb robotics | イタリア | 商用化 | 販売中 | 5 本 | — | 1 自由度 | 0.77 kg | USB · RS485 | 非搭載 | EUR 7,000〜 | 2026-09-12 | |
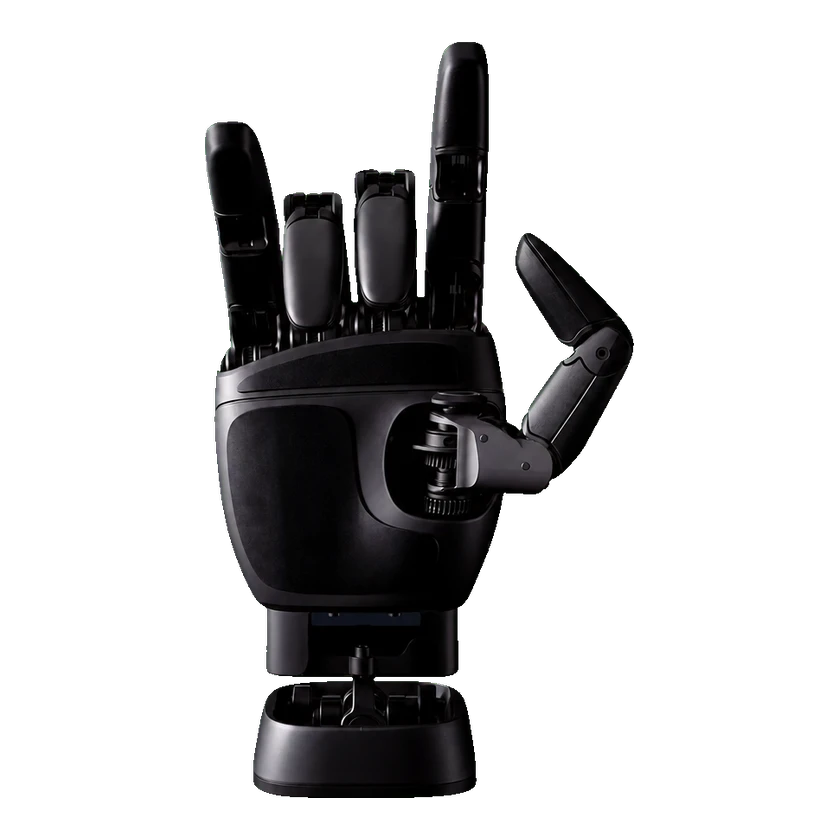 PUDU DH11PUDU DH11PUDU DH11 | Pudu Robotics | 中国 | — | 未公開 | 5 本 | — | 6 自由度 | 0.5 kg | — | 搭載 | — | 2026-09-07 | |
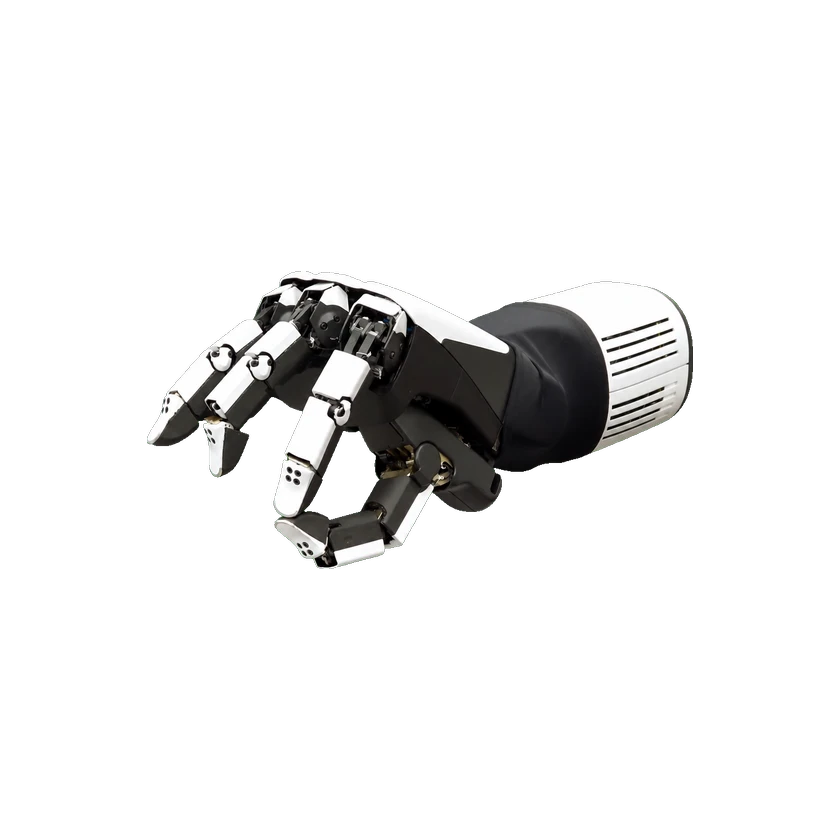 Hondaデクスタラス・マルチフィンガーハンドHondaデクスタラス・マルチフィンガーハンド研究用ハンド | 株式会社本田技術研究所 | 日本 | 試作機 | 未発売 | 4 本 | 16 関節 | 16 自由度 | — | — | 搭載 | 価格非公開 | 2026-09-14 | |
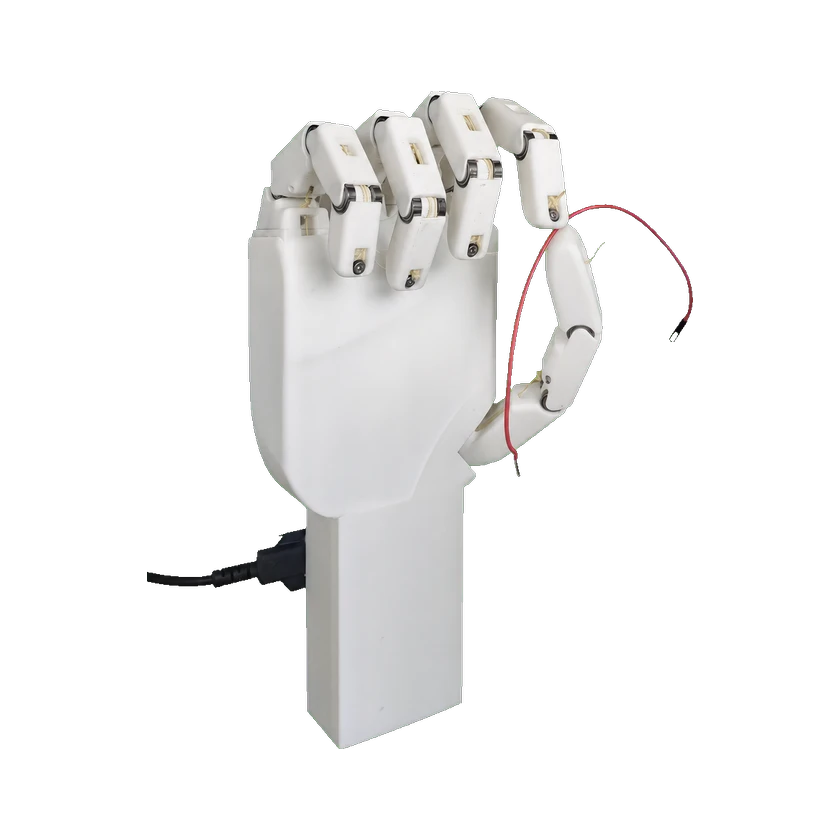 PHANTOM ハンドPHANTOM ハンド研究用プロトタイプ v1 | 香港科技大学(広州) | 中国 | 試作機 | 未発売 | 5 本 | 15 関節 | 6 自由度 | — | — | — | 価格不明 | 2026-09-14 | |
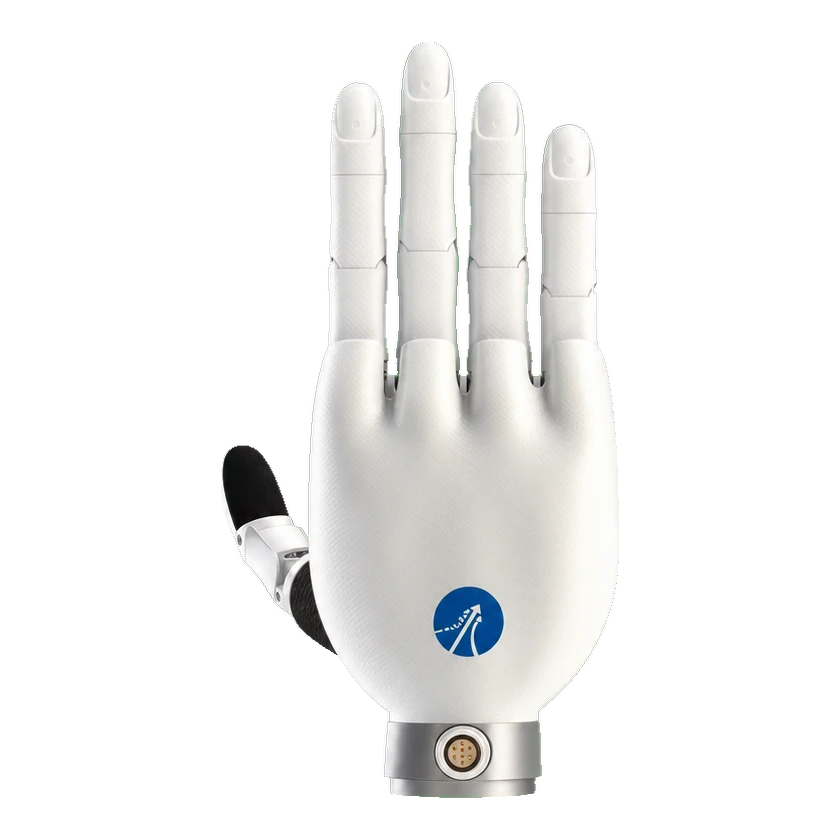 DH2015DH2015DH2015 | Leadshine | 中国 | 試作機 | 未公開 | 5 本 | 20 関節 | 15 自由度 | 0.67–0.68 kg | EtherCAT | 搭載 | — | 2026-09-15 | |
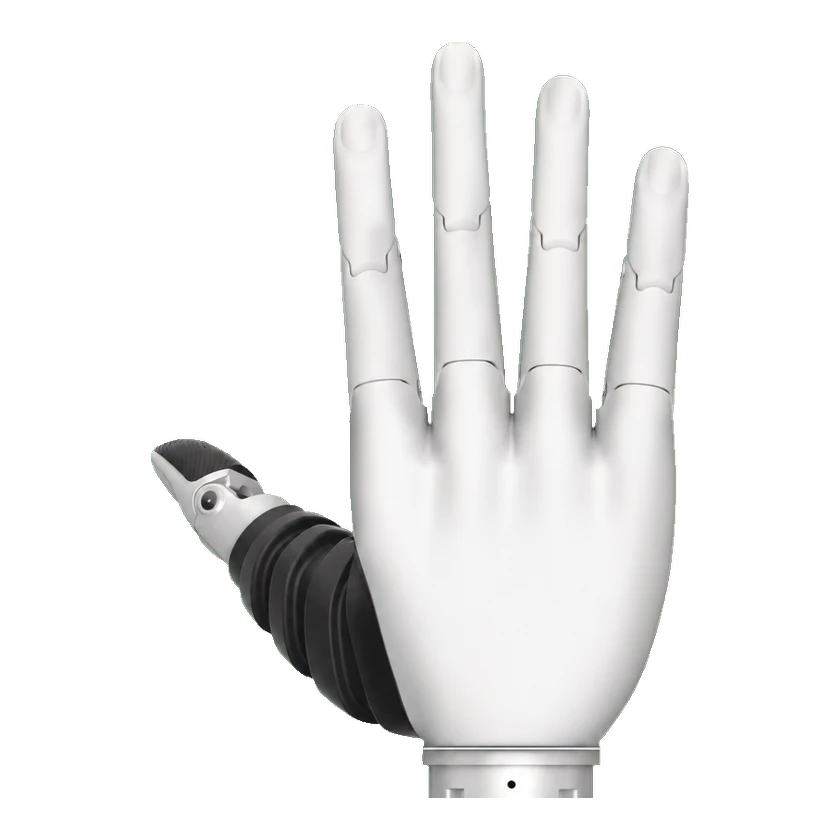 DH116S 小型デクスタラスハンドDH116S 小型デクスタラスハンドDH116S-LW1 | Leadshine | 中国 | 商用化 | 販売中 | 5 本 | — | 6 自由度 | 0.35–0.37 kg | CAN-FD | 非搭載 | USD 2,299から | 2026-09-15 | |
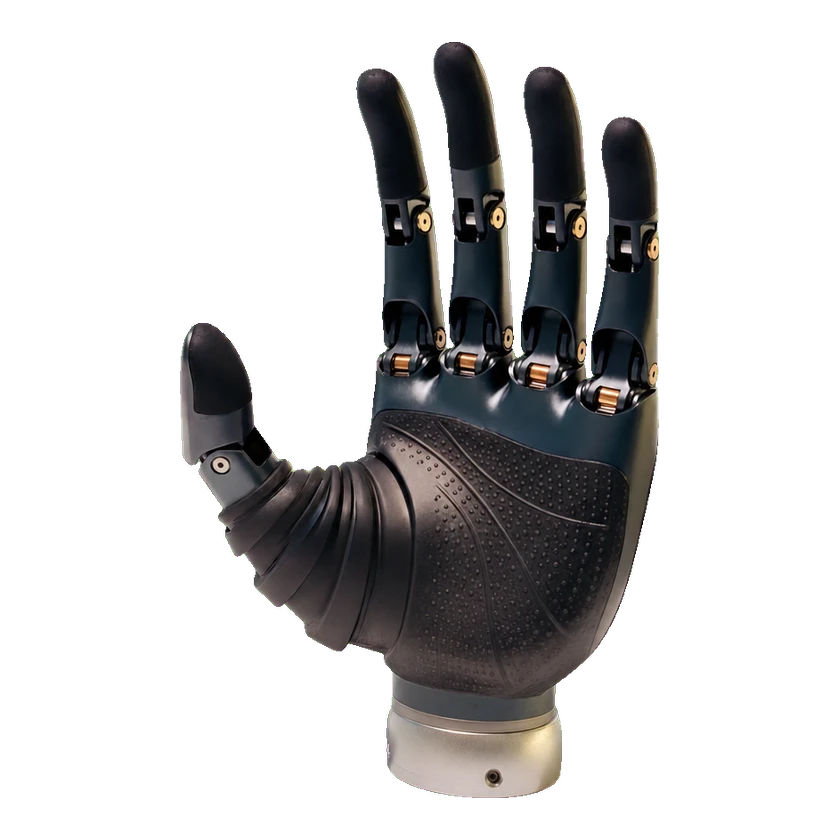 DH116P 力強化型デクスタラスハンドDH116P 力強化型デクスタラスハンドDH116P シリーズ | Leadshine | 中国 | 試験導入 | 試験導入のみ | 5 本 | — | 6 自由度 | — | EtherCAT / CAN-FD / RS485 | 搭載 | 非公開 | 2026-09-15 |
情報源または訂正を送信