
다관절 손 데이터베이스
사양, 구매 가능 여부, 기업 및 판매 상태로 출처가 확인된 다관절 손 제품을 찾아보세요.
193개 제품 시리즈 · 292개 모델
| 부품 | 조직 | 국가 | 제품 상태 | 이용 가능 상태 | 손가락 수 | 관절 수 | 능동 자유도 | 본체 무게 | 통신 인터페이스 | 촉각 센싱 | 작업 | ||
|---|---|---|---|---|---|---|---|---|---|---|---|---|---|
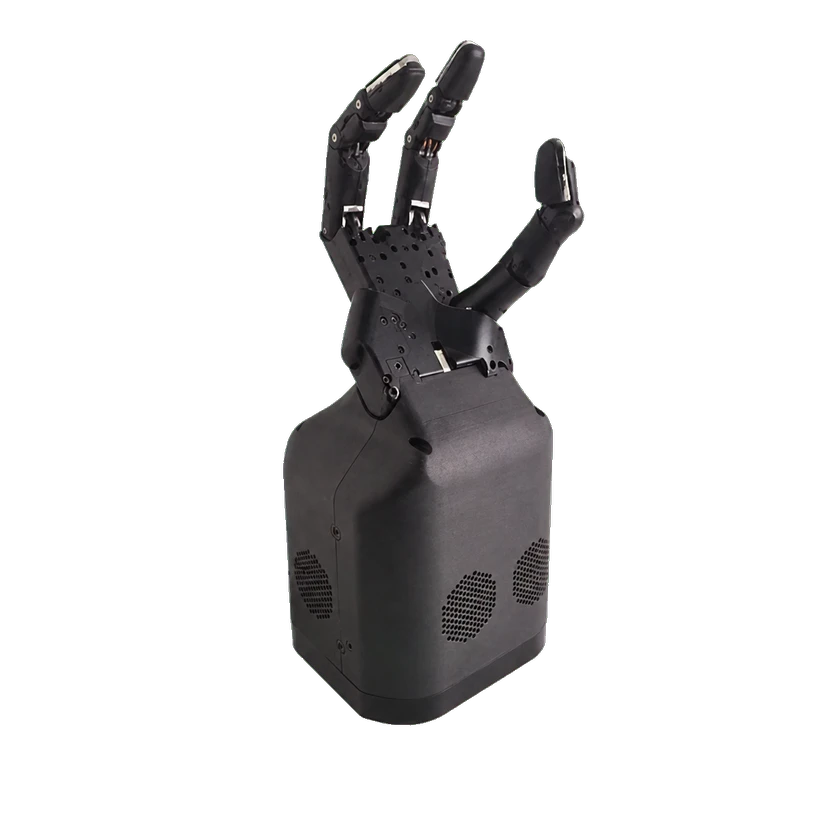 Shadow Dexterous Hand Extra LiteShadow Dexterous Hand Extra Lite표준 | Shadow Robot 로보틱스 | 영국 | 상용화 | 미공개 | 3개 | 12 관절 | 10 자유도 | 2.1 kg | EtherCAT | 탑재 | — | 2026-08-28 | |
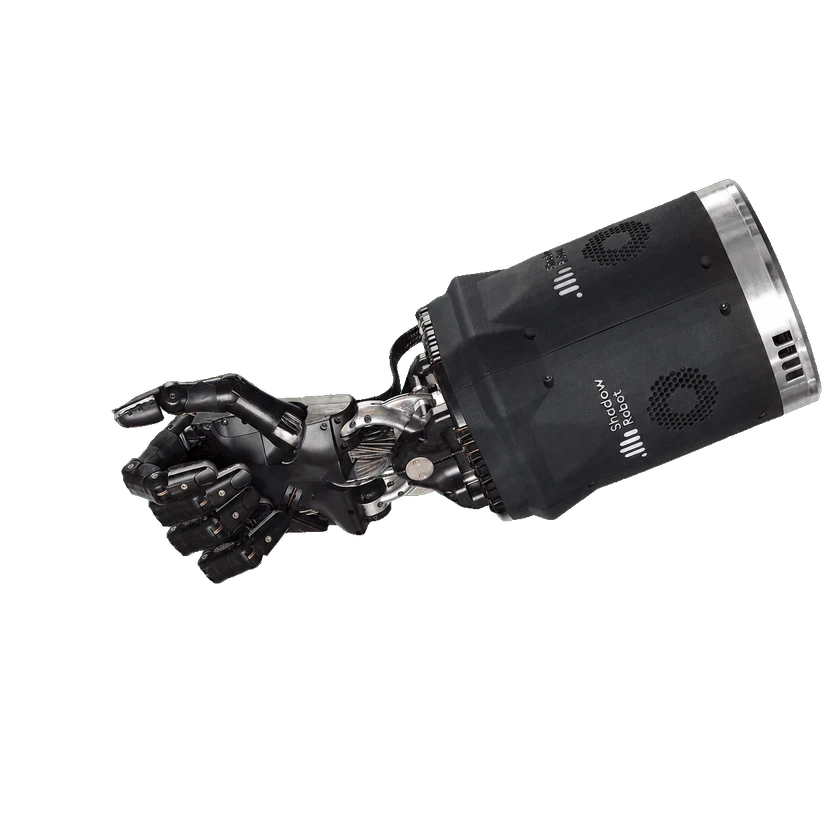 Shadow Dexterous Hand LiteShadow Dexterous Hand Lite표준 | Shadow Robot 로보틱스 | 영국 | 상용화 | 미공개 | 4개 | 16 관절 | 13 자유도 | 2.4 kg | EtherCAT | 탑재 | — | 2026-08-28 | |
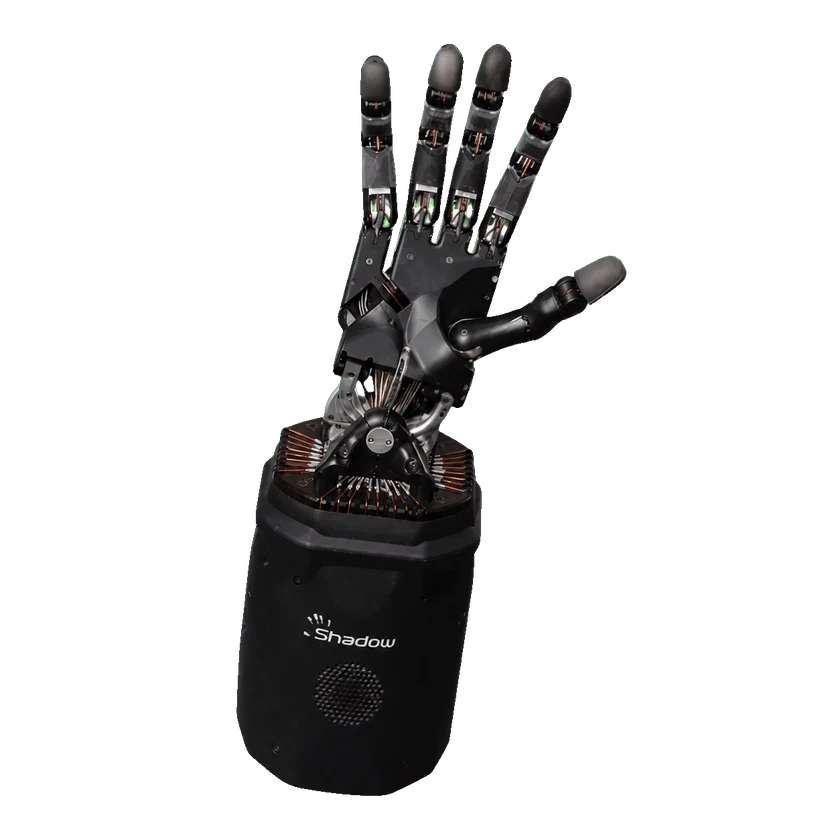 Shadow Dexterous HandShadow Dexterous Hand표준 | Shadow Robot 로보틱스 | 영국 | 상용화 | 미공개 | 5개 | 24 관절 | 20 자유도 | 4.3 kg | EtherCAT | 탑재 | — | 2026-08-31 | |
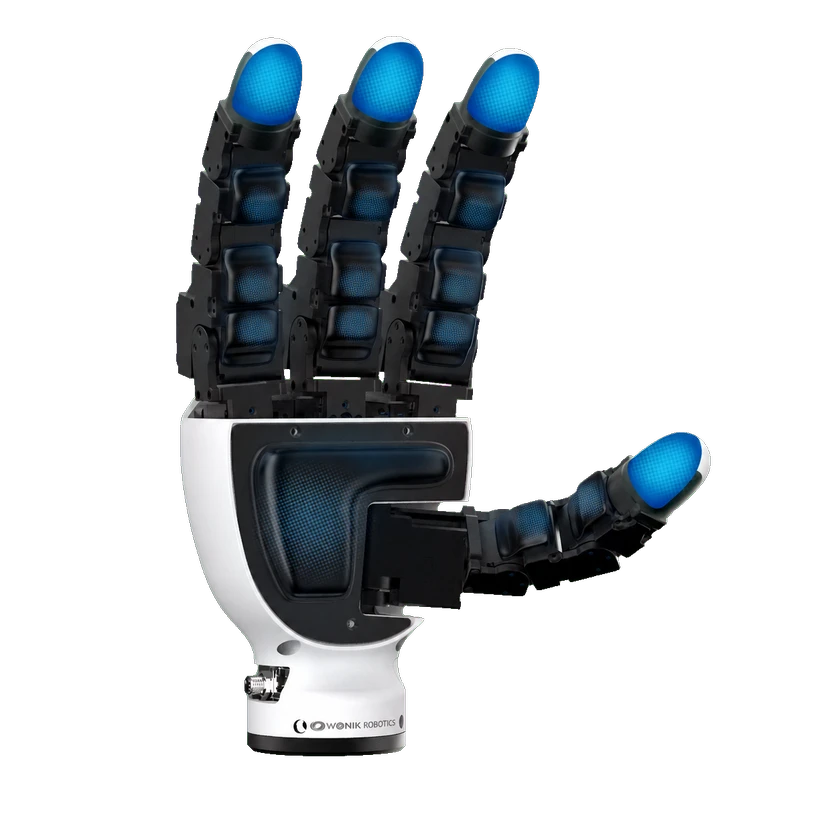 Allegro Hand V5 SenseAllegro Hand V5 Sense표준 | Wonik Robotics 로보틱스 | 대한민국 | 상용화 | 미공개 | 4개 | 16 관절 | 16 자유도 | 1.24 kg | CAN | 탑재 | — | 2026-08-31 | |
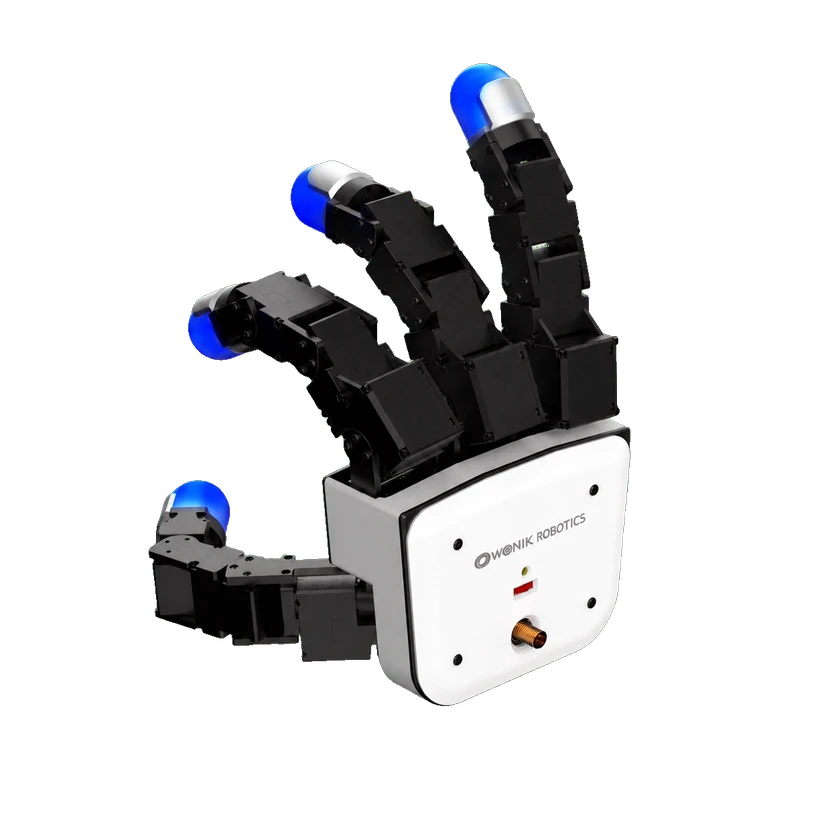 Allegro Hand V5 PlusAllegro Hand V5 Plus표준 | Wonik Robotics 로보틱스 | 대한민국 | 상용화 | 미공개 | 4개 | 16 관절 | 16 자유도 | 1.02 kg | CAN | 탑재 | — | 2026-08-31 | |
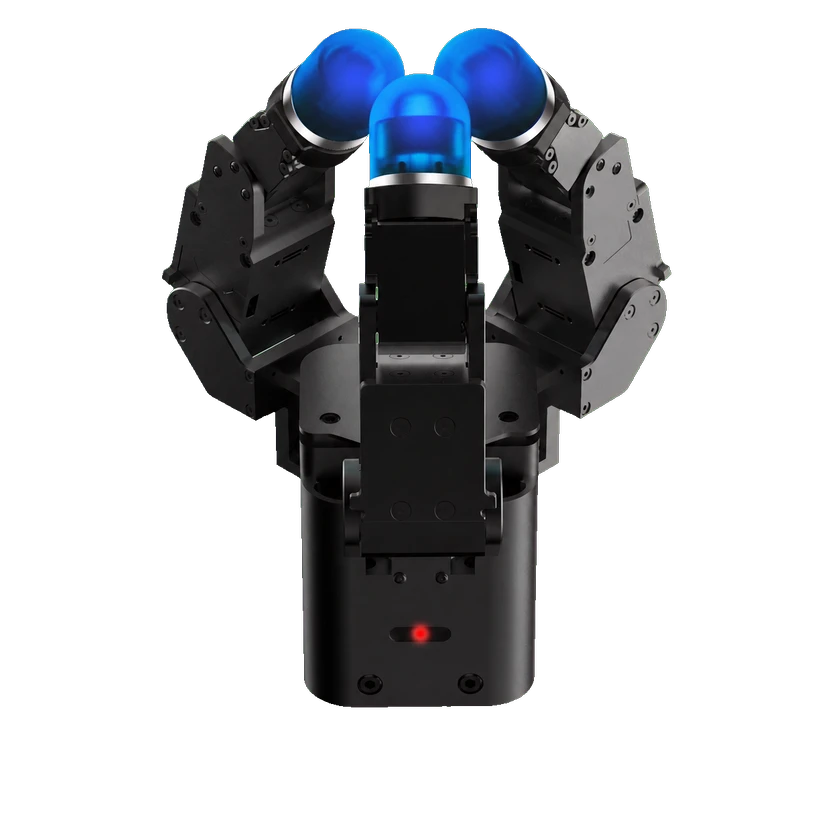 Allegro Hand V5Allegro Hand V5표준 | Wonik Robotics 로보틱스 | 대한민국 | 상용화 | 미공개 | 3개 | 9 관절 | 9 자유도 | 1.05 kg | CAN | 탑재 | — | 2026-08-31 | |
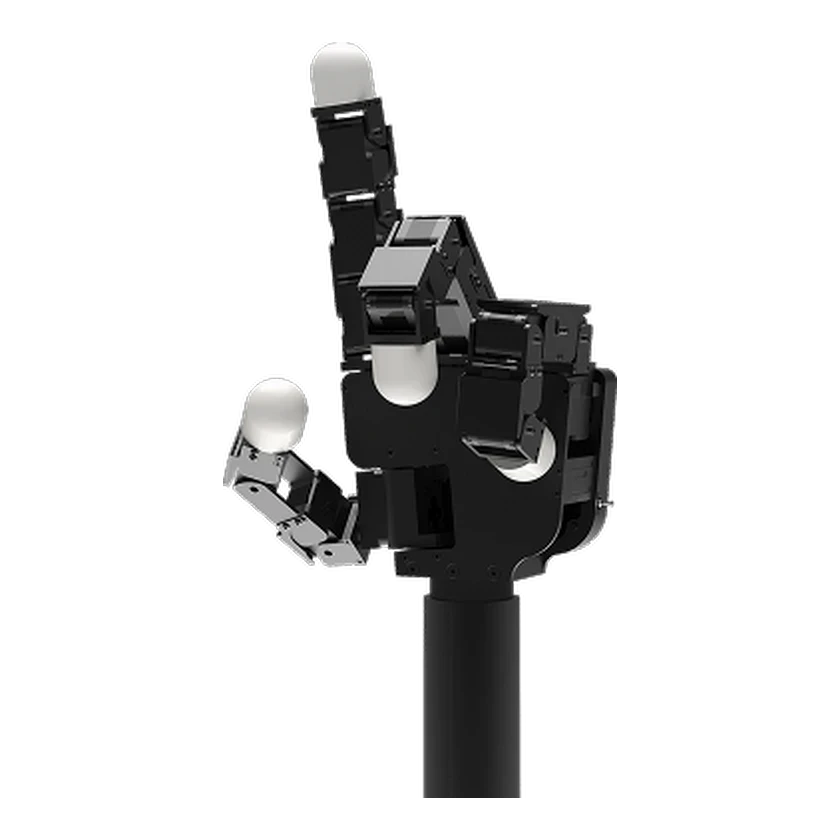 Allegro Hand V4Allegro Hand V4표준 | Wonik Robotics 로보틱스 | 대한민국 | 상용화 | 미공개 | 4개 | 16 관절 | 16 자유도 | 1.08 kg | CAN | — | — | 2026-09-07 | |
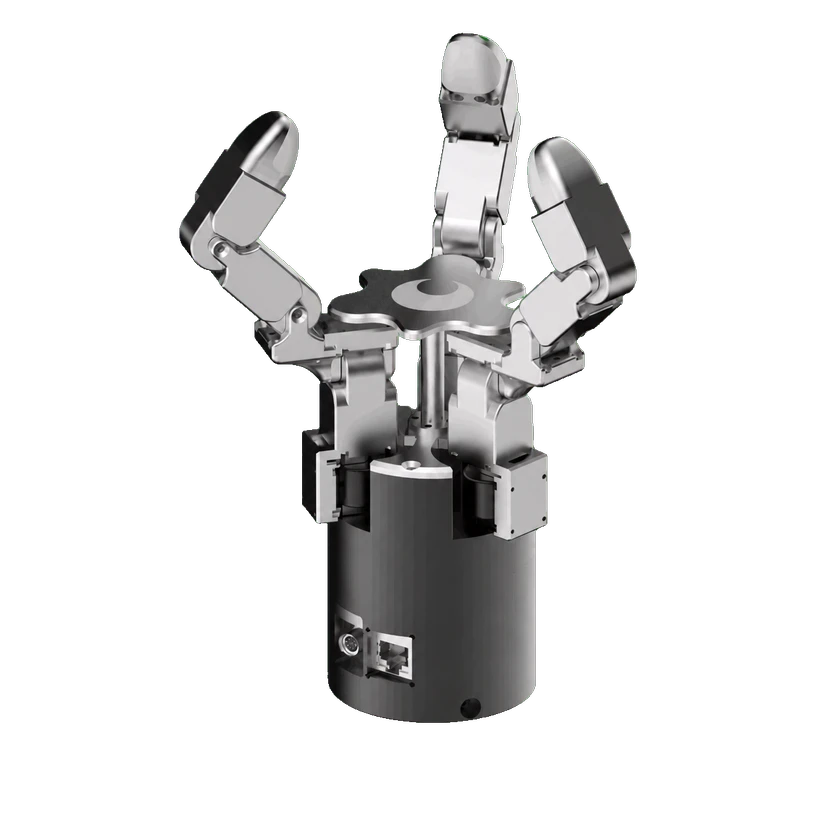 DG-3F-MDG-3F-M표준 | Tesollo 테솔로 | 대한민국 | 상용화 | 미공개 | 3개 | 12 관절 | 12 자유도 | 1.11 kg | Ethernet | — | — | 2026-08-31 | |
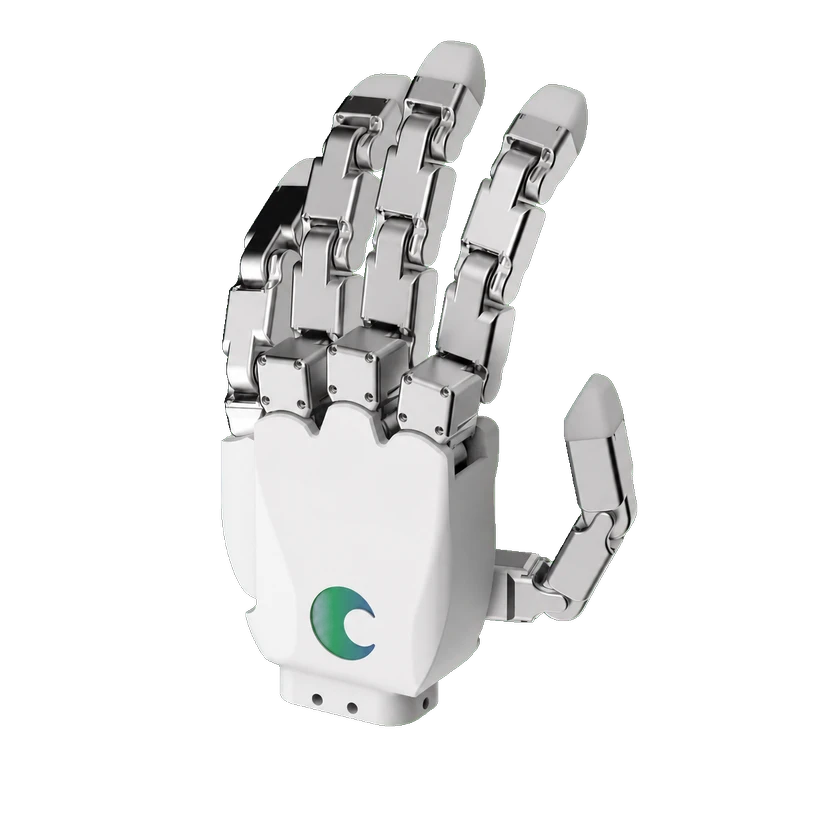 DG-5F-S 20-DoFDG-5F-S 20-DoF표준 | Tesollo 테솔로 | 대한민국 | 상용화 | 미공개 | 5개 | 20 관절 | 20 자유도 | 0.88 kg | 이더넷 | — | — | 2026-09-09 | |
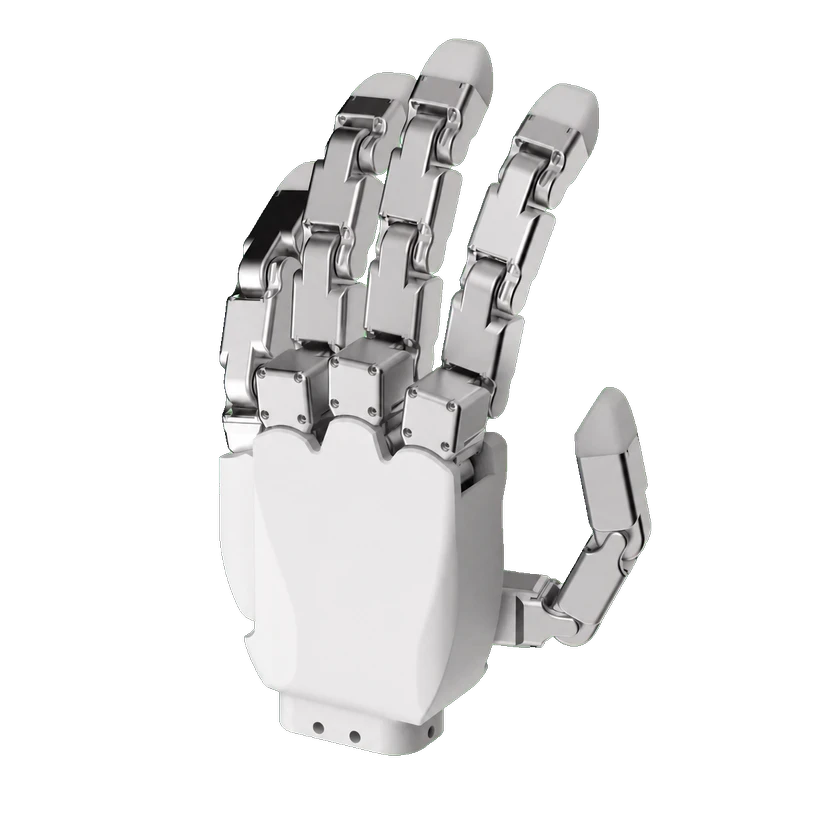 DG-5F-MDG-5F-M표준 | Tesollo 테솔로 | 대한민국 | 상용화 | 미공개 | 5개 | 20 관절 | 20 자유도 | 1.76 kg | 이더넷 | — | — | 2026-09-09 | |
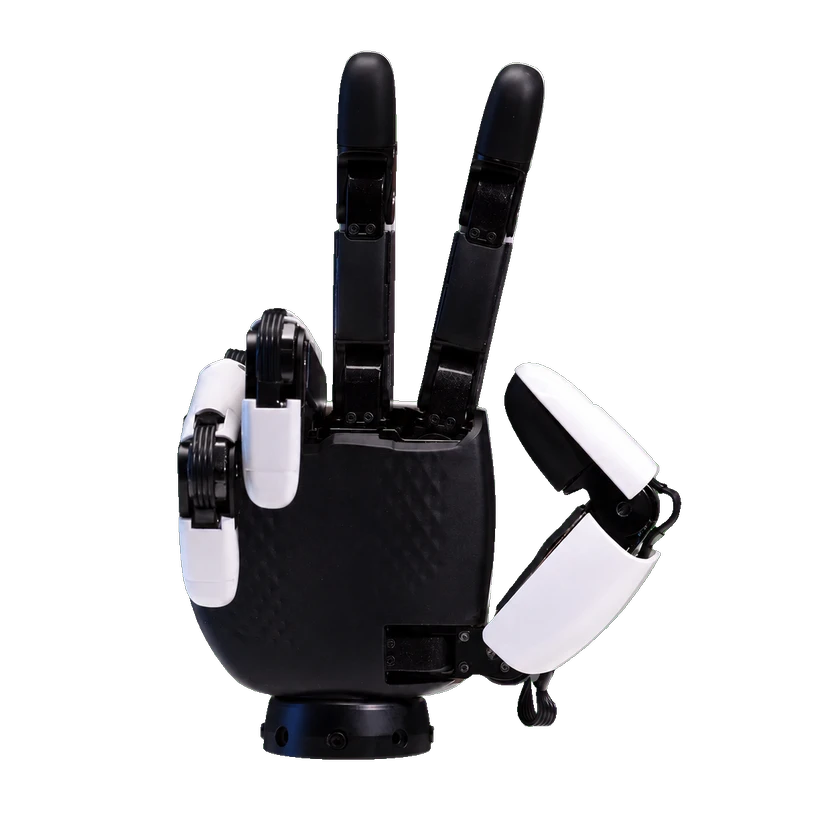 XHAND 1XHAND 1표준 | Robot Era | 중국 | — | 미공개 | 5개 | 12 관절 | 12 자유도 | 1.1 kg | — | — | — | 2026-09-13 | |
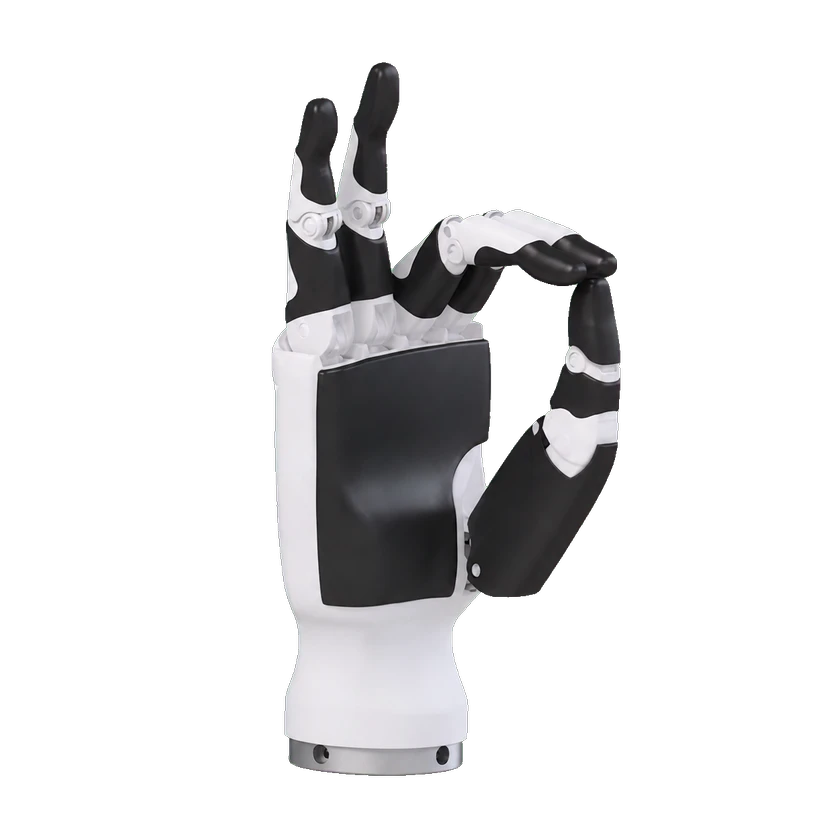 RH56DFX-2RH56DFX-2표준 | Inspire Robots | 중국 | 상용화 | 미공개 | 5개 | 12 관절 | 6 자유도 | 0.54 kg | RS485 | 미탑재 | — | 2026-09-08 | |
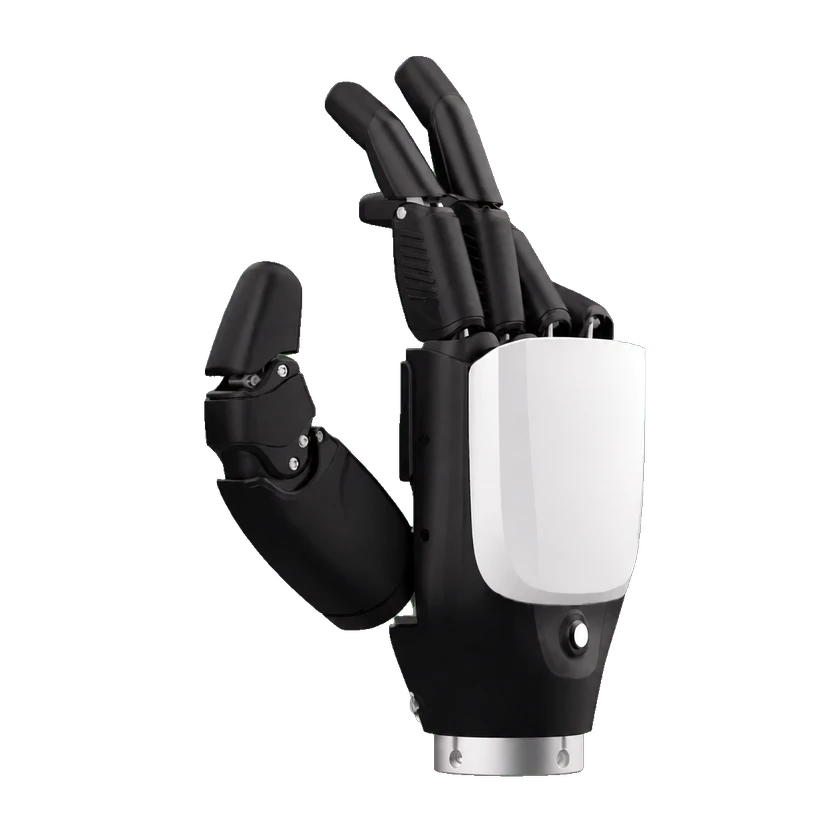 RH56DFTPRH56DFTP표준 | Inspire Robots | 중국 | 상용화 | 미공개 | 5개 | 12 관절 | 6 자유도 | — | Ethernet | 탑재 | — | 2026-08-28 | |
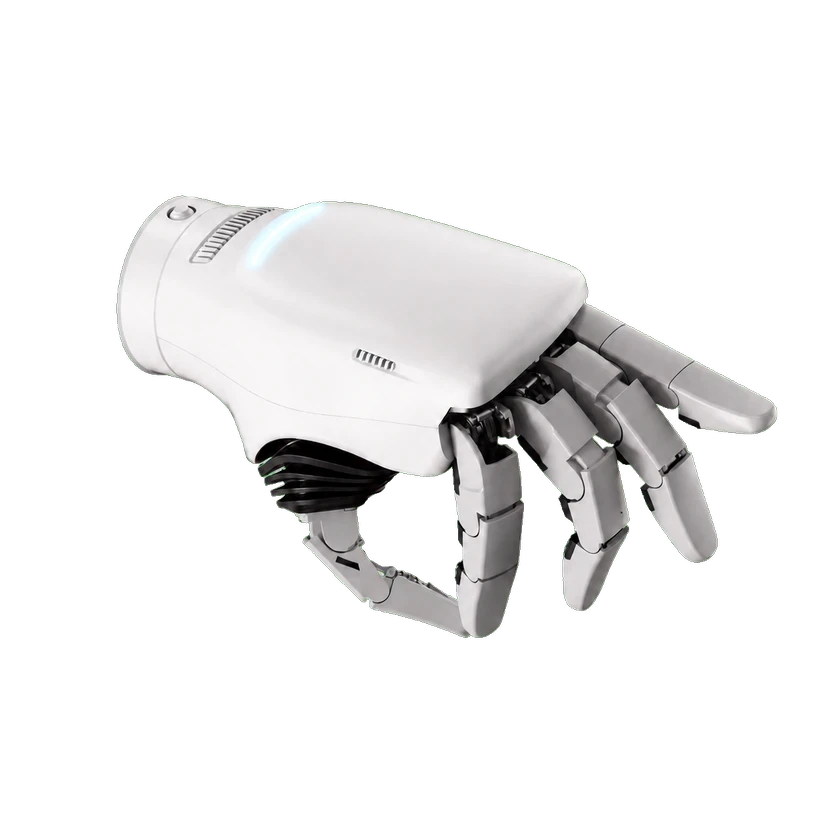 ArtiXon HandArtiXon HandArtiXon Hand — 제조사 사양 | X Square Robot | 중국 | 상용화 | 미공개 | 5개 | — | 15 자유도 | ≤1.00 kg | USB 3.0 | 탑재 | — | 2026-09-13 | |
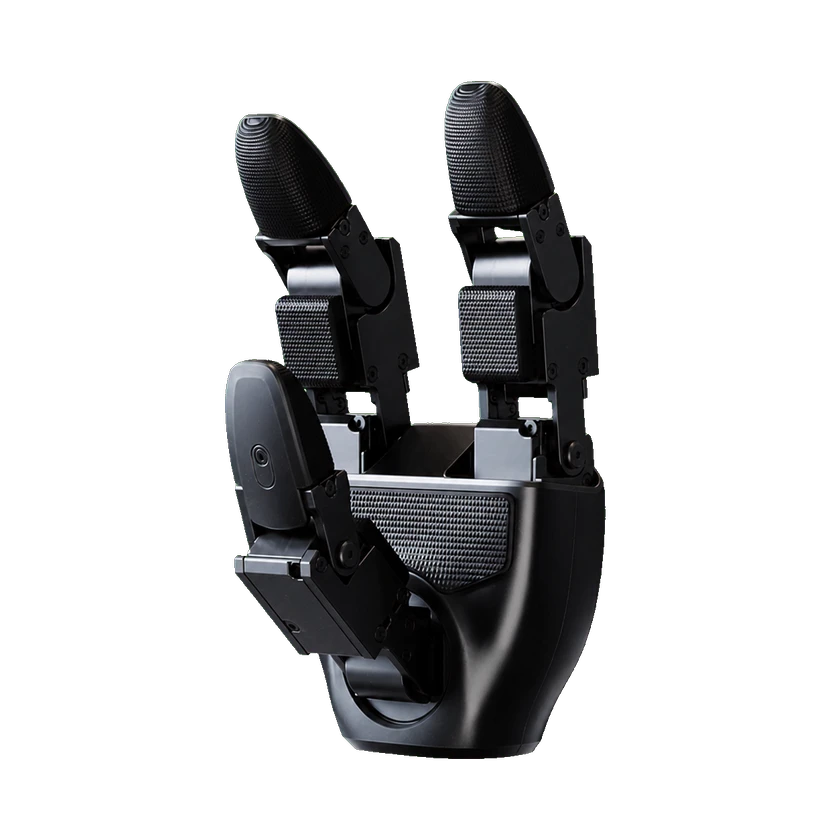 Dex3-1Dex3-1표준 | Unitree Robotics | 중국 | 상용화 | 미공개 | 3개 | 7 관절 | 7 자유도 · 7 DOF | 0.71 kg · 중복 수집 기록(이력) | USB 2.0 | 탑재 | — | 2026-08-27 | |
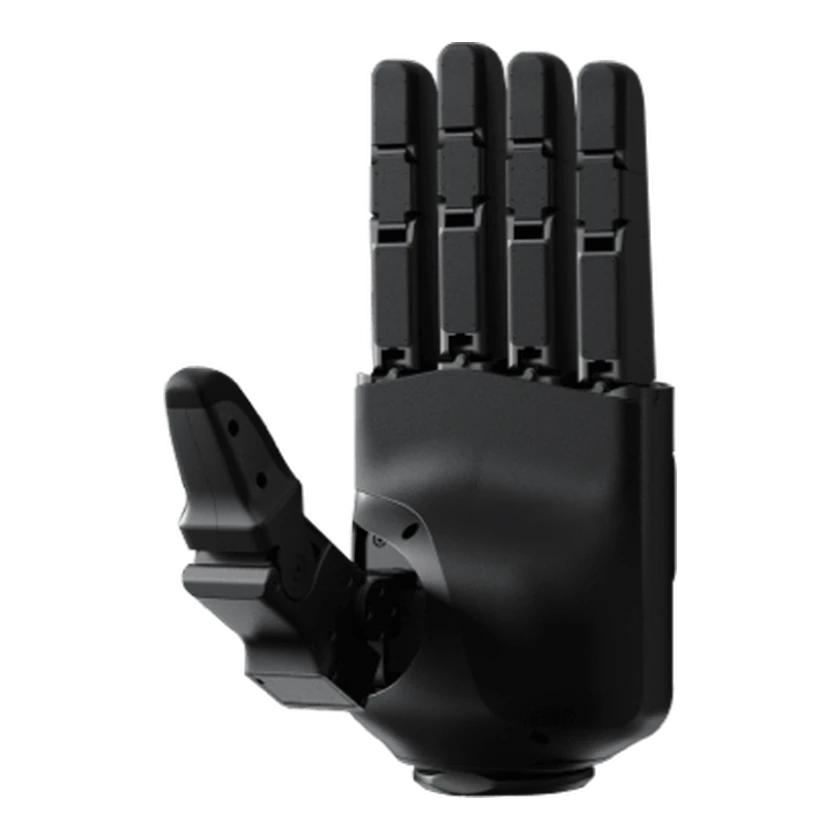 Dex5-1Dex5-1Dex5-1 | Unitree Robotics | 중국 | 상용화 | 판매 중 | 5개 | 20 관절 | 16 자유도 | 1.1 kg | USB 2.0 | 미탑재 | — | 2026-09-12 | |
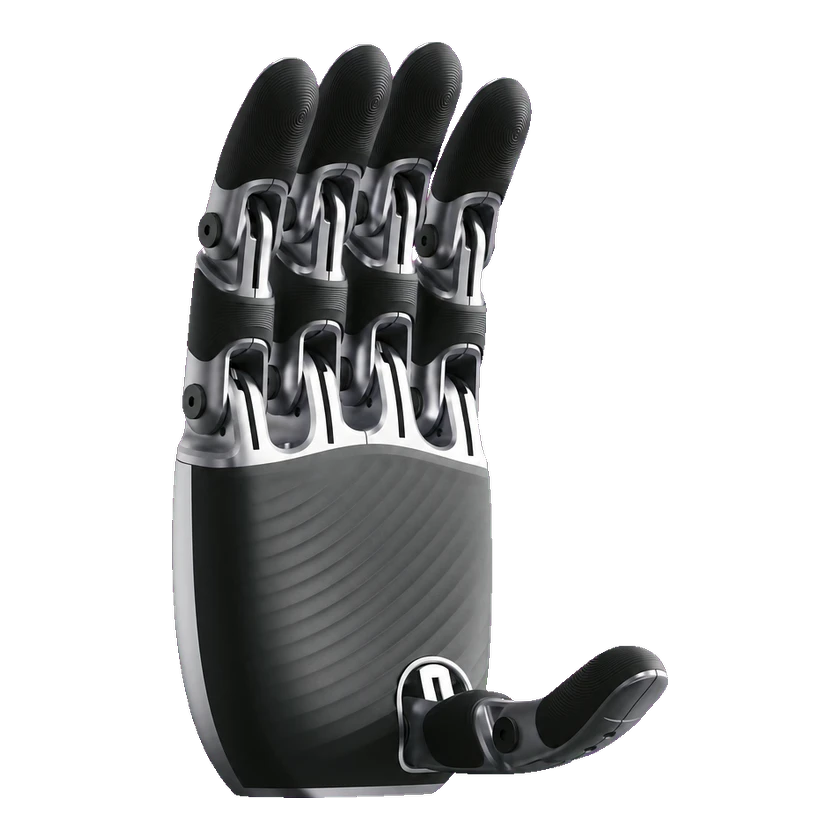 Dex2/5Dex2/5Dex2/5 | Unitree Robotics | 중국 | — | 판매 중 | 5개 | 10 관절 | 2 자유도 | 0.37 kg | RS485 | — | — | 2026-09-12 | |
 qb SoftHand Researchqb SoftHand Researchqb SoftHand Research | qb robotics | 이탈리아 | 상용화 | 판매 중 | 5개 | — | 1 자유도 | 0.77 kg | USB · RS485 | 미탑재 | EUR 7,000부터 | 2026-09-12 | |
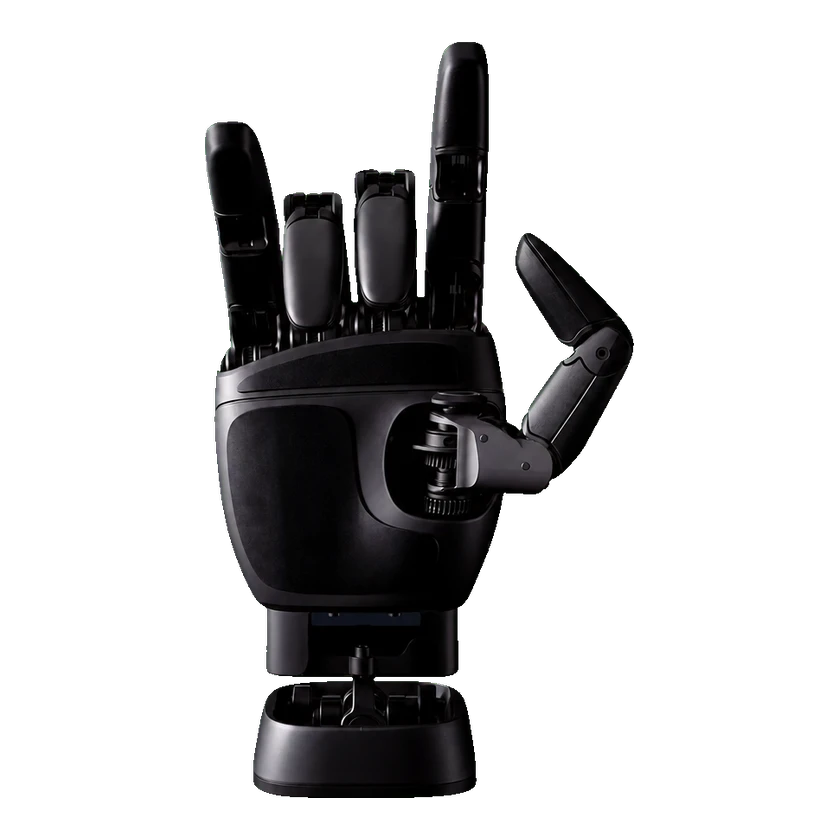 PUDU DH11PUDU DH11PUDU DH11 | Pudu Robotics | 중국 | — | 미공개 | 5개 | — | 6 자유도 | 0.5 kg | — | 탑재 | — | 2026-09-07 | |
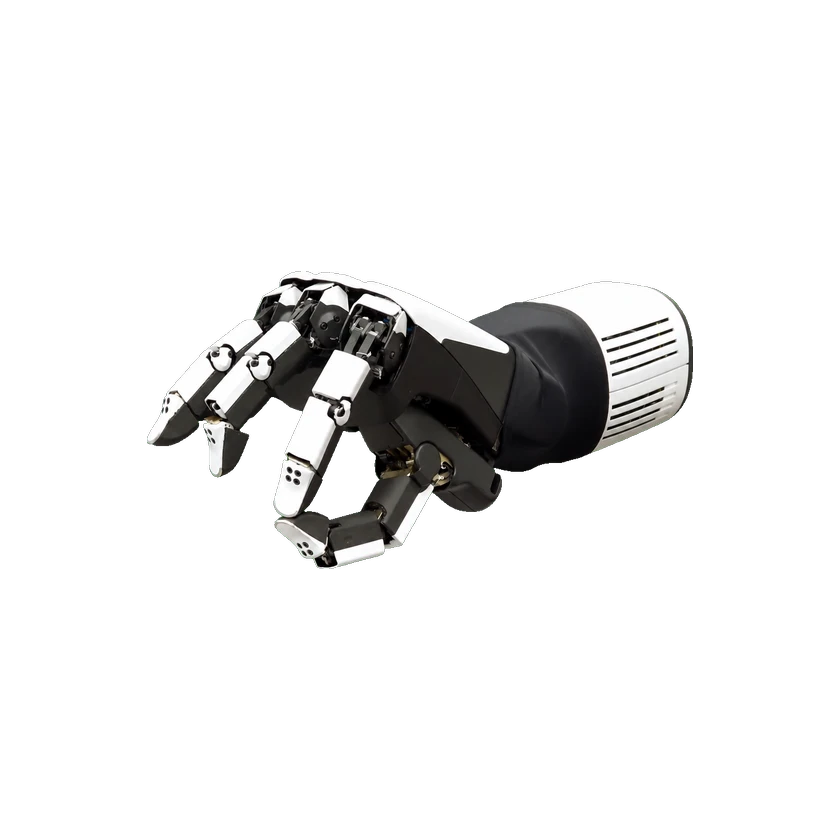 Honda Dexterous Multi-fingered HandHonda Dexterous Multi-fingered Hand연구용 핸드 | Honda R&D | 일본 | 프로토타입 | 미출시 | 4개 | 16 관절 | 16 자유도 | — | — | 탑재 | — | 2026-09-14 | |
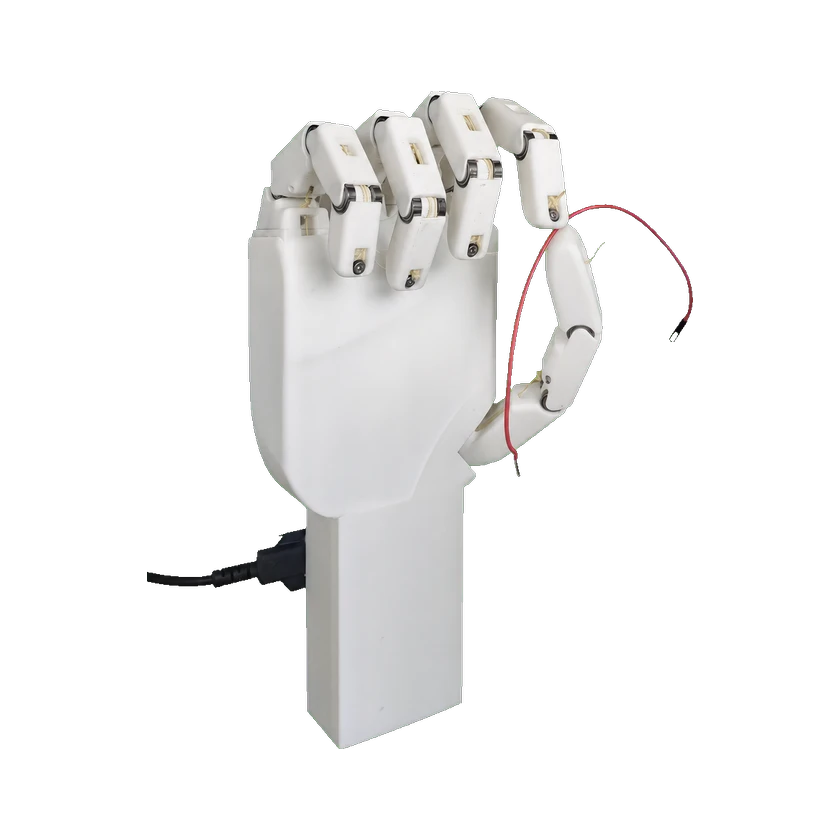 PHANTOM HandPHANTOM Hand연구용 프로토타입 v1 | The Hong Kong University of Science and Technology (Guangzhou) | 중국 | 프로토타입 | 미출시 | 5개 | 15 관절 | 6 자유도 | — | — | — | — | 2026-09-14 | |
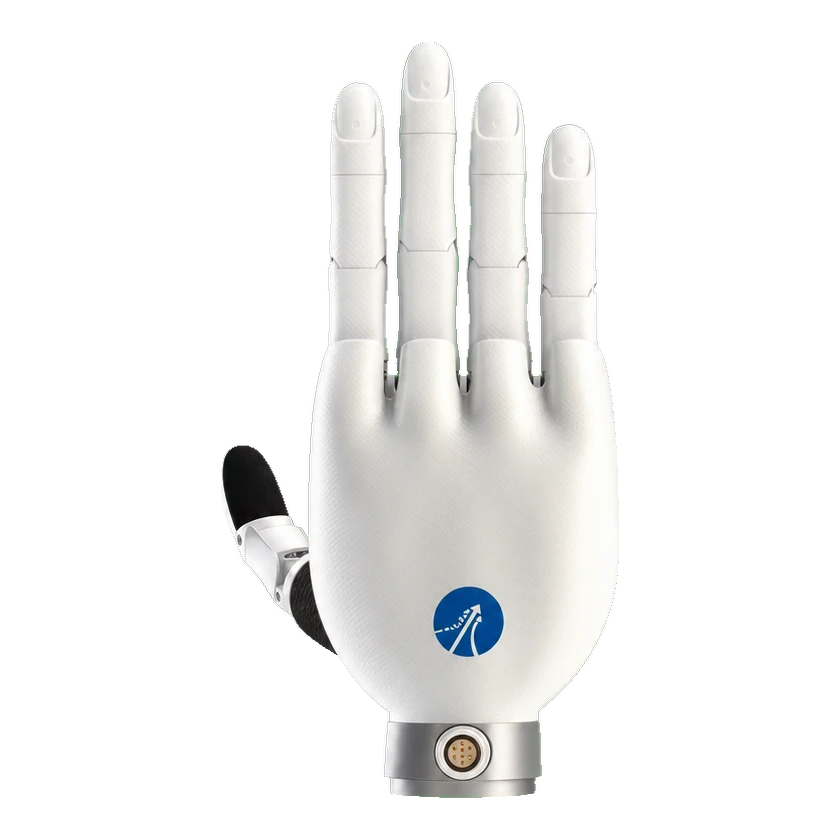 DH2015DH2015DH2015 | Leadshine | 중국 | 프로토타입 | 미공개 | 5개 | 20 관절 | 15 자유도 | 0.67–0.68 kg | EtherCAT | 탑재 | — | 2026-09-15 | |
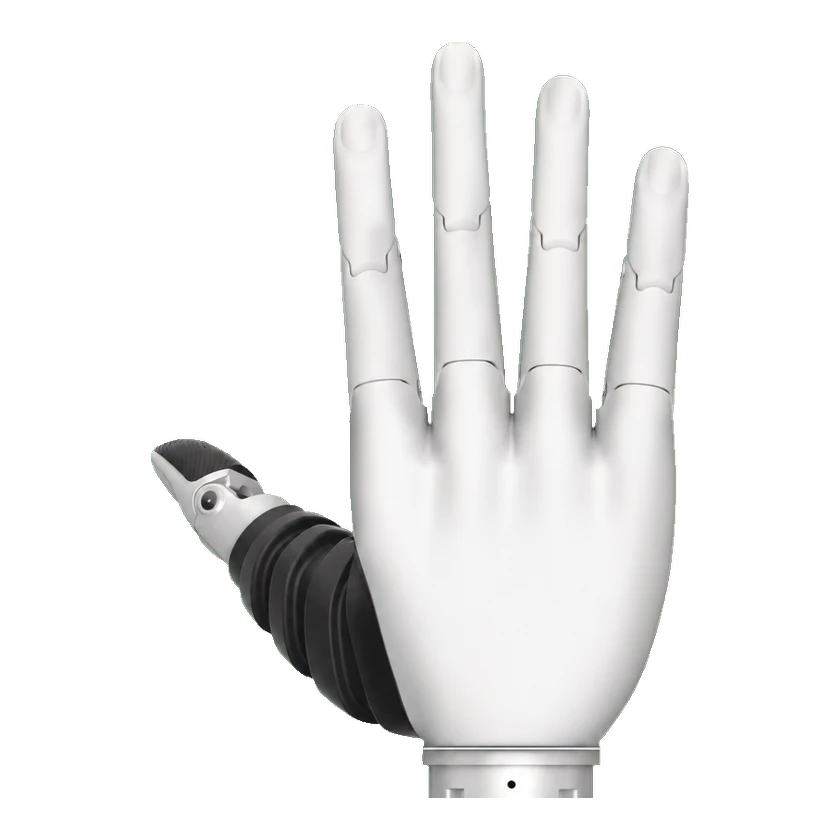 DH116S 소형 덱스터러스 핸드DH116S 소형 덱스터러스 핸드DH116S-LW1 | Leadshine | 중국 | 상용화 | 판매 중 | 5개 | — | 6 자유도 | 0.35–0.37 kg | CAN-FD | 미탑재 | USD 2,299부터 | 2026-09-15 | |
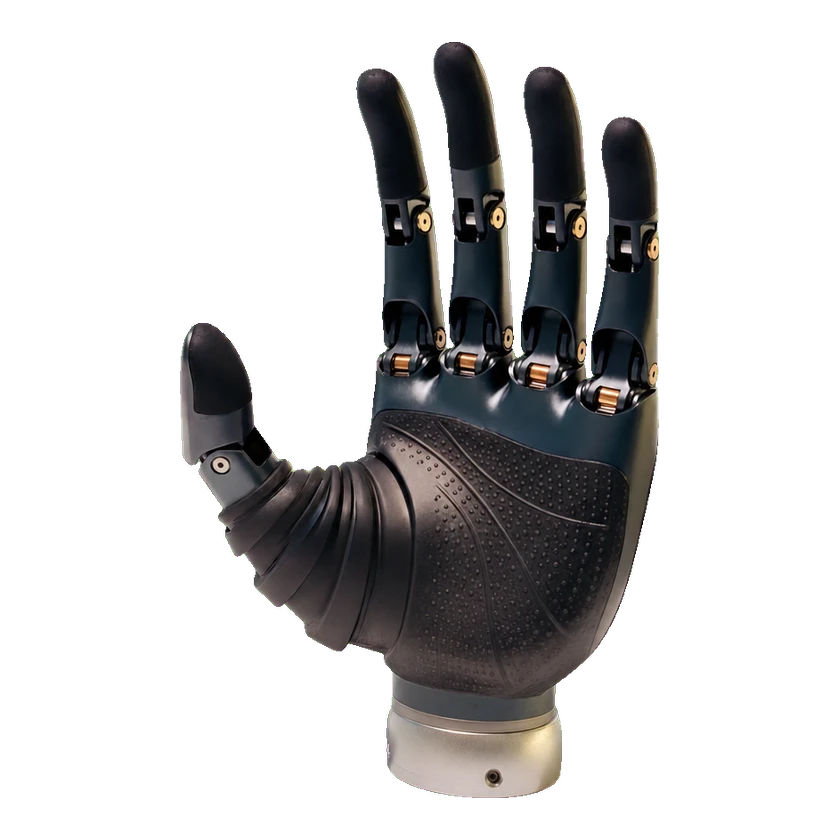 DH116P 힘 강화형 덱스터러스 핸드DH116P 힘 강화형 덱스터러스 핸드DH116P 시리즈 | Leadshine | 중국 | 파일럿 | 파일럿 전용 | 5개 | — | 6 자유도 | — | EtherCAT / CAN-FD / RS485 | 탑재 | 비공개 | 2026-09-15 |
출처 또는 수정 제안 보내기