
Datenbank für dexterische Hände
Filtern Sie quellengeprüfte Produkte für dexterische Hände nach Spezifikationen, Verfügbarkeit, Unternehmen und Vertriebsstatus.
193 Produktfamilien · 292 Modelle
| Komponente | Organisation | Land | Produktstatus | Verfügbarkeit | Fingeranzahl | Anzahl der Gelenke | Aktive Freiheitsgrade | Handgewicht | Kommunikationsschnittstelle | Tastsensorik | Aktionen | ||
|---|---|---|---|---|---|---|---|---|---|---|---|---|---|
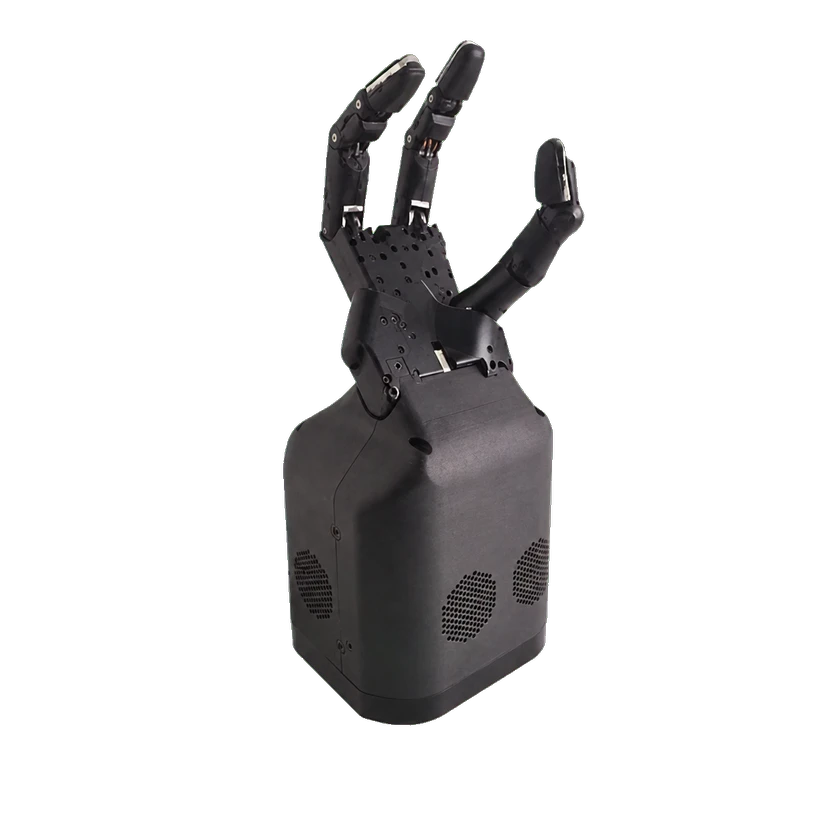 Shadow Dexterous Hand Extra LiteShadow Dexterous Hand Extra LiteStandard | Shadow Robot | Vereinigtes Königreich | Kommerziell | Nicht veröffentlicht | 3 Finger | 12 Gelenke | 10 FG | 2,1 kg | EtherCAT | Vorhanden | — | 2026-08-28 | |
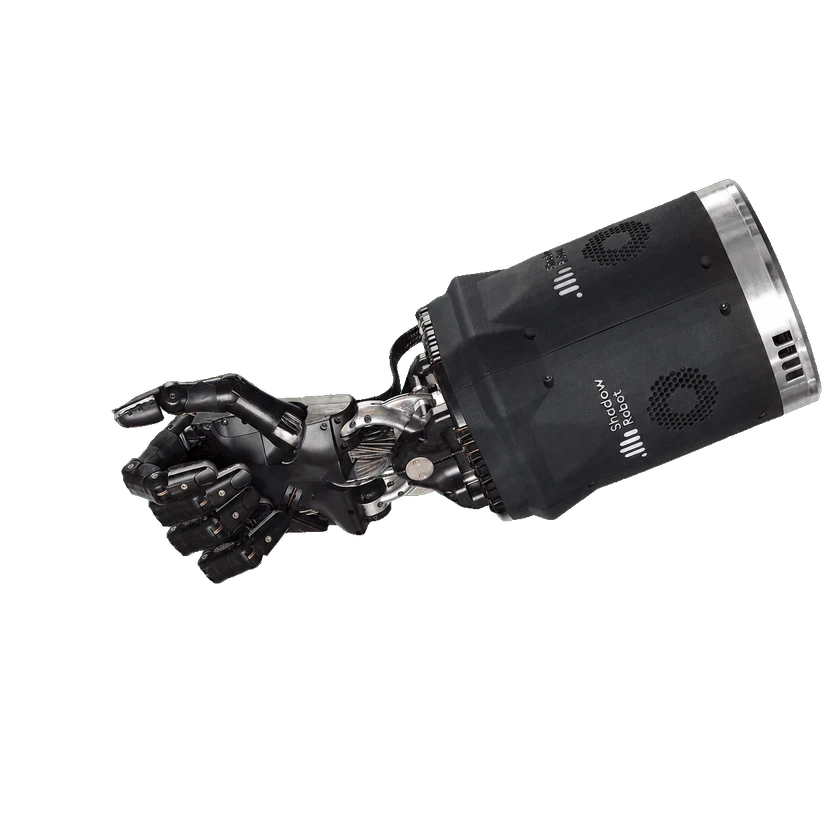 Shadow Dexterous Hand LiteShadow Dexterous Hand LiteStandard | Shadow Robot | Vereinigtes Königreich | Kommerziell | Nicht veröffentlicht | 4 Finger | 16 Gelenke | 13 FG | 2,4 kg | EtherCAT | Vorhanden | — | 2026-08-28 | |
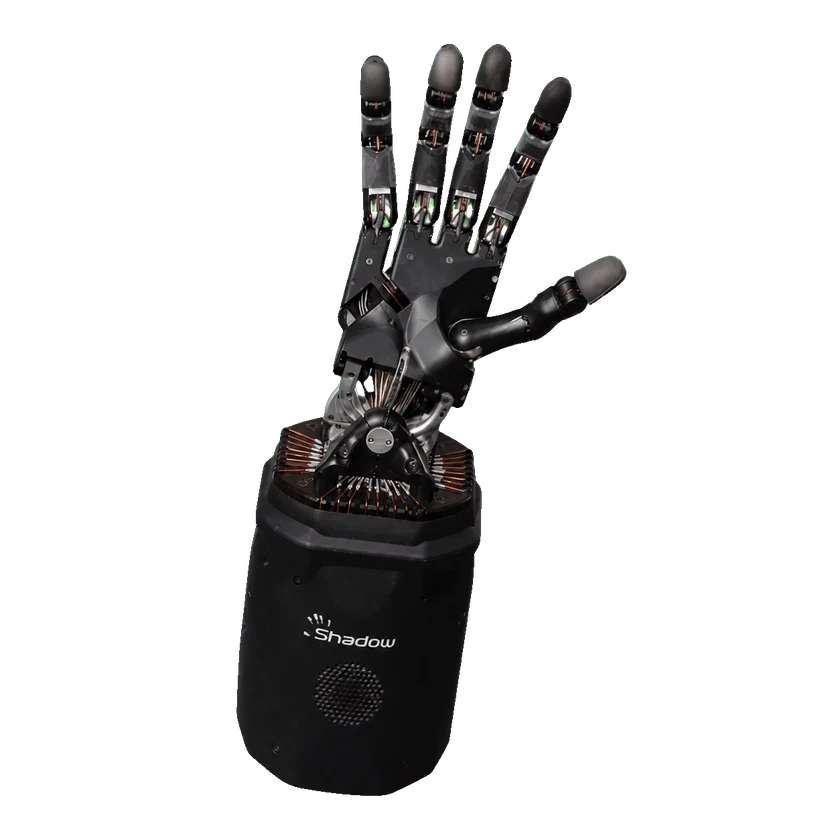 Shadow Dexterous HandShadow Dexterous HandStandard | Shadow Robot | Vereinigtes Königreich | Kommerziell | Nicht veröffentlicht | 5 Finger | 24 Gelenke | 20 FG | 4,3 kg | EtherCAT | Vorhanden | — | 2026-08-31 | |
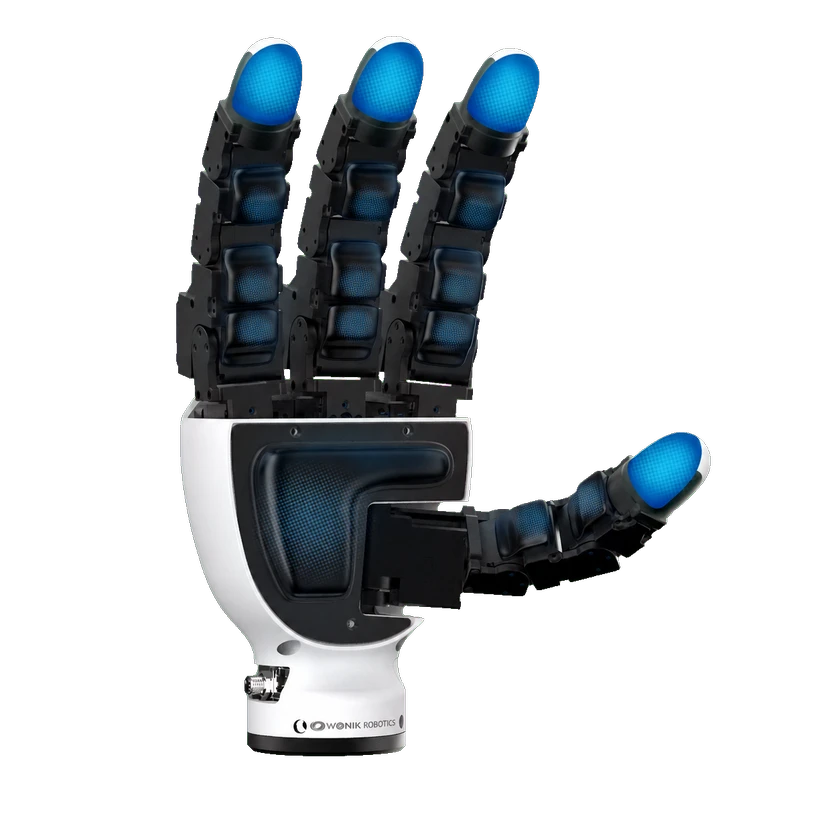 Allegro Hand V5 SenseAllegro Hand V5 SenseStandard | Wonik Robotics | Südkorea | Kommerziell | Nicht veröffentlicht | 4 Finger | 16 Gelenke | 16 FG | 1,24 kg | CAN | Vorhanden | — | 2026-08-31 | |
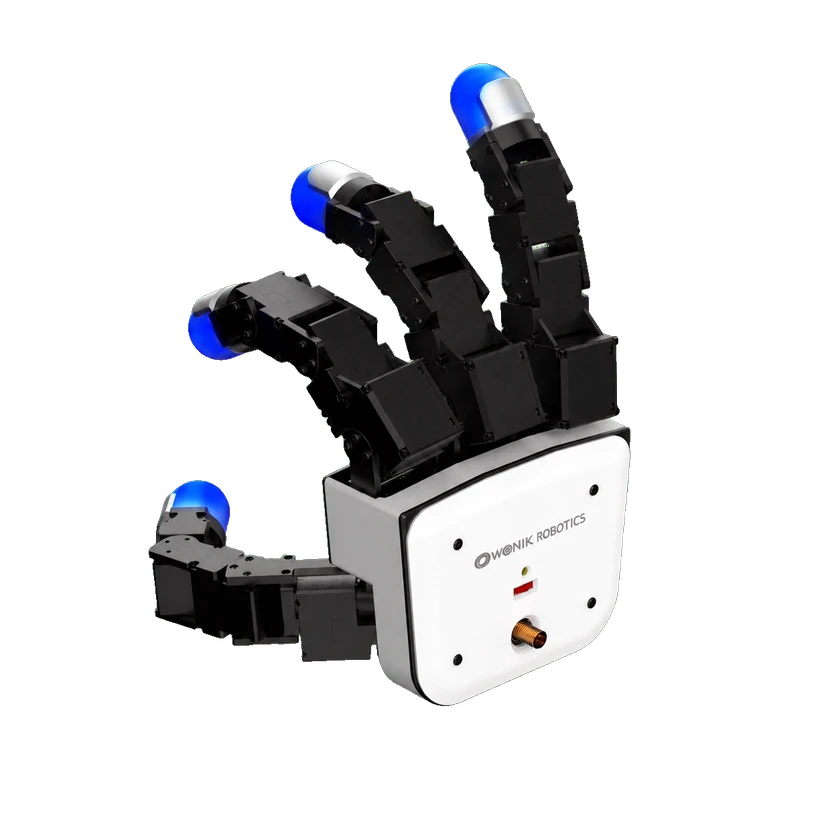 Allegro Hand V5 PlusAllegro Hand V5 PlusStandard | Wonik Robotics | Südkorea | Kommerziell | Nicht veröffentlicht | 4 Finger | 16 Gelenke | 16 FG | 1,02 kg | CAN | Vorhanden | — | 2026-08-31 | |
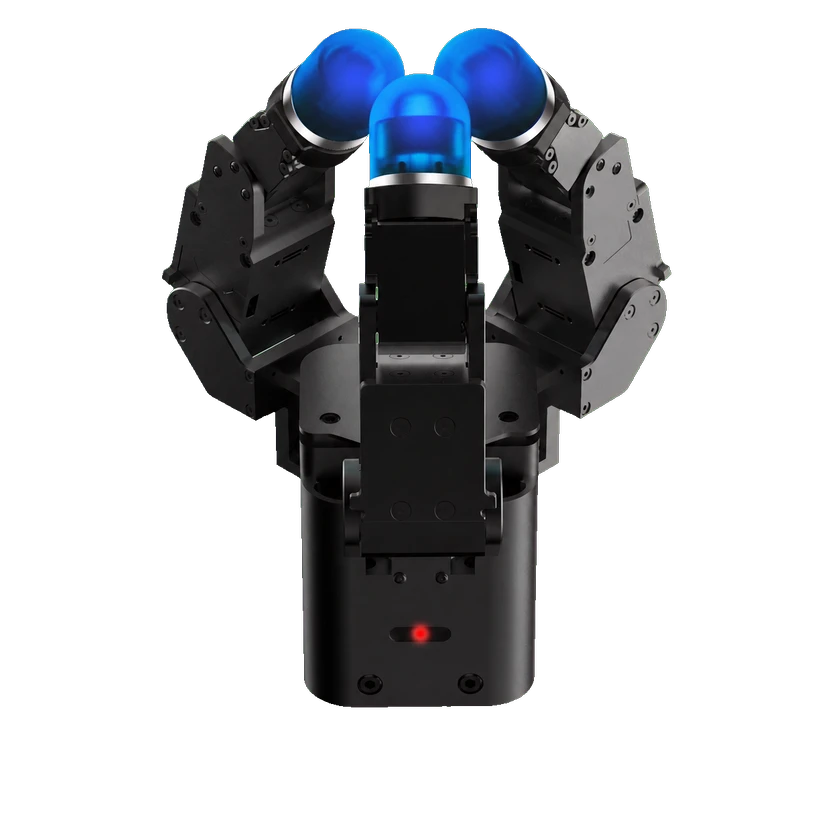 Allegro Hand V5Allegro Hand V5Standard | Wonik Robotics | Südkorea | Kommerziell | Nicht veröffentlicht | 3 Finger | 9 Gelenke | 9 FG | 1,05 kg | CAN | Vorhanden | — | 2026-08-31 | |
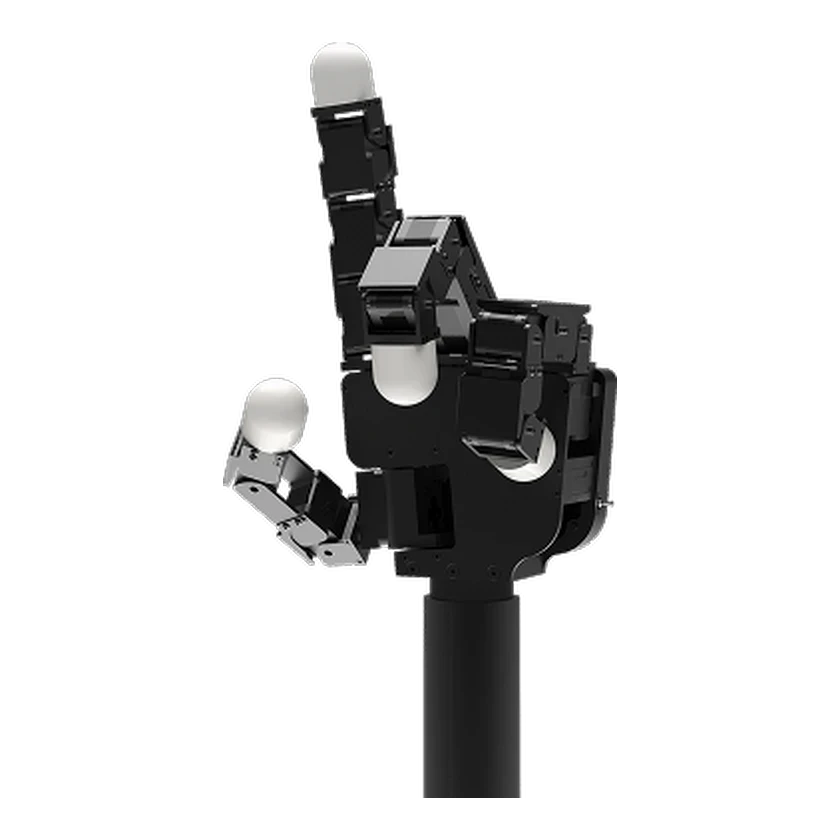 Allegro Hand V4Allegro Hand V4Standard | Wonik Robotics | Südkorea | Kommerziell | Nicht veröffentlicht | 4 Finger | 16 Gelenke | 16 FG | 1,08 kg | CAN | — | — | 2026-09-07 | |
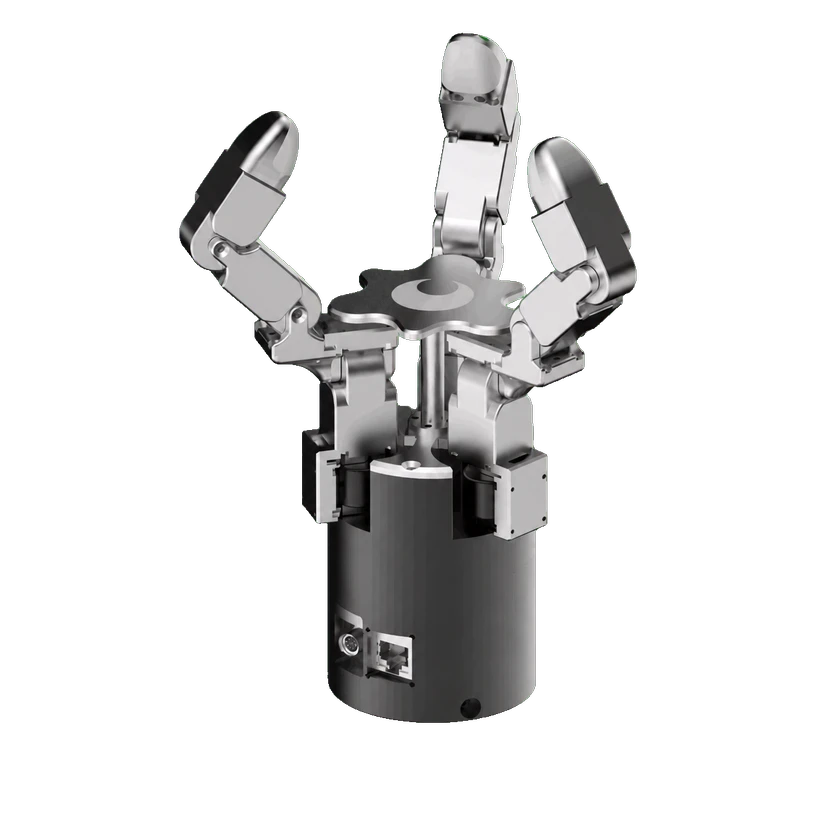 DG-3F-MDG-3F-MStandard | Tesollo | Südkorea | Kommerziell | Nicht veröffentlicht | 3 Finger | 12 Gelenke | 12 FG | 1,11 kg | Ethernet | — | — | 2026-08-31 | |
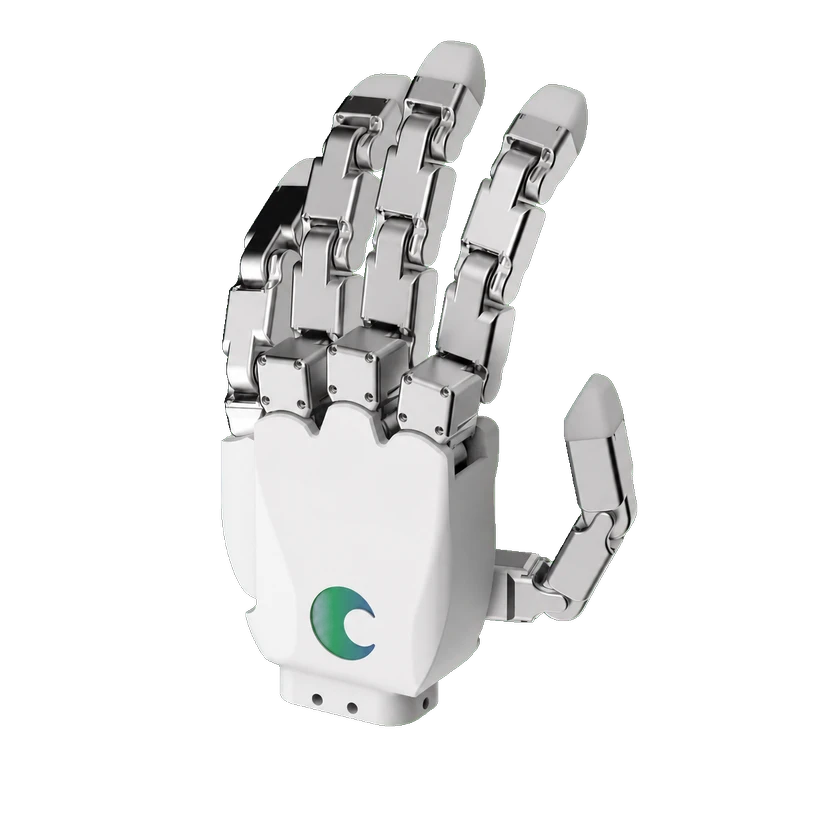 DG-5F-S 20-DoFDG-5F-S 20-DoFStandard | Tesollo | Südkorea | Kommerziell | Nicht veröffentlicht | 5 Finger | 20 Gelenke | 20 FG | 0,88 kg | Ethernet | — | — | 2026-09-09 | |
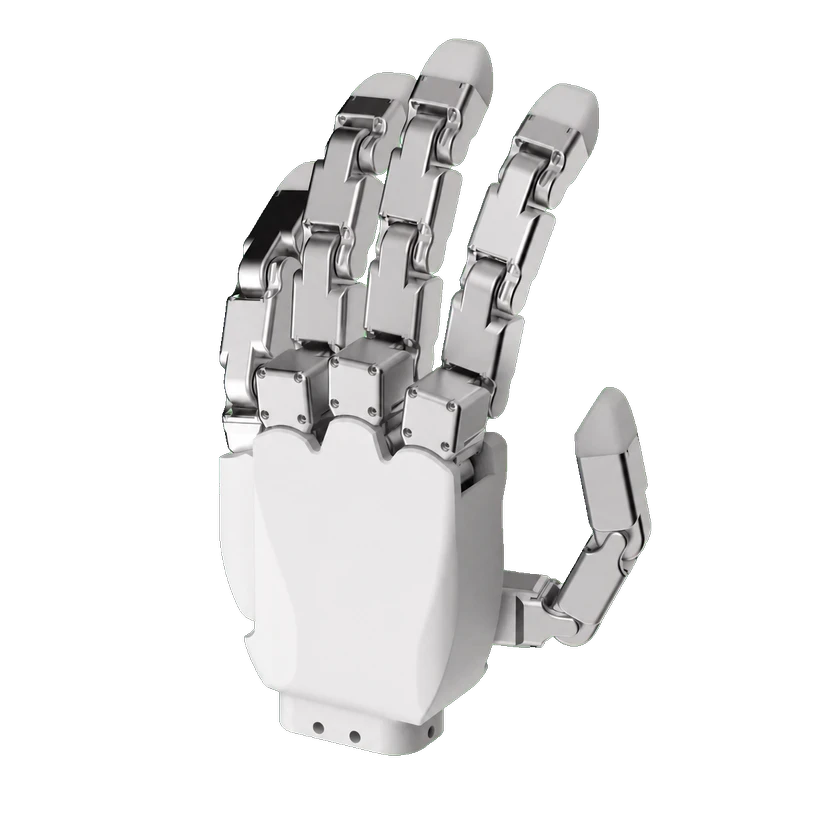 DG-5F-MDG-5F-MStandard | Tesollo | Südkorea | Kommerziell | Nicht veröffentlicht | 5 Finger | 20 Gelenke | 20 FG | 1,76 kg | Ethernet | — | — | 2026-09-09 | |
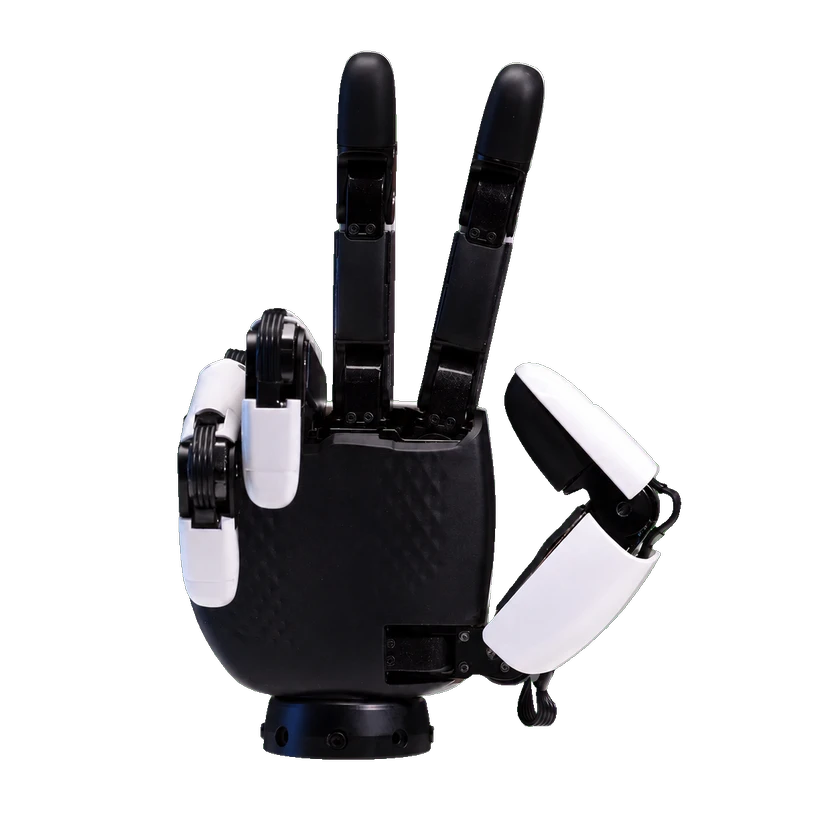 XHAND 1XHAND 1Standard | Robot Era | China | — | Nicht veröffentlicht | 5 Finger | 12 Gelenke | 12 FG | 1,1 kg | — | — | — | 2026-09-13 | |
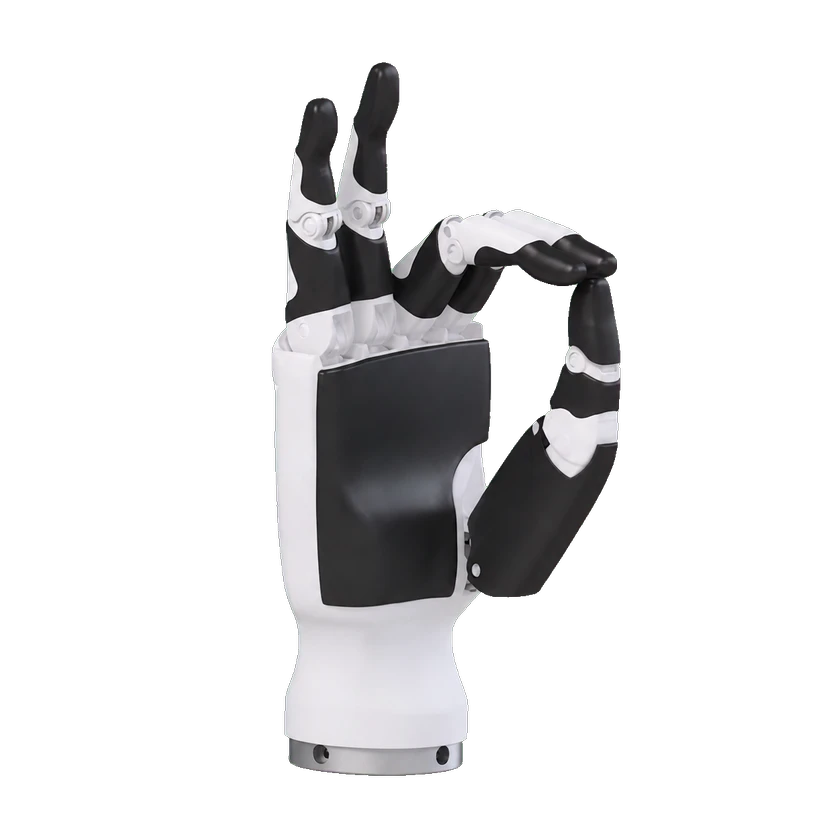 RH56DFX-2RH56DFX-2Standard | Inspire Robots | China | Kommerziell | Nicht veröffentlicht | 5 Finger | 12 Gelenke | 6 FG | 0,54 kg | RS485 | Nicht vorhanden | — | 2026-09-08 | |
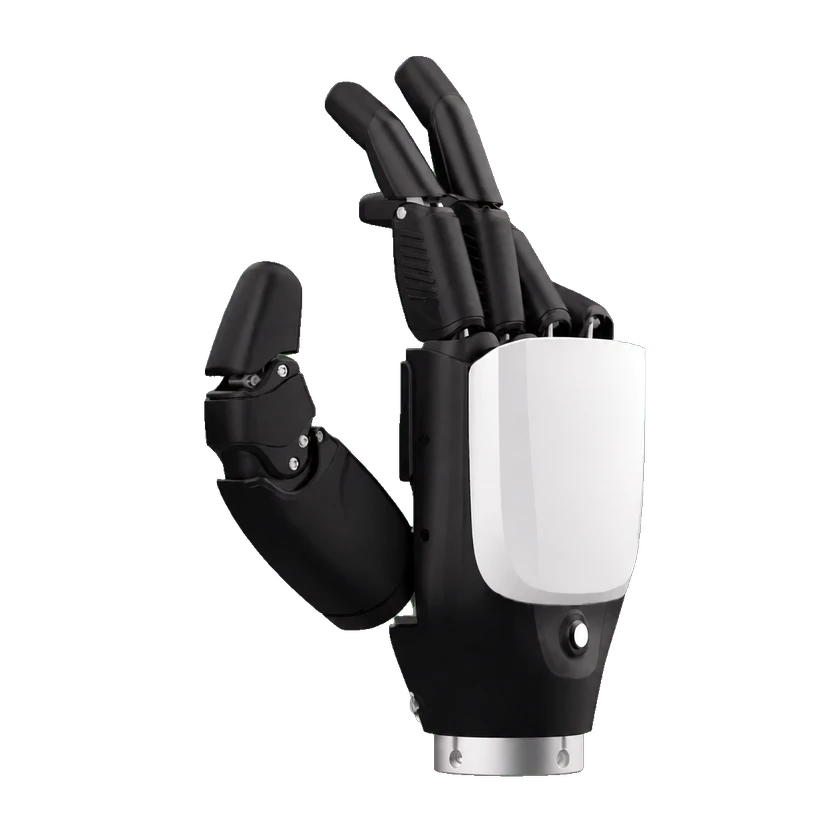 RH56DFTPRH56DFTPStandard | Inspire Robots | China | Kommerziell | Nicht veröffentlicht | 5 Finger | 12 Gelenke | 6 FG | — | Ethernet | Vorhanden | — | 2026-08-28 | |
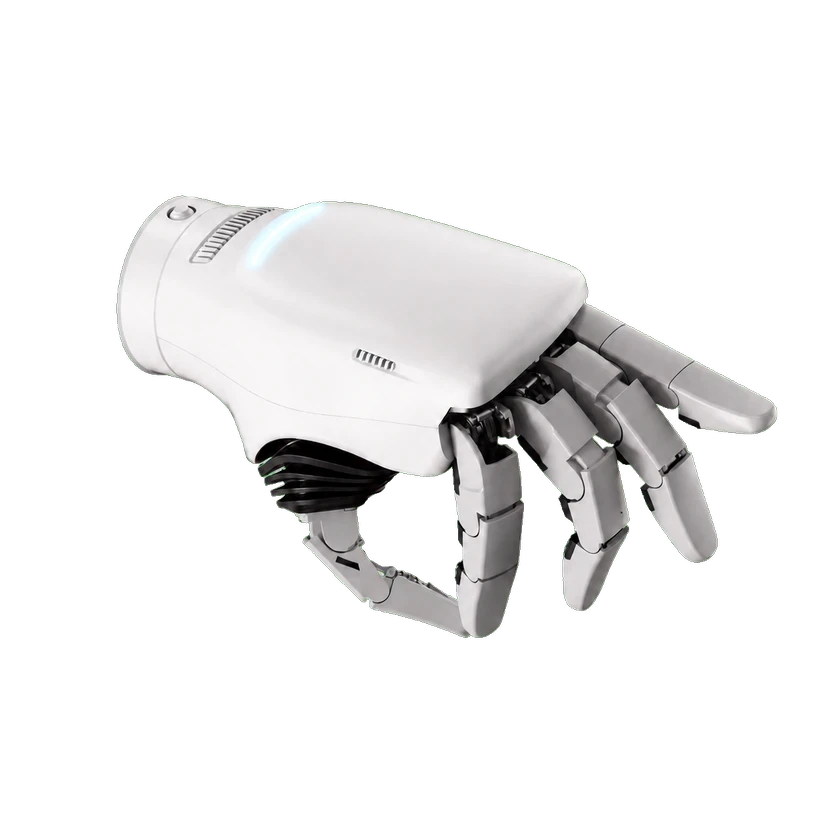 ArtiXon HandArtiXon HandArtiXon Hand — Herstellerspezifikation | X Square Robot | China | Kommerziell | Nicht veröffentlicht | 5 Finger | — | 15 FG | ≤1.00 kg | USB 3.0 | Vorhanden | — | 2026-09-13 | |
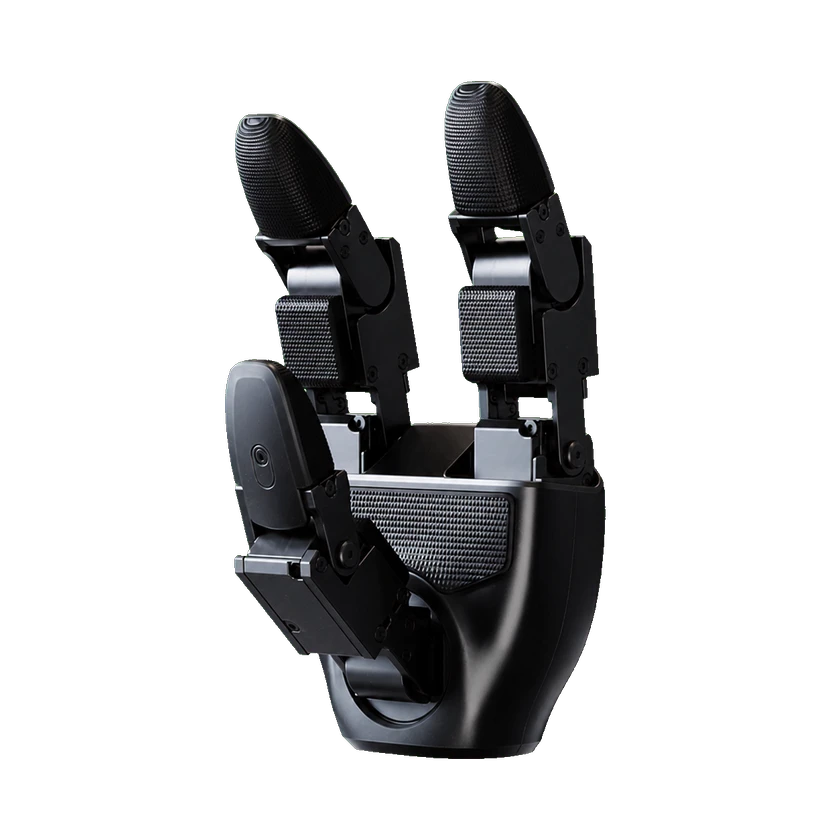 Dex3-1Dex3-1Standard | Unitree Robotics | China | Kommerziell | Nicht veröffentlicht | 3 Finger | 7 Gelenke | 7 FG · 7 DOF | 0,71 kg · Doppelt erfasster Datensatz (historisch) | USB 2.0 | Vorhanden | — | 2026-08-27 | |
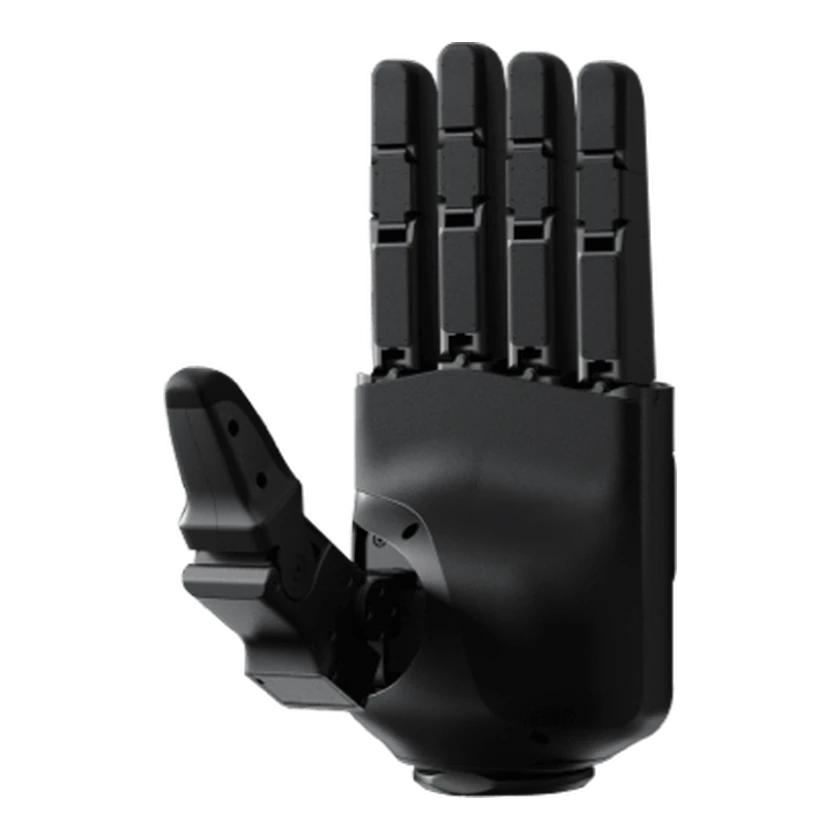 Dex5-1Dex5-1Dex5-1 | Unitree Robotics | China | Kommerziell | Im Verkauf | 5 Finger | 20 Gelenke | 16 FG | 1,1 kg | USB 2.0 | Nicht vorhanden | — | 2026-09-12 | |
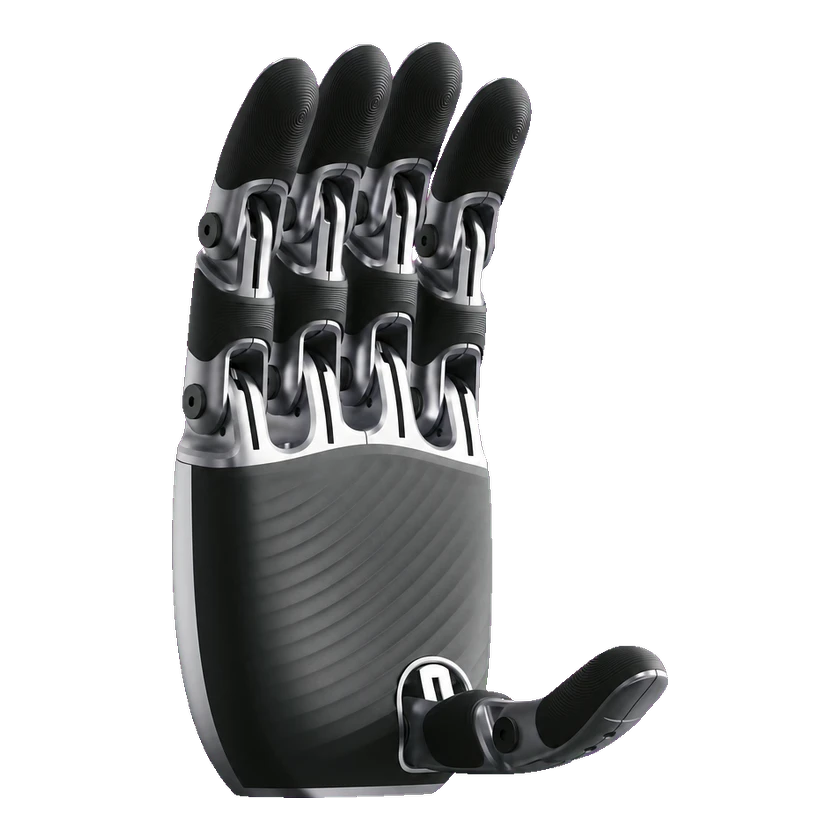 Dex2/5Dex2/5Dex2/5 | Unitree Robotics | China | — | Im Verkauf | 5 Finger | 10 Gelenke | 2 FG | 0,37 kg | RS485 | — | — | 2026-09-12 | |
 qb SoftHand Researchqb SoftHand Researchqb SoftHand Research | qb robotics | Italien | Kommerziell | Im Verkauf | 5 Finger | — | 1 FG | 0,77 kg | USB · RS485 | Nicht vorhanden | Ab EUR 7,000 | 2026-09-12 | |
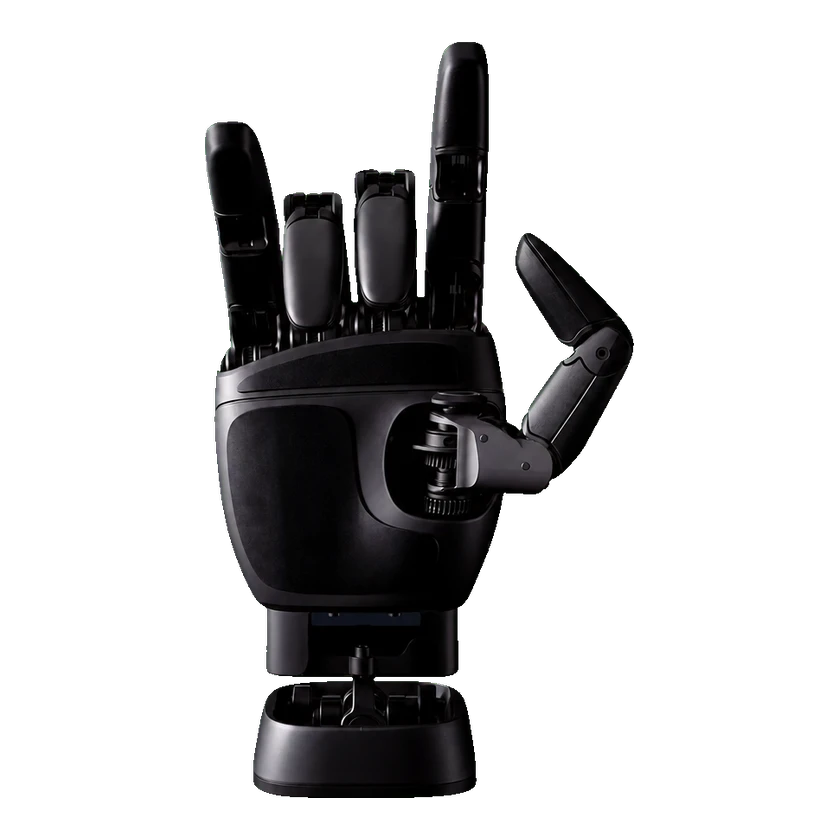 PUDU DH11PUDU DH11PUDU DH11 | Pudu Robotics | China | — | Nicht veröffentlicht | 5 Finger | — | 6 FG | 0,5 kg | — | Vorhanden | — | 2026-09-07 | |
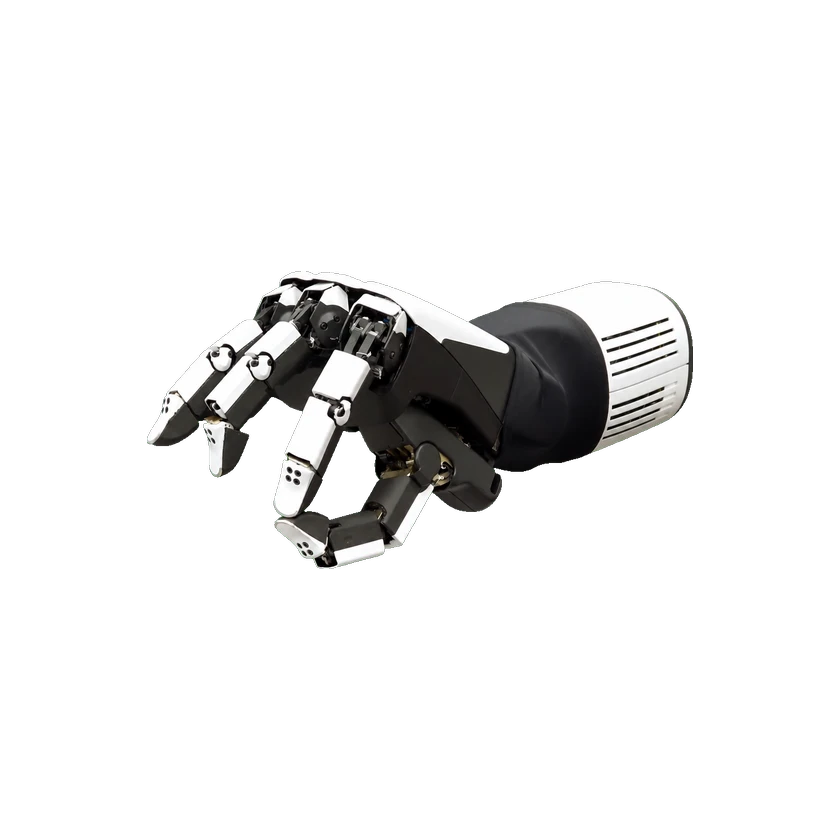 Honda Dexterous Multi-fingered HandHonda Dexterous Multi-fingered HandForschungshand | Honda R&D | Japan | Prototyp | Nicht veröffentlicht | 4 Finger | 16 Gelenke | 16 FG | — | — | Vorhanden | — | 2026-09-14 | |
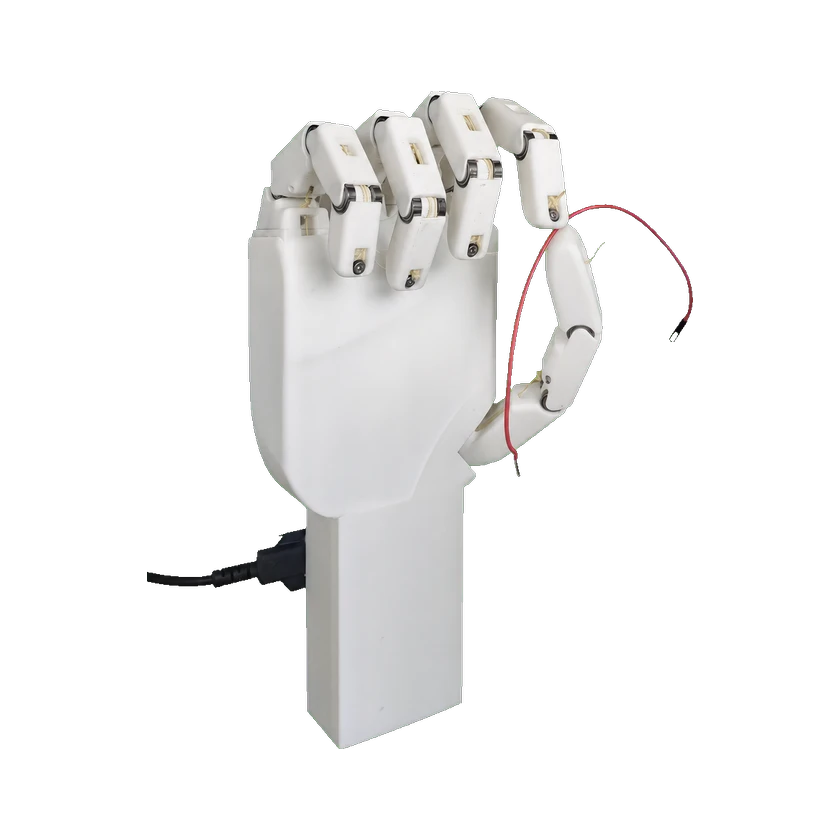 PHANTOM HandPHANTOM HandForschungsprototyp v1 | The Hong Kong University of Science and Technology (Guangzhou) | China | Prototyp | Nicht veröffentlicht | 5 Finger | 15 Gelenke | 6 FG | — | — | — | — | 2026-09-14 | |
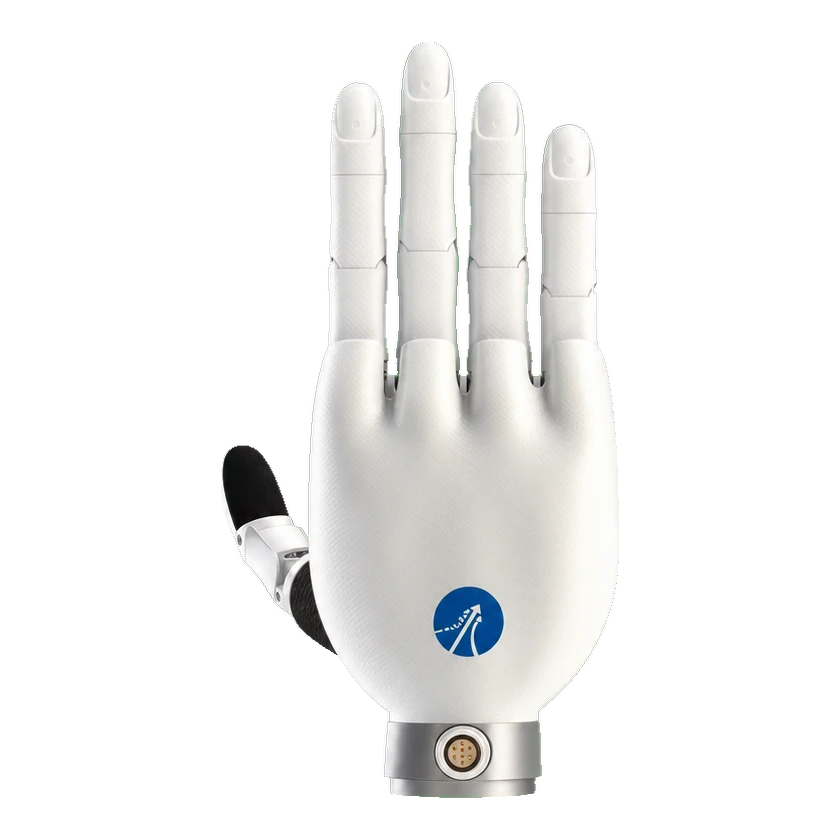 DH2015DH2015DH2015 | Leadshine | China | Prototyp | Nicht veröffentlicht | 5 Finger | 20 Gelenke | 15 FG | 0.67–0.68 kg | EtherCAT | Vorhanden | — | 2026-09-15 | |
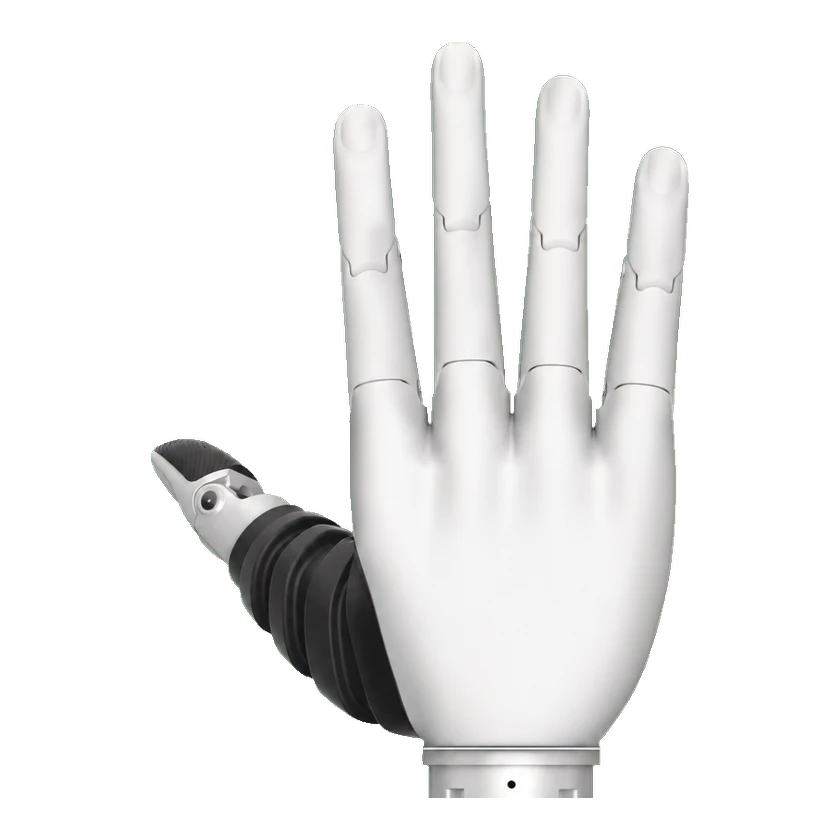 DH116S kompakte RoboterhandDH116S kompakte RoboterhandDH116S-LW1 | Leadshine | China | Kommerziell | Im Verkauf | 5 Finger | — | 6 FG | 0.35–0.37 kg | CAN-FD | Nicht vorhanden | Ab USD 2.299 | 2026-09-15 | |
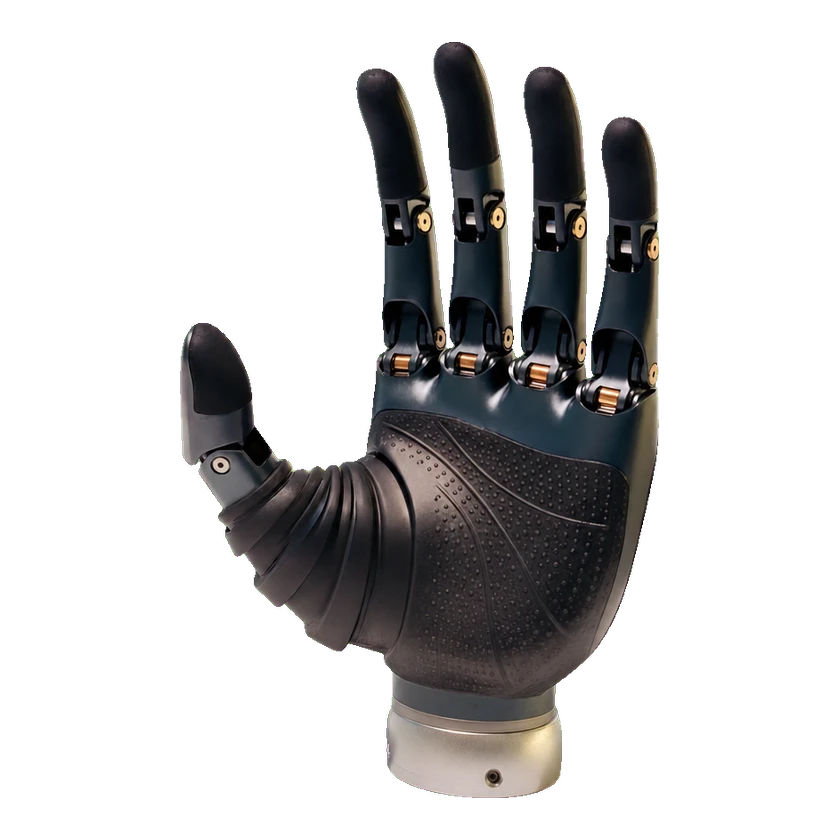 DH116P kraftverstärkte RoboterhandDH116P kraftverstärkte RoboterhandDH116P-Serie | Leadshine | China | Pilotphase | Nur Pilotbetrieb | 5 Finger | — | 6 FG | — | EtherCAT / CAN-FD / RS485 | Vorhanden | Nicht veröffentlicht | 2026-09-15 |
Quelle oder Korrektur einreichen