
Datenbank für dexterische Hände
Filtern Sie quellengeprüfte Produkte für dexterische Hände nach Spezifikationen, Verfügbarkeit, Unternehmen und Vertriebsstatus.
193 Produktfamilien · 292 Modelle
| Komponente | Organisation | Land | Produktstatus | Verfügbarkeit | Fingeranzahl | Anzahl der Gelenke | Aktive Freiheitsgrade | Handgewicht | Kommunikationsschnittstelle | Tastsensorik | Aktionen | ||
|---|---|---|---|---|---|---|---|---|---|---|---|---|---|
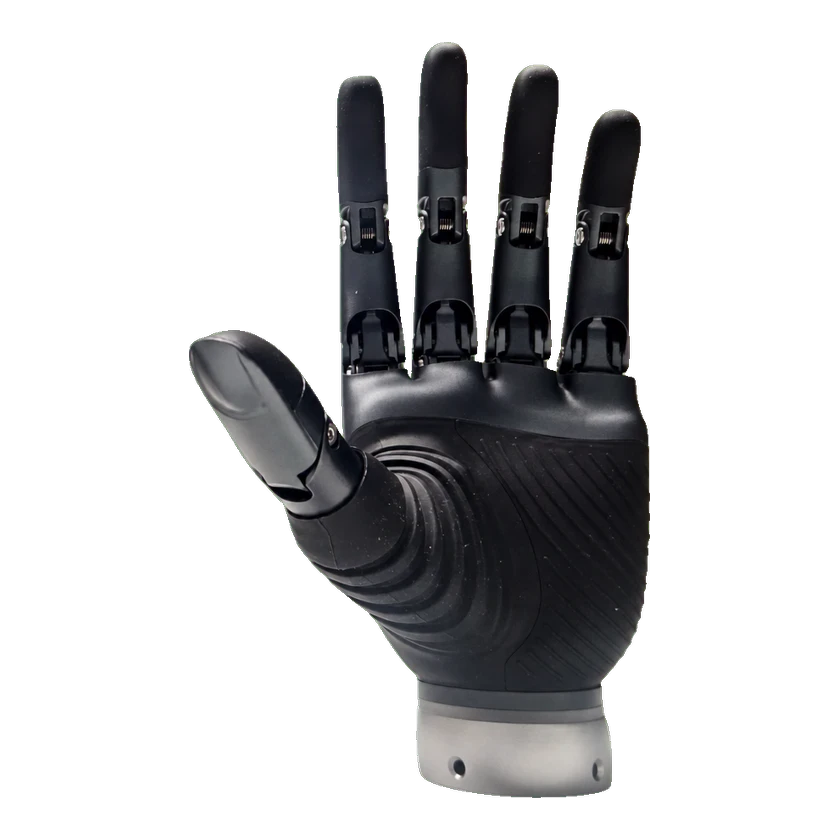 DH116DH116DH116 | Open Droids | Vereinigte Staaten | — | Vorbestellung | 5 Finger | 11 Gelenke | 6 FG | 0.48–0.49 kg | — | Vorhanden | Ab USD 3.100 | 2026-09-06 | |
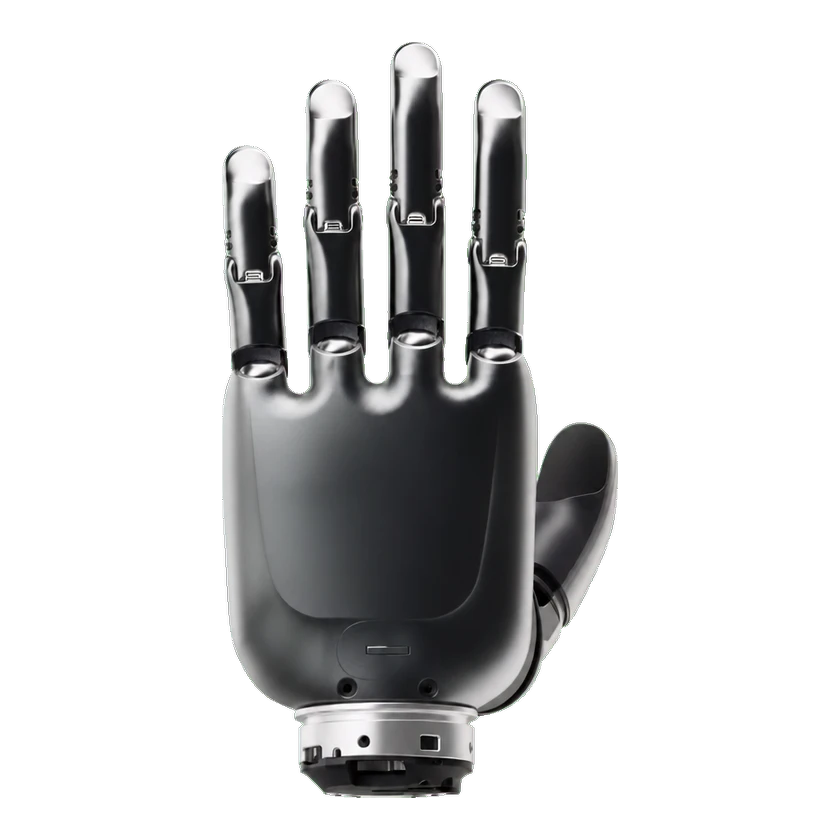 Hand R1Hand R1Hand R1 | OceanTrix Robotics | — | — | Nicht veröffentlicht | 5 Finger | — | 6 FG | — | RS485 · CAN-FD | — | — | 2026-09-12 | |
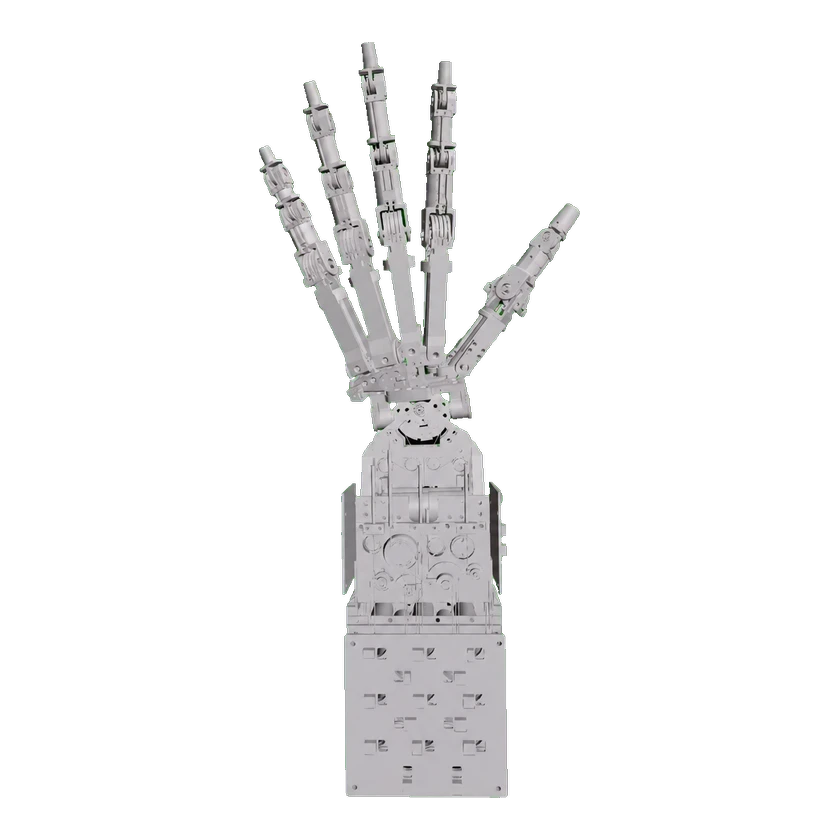 Industrielle dextröse Hand mit 25 FreiheitsgradenIndustrielle dextröse Hand mit 25 FreiheitsgradenBasisversion | Neurocean Technologies Inc. | China | Prototyp | Nicht veröffentlicht | 5 Finger | — | 25 FG | — | TCP / IP | Nicht vorhanden | Auf Anfrage | 2026-09-12 | |
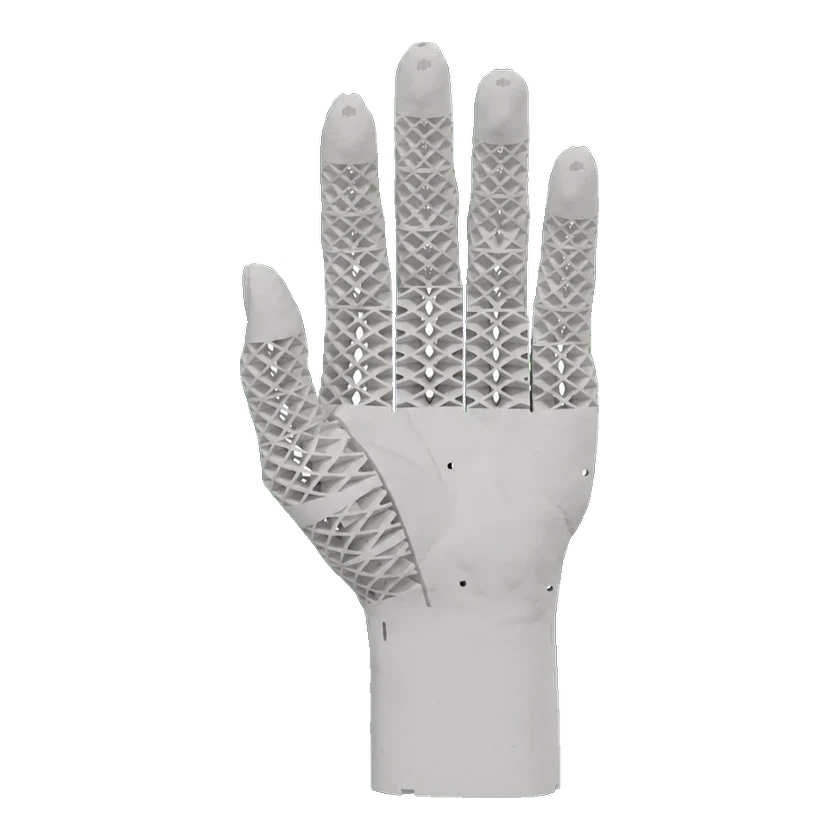 FlexHand V1FlexHand V1 | LX ROBOTICS LIMITED | — | — | Nicht veröffentlicht | 5 Finger | — | — | ≤0.80 kg | — | — | — | 2026-09-12 | |
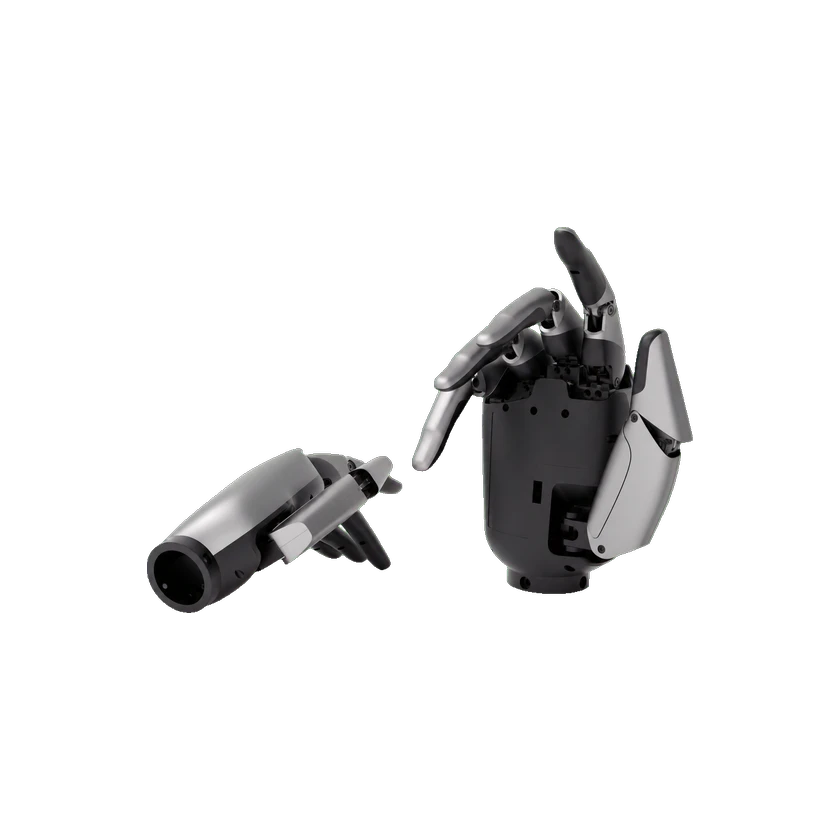 MagicHand S01MagicHand S01MagicHand S01 | MagicLab | China | Kommerziell | Nicht veröffentlicht | 5 Finger | — | — | 0,58 kg | — | Vorhanden | — | 2026-09-12 | |
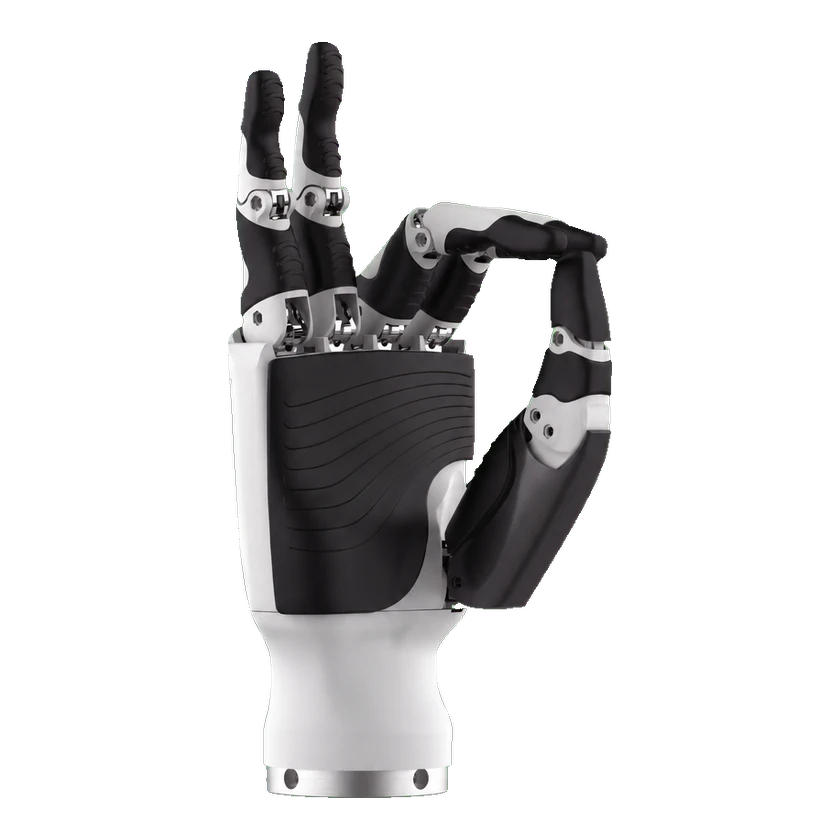 RH56BFX-2LRH56BFX-2LRH56BFX-2L | Inspire Robots | China | Kommerziell | Nicht veröffentlicht | 5 Finger | 12 Gelenke | 6 FG | 0,54 kg | RS485 | Nicht vorhanden | — | 2026-09-06 | |
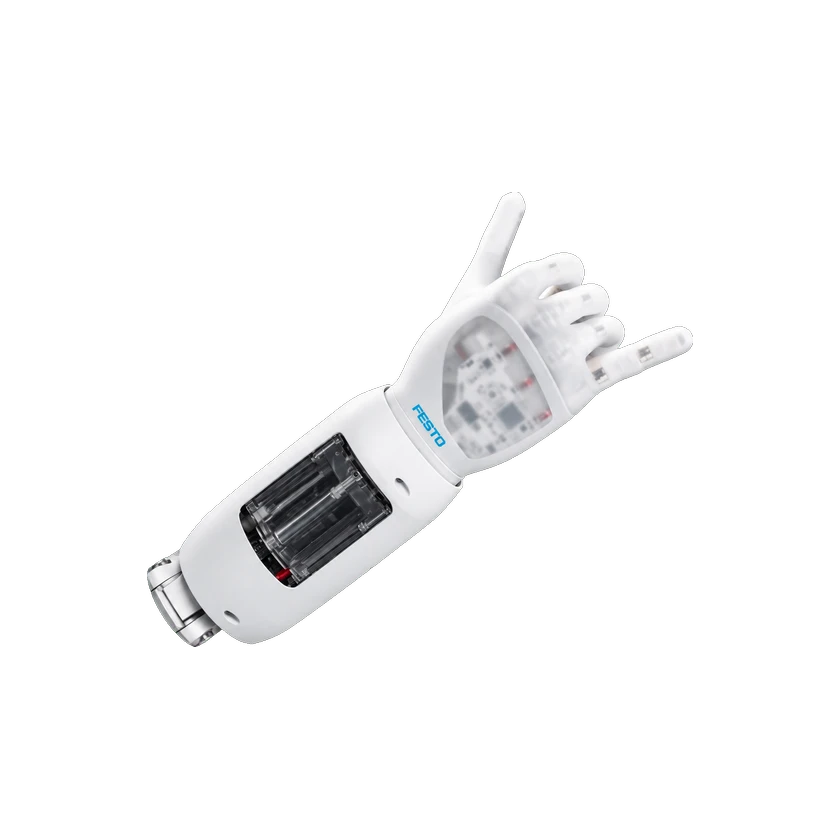 BionicSoftHandBionicSoftHandBionicSoftHand | Festo | Deutschland | Prototyp | Nicht veröffentlicht | 5 Finger | — | — | — | — | Vorhanden | — | 2026-09-12 | |
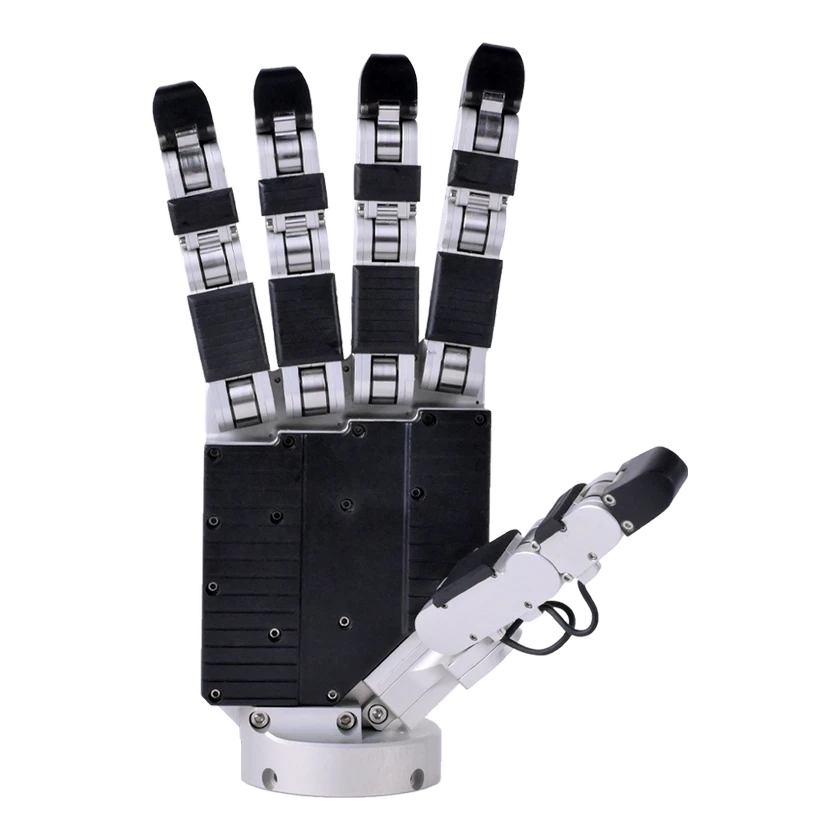 EC-Dexhand-5FEC-Dexhand-5FEC-Dexhand-5F — dokumentierte Kommunikationsprotokolle | Nanjing ENCOS Intelligent Technology Co., Ltd. | China | Kommerziell | Im Verkauf | 5 Finger | 20 Gelenke | 20 FG | 0,85 kg | — | — | — | 2026-09-06 | |
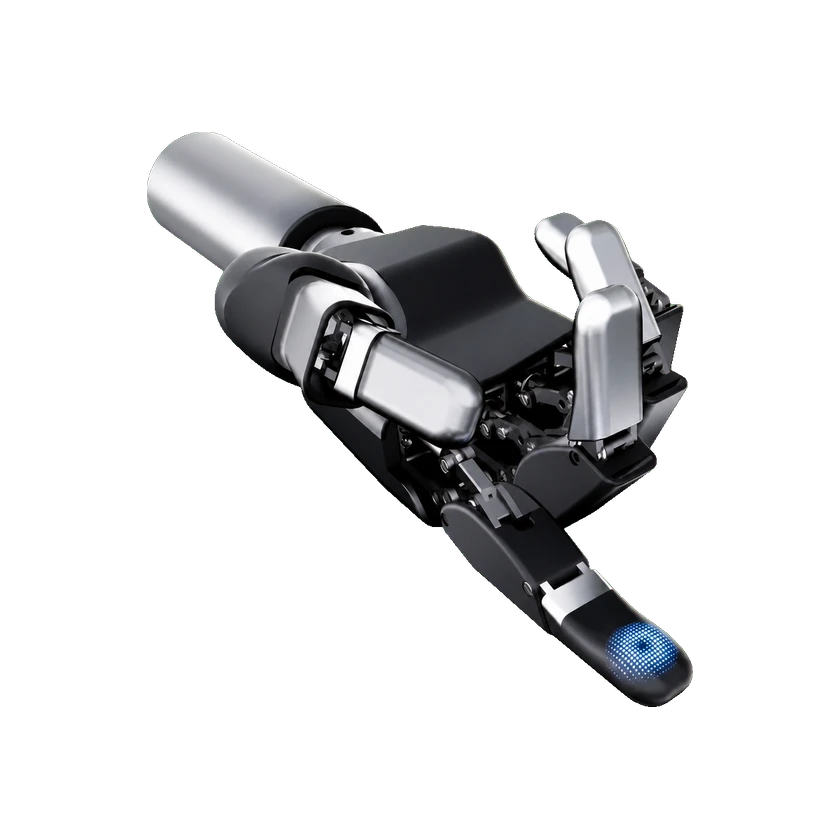 DH-5-6 Dexterous HandDH-5-6 Dexterous HandStandardkonfiguration | DH-Robotics | China | Kommerziell | Nicht veröffentlicht | 5 Finger | — | 6 FG | 0,79 kg | RS485 | — | — | 2026-09-11 | |
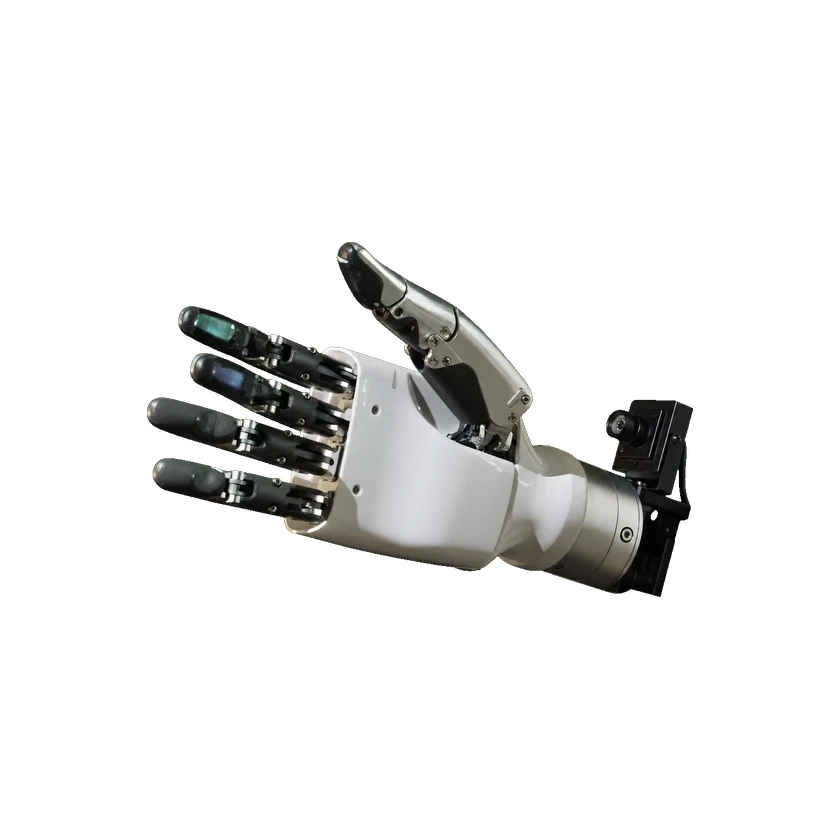 DM-Hand1DM-Hand1DM-Hand1 — Dokumentierte Einführungsspezifikation | Daimon Robotics | China | — | Im Verkauf | 5 Finger | — | 6 FG | — | — | Vorhanden | — | 2026-09-12 | |
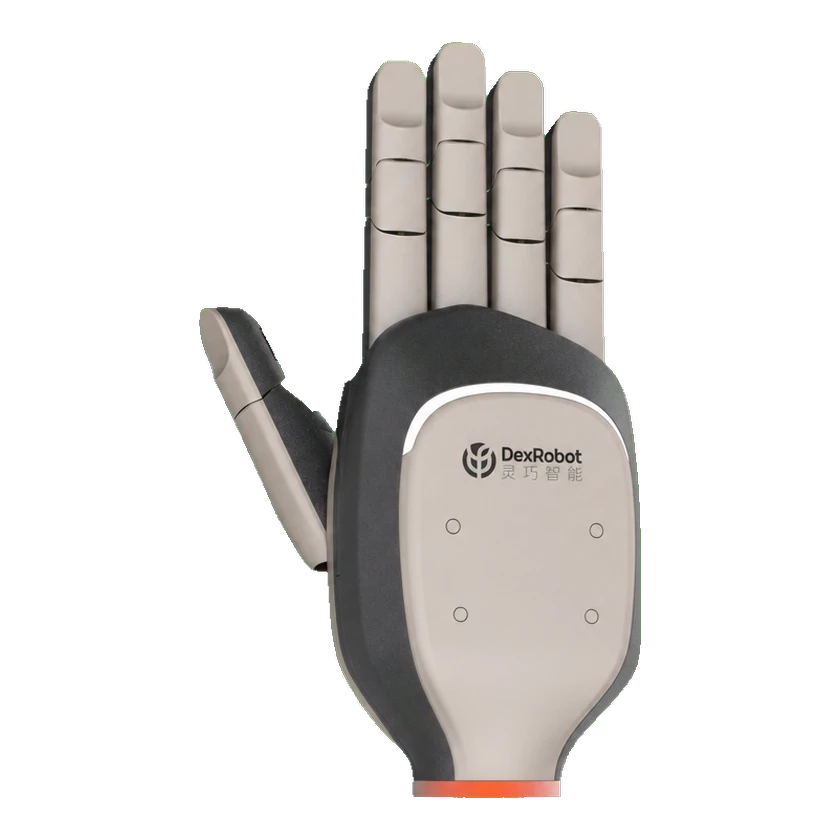 DexHand021 KonzeptversionDexHand021 Konzeptversion | DEXROBOT | China | Konzept | Nicht veröffentlicht | 5 Finger | — | Nicht belegt | — | — | — | Nicht veröffentlicht | 2026-09-13 | |
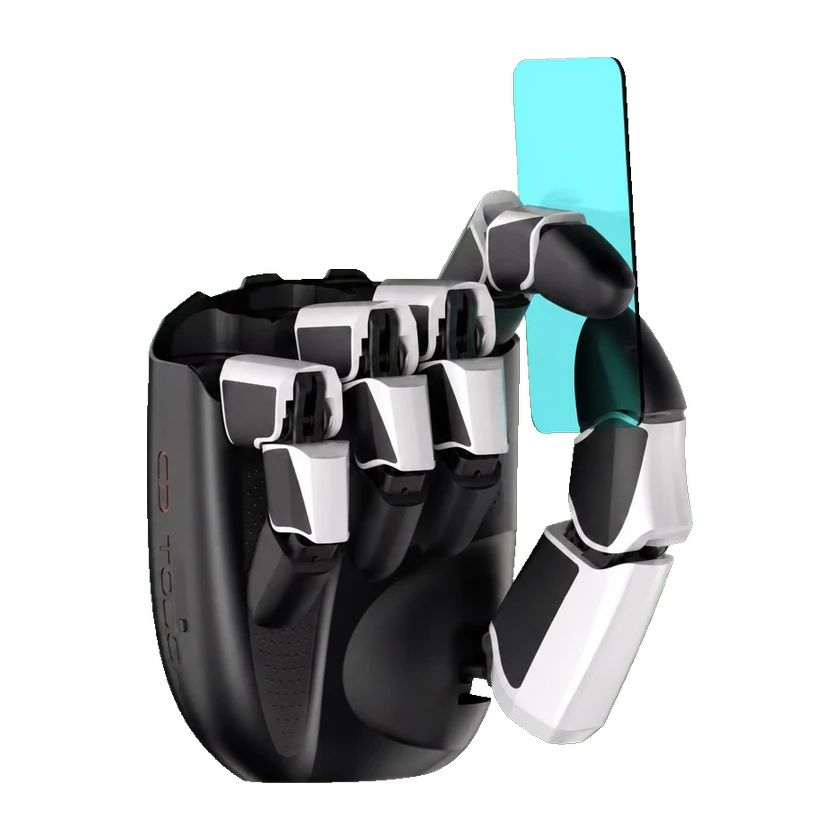 Mozart 1.0Mozart 1.0 | Chundong Touch | China | — | Nicht veröffentlicht | 5 Finger | — | 6 FG | 0,84 kg | — | — | — | 2026-09-12 | |
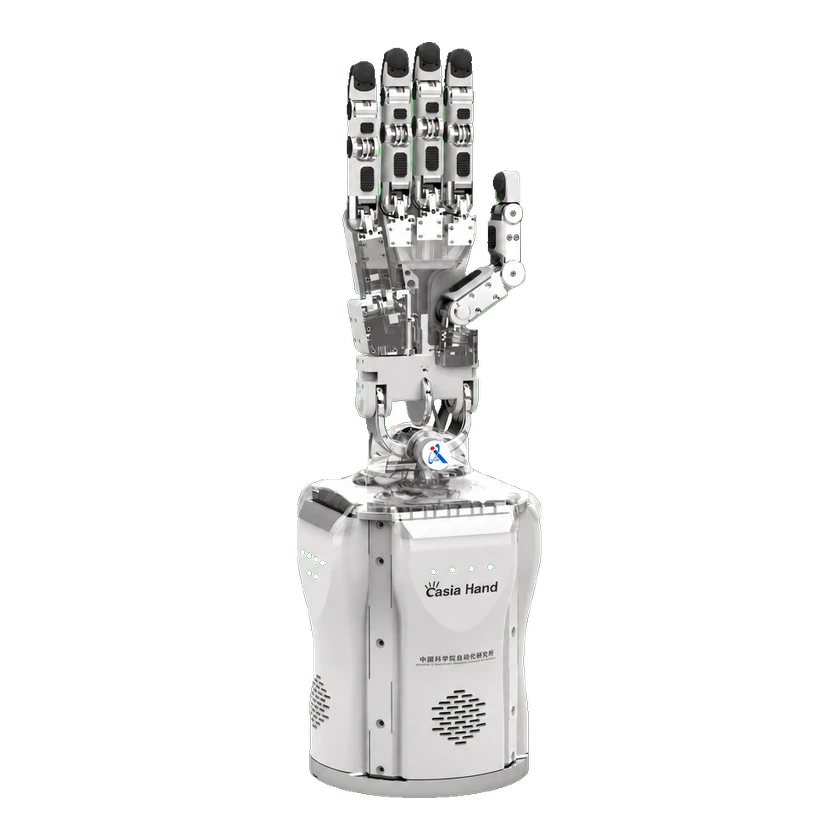 Casia Hand-HCasia Hand-H | Zhongke Guiji (Nanjing) Robot Co., Ltd. | China | — | Nicht veröffentlicht | 5 Finger | — | 21 FG | — | — | — | — | 2026-09-03 | |
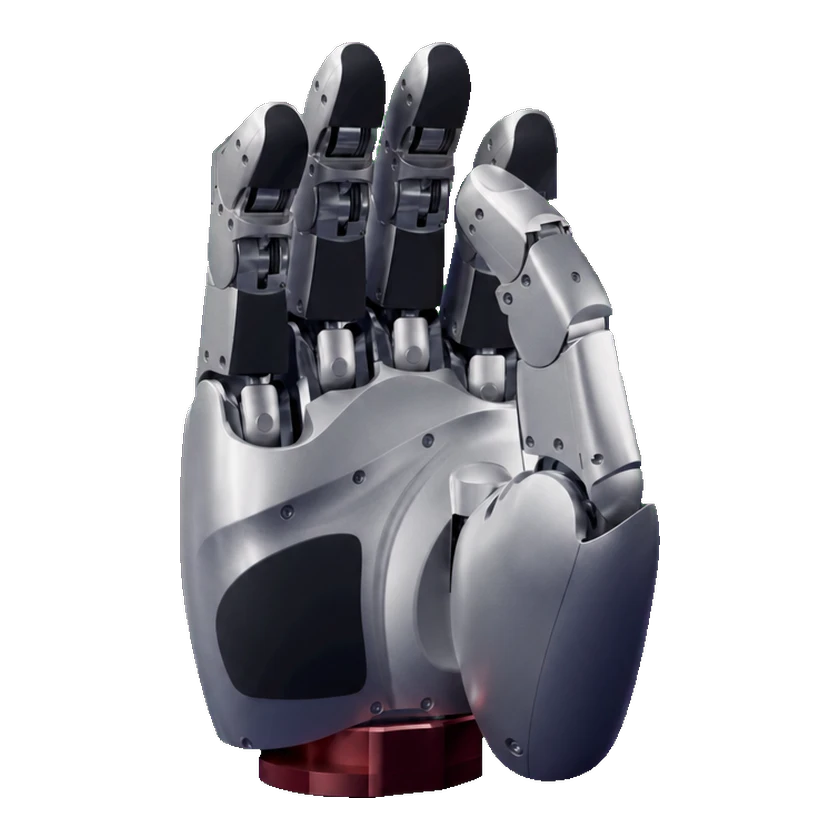 Agile HandAgile HandAgile Hand | Agile Robots SE | Deutschland | Kommerziell | Nicht veröffentlicht | 5 Finger | 21 Gelenke | 16 FG | 1,5 kg | — | — | — | 2026-09-06 | |
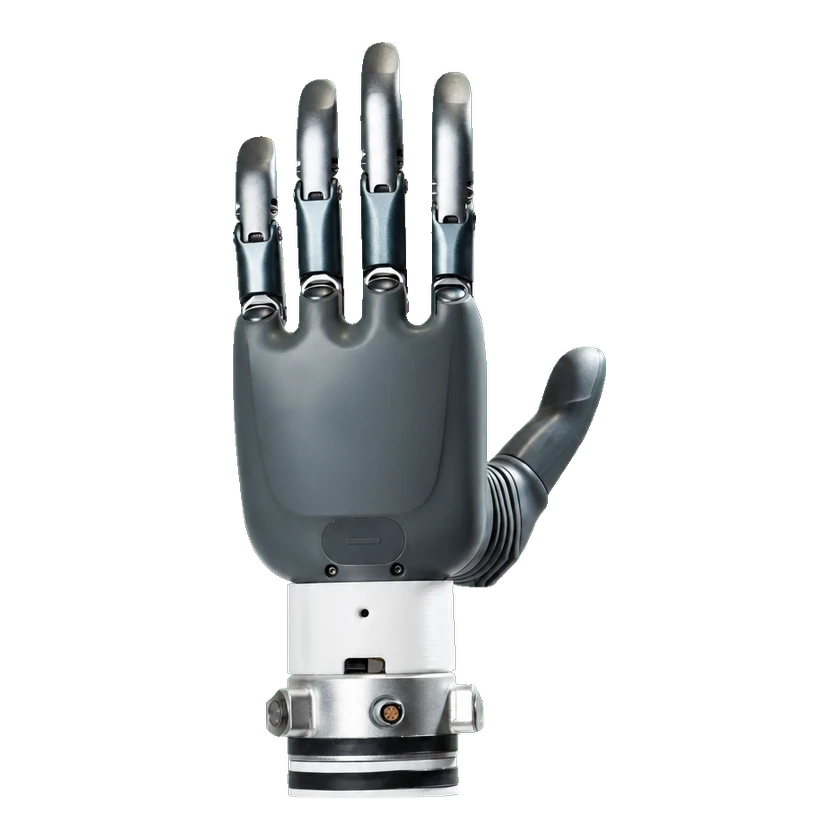 Revo 1 BasicRevo 1 BasicRevo 1 Basic | BrainCo | China | Kommerziell | Nicht veröffentlicht | 5 Finger | 6 Gelenke | 6 FG | — | RS485 · CAN | Nicht vorhanden | — | 2026-09-07 | |
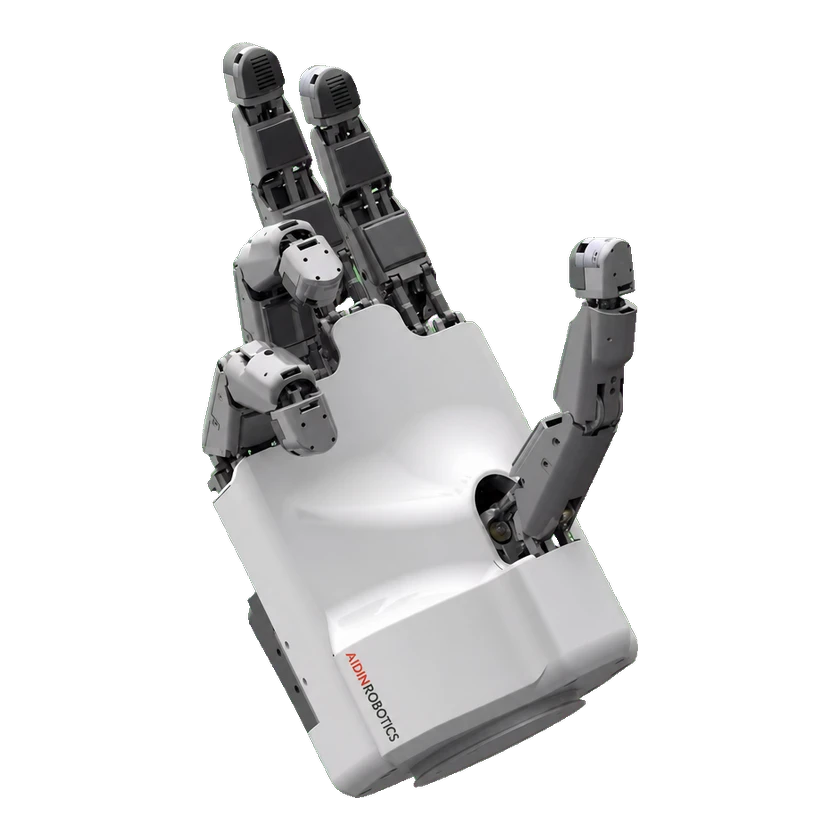 AIDIN-Hand Gen1AIDIN-Hand Gen1 | AIDIN ROBOTICS | Südkorea | Kommerziell | Im Verkauf | 5 Finger | — | 15 FG | 1,3 kg | — | — | — | 2026-09-14 | |
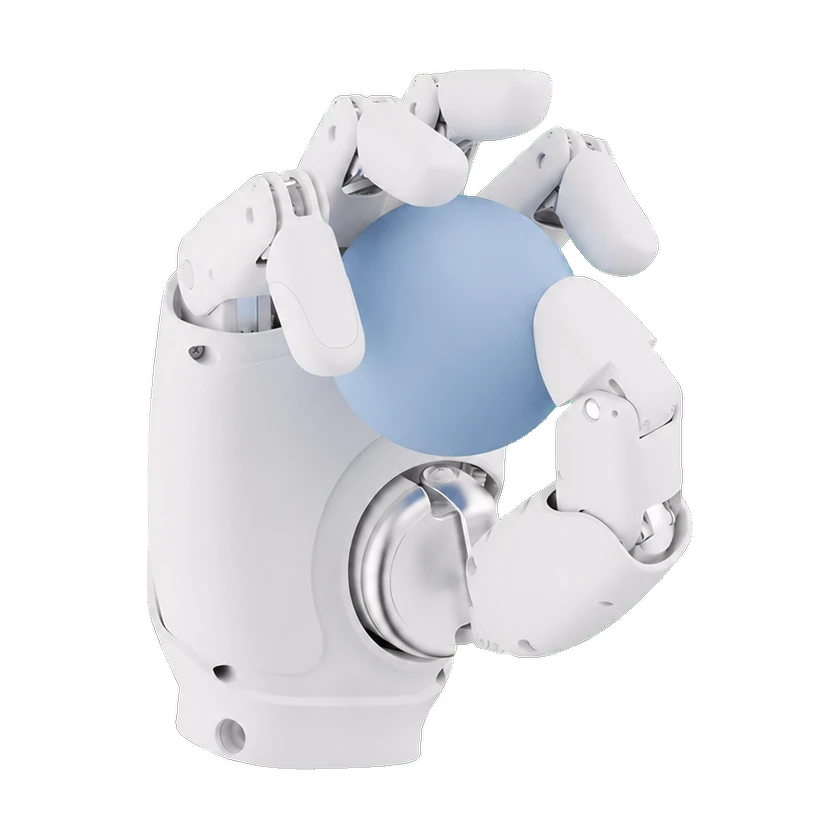 OmniHand 2025OmniHand 2025Standard | AGIBOT | China | Kommerziell | — | 5 Finger | — | 10 FG | ≤0.51 kg | CAN-FD · RS485 · USB (HMI / virtuelle serielle Schnittstelle) | — | — | 2026-09-03 | |
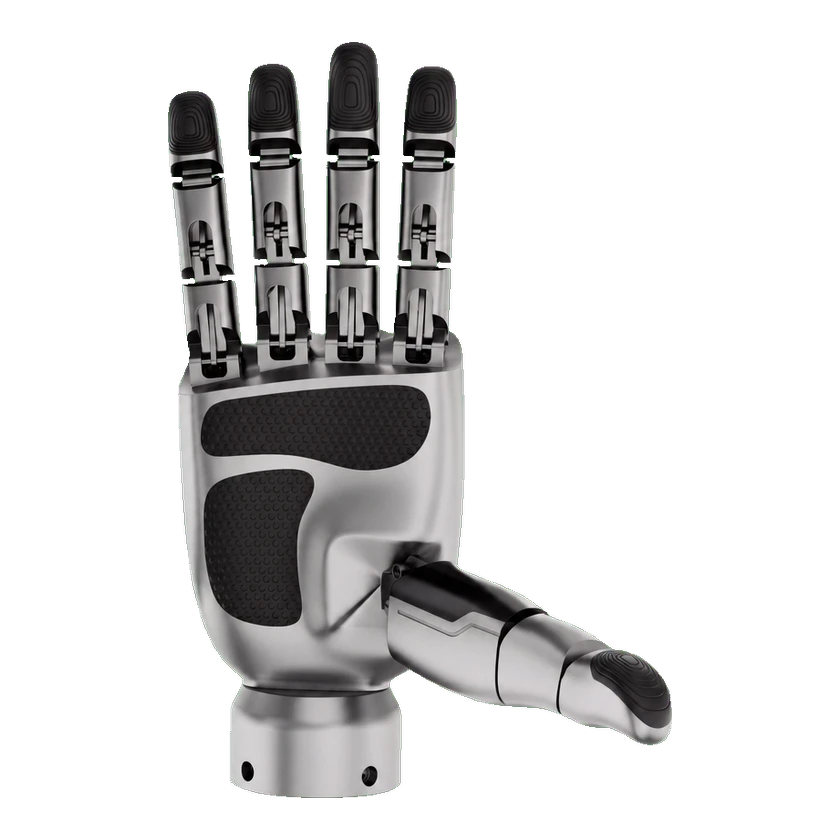 eHand-6eHand-6Standard | HITBOT | China | Kommerziell | Im Verkauf | 5 Finger | 15 Gelenke | 6 FG | 0,72 kg | CAN-FD | — | — | 2026-09-06 | |
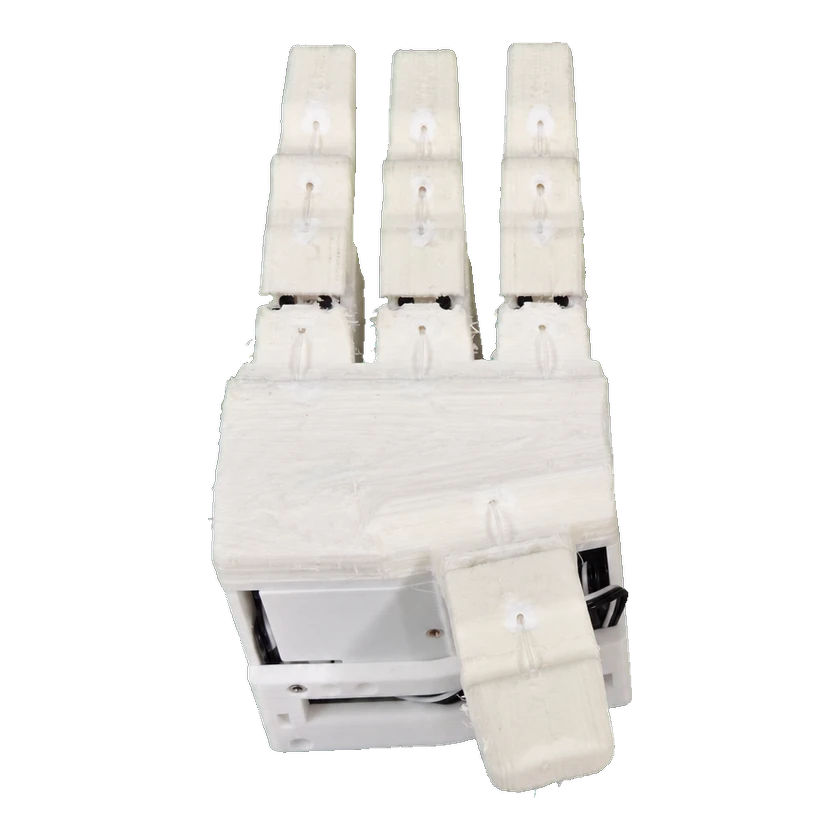 LEAP Hand V2LEAP Hand V2Standard | Carnegie Mellon University | Vereinigte Staaten | — | Nicht veröffentlicht | 4 Finger | — | 8 FG | — | USB | — | — | 2026-09-06 | |
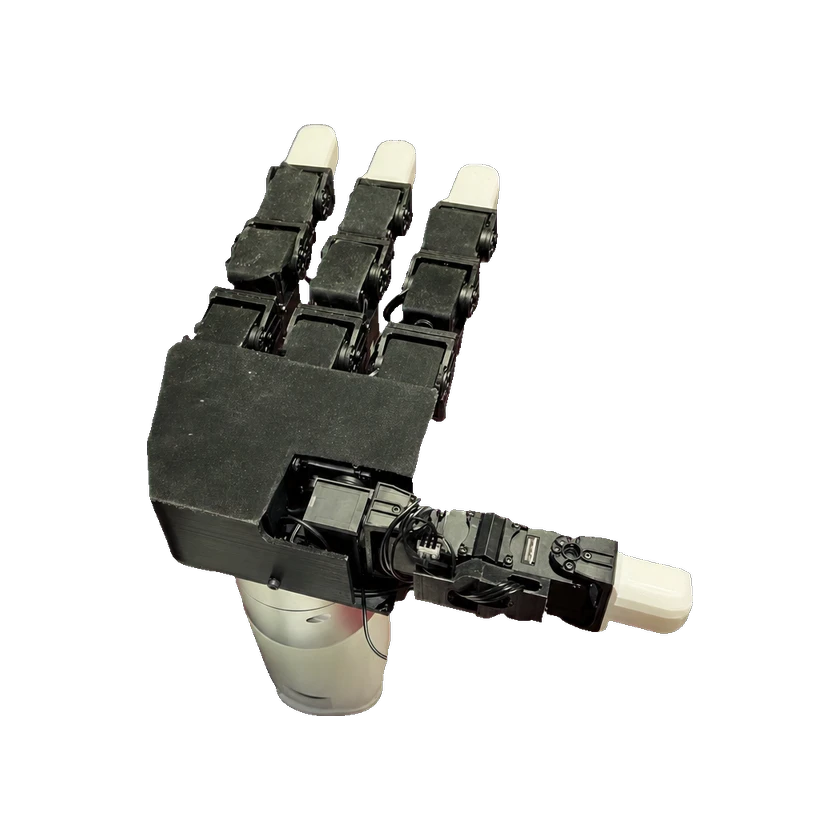 LEAP Hand V1LEAP Hand V1Standard | Carnegie Mellon University | Vereinigte Staaten | — | Nicht veröffentlicht | 4 Finger | 16 Gelenke | 16 FG | 0,6 kg | USB (Micro-USB) | — | — | 2026-09-06 | |
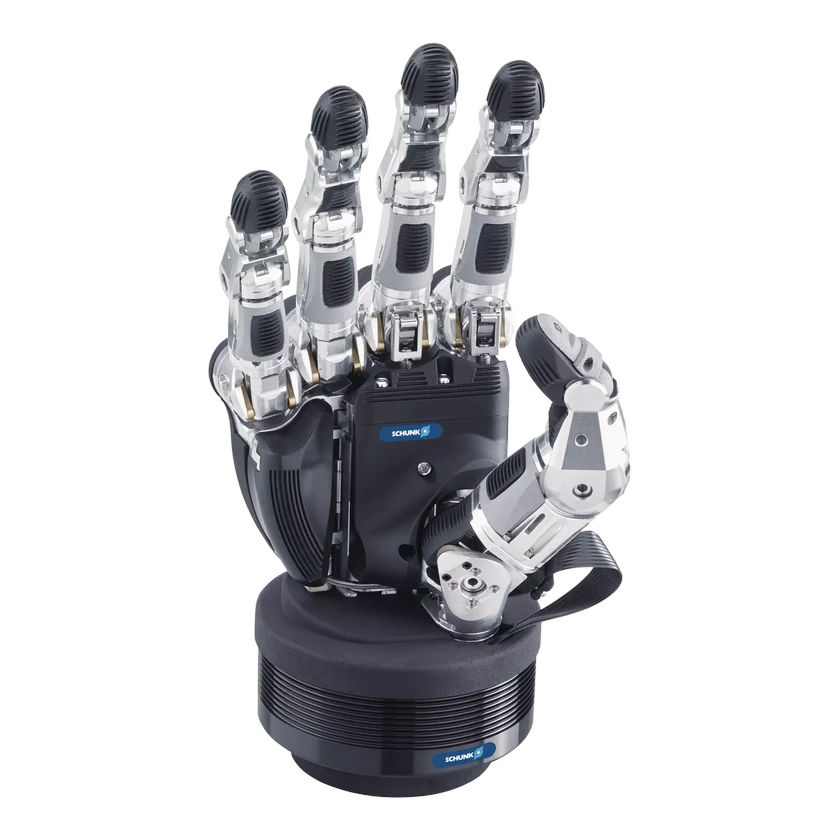 SVHSVHStandard | SCHUNK | Deutschland | Kommerziell | Im Verkauf | 5 Finger | 20 Gelenke | 9 FG | 1,3 kg | RS485 | — | Nicht veröffentlicht | 2026-09-15 | |
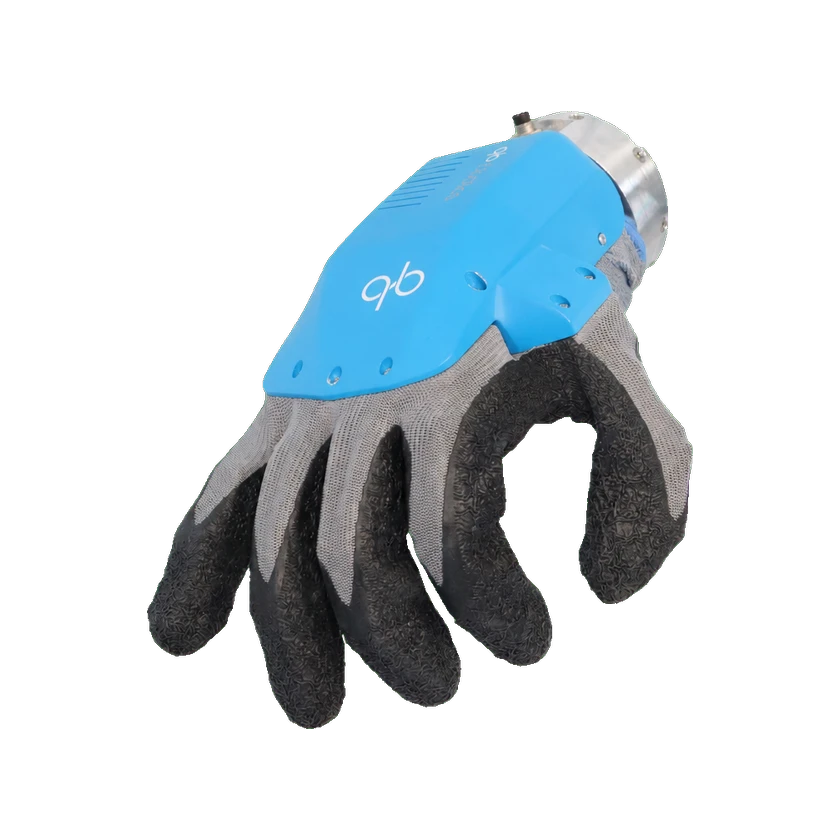 qb SoftHand2 Researchqb SoftHand2 ResearchStandard | qbrobotics | Italien | Kommerziell | Nicht veröffentlicht | 5 Finger | 19 Gelenke | 2 FG | 0,94 kg | USB / RS485 | — | — | 2026-09-09 | |
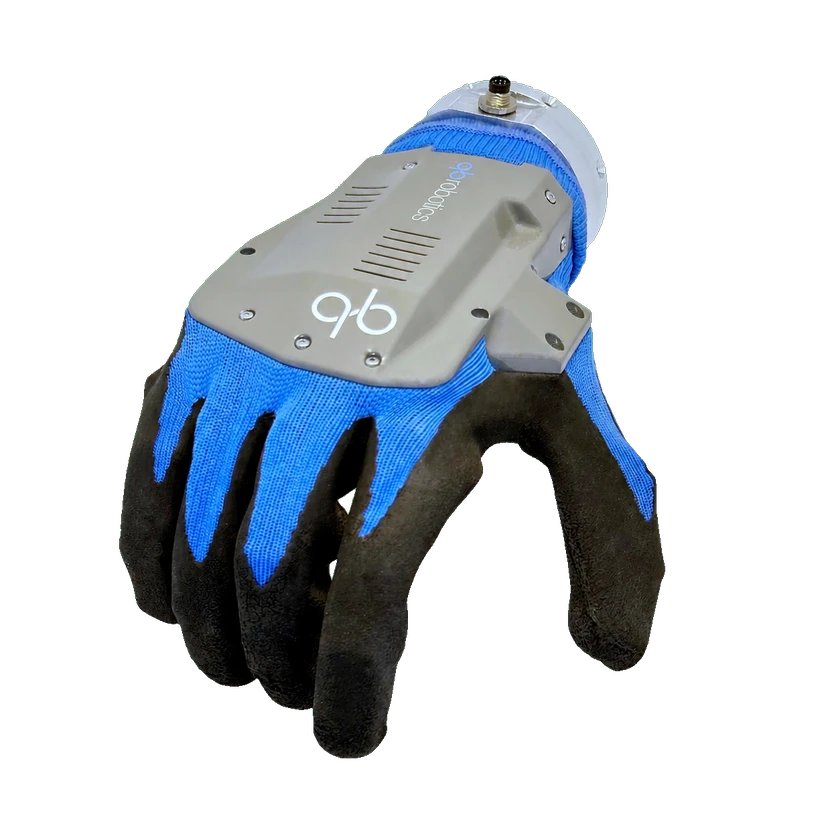 qb SoftHand Researchqb SoftHand ResearchStandard | qbrobotics | Italien | Kommerziell | Nicht veröffentlicht | 5 Finger | 19 Gelenke | 1 FG | 0,77 kg | USB / RS485 | Nicht vorhanden | — | 2026-08-31 | |
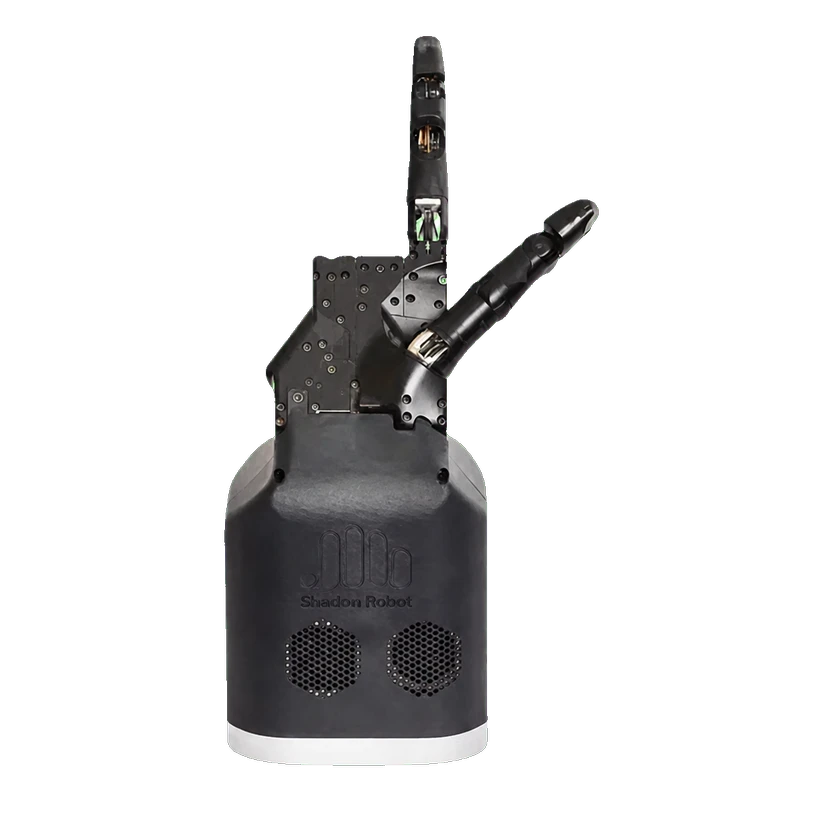 Shadow Dexterous Hand Super LiteShadow Dexterous Hand Super LiteStandard | Shadow Robot | Vereinigtes Königreich | — | Nicht veröffentlicht | 2 Finger | 8 Gelenke | 7 FG | 1,8 kg | EtherCAT | Vorhanden | — | 2026-09-13 |
Quelle oder Korrektur einreichen