
 DEXROBOT
DexHand021 Concept
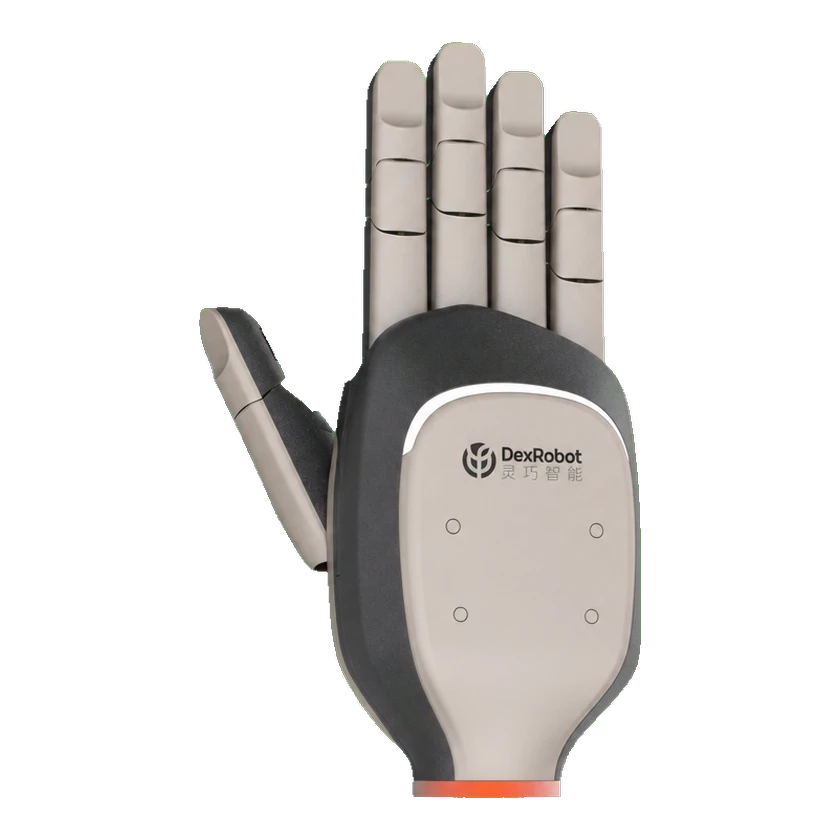
DexHand021 Concept ist eine von DEXROBOT entwickelte fünffingrige Roboterhand als offene, multimodale Plattform mit hoher Beweglichkeit. Die offiziellen Unterlagen nennen 18 Freiheitsgrade und einzeln austauschbare Finger für Wartung und Entwicklung. Nach Unternehmensangaben benötigt das Halten einer Pose keine Energie; außerdem werden verschiedene Roboterprotokolle und Datenformate unterstützt.
Technische Daten
Modellspezifikationen stehen unten. Konfigurationsabhängige Werte werden separat aufgeführt. Fehlende Daten bedeuten weder null noch nicht unterstützt.
Freiheitsgrade und Antrieb
Die offizielle Concept-Seite nennt 18 DOF ohne aktive Achsen auszuweisen. Die unbelegte aktive DOF-Zahl wird zurückgezogen; Rohwert, Quelle und Datum bleiben erhalten. Die separat gespeicherte Gesamtzahl18 bleibt unverändert.
Mechanische Struktur
Sensoren
Entwicklung und Erweiterung
Kommerzieller Status
Verwandte Einträge
Noch keine verwandten Produkte erfasst.