HITBOT logoHITBOT

eHand-6

Preis
Unbekannt
Typ
Komponenten · Dexterische Hände
Status
Unbekannt
Verfügbarkeit
Im Verkauf
Veröffentlichungsdatum
Unbekannt
Land/Region
China
Letzte Parameterprüfung
2026-10-31
6 DOF
Aktive Freiheitsgrade
15
Anzahl der mechanischen Gelenke
0.715 kg
Handgewicht
5
Anzahl der Finger

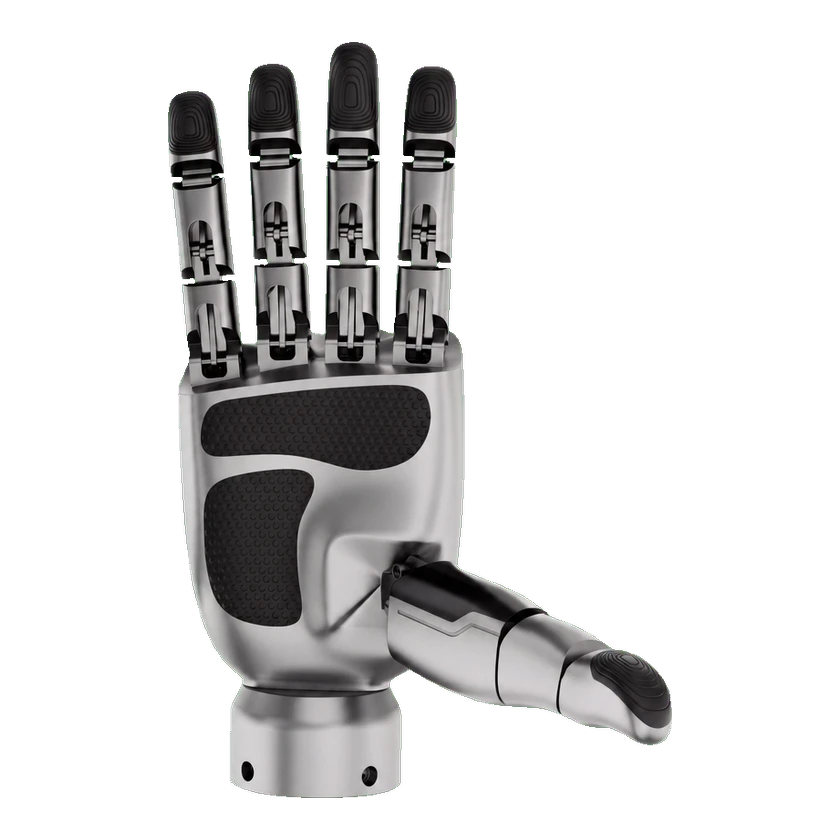
Die HITBOT eHand-6 ist eine fünf­fingrige dexteröse Hand für industrielle Anwendungen und verkörperte Intelligenz. Sie bietet sechs Freiheitsgrade, bis zu 10 N Greifkraft, 5 kg Zuglast, CAN-FD-Kommunikation und optionales taktiles Feedback über fünf Kanäle für eine dynamische Kraftregelung von 3–10 N.

1 / 1eHand-6

Technische Daten

Modellspezifikationen stehen unten. Konfigurationsabhängige Werte werden separat aufgeführt. Fehlende Daten bedeuten weder null noch nicht unterstützt.

Freiheitsgrade und Antrieb

Anzahl der Finger
5
Anzahl der Aktuatoren
6
Aktuatortechnologie
Mikroelektrischer Schubstab
Aktive Freiheitsgrade
6 DOF
Anzahl der mechanischen Gelenke
15
Gesamtzahl der Freiheitsgrade
6 DOF
Übertragungsmechanismus
Hohlmotor; Planetengetriebe; Schraube; Pleuel

Bewegung und Koordination

Anzahl der Steuerkanäle
6

Mechanik und Montage

Tiefe
5.2 cm
Länge
22.6 cm
Handgewicht
0.715 kg
Breite
8.8 cm

Elektrik und Integration

Dexteröse Hand
Fünf-Finger-Dexteritätshand
Modell der dexterösen Hand
eHand-6
Gelenktyp
Dreigliedrige Fingerstruktur
Betriebsspannung
24 V

Sensoren

Sensoren
Optionaler taktiler Rückmeldesensor mit fünf Kanälen
Taktiler Sensor
Optionaler taktiler Rückmeldesensor mit fünf Kanälen

Akku und Laufzeit

Stromversorgung
24 V Gleichstrom ±10%

Rechenplattform

Softwarealgorithmus
Selbst entwickelte Softwarealgorithmen

Interaktion und Kommunikation

Kommunikation
FDCAN-Bus
Systemreaktionszeit
1.1 s
Haptisches Feedback
Dynamische Kraftregelung 3–10 N

Entwicklung und Erweiterung

Sekundärentwicklung (SDK)
Python-API; ROS-API

Konfigurationen

Standard

Kommunikation und Steuerung

Kommunikationsschnittstelle
CAN FD
Kommunikationsprotokoll
CAN FD
eHand-6 — optionaler taktiler Sensor

Kommunikation und Steuerung

Kommunikationsschnittstelle
CAN FD
Kommunikationsprotokoll
CAN FD

Sensorik

Taktiles Sensoriksystem vorhanden
Unterstützt (optionaler taktiler Sensor)

Kommerzieller Status

Status
Unbekannt
Preis
Unbekannt
Veröffentlichungsdatum
Unbekannt
Quelle oder Korrektur einreichen