
다관절 손 데이터베이스
사양, 구매 가능 여부, 기업 및 판매 상태로 출처가 확인된 다관절 손 제품을 찾아보세요.
193개 제품 시리즈 · 292개 모델
| 부품 | 조직 | 국가 | 제품 상태 | 이용 가능 상태 | 손가락 수 | 관절 수 | 능동 자유도 | 본체 무게 | 통신 인터페이스 | 촉각 센싱 | 작업 | ||
|---|---|---|---|---|---|---|---|---|---|---|---|---|---|
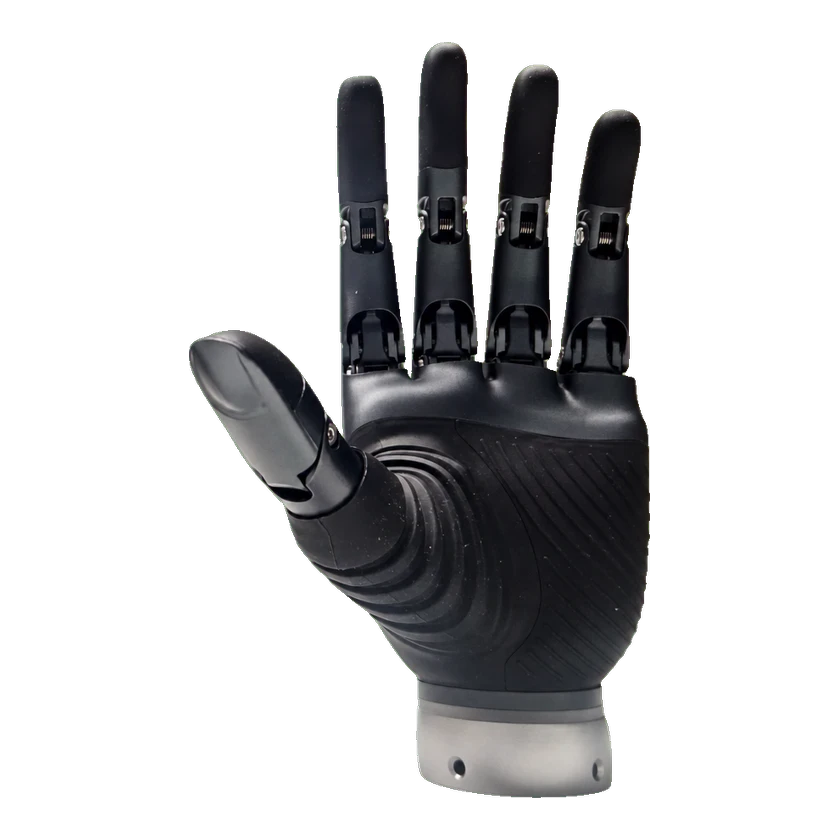 DH116DH116DH116 | Open Droids | 미국 | — | 사전 주문 | 5개 | 11 관절 | 6 자유도 | 0.48–0.49 kg | — | 탑재 | USD 3,100부터 | 2026-09-06 | |
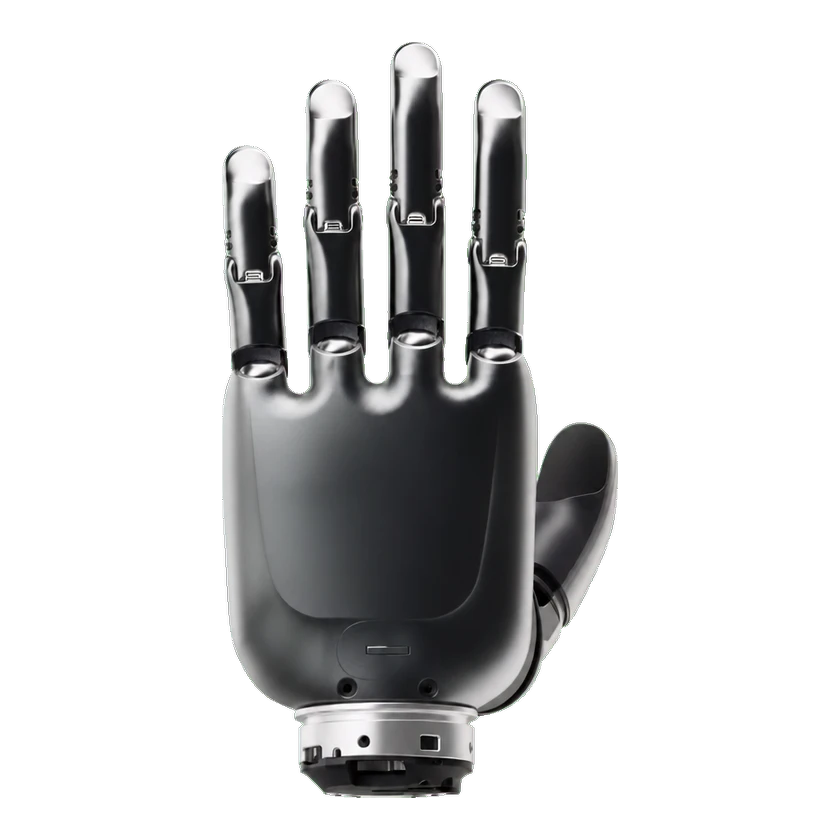 Hand R1Hand R1Hand R1 | OceanTrix Robotics | — | — | 미공개 | 5개 | — | 6 자유도 | — | RS485 · CAN-FD | — | — | 2026-09-12 | |
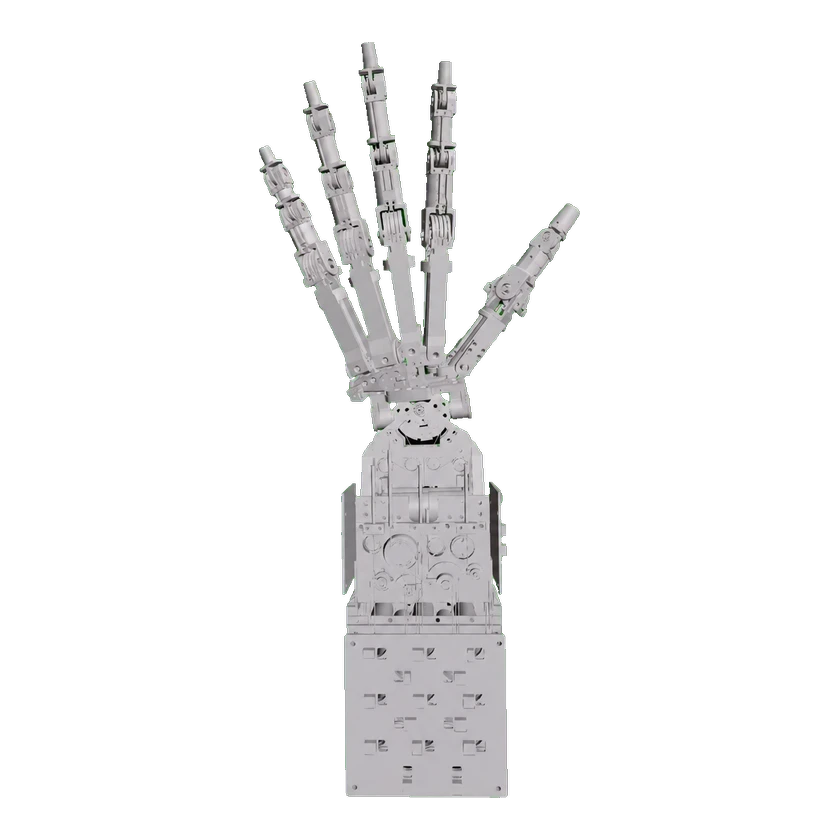 25-DOF 산업용 다관절 로봇 핸드25-DOF 산업용 다관절 로봇 핸드기본 버전 | Neurocean Technologies Inc. | 중국 | 프로토타입 | 미공개 | 5개 | — | 25 자유도 | — | TCP / IP | 미탑재 | 견적 문의 | 2026-09-12 | |
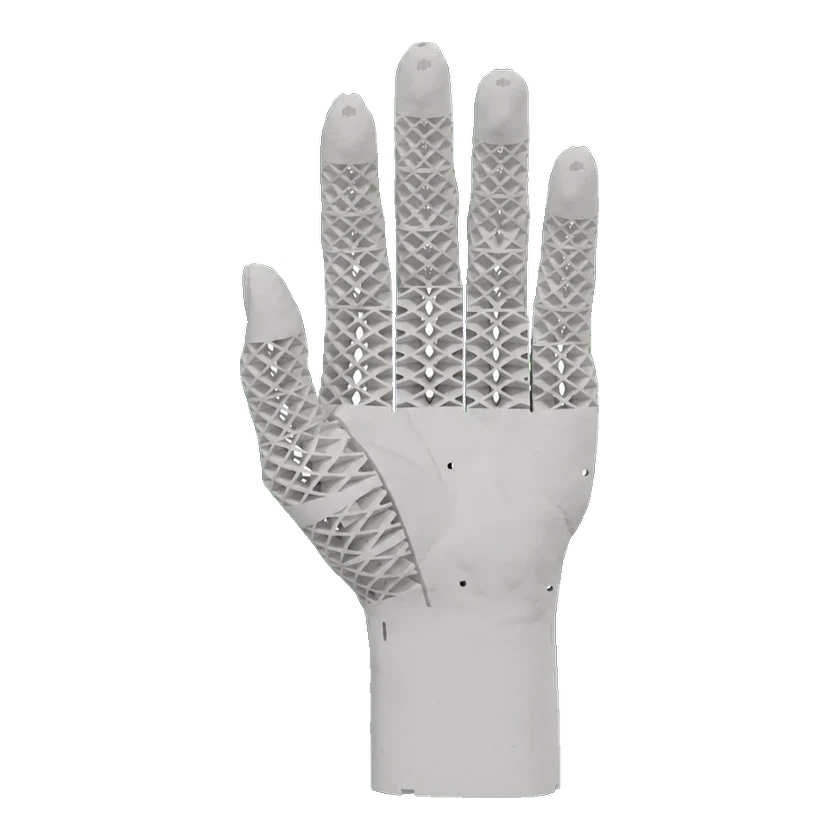 FlexHand V1FlexHand V1 | LX ROBOTICS LIMITED | — | — | 미공개 | 5개 | — | — | ≤0.80 kg | — | — | — | 2026-09-12 | |
 MagicHand S01MagicHand S01MagicHand S01 | MagicLab | 중국 | 상용화 | 미공개 | 5개 | — | — | 0.58 kg | — | 탑재 | — | 2026-09-12 | |
 RH56BFX-2LRH56BFX-2LRH56BFX-2L | Inspire Robots | 중국 | 상용화 | 미공개 | 5개 | 12 관절 | 6 자유도 | 0.54 kg | RS485 | 미탑재 | — | 2026-09-06 | |
 BionicSoftHandBionicSoftHandBionicSoftHand | Festo | 독일 | 프로토타입 | 미출시 | 5개 | — | — | — | — | 탑재 | — | 2026-09-12 | |
 EC-Dexhand-5FEC-Dexhand-5FEC-Dexhand-5F — 공표 통신 프로토콜 | Nanjing ENCOS Intelligent Technology Co., Ltd. | 중국 | 상용화 | 판매 중 | 5개 | 20 관절 | 20 자유도 | 0.85 kg | — | — | — | 2026-09-06 | |
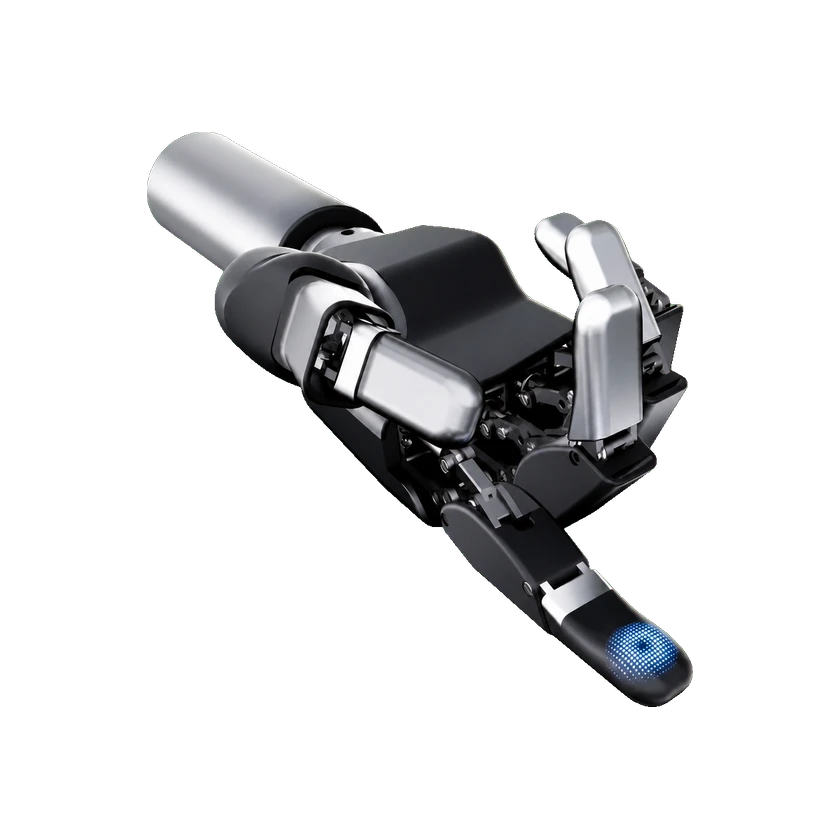 DH-5-6 Dexterous HandDH-5-6 Dexterous Hand표준 구성 | DH-Robotics | 중국 | 상용화 | 미공개 | 5개 | — | 6 자유도 | 0.79 kg | RS485 | — | — | 2026-09-11 | |
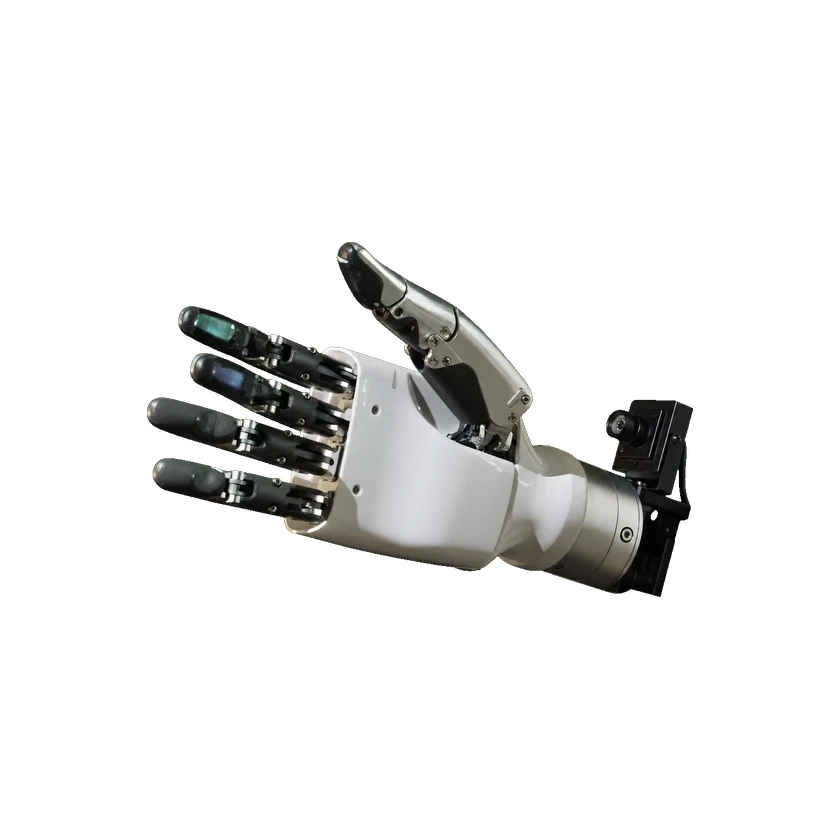 DM-Hand1DM-Hand1DM-Hand1 — 발표 자료상 사양 | Daimon Robotics | 중국 | — | 판매 중 | 5개 | — | 6 자유도 | — | — | 탑재 | — | 2026-09-12 | |
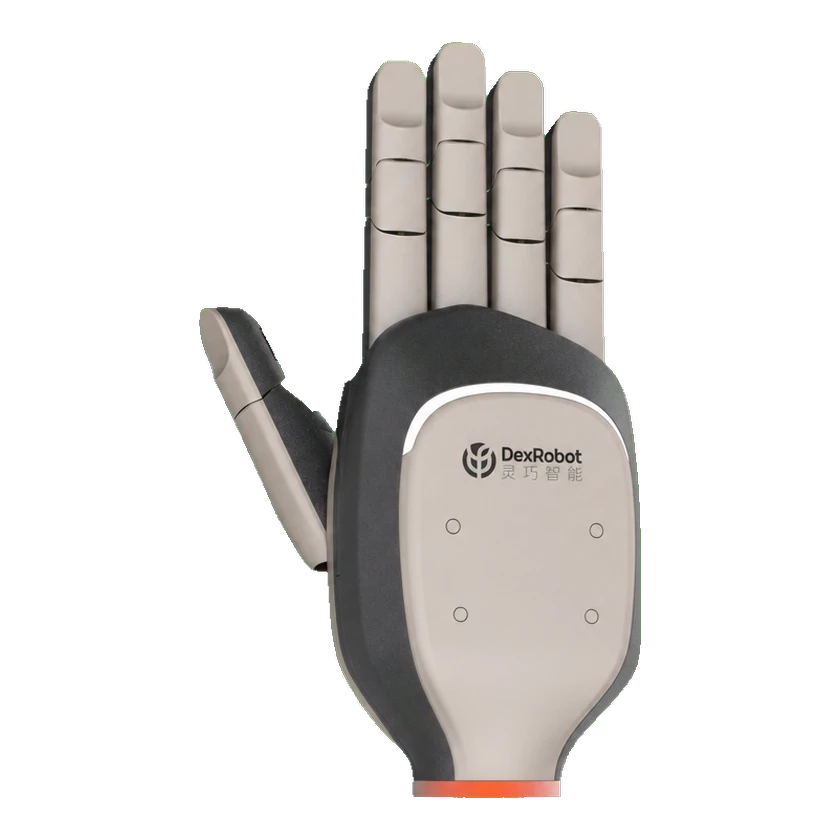 DexHand021 콘셉트 버전DexHand021 콘셉트 버전 | DEXROBOT | 중국 | 개념 | 미출시 | 5개 | — | 미확인 | — | — | — | 공개되지 않음 | 2026-09-13 | |
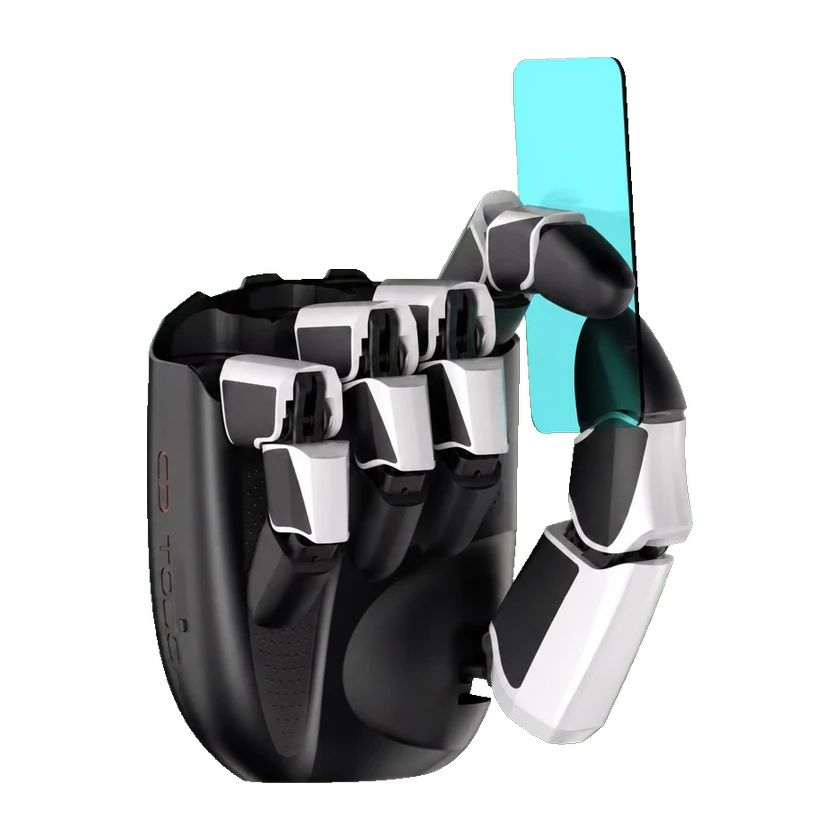 Mozart 1.0Mozart 1.0 | Chundong Touch | 중국 | — | 미공개 | 5개 | — | 6 자유도 | 0.84 kg | — | — | — | 2026-09-12 | |
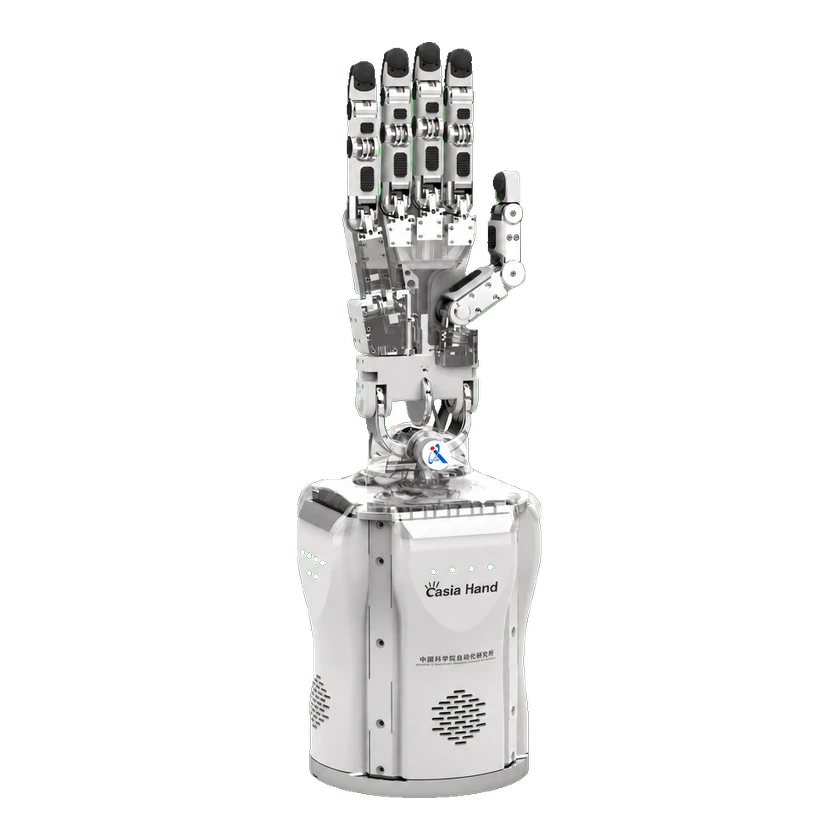 Casia Hand-HCasia Hand-H | Zhongke Guiji (Nanjing) Robot Co., Ltd. | 중국 | — | 미공개 | 5개 | — | 21 자유도 | — | — | — | — | 2026-09-03 | |
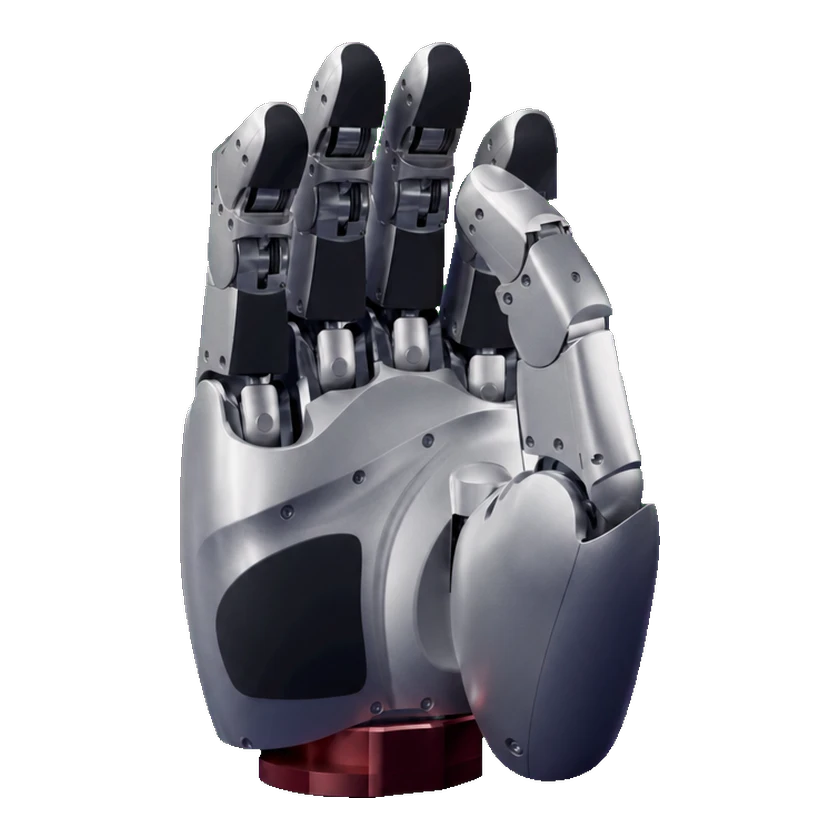 Agile HandAgile HandAgile Hand | Agile Robots SE | 독일 | 상용화 | 미공개 | 5개 | 21 관절 | 16 자유도 | 1.5 kg | — | — | — | 2026-09-06 | |
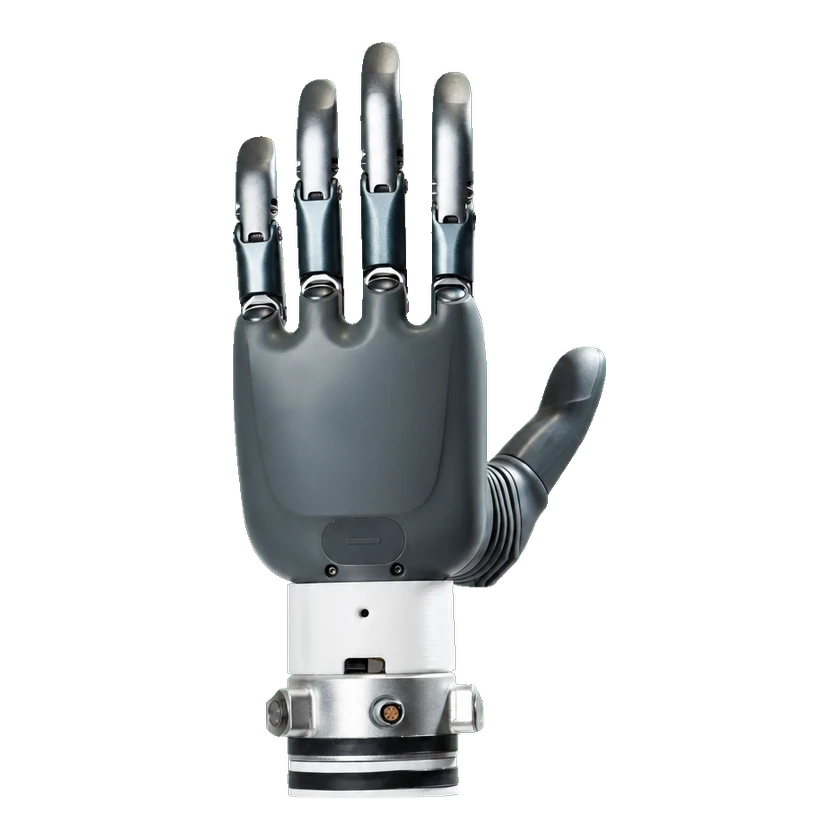 Revo 1 BasicRevo 1 BasicRevo 1 Basic | BrainCo | 중국 | 상용화 | 미공개 | 5개 | 6 관절 | 6 자유도 | — | RS485 · CAN | 미탑재 | — | 2026-09-07 | |
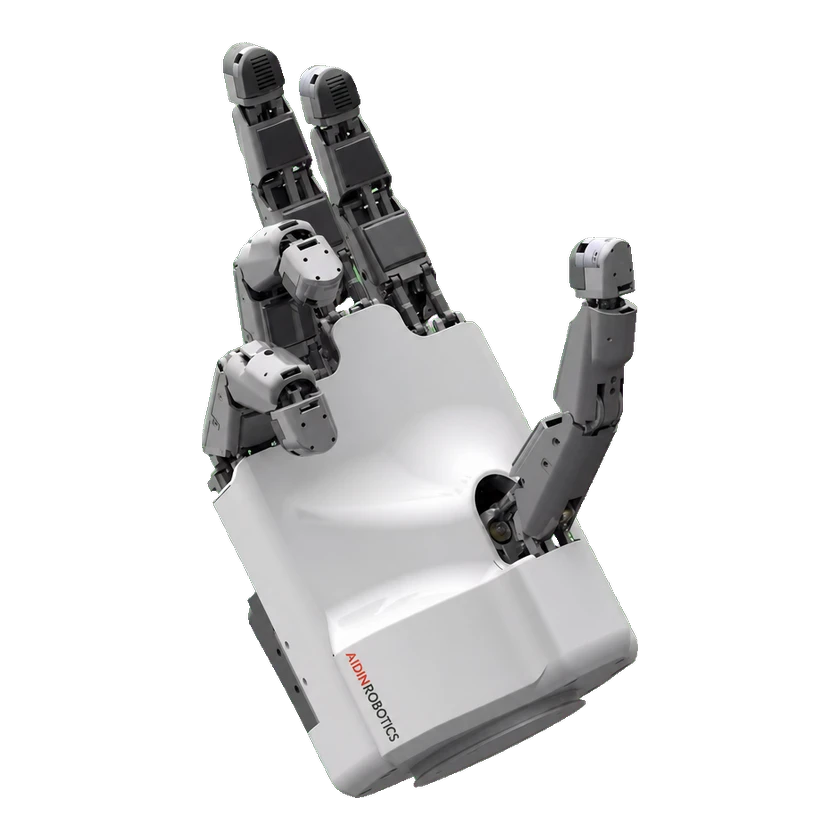 AIDIN-Hand Gen1AIDIN-Hand Gen1 | 에이딘로보틱스 | 대한민국 | 상용화 | 판매 중 | 5개 | — | 15 자유도 | 1.3 kg | — | — | — | 2026-09-14 | |
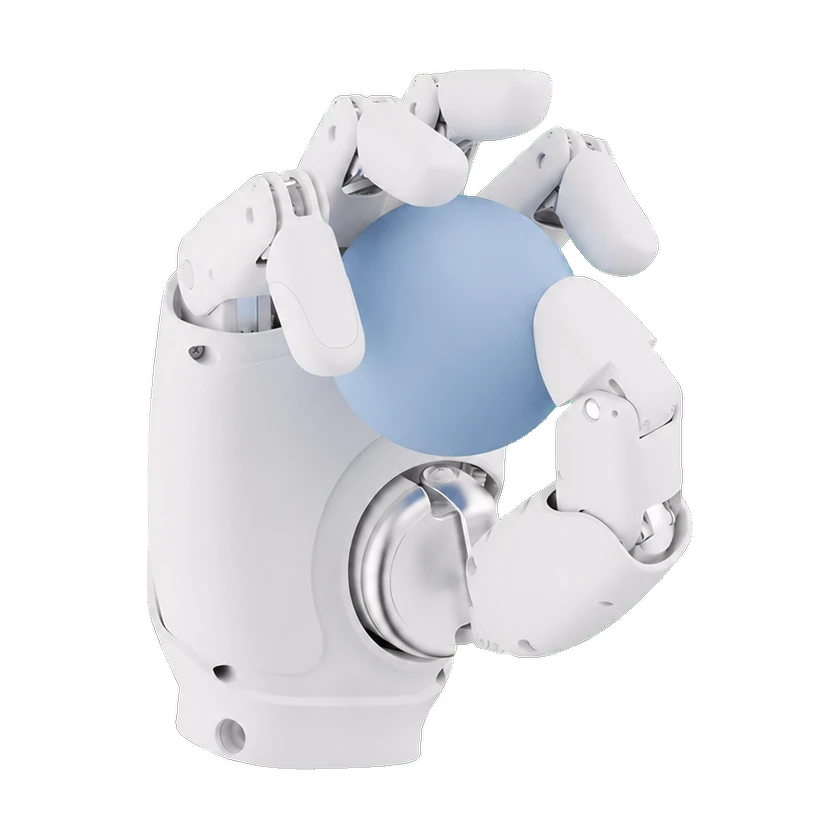 OmniHand 2025OmniHand 2025표준 | AGIBOT | 중국 | 상용화 | — | 5개 | — | 10 자유도 | ≤0.51 kg | CAN-FD · RS485 · USB(HMI / 가상 직렬 포트) | — | — | 2026-09-03 | |
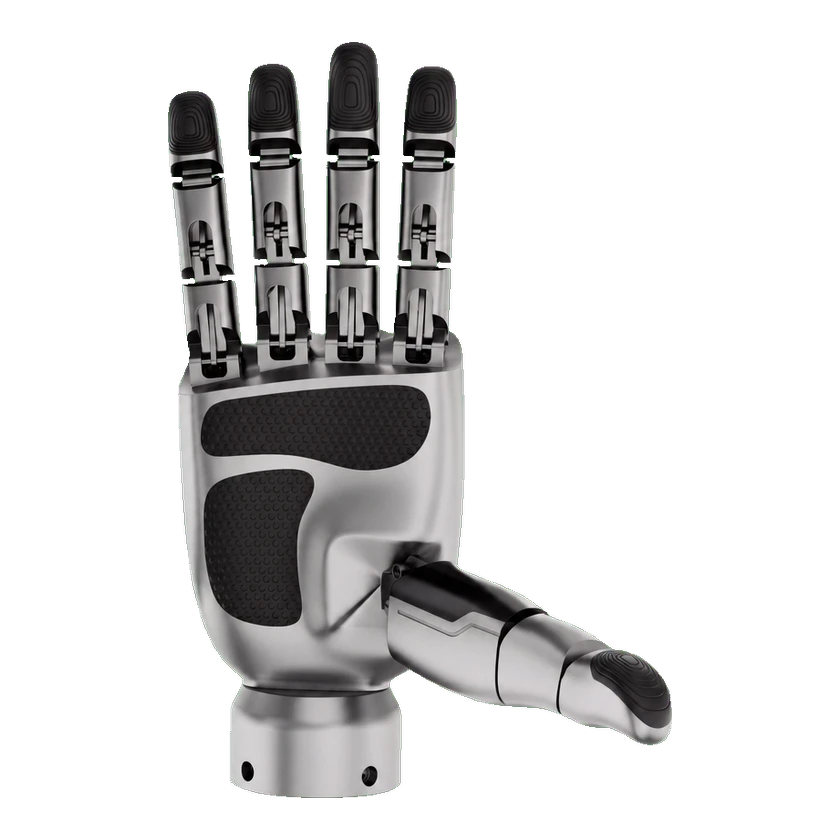 eHand-6eHand-6표준 | HITBOT | 중국 | 상용화 | 판매 중 | 5개 | 15 관절 | 6 자유도 | 0.72 kg | CAN-FD | — | — | 2026-09-06 | |
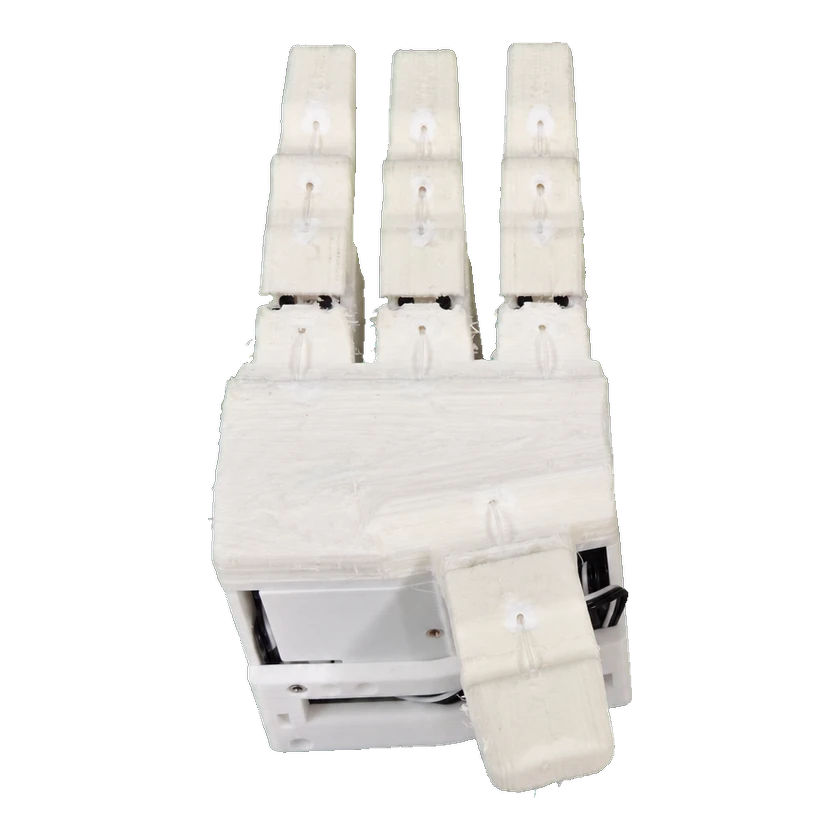 LEAP Hand V2LEAP Hand V2표준 | 카네기 멜런 대학교 | 미국 | — | 미공개 | 4개 | — | 8 자유도 | — | USB | — | — | 2026-09-06 | |
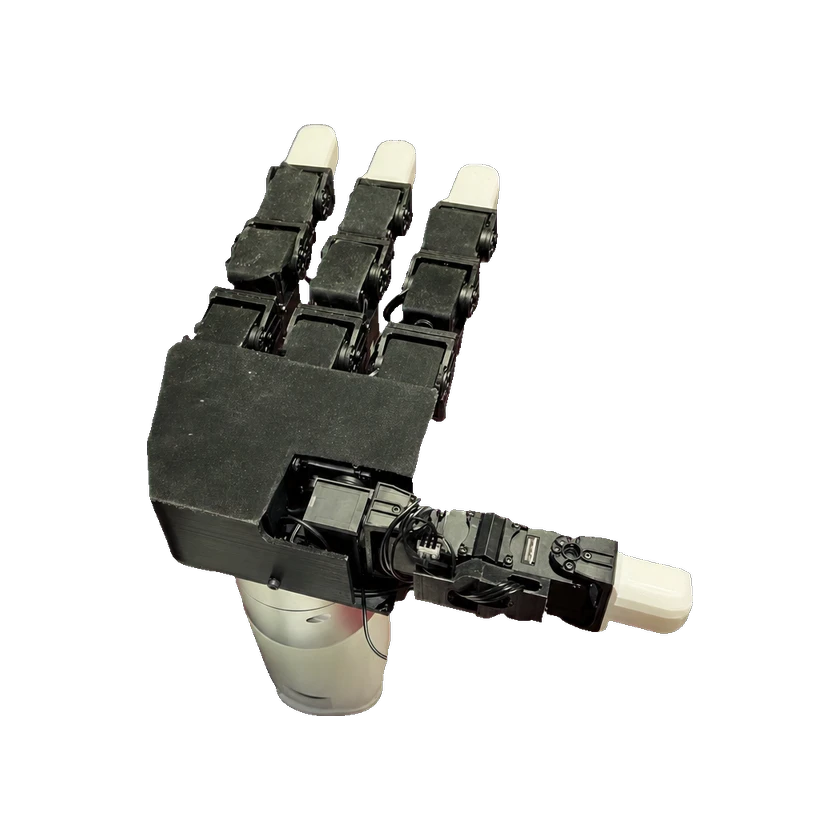 LEAP Hand V1LEAP Hand V1표준 | 카네기 멜런 대학교 | 미국 | — | 미공개 | 4개 | 16 관절 | 16 자유도 | 0.6 kg | USB (Micro-USB) | — | — | 2026-09-06 | |
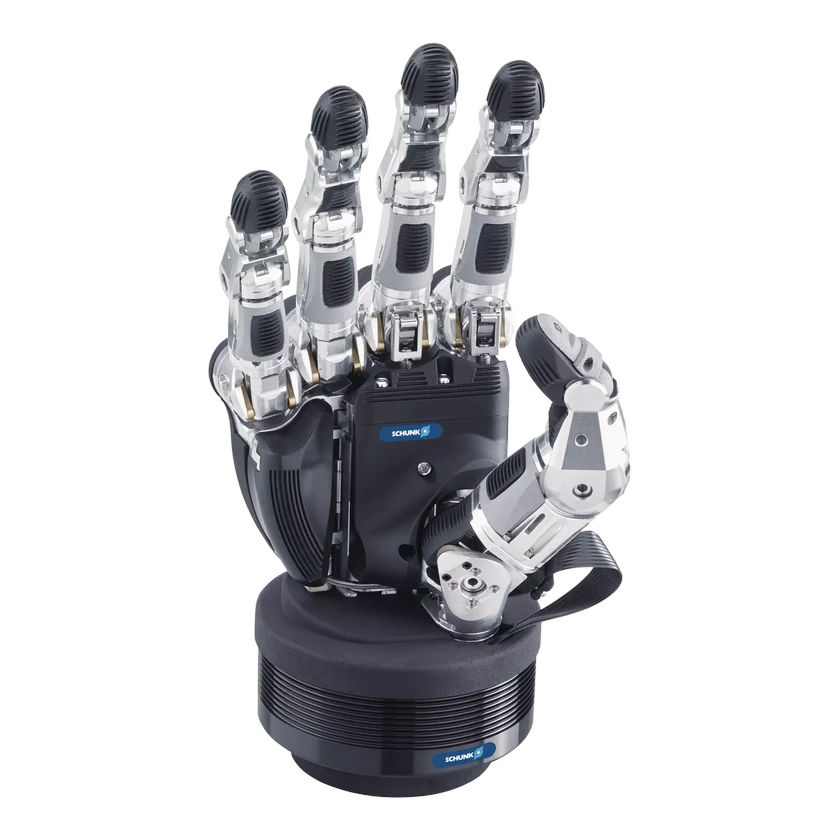 SVHSVH표준 | SCHUNK 슝크 | 독일 | 상용화 | 판매 중 | 5개 | 20 관절 | 9 자유도 | 1.3 kg | RS485 | — | 비공개 | 2026-09-15 | |
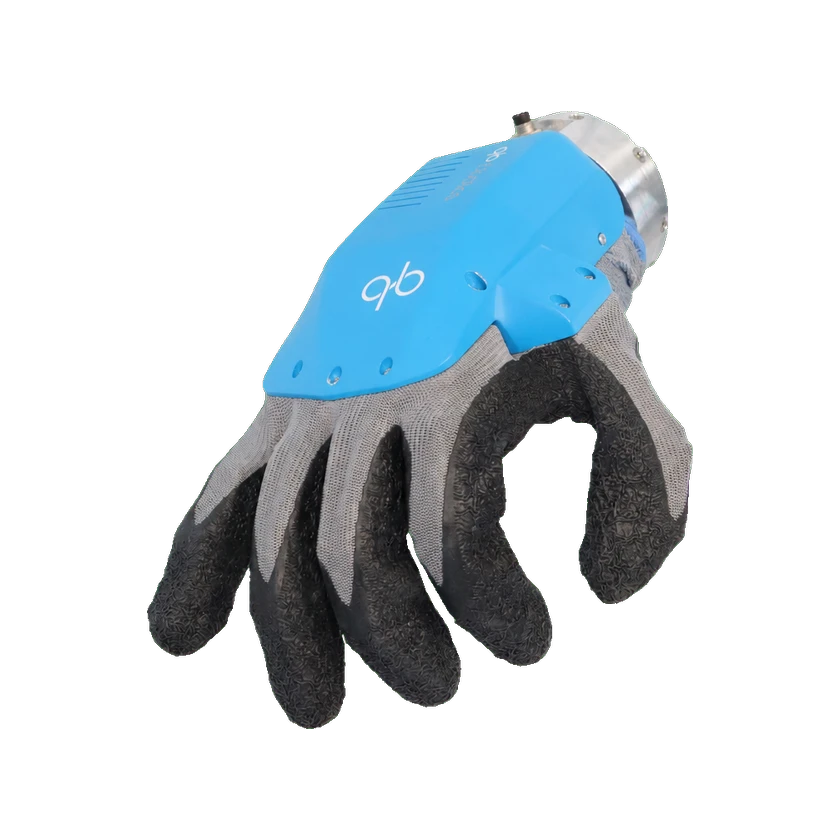 qb SoftHand2 Researchqb SoftHand2 Research표준 | qbrobotics | 이탈리아 | 상용화 | 미공개 | 5개 | 19 관절 | 2 자유도 | 0.94 kg | USB / RS485 | — | — | 2026-09-09 | |
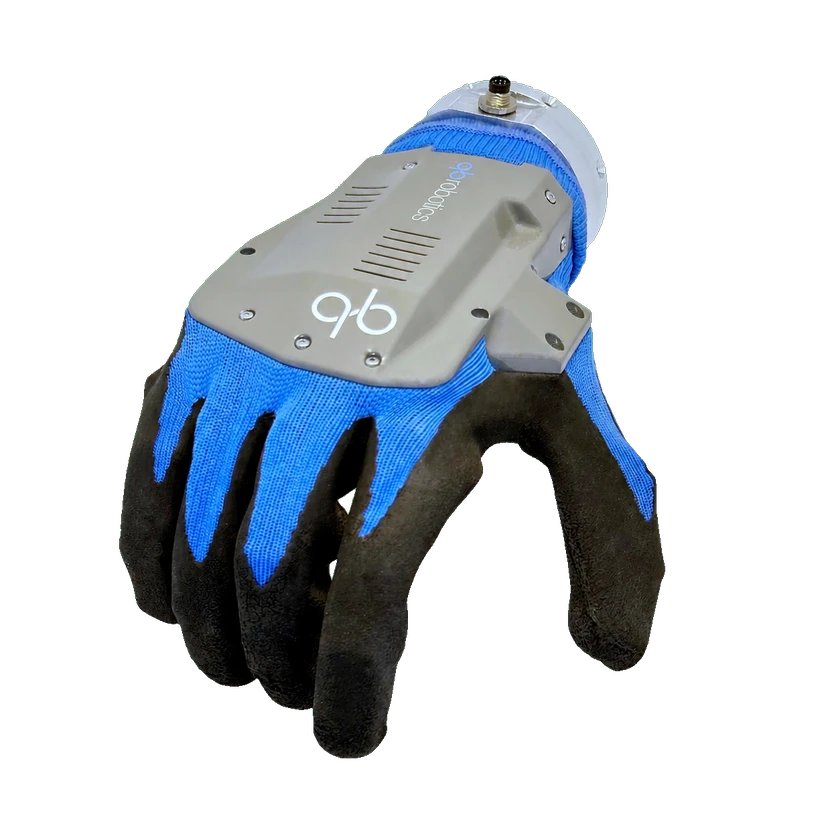 qb SoftHand Researchqb SoftHand Research표준 | qbrobotics | 이탈리아 | 상용화 | 미공개 | 5개 | 19 관절 | 1 자유도 | 0.77 kg | USB / RS485 | 미탑재 | — | 2026-08-31 | |
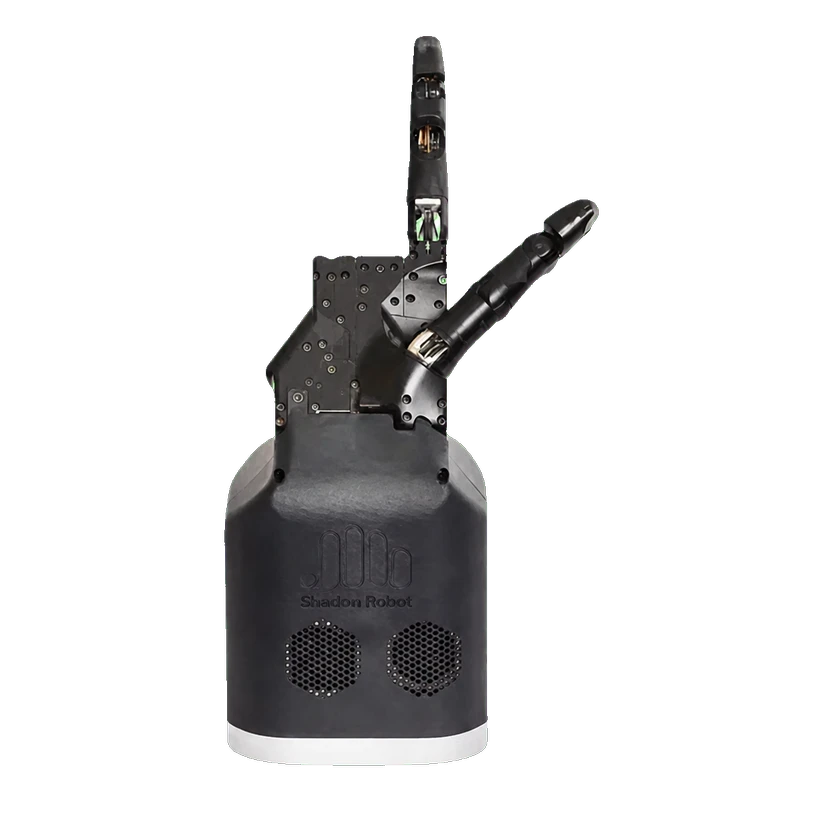 Shadow Dexterous Hand Super LiteShadow Dexterous Hand Super Lite표준 | Shadow Robot 로보틱스 | 영국 | — | 미공개 | 2개 | 8 관절 | 7 자유도 | 1.8 kg | EtherCAT | 탑재 | — | 2026-09-13 |
출처 또는 수정 제안 보내기