
통합 관절
구성별 사양과 공식 자료로 관절 모델을 찾아보세요.
제품 시리즈 12개
| 통합 관절 | 조직 | 정격 출력 토크 | 본체 순질량 | 직류 전원 | 물리 인터페이스 | 작업 |
|---|---|---|---|---|---|---|
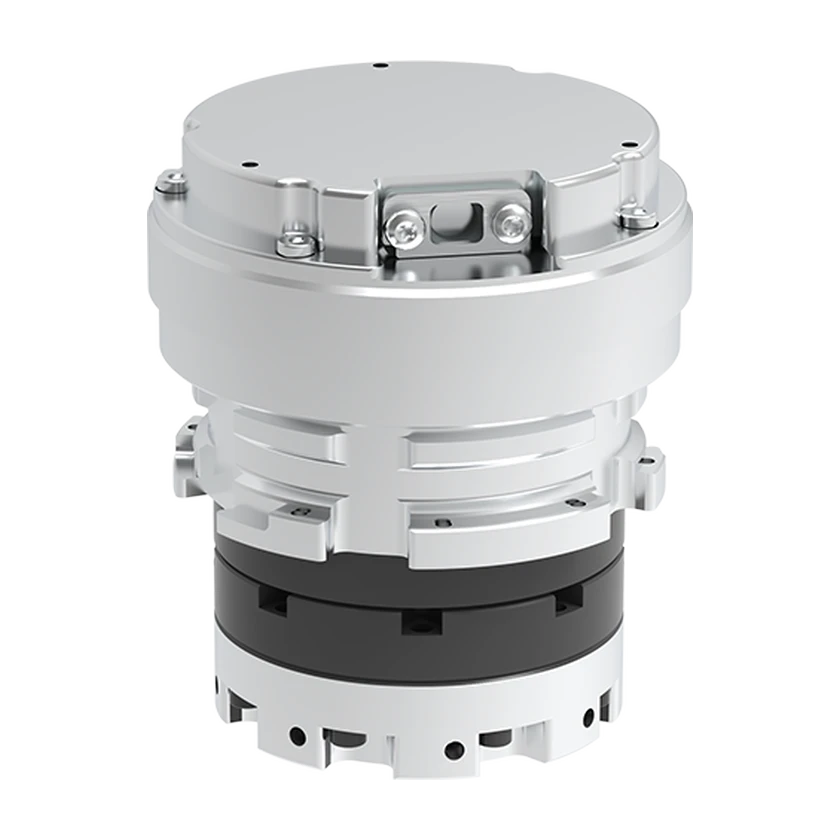 BSJ 일체형 관절 모듈BSJ11100:1 표준 구성 | DUCO Robots | — | — | — | — | |
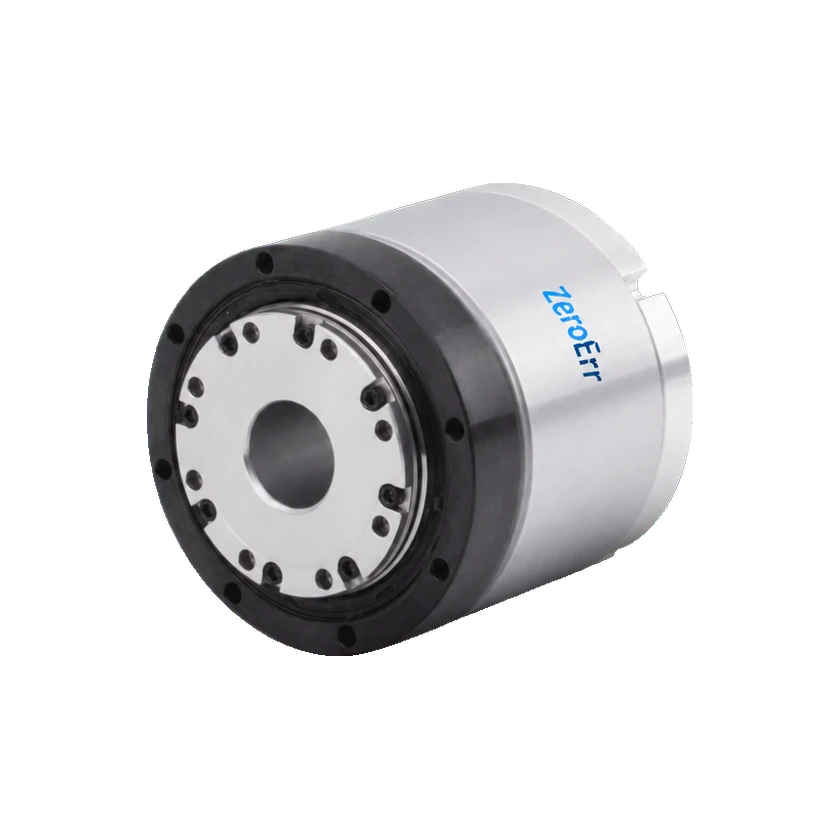 eRob 회전 액추에이터eRob70FXXI50:1, 브레이크 미포함 | ZeroErr | — | — | — | — | |
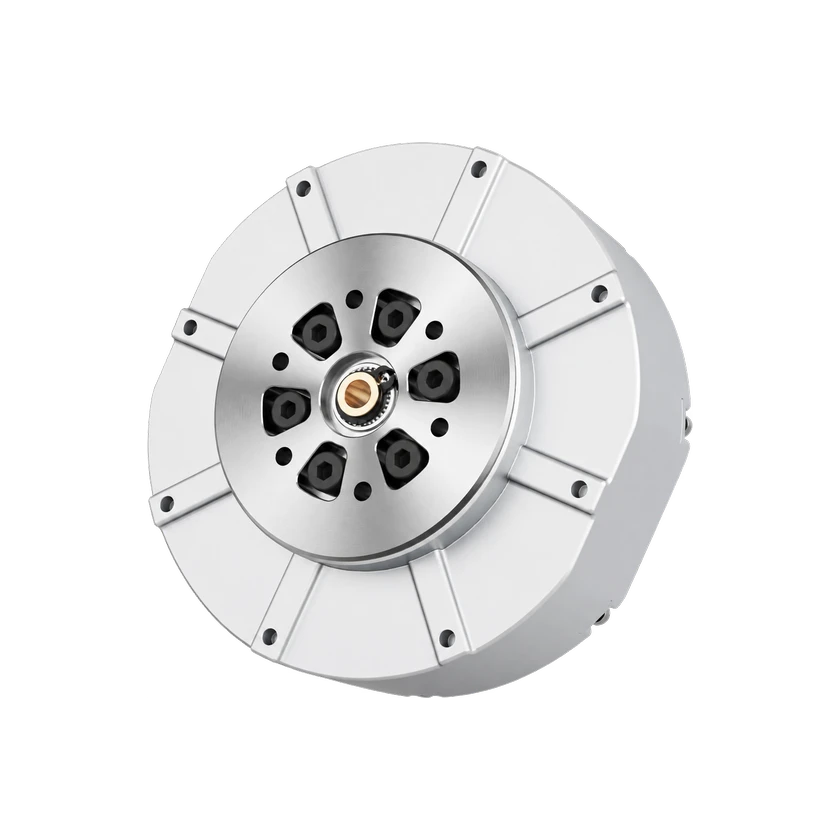 GO 모터GO-M8010-6GO-M8010-6 / 6.33:1 | Unitree Robotics | — | — | — | — | |
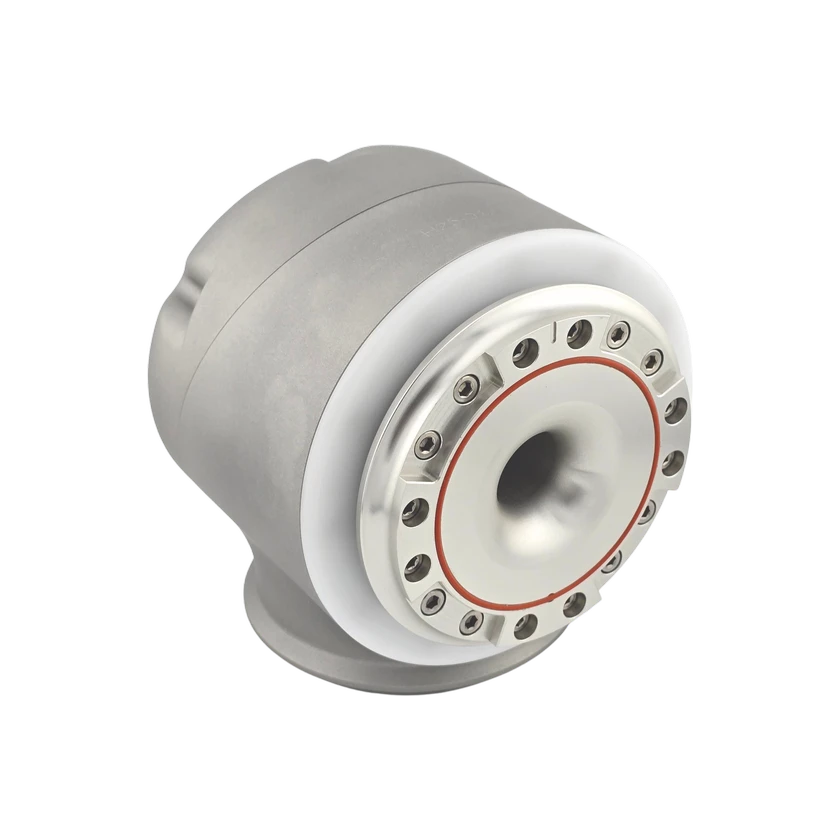 H 시리즈H25-140표준 구성 | HEBI Robotics | — | — | — | — | |
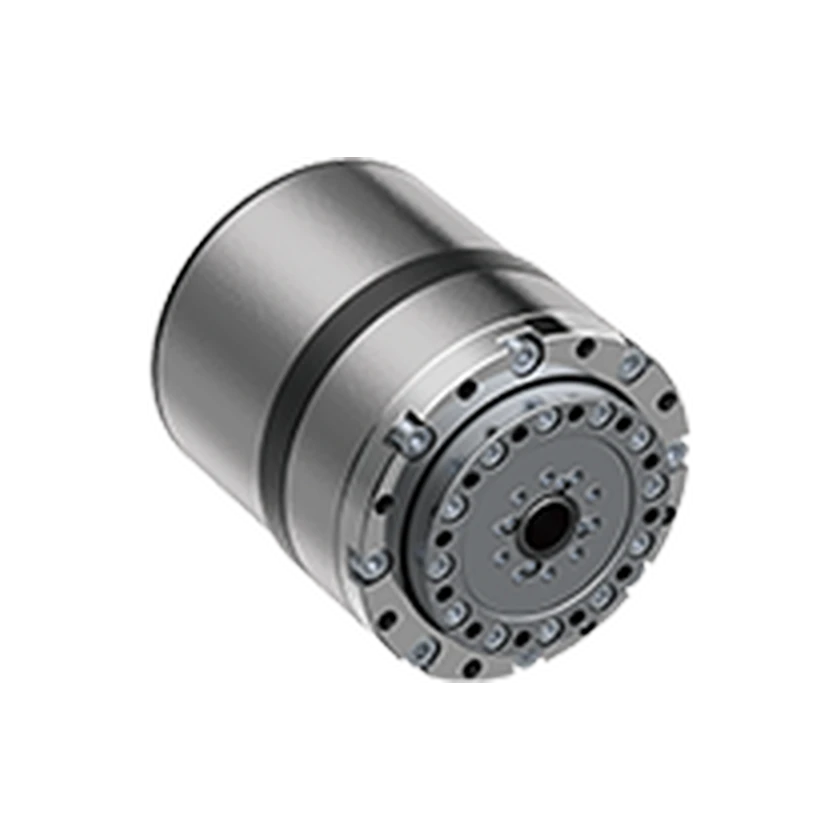 범용 휴머노이드 관절 모듈모델 14표준 구성 | 화옌 로보틱스 | — | — | — | EtherCAT | |
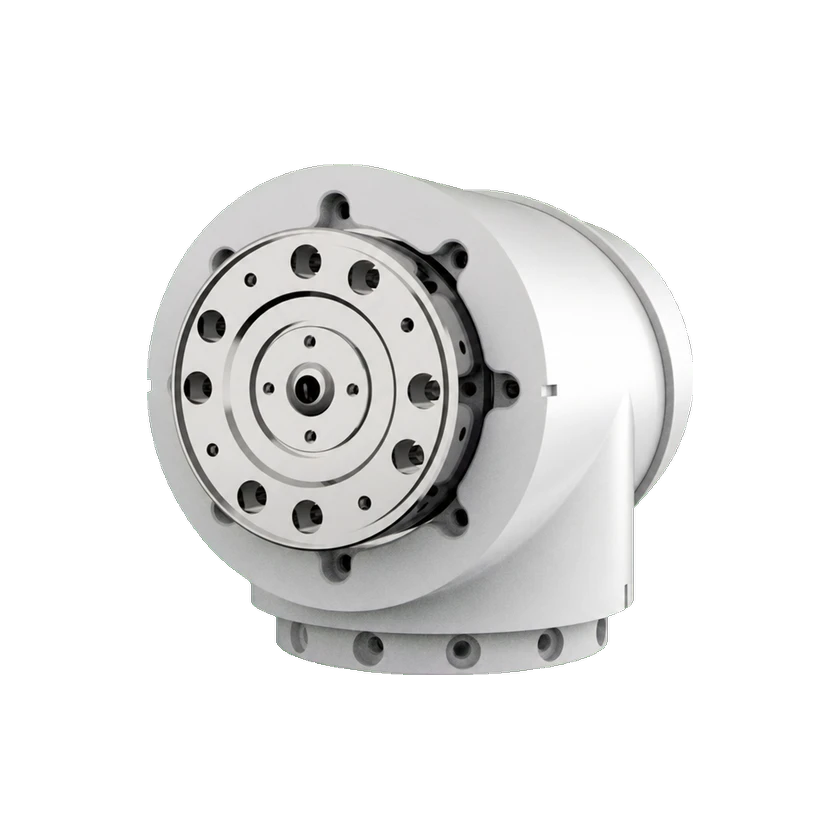 MS 조인트 모듈MS14표준 구성 | Elephant Robotics | — | — | — | — | |
| —RDriveRDrive 110표준 구성 | Rozum Robotics | 216 N·m | — | — | CAN | |
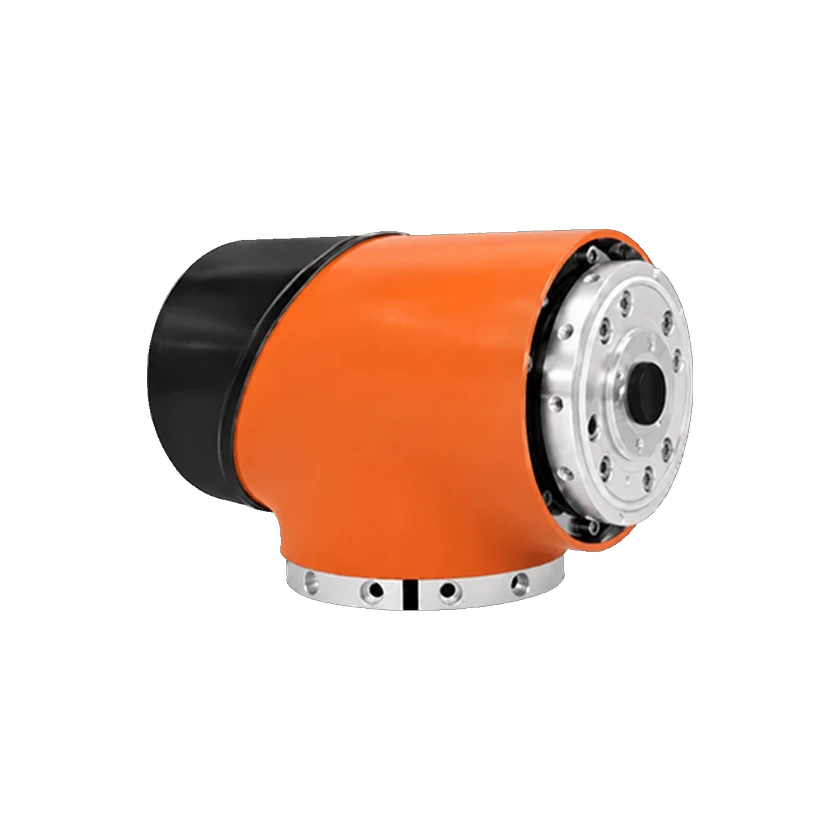 RJSII 시리즈RJSII-14표준 구성 101:1 | 테크소프트 로보틱스 | — | — | — | — | |
 DYNAMIXEL YYM070-210-A051-RH표준 구성 | Robotis | — | 0.98 kg | 24 V | RS485 | |
 X SeriesX5-1표준 구성 | HEBI Robotics | — | 0.33 kg | 24–48 V | 이더넷 | |
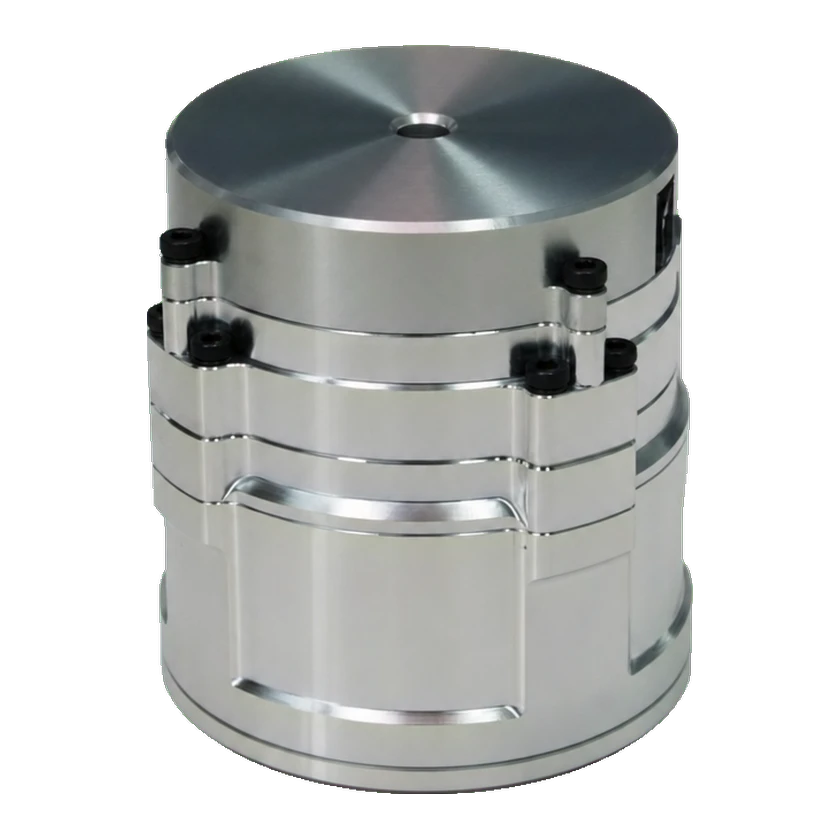 관절 모터BXI5014-19표준 구성 | BXI Robotics | — | — | — | CAN | |
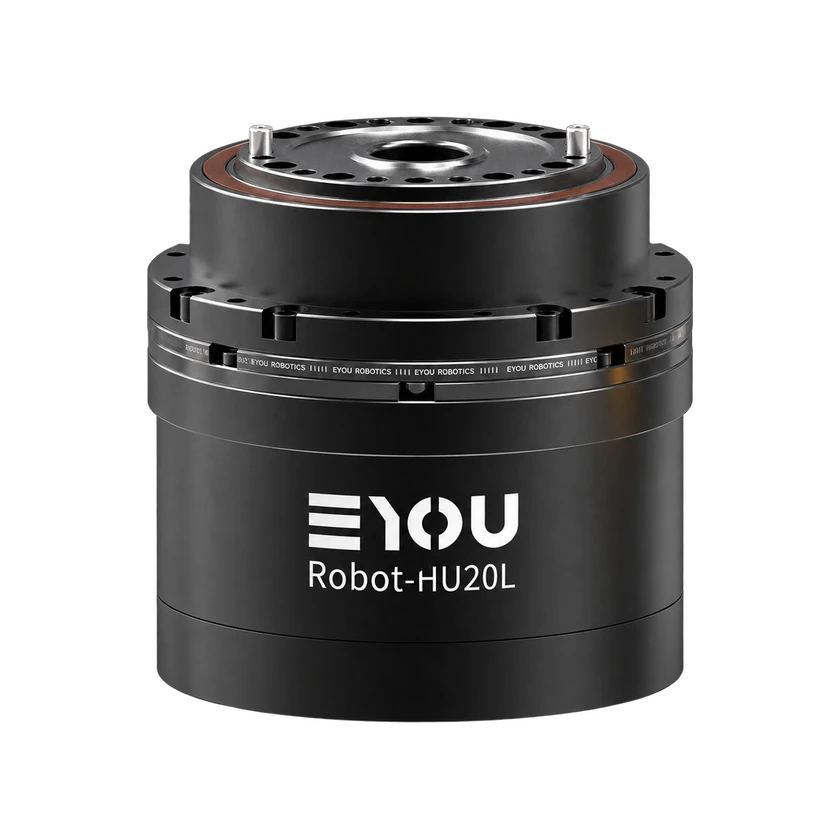 RHURHU20L-70감속비 50:1 | EYOU Robotics | 17 N·m | — | 24–48 V | — |
출처 또는 수정 제안 보내기