qbrobotics logoqbrobotics

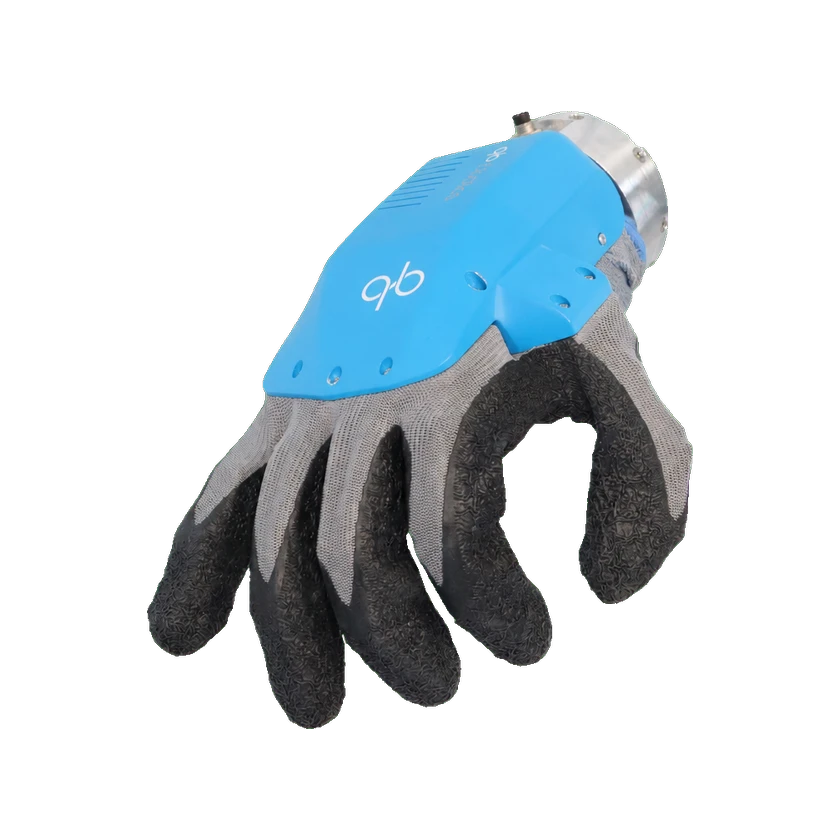
qb SoftHand2 Research

가격
알 수 없음
유형
구성 요소 · 다관절 손
상태
알 수 없음
구매 가능 여부
미공개
공개일
알 수 없음
국가/지역
이탈리아
최근 사양 확인
2026-10-30
2 DOF
능동 자유도
19
기계 관절 수
0.94 kg
본체 무게
5
손가락 수

qb SoftHand2 Research는 연구와 교육용으로 qbrobotics가 만든 의인화 소프트 로보틱 핸드입니다. 두 모터가 두 시너지를 통해 19개의 의인화 자유도를 제어하며, 정밀 집기·파워 그립·손안 조작을 지원합니다. USB, RS485, ROS/ROS2와 호환되고 손가락 관절은 스스로 원위치로 돌아갑니다.

1 / 1qb SoftHand2 Research

기술 사양

아래는 모델 사양입니다. 구성별 값은 별도로 표시합니다. 데이터 누락은 0 또는 미지원을 의미하지 않습니다.

자유도 및 구동

손가락 수
5
액추에이터 수
2
능동 자유도
2 DOF
기계 관절 수
19
A 가중 소음 수준
62 dB(A)
총 자유도
19 DOF

동작 및 협응

시너지 수
2

기계 및 장착

높이
25.3 cm
길이
19.1 cm
장착 인터페이스
ISO 9409-1-50-4-M6
본체 무게
0.94 kg
너비
7.7 cm

전기 및 통합

작동 전압
23.1–24.8 V
정격 전력
22 W

배터리 및 작동 시간

최대 전력
38 W

신뢰성 및 환경

작동 온도
-5–50 °C

구성

표준

전기 및 통합

커넥터 유형
M8 8핀 A-코드 원형 커넥터

통신 및 제어

통신 인터페이스
USB / RS485
통신 프로토콜
RS485
피드백 신호
모터 위치 및 모터 전류

소프트웨어 및 리소스

CAD 제공 여부
간소화 CAD 모델 제공
ROS 호환성
ROS 및 ROS2 호환

센싱

고유수용성 피드백
모터 위치 및 모터 전류
상용화 상태

상태
알 수 없음
가격
알 수 없음
공개일
알 수 없음
출처 또는 수정 제안 보내기