
 LX ROBOTICS LIMITED
FlexHand V1
가격
가격 비공개
유형
구성 요소 · 다관절 손
상태
알 수 없음
구매 가능 여부
미공개
공개일
알 수 없음
국가/지역
알 수 없음
최근 사양 확인개별 사양의 최근 확인일이며 전체 모델 검토일이나 편집일이 아닙니다.
2026-09-13
<0.8 kg
본체 무게
5
손가락 수
FlexHand V1은 LX ROBOTICS LIMITED가 대학과 연구실의 손 동작 및 인간–기계 상호작용 실험을 위해 개발한 소프트 로봇 핸드입니다. 기업 소개에 따르면 Soft Lattice Structure가 구조적 유연성을 제공하고 Compact Tendon Actuation System이 생체모방 동작을 구현합니다. 이 케이블 구동 플랫폼은 로봇 및 체화 AI 실험에 활용되며 교육, 의수·보조 기술 분야의 맞춤형 솔루션도 제공합니다.
1 / 1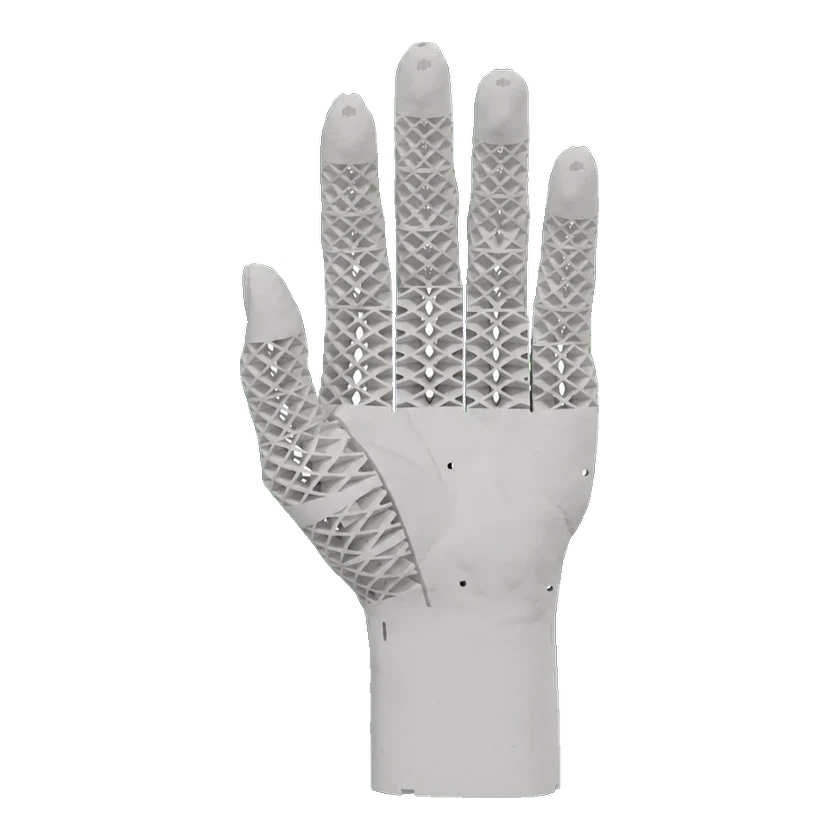
기술 사양
아래는 모델 사양입니다. 구성별 값은 별도로 표시합니다. 데이터 누락은 0 또는 미지원을 의미하지 않습니다.
물리적 사양
손가락 수
5
액추에이터 기술
텐던 구동
침수 및 이물 보호 등급(IP)
Brochure claims waterproof design; no numerical IP rating provided
소재
Soft Lattice Structure for intrinsic compliance
총 자유도
18 DOF
전달 메커니즘
Compact tendon/cable-driven mechanism
이동성 및 적재량
협응 아키텍처
Multi-finger coordinated control
손 적재량
Rigid mode: ≤2 kg
기계 및 장착
색상
흰색
본체 무게
<0.8 kg
기계 구조
다관절 손
다관절 소프트 로봇 핸드
다관절 손 모델
FlexHand V1
엔드 이펙터
유연한 다관절 로봇 손
센서
센서
Multimodal sensor integration in modular research design; sensor types not specified
안전 및 보호
안전 시스템
Structure resists rolling and impact
상호작용 및 통신
통신
UART, I²C and CAN
외부 포트
UART; I²C; CAN
개발 및 확장
구성 옵션
Research-grade and industrial-grade editions
통합 인터페이스
Industrial edition designed for plug-and-play, application-specific integration
작동 모드
Rigid mode used for specified load capacity
2차 개발(SDK)
Research edition offers an open-source platform for secondary development; API details not specified
워크플로 통합
유연 자동화
상용화 상태
상태
알 수 없음
가격
가격 비공개
공개일
알 수 없음
관련 항목
등록된 관련 제품이 없습니다.
출처 또는 수정 제안 보내기