
Revo 1 Basic
통신 및 제어
통신 인터페이스
RS-485
통신 인터페이스
CAN
현행 공식 사양의 Basic MRL1/MRR1 및 Basic Touch MTL1/MTR1에 해당하며 기존 매뉴얼의 RS485 인터페이스를 보완합니다.
센싱
촉각 센싱 지원 여부
미지원
 BrainCo
Revo 1 Basic은 BrainCo의 다섯 손가락 핸드 기본형으로, 능동 관절 6개와 수동 관절로 전체 자유도 10개를 구성하며 공식 최대 하중은 손 전체 기준 30 kg입니다. 위치·전류 피드백과 RS485 명령으로 손가락 굽힘·폄, 엄지 맞섬 조정과 파지 유지를 수행합니다. 공식 SDK와 예제로 로봇 손 제어를 개발할 수 있으며 기본형에는 촉각 버전의 손끝 센싱 모듈이 포함되지 않습니다.
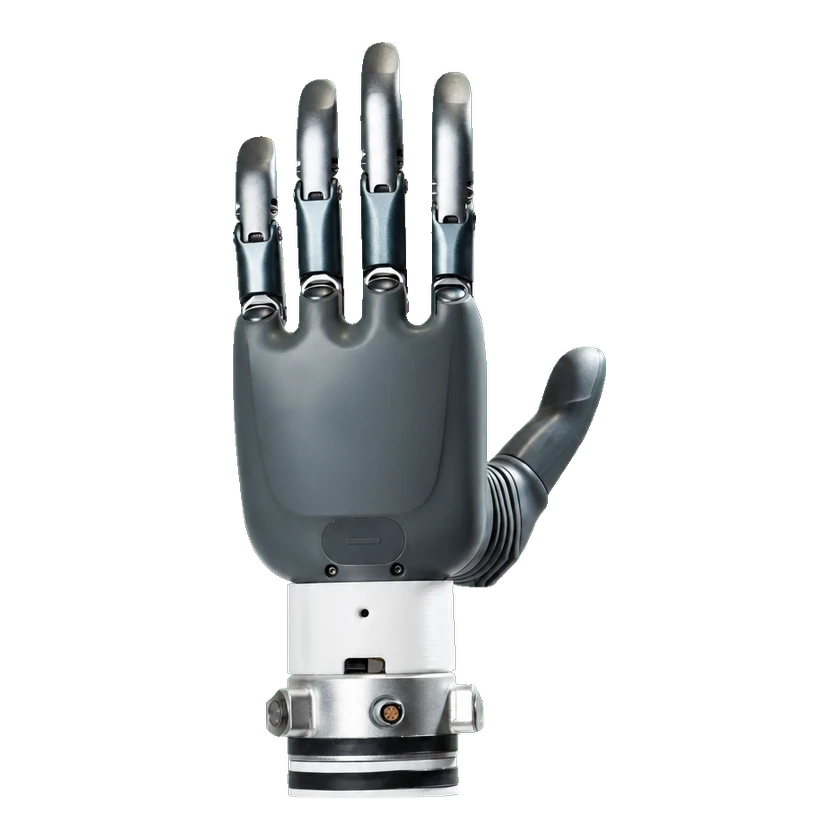
아래는 모델 사양입니다. 구성별 값은 별도로 표시합니다. 데이터 누락은 0 또는 미지원을 의미하지 않습니다.
현행 공식 사양의 Basic MRL1/MRR1 및 Basic Touch MTL1/MTR1에 해당하며 기존 매뉴얼의 RS485 인터페이스를 보완합니다.
예제나 보조 도구만 공개되어 있으며 핵심 시스템의 공개를 의미하지 않습니다.
이 항목을 판단할 검증된 근거가 부족합니다.
이 항목을 판단할 검증된 근거가 부족합니다.
| 유형 | 자료 | 라이선스 | 적용 버전 | 열기 |
|---|---|---|---|---|
| 코드 | Revo1 C++ SDK 예제 GitHub · BrainCoTech/brainco-hand-sdk Revo1 Basic 및 Touch용 공식 SDK 예제입니다. 예제는 MIT이며 별도 SDK 라이브러리와 의존성에는 자체 조건이 적용될 수 있습니다. 통신 방식과 펌웨어를 확인해야 합니다. | MIT | Revo1 Basic | 열기 GitHub |
| 코드 | Revo1 Python SDK 예제 GitHub · BrainCoTech/brainco-hand-sdk Revo1 Basic 및 Touch용 공식 SDK 예제입니다. 예제는 MIT이며 별도 SDK 라이브러리와 의존성에는 자체 조건이 적용될 수 있습니다. 통신 방식과 펌웨어를 확인해야 합니다. | MIT | Revo1 Basic | 열기 GitHub |
등록된 관련 제품이 없습니다.