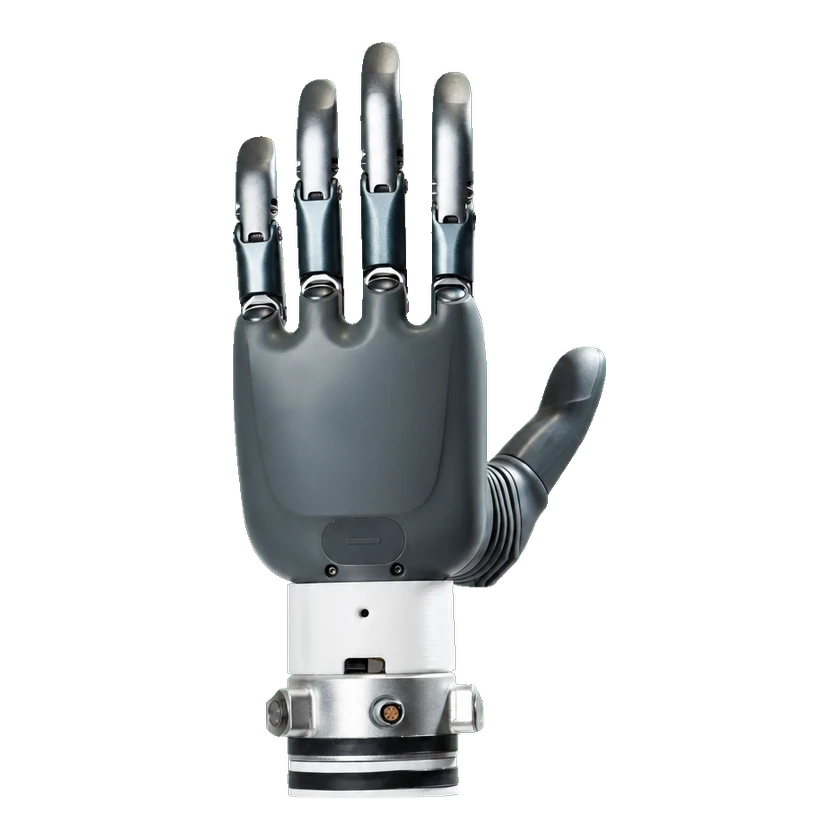
Revo 1 Basic
Kommunikation und Steuerung
Aktuelle offizielle Spezifikation für Basic MRL1/MRR1 und Basic Touch MTL1/MTR1; ergänzt die im älteren Handbuch dokumentierte RS485-Schnittstelle.
BrainCoRevo 1 Basic ist die anthropomorphe Fünffingerhand von BrainCo mit 6 aktiven Gelenken und passiven Gelenken für insgesamt 10 Freiheitsgrade; die offizielle maximale Traglast der gesamten Hand beträgt 30 kg. Positions- und Stromrückmeldung sowie RS485-Befehle unterstützen Fingerbeugung, Anpassung der Daumenopposition und Halten eines Griffs. Offizielle SDKs und Beispiele dienen der Handsteuerungsentwicklung; die Basisausführung enthält keine Fingerspitzen-Sensormodule der taktilen Variante.

Modellspezifikationen stehen unten. Konfigurationsabhängige Werte werden separat aufgeführt. Fehlende Daten bedeuten weder null noch nicht unterstützt.
Aktuelle offizielle Spezifikation für Basic MRL1/MRR1 und Basic Touch MTL1/MTR1; ergänzt die im älteren Handbuch dokumentierte RS485-Schnittstelle.
Beispiele oder Hilfswerkzeuge sind verfügbar; das Kernsystem ist damit nicht als offen belegt.
Für diesen Bereich liegen noch keine ausreichenden verifizierten Belege vor.
| Typ | Ressource | Lizenz | Gültige Version | Öffnen |
|---|---|---|---|---|
| Code | Revo1: C++-SDK-Beispiele GitHub · BrainCoTech/brainco-hand-sdk Offizielle SDK-Beispiele für Revo1 Basic und Touch unter MIT. Separat heruntergeladene SDK-Bibliotheken und Abhängigkeiten können eigenen Bedingungen unterliegen. Kommunikationsprotokoll und Firmware müssen passen. | MIT | Revo1 Basic | Öffnen GitHub |
| Code | Revo1: Python-SDK-Beispiele GitHub · BrainCoTech/brainco-hand-sdk Offizielle SDK-Beispiele für Revo1 Basic und Touch unter MIT. Separat heruntergeladene SDK-Bibliotheken und Abhängigkeiten können eigenen Bedingungen unterliegen. Kommunikationsprotokoll und Firmware müssen passen. | MIT | Revo1 Basic | Öffnen GitHub |