
다관절 손 데이터베이스
사양, 구매 가능 여부, 기업 및 판매 상태로 출처가 확인된 다관절 손 제품을 찾아보세요.
193개 제품 시리즈 · 292개 모델
| 부품 | 조직 | 국가 | 제품 상태 | 이용 가능 상태 | 손가락 수 | 관절 수 | 능동 자유도 | 본체 무게 | 통신 인터페이스 | 촉각 센싱 | 작업 | ||
|---|---|---|---|---|---|---|---|---|---|---|---|---|---|
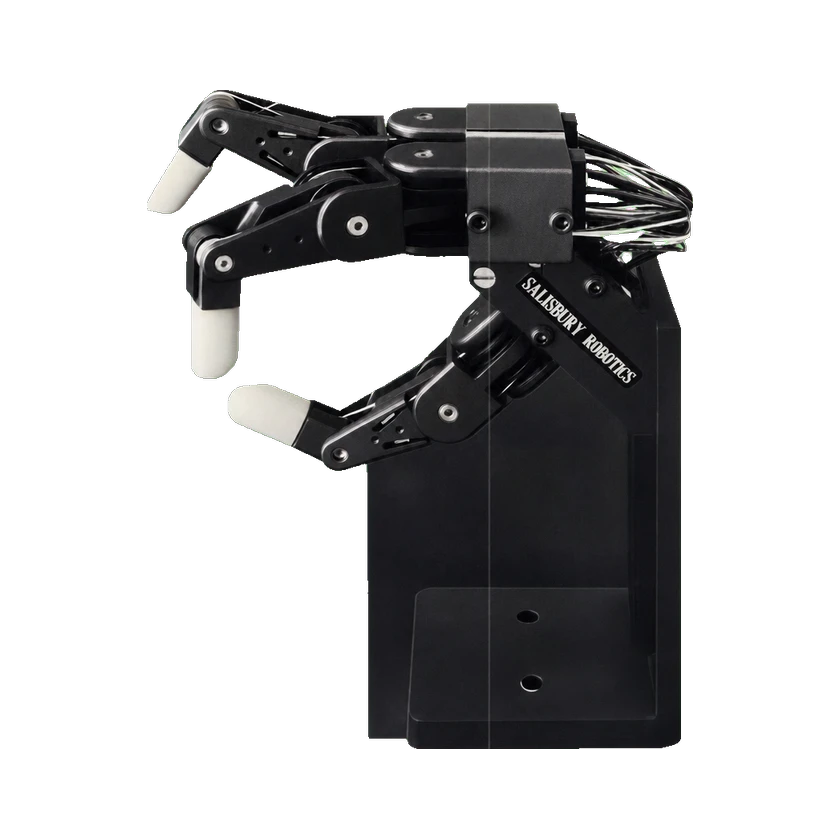 스탠퍼드/JPL 로봇 핸드스탠퍼드/JPL 로봇 핸드 | 스탠퍼드 대학교 | 미국 | — | 미공개 | 3개 | 9 관절 | 9 자유도 | — | — | — | — | 2026-09-13 | |
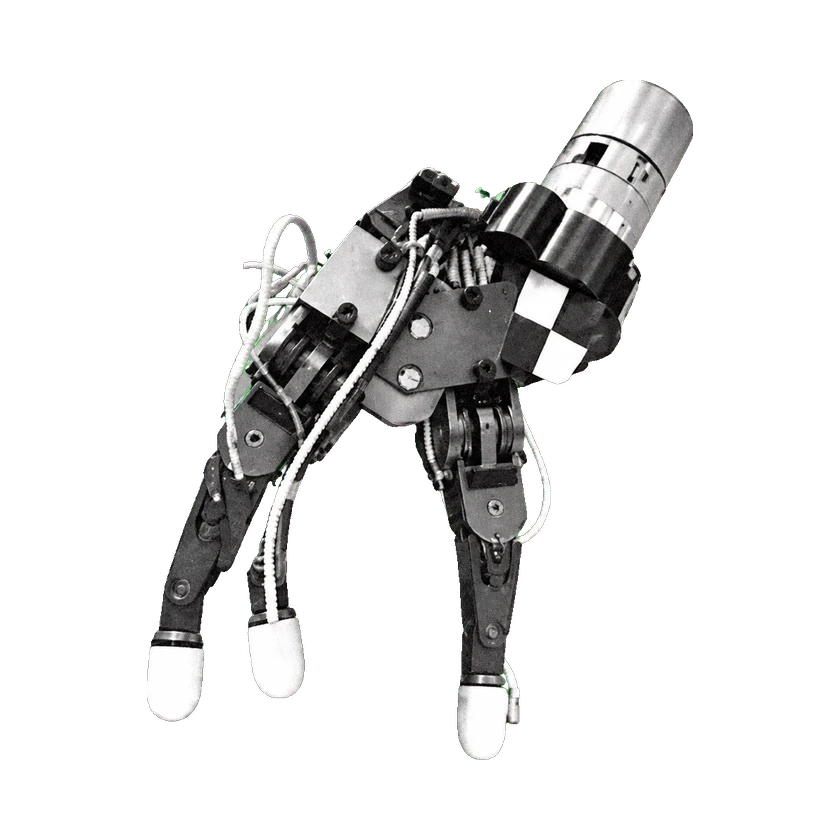 스탠퍼드/JPL 핸드스탠퍼드/JPL 핸드촉각 지각 연구 구성 | 스탠퍼드 대학교 | 미국 | — | 미공개 | 3개 | 9 관절 | 9 자유도 | — | — | 탑재 | 1984년 Sandia의 역사적 구매 금액: USD 32,265 | 2026-09-13 | |
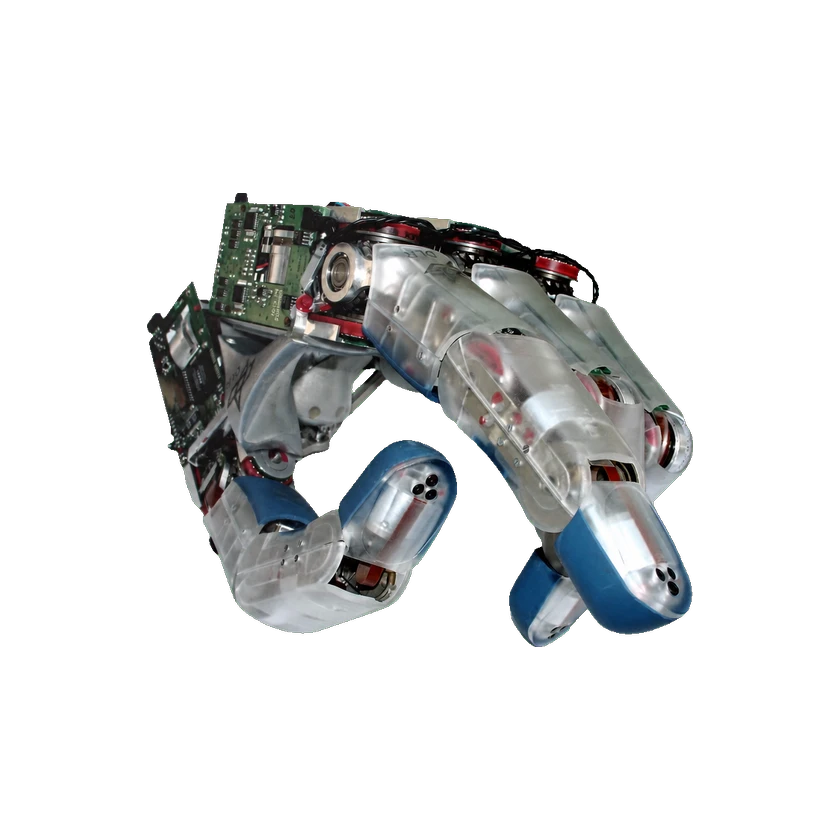 DLR Hand IIDLR Hand IIDLR Hand II — ICRA 2019 오른손 검지 촉각 피부 실험 | German Aerospace Center (DLR) | 독일 | 프로토타입 | 미출시 | 4개 | — | 13 자유도 | 1.8 kg | — | 탑재 | 알 수 없음 | 2026-09-12 | |
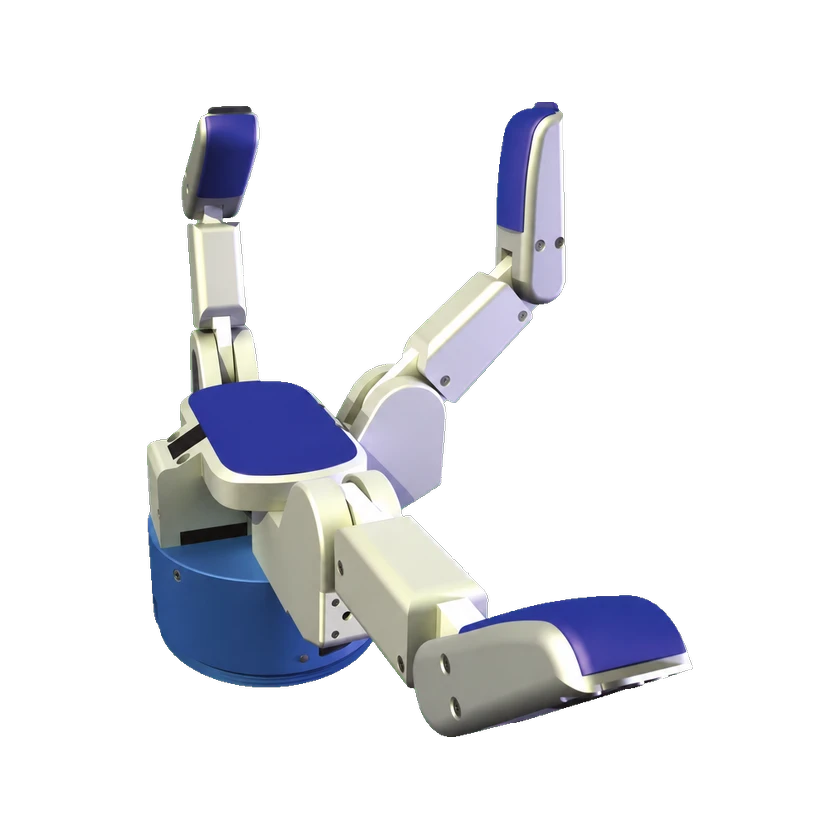 BH8-280BH8-280BH8-280 | Barrett Technology | 미국 | 상용화 | 미공개 | 3개 | 6 관절 | 4 자유도 | 1.2 kg | — | — | — | 2026-09-12 | |
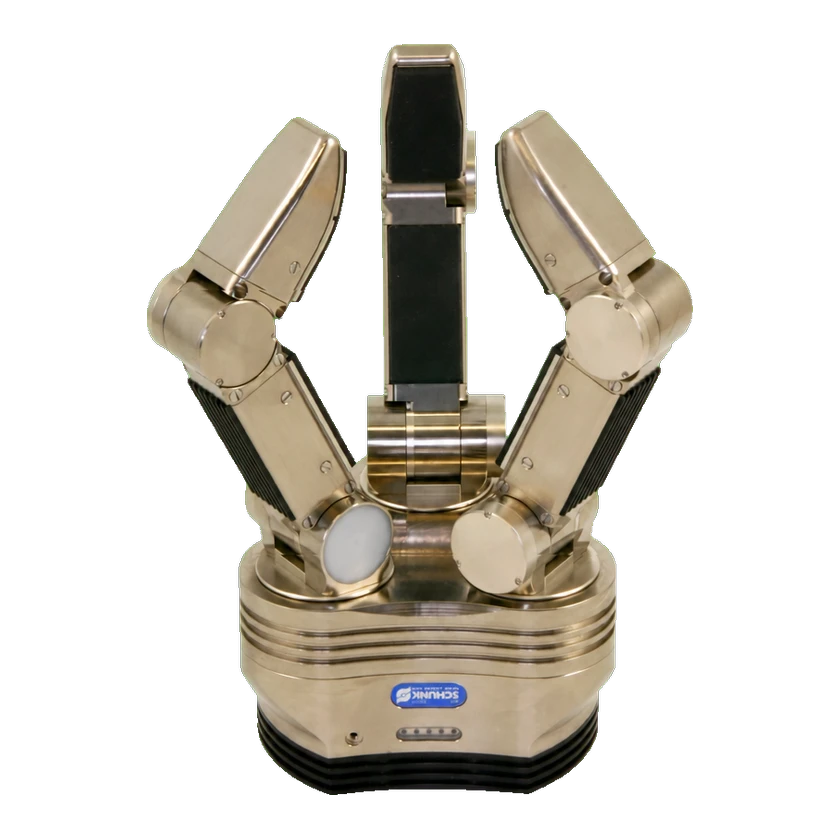 SCHUNK 덱스트러스 핸드 2.0(SDH-2)SCHUNK 덱스트러스 핸드 2.0(SDH-2)SDH-2 | SCHUNK 슝크 | 독일 | — | 미공개 | 3개 | — | 7 자유도 | 1.95 kg | — | 탑재 | — | 2026-09-08 | |
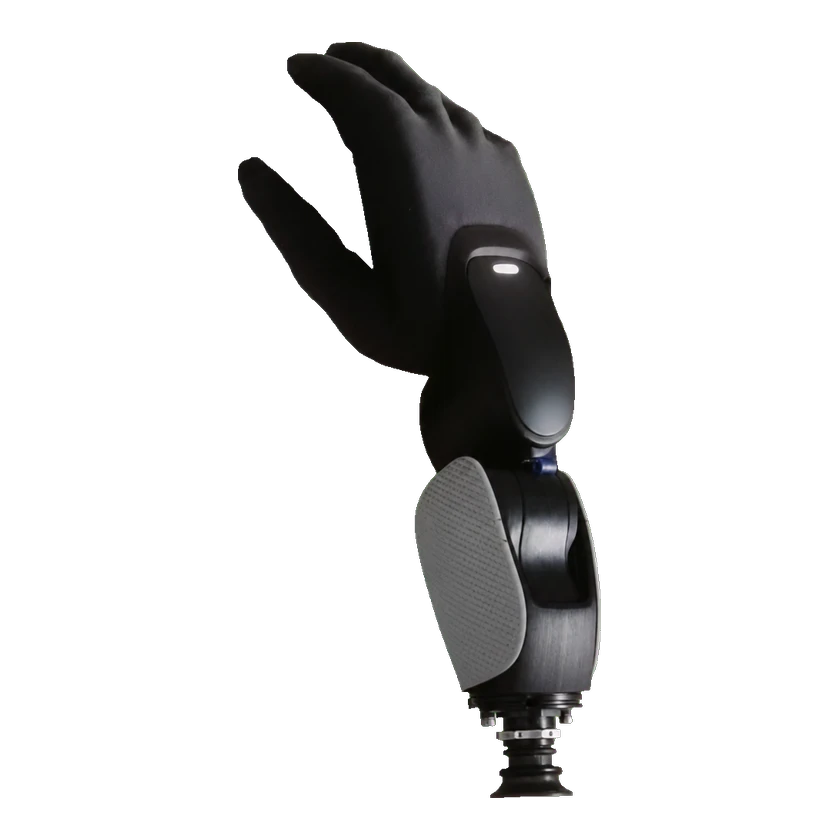 Figure 03 HandFigure 03 HandFigure 03 Hand | Figure AI | 미국 | 파일럿 | 파일럿 전용 | — | — | — | — | — | 탑재 | — | 2026-09-13 | |
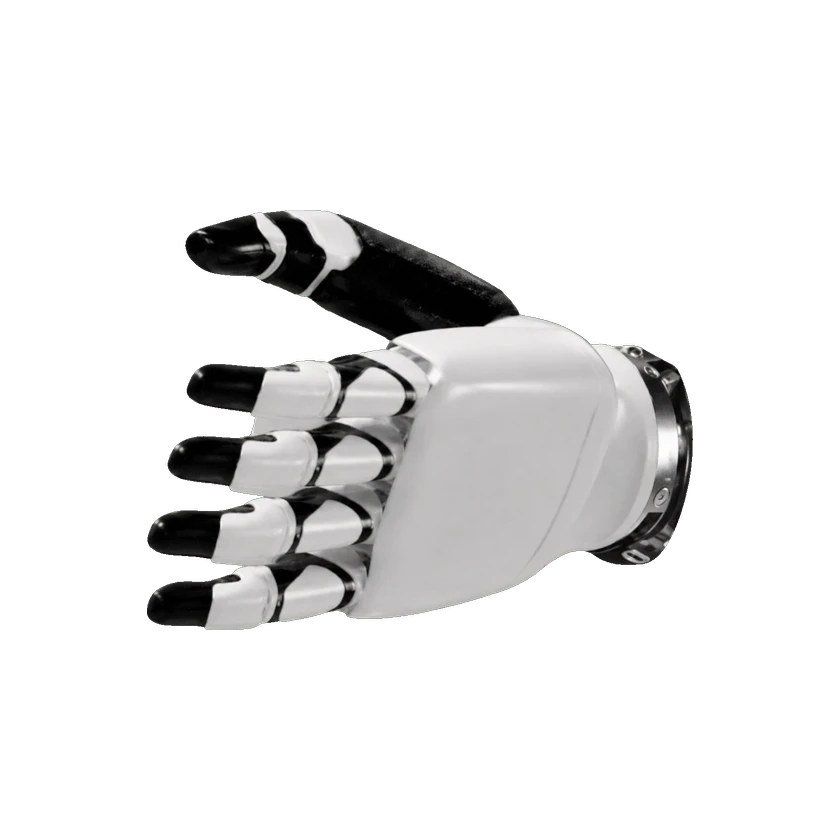 Apollo 핸드Apollo 핸드Apollo 탑재 Ability Hand: 2023년 출시 구성 | Apptronik | 미국 | — | 미공개 | 5개 | — | — | — | — | 탑재 | — | 2026-09-14 | |
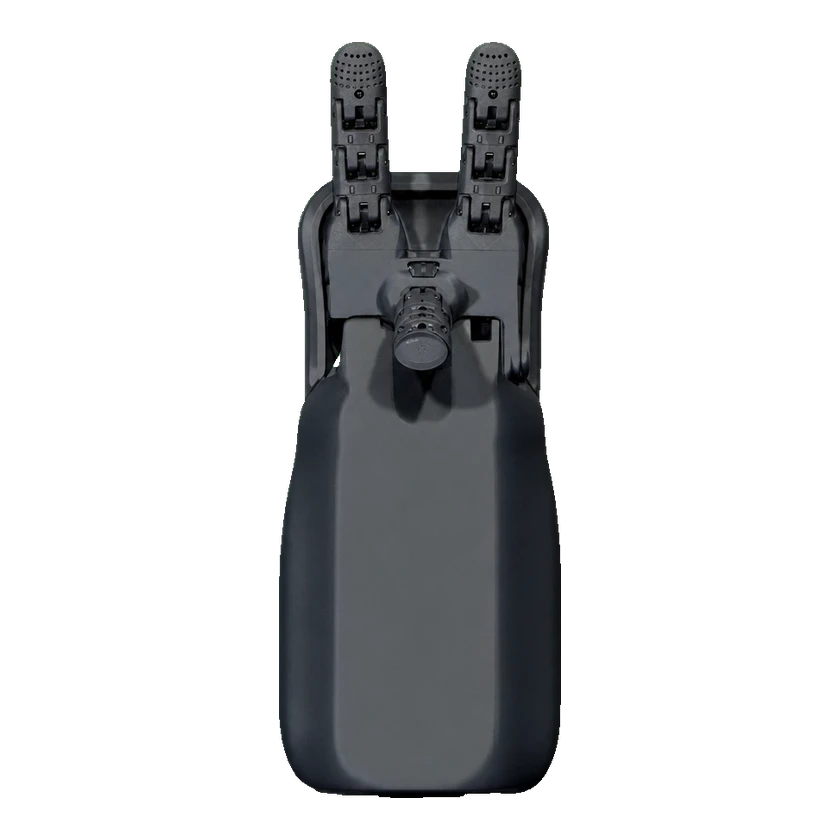 RH2DRH2DRH2D Gen2 — 기본 RS485 및 USB | Seed Robotics | 포르투갈 | — | 미공개 | — | — | 2 자유도 | 0.18 kg | RS485 · USB (micro-USB virtual serial port) | — | — | 2026-09-07 | |
 Walker S1 Third-generation Five-finger HandWalker S1 Third-generation Five-finger HandWalker S1 통합 다관절 핸드 | UBTECH Robotics | 중국 | 프로토타입 | 파일럿 전용 | 5개 | — | 6 자유도 | — | — | 탑재 | — | 2026-09-07 | |
 Optimus Gen 1 HandOptimus Gen 1 Hand | Tesla | 미국 | 프로토타입 | 미출시 | 5개 | — | 능동 자유도 미확인 | — | — | — | — | 2026-09-13 | |
 Wave W01Wave W01Wave 핸드 | Sharpa | 싱가포르 | 상용화 | 판매 중 | 5개 | — | 22 자유도 | 1.3 kg | 100BASE-TX / 1000BASE-T 이더넷 | 탑재 | 가격 미공개 | 2026-10-14 | |
 Clone HandClone Hand | Clone Robotics | 미국 | 프로토타입 | 미출시 | — | — | 27 자유도 | — | — | — | — | 2026-09-07 | |
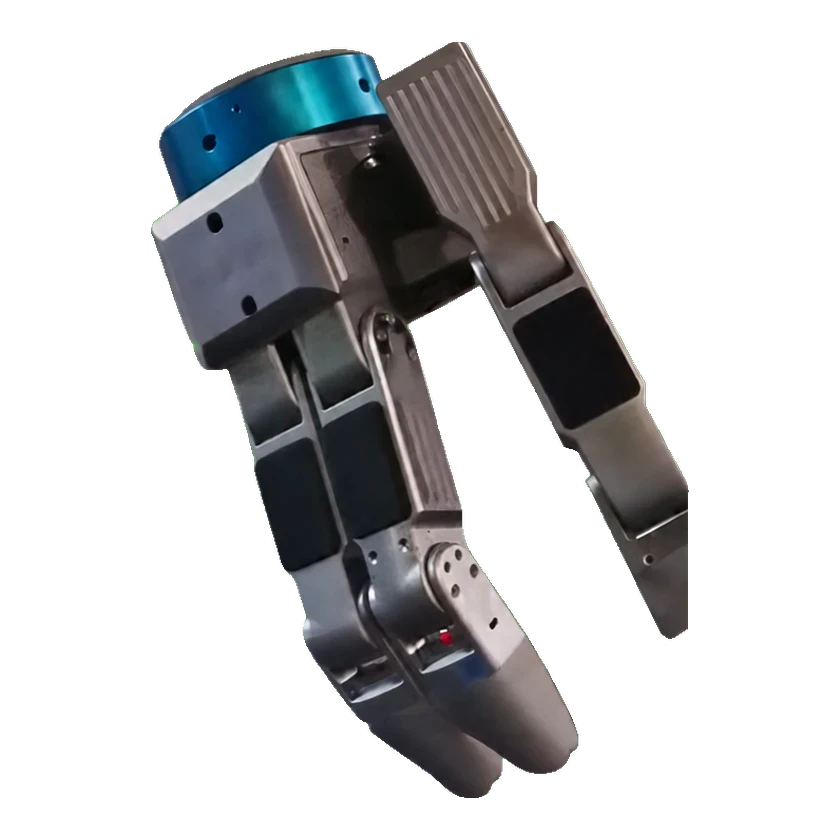 GR2 GripperGR2 GripperGR2 7자유도 구성 | Boston Dynamics | 미국 | — | 미공개 | 3개 | — | 7 자유도 | — | — | 탑재 | — | 2026-09-12 | |
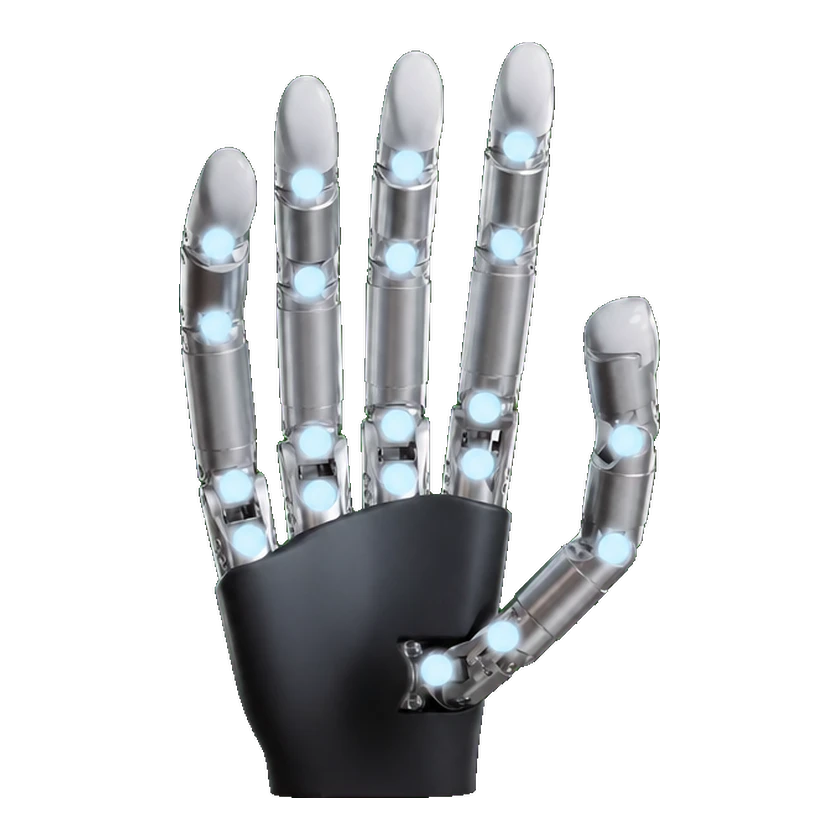 Wuji HandWuji HandWuji Hand 공식 참조 구성 | Wuji Technology | — | — | 미공개 | 5개 | 20 관절 | 20 자유도 | 0.57–0.59 kg | USB 2.0 | — | — | 2026-09-12 | |
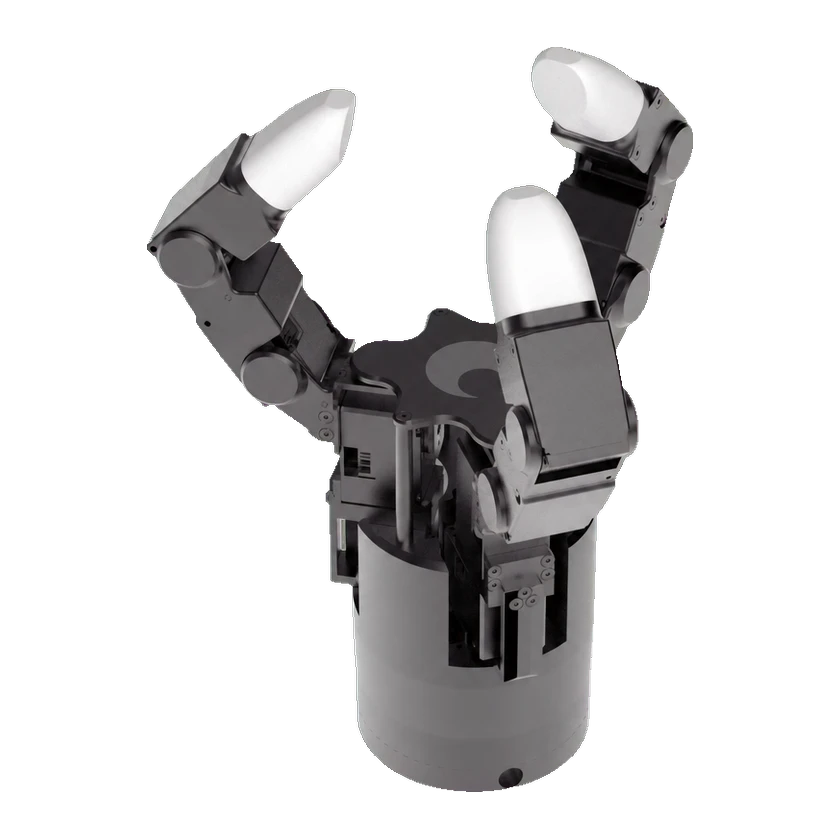 DG-3F-BDG-3F-BDG-3F-B — 표준 구성 | Tesollo 테솔로 | 대한민국 | 개발 종료 | 단종 | 3개 | 12 관절 | 12 자유도 | 1.04 kg | Ethernet | — | — | 2026-09-07 | |
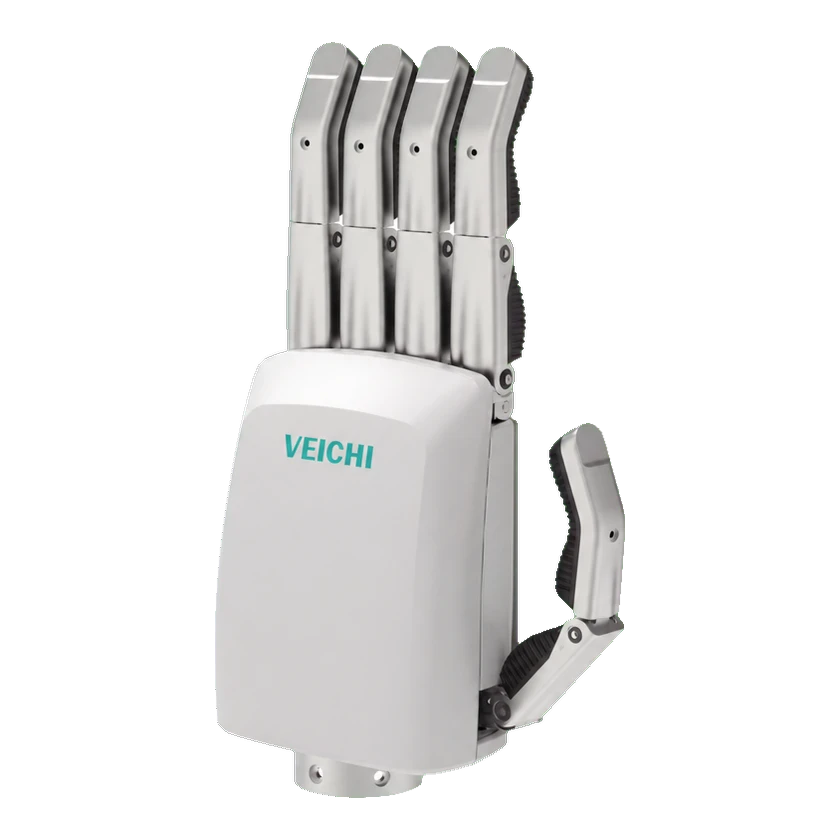 YZ-T6YZ-T6RS485 인터페이스 | Suzhou VEICHI Electric Co., Ltd. | 중국 | — | 미공개 | 5개 | 11 관절 | 6 자유도 | — | RS485 | — | — | 2026-09-07 | |
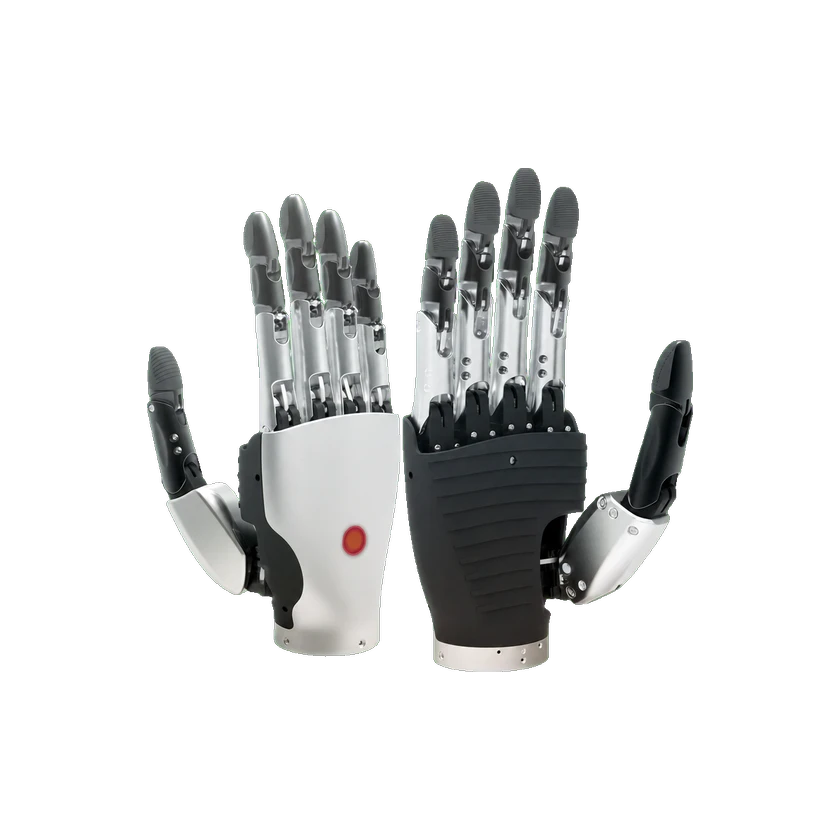 TH-RH-1-L/RTH-RH-1-L/R왼손 / 오른손 | Ti5 Robot | 중국 | — | 미공개 | 5개 | 5 관절 | 6 자유도 | 0.48 kg | RS485 | — | — | 2026-09-12 | |
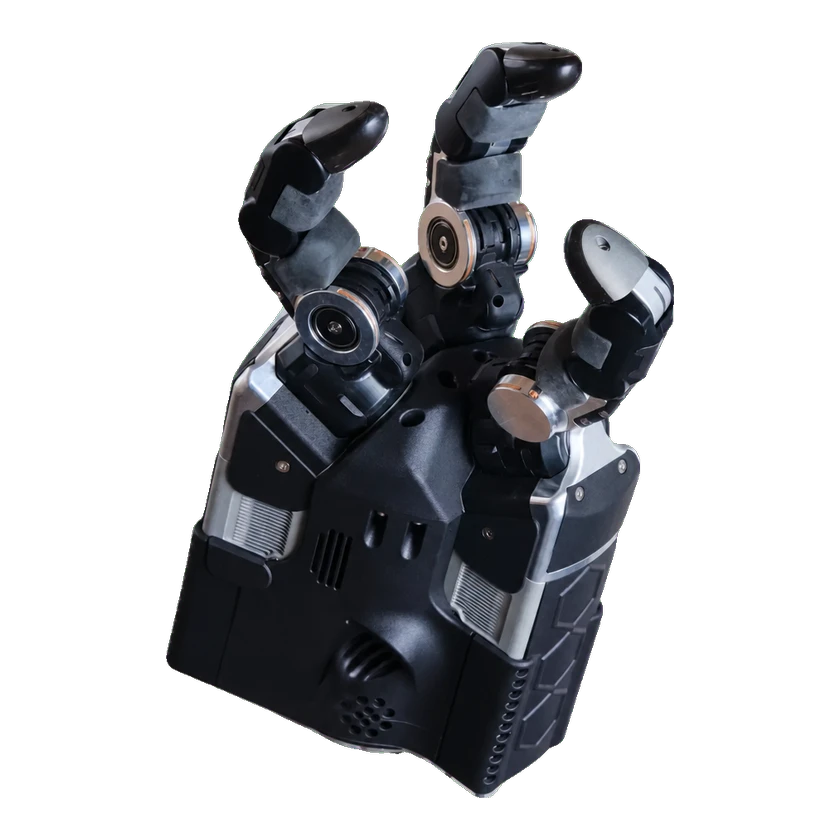 DEX-EEDEX-EEDEX-EE | Shadow Robot 로보틱스 | 영국 | 상용화 | 판매 중 | 3개 | 12 관절 | 12 자유도 | 4.1 kg | EtherCAT · USB 3.0 | 탑재 | — | 2026-09-12 | |
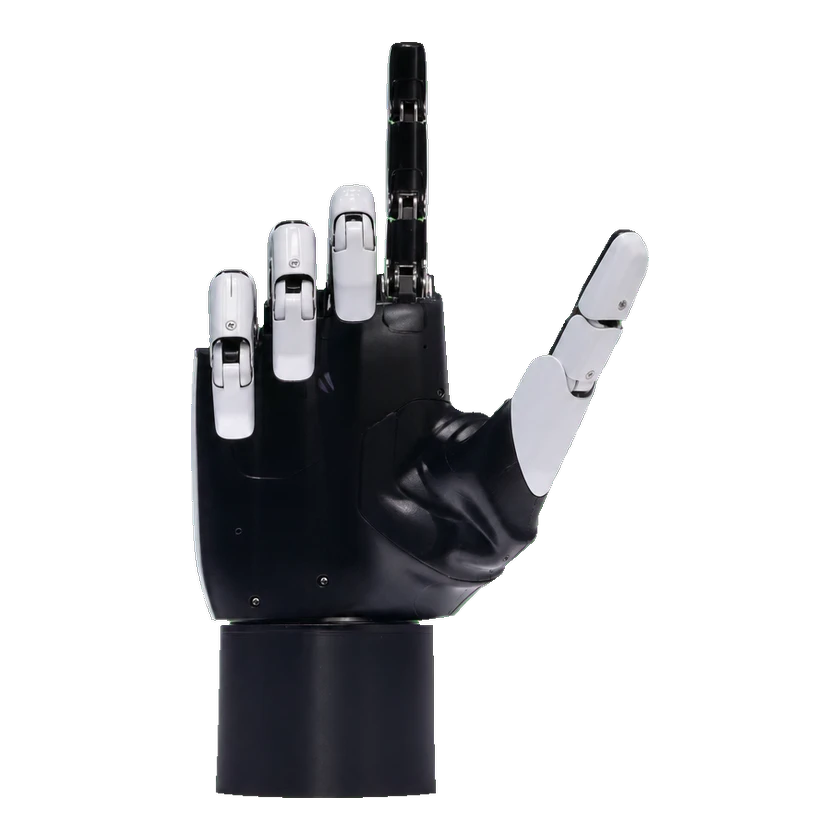 Papert 1.0Papert 1.0Papert 1.0 양산 사양(제조사 자료) | RoboSense Technology Co., Ltd. | 중국 | 프로토타입 | 사전 주문 | — | 17 관절 | 8 자유도 | — | EtherCAT · CAN · RS485 | 탑재 | — | 2026-09-13 | |
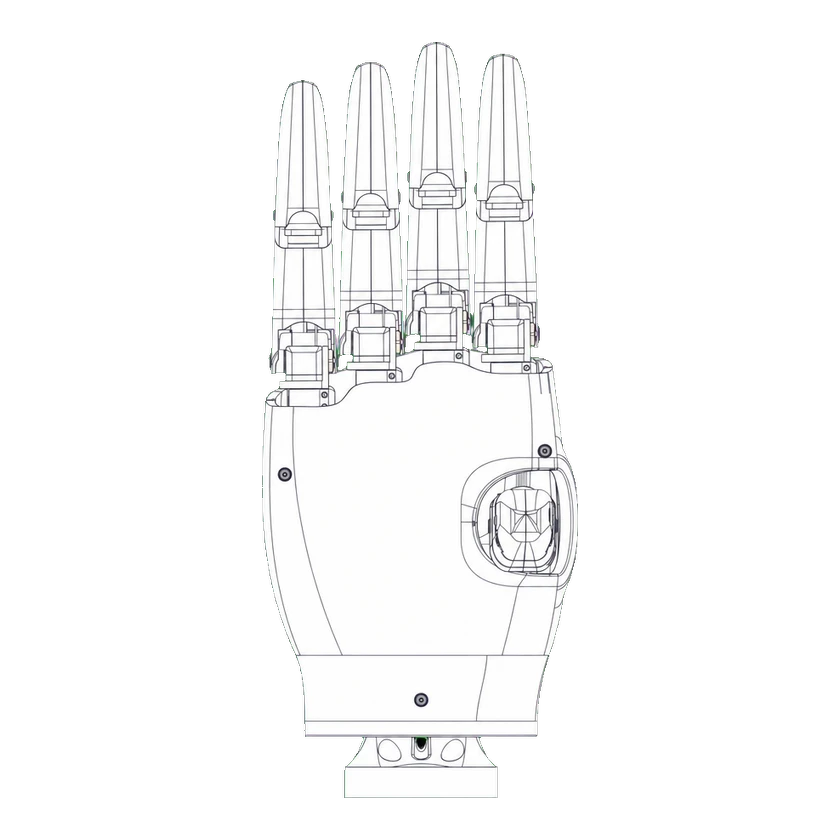 GaiaHandGaiaHand표준 구성 | Shenzhen Stellar Robot Technology Co., Limited | 중국 | — | 미공개 | 5개 | — | 15 자유도 | — | UART | — | — | 2026-09-12 | |
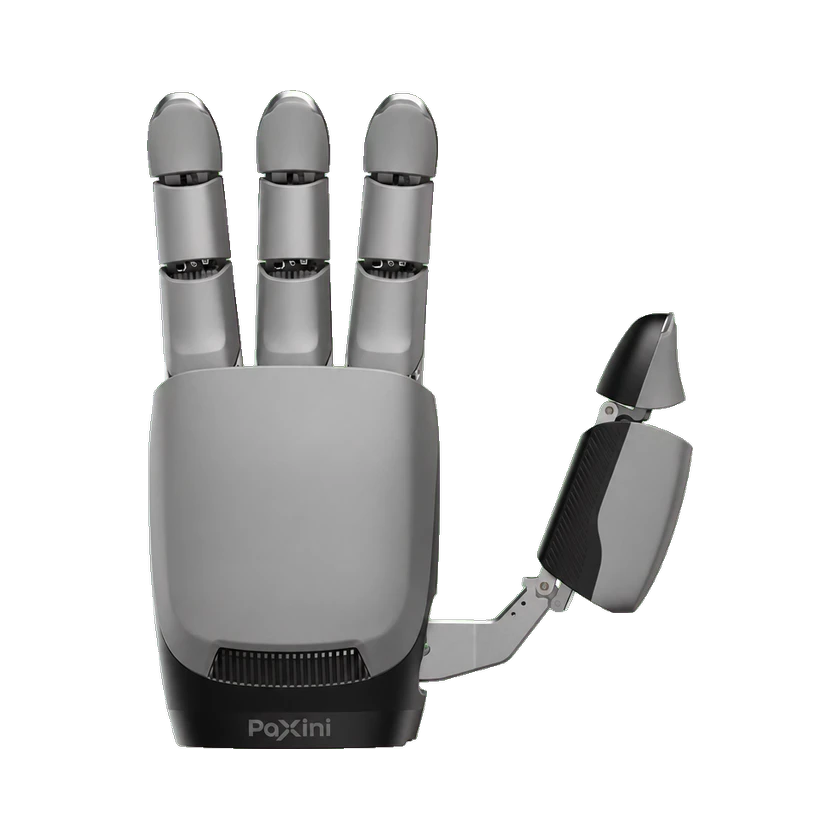 DexH13DexH13DexH13 | PaXini | 중국 | 상용화 | 판매 중 | 4개 | — | 13 자유도 | — | — | 탑재 | — | 2026-09-06 | |
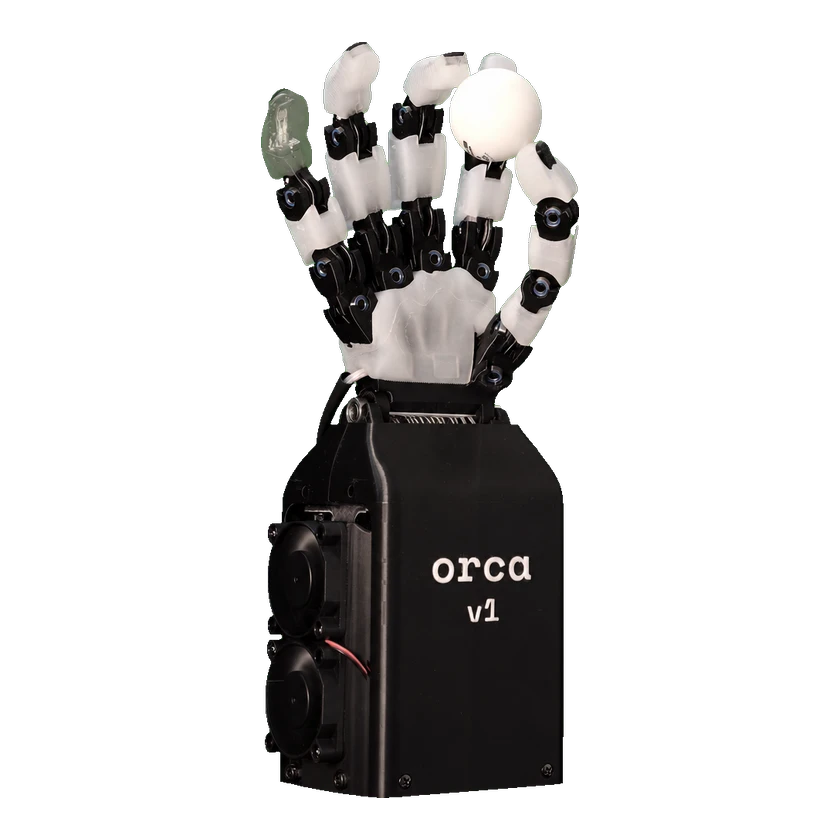 ORCA v1ORCA v1ORCA v1 | ORCA Dexterity | — | — | 미공개 | 5개 | — | 16 자유도 | — | — | 탑재 | — | 2026-09-12 | |
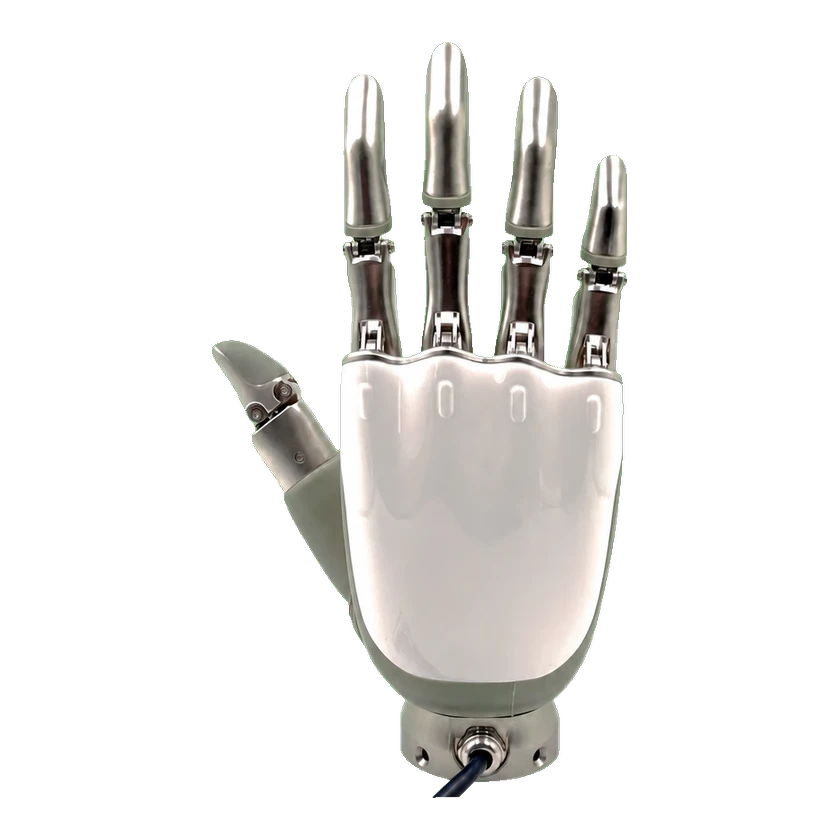 ROH-A001ROH-A001ROH-A001 — CAN 인터페이스 | OYMotion | 중국 | — | 미공개 | 5개 | 11 관절 | 6 자유도 | 0.54–0.55 kg | CAN | — | — | 2026-09-06 | |
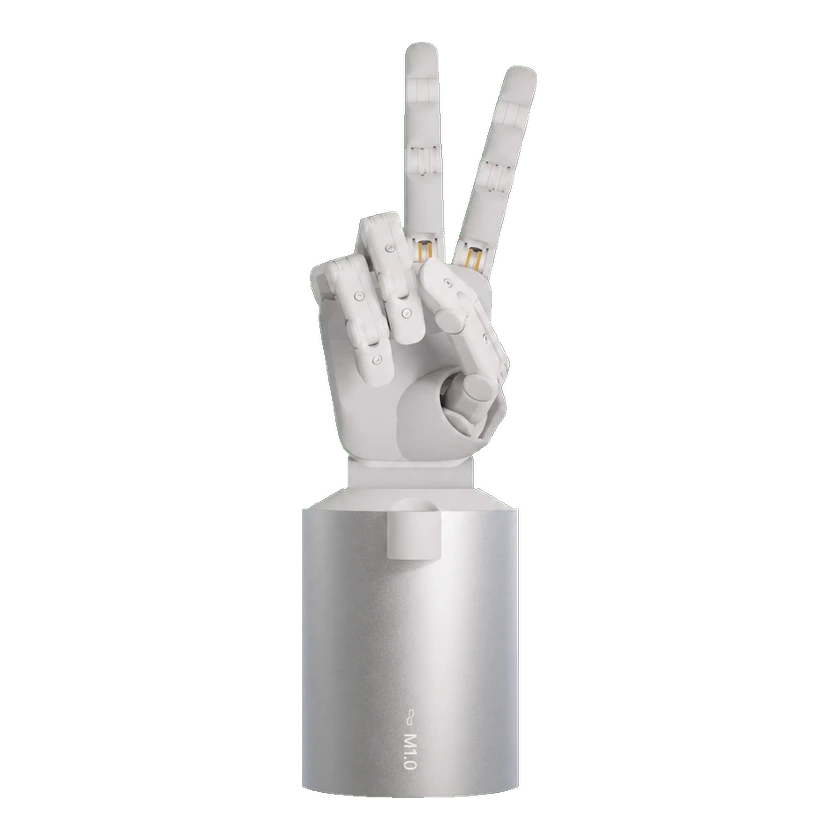 mimic hand M1mimic hand M1mimic hand M1 | mimic robotics | 스위스 | — | 미공개 | 5개 | 21 관절 | 15 자유도 | 1.8 kg | — | 탑재 | — | 2026-09-12 |
출처 또는 수정 제안 보내기