mimic robotics logomimic robotics

mimic hand

mimic hand M1

가격
가격 비공개
유형
구성 요소 · 다관절 손
상태
알 수 없음
구매 가능 여부
미공개
공개일
알 수 없음
국가/지역
스위스
최근 사양 확인
2026-10-30
15 DOF
능동 자유도
21
기계 관절 수
1.8 kg
본체 무게
5
손가락 수

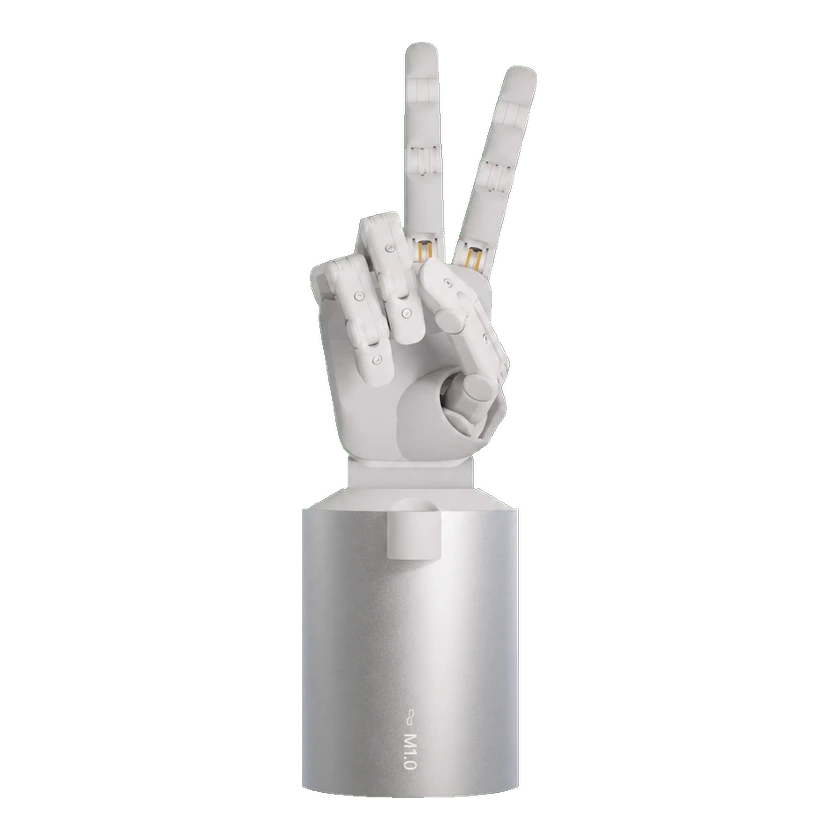
mimic hand M1은 산업 자동화를 위해 스위스에서 개발·제조된 힘줄 구동 로봇 핸드입니다. 21개 관절에 15개의 능동 자유도, 양방향 구동, 높은 백드라이버빌리티, 손끝 촉각 센싱, 동기화된 손목 카메라를 갖춥니다.

1 / 1mimic hand M1

기술 사양

아래는 모델 사양입니다. 구성별 값은 별도로 표시합니다. 데이터 누락은 0 또는 미지원을 의미하지 않습니다.

물리적 사양

손가락 수
5
액추에이터 기술
전완 장착 액추에이터
연동 자유도
6 DOF
프레임 소재
고강도 합금 구조
능동 자유도
15 DOF
기계 관절 수
21
소재
고강도 합금 구조와 고성능 힘줄
총 자유도
21 DOF
전달 메커니즘
양방향 풀리 유도 힘줄 구동
관절 가동 범위
Finger abduction: up to 55 °
관절 가동 범위
Finger DIP flexion: 130 °
관절 가동 범위
Finger MCP flexion: 135 °
관절 가동 범위
Finger PIP flexion: 135 °
관절 가동 범위
Thumb CMC I axis: 90 °
관절 가동 범위
Thumb CMC II axis: 70 °
관절 가동 범위
Thumb IP flexion/extension: 110 °
관절 가동 범위
Thumb MCP flexion/extension: 100 °

이동성 및 적재량

절대 위치 정확도
Closed-loop fingertip position: ±0.18 mm
손 적재량
Steady cylindrical power grasp: >25 kg

기계 및 장착

본체 무게
1.8 kg

기계 구조

냉각 시스템
능동 공랭, 0.7 m³/min
관절 엔코더
Full joint encoders; dual encoders on motor and joint
관절 제한
손가락 과신전 최대 45°
관절 유형
높은 백드라이버빌리티의 힘줄 구동 관절

센서

카메라
손목 장착 글로벌 셔터 카메라, 동기화
힘/토크 센서
모터 전류 기반 힘 추정; 단방향 접촉력 분해능 <0.1 N
센서
전 관절 엔코더; 모터 전류 기반 힘 추정; 손끝 촉각; 동기화된 손목 카메라
촉각 센서
손끝에서 법선력, 접선력 및 다점 접촉 위치 감지

상호작용 및 통신

햅틱 피드백
법선력, 접선력, 다점 접촉 위치

개발 및 확장

구성 옵션
작업용 장갑, 애플리케이션에 맞춤 설정 가능

구성

mimic hand M1

센싱

촉각 센싱 지원 여부
지원
상용화 상태

상태
알 수 없음
가격
가격 비공개
공개일
알 수 없음
출처 또는 수정 제안 보내기