
Datenbank für dexterische Hände
Filtern Sie quellengeprüfte Produkte für dexterische Hände nach Spezifikationen, Verfügbarkeit, Unternehmen und Vertriebsstatus.
193 Produktfamilien · 292 Modelle
| Komponente | Organisation | Land | Produktstatus | Verfügbarkeit | Fingeranzahl | Anzahl der Gelenke | Aktive Freiheitsgrade | Handgewicht | Kommunikationsschnittstelle | Tastsensorik | Aktionen | ||
|---|---|---|---|---|---|---|---|---|---|---|---|---|---|
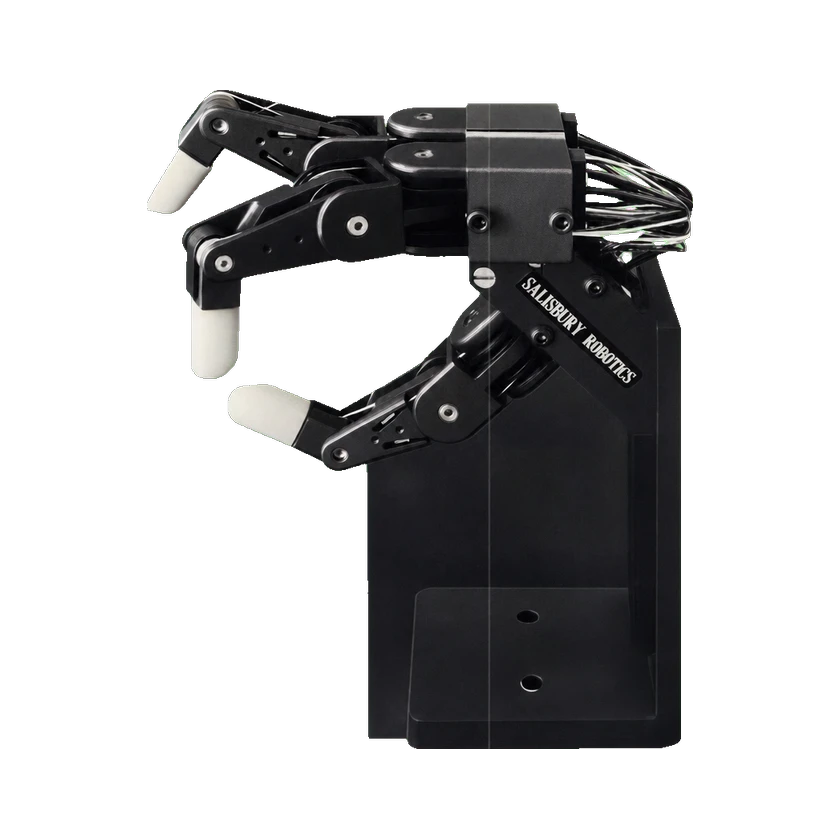 Stanford/JPL-RoboterhandStanford/JPL-Roboterhand | Stanford University | Vereinigte Staaten | — | Nicht veröffentlicht | 3 Finger | 9 Gelenke | 9 FG | — | — | — | — | 2026-09-13 | |
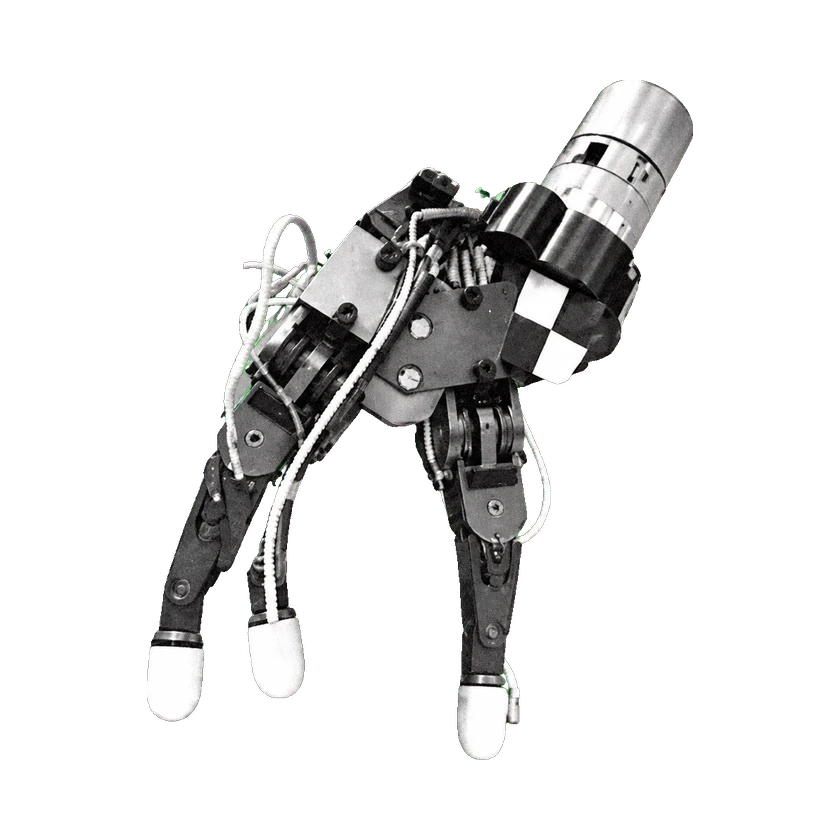 Stanford/JPL-HandStanford/JPL-HandHaptische Forschungskonfiguration | Stanford University | Vereinigte Staaten | — | Nicht veröffentlicht | 3 Finger | 9 Gelenke | 9 FG | — | — | Vorhanden | Historischer Sandia-Kauf 1984: 32.265 USD | 2026-09-13 | |
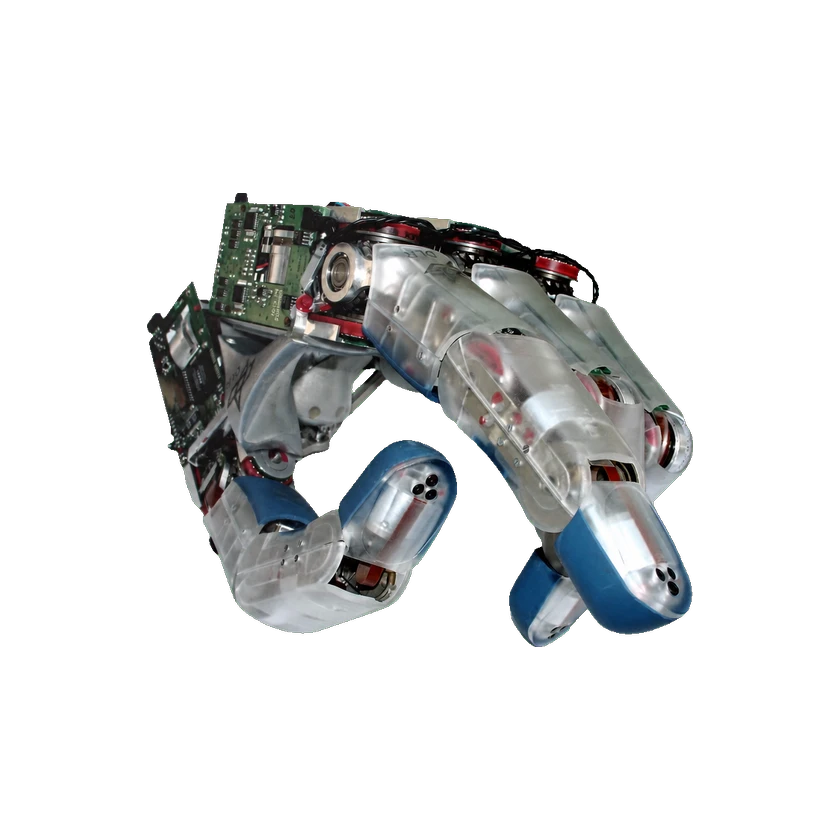 DLR Hand IIDLR Hand IIDLR Hand II — ICRA 2019: taktile Haut am rechten Zeigefinger | German Aerospace Center (DLR) | Deutschland | Prototyp | Nicht veröffentlicht | 4 Finger | — | 13 FG | 1,8 kg | — | Vorhanden | Unbekannt | 2026-09-12 | |
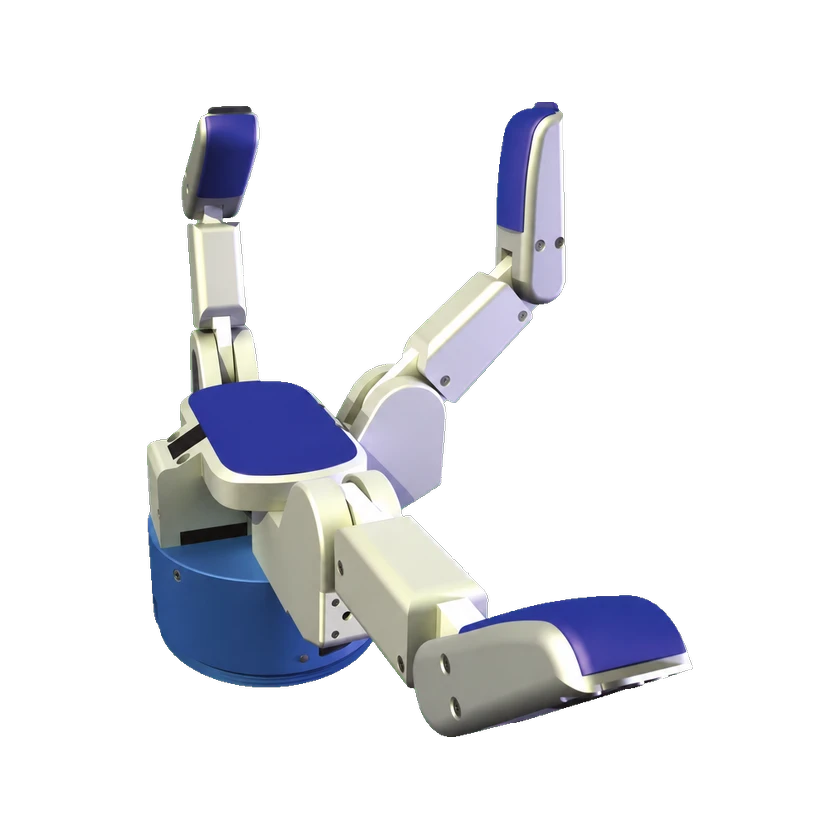 BH8-280BH8-280BH8-280 | Barrett Technology | Vereinigte Staaten | Kommerziell | Nicht veröffentlicht | 3 Finger | 6 Gelenke | 4 FG | 1,2 kg | — | — | — | 2026-09-12 | |
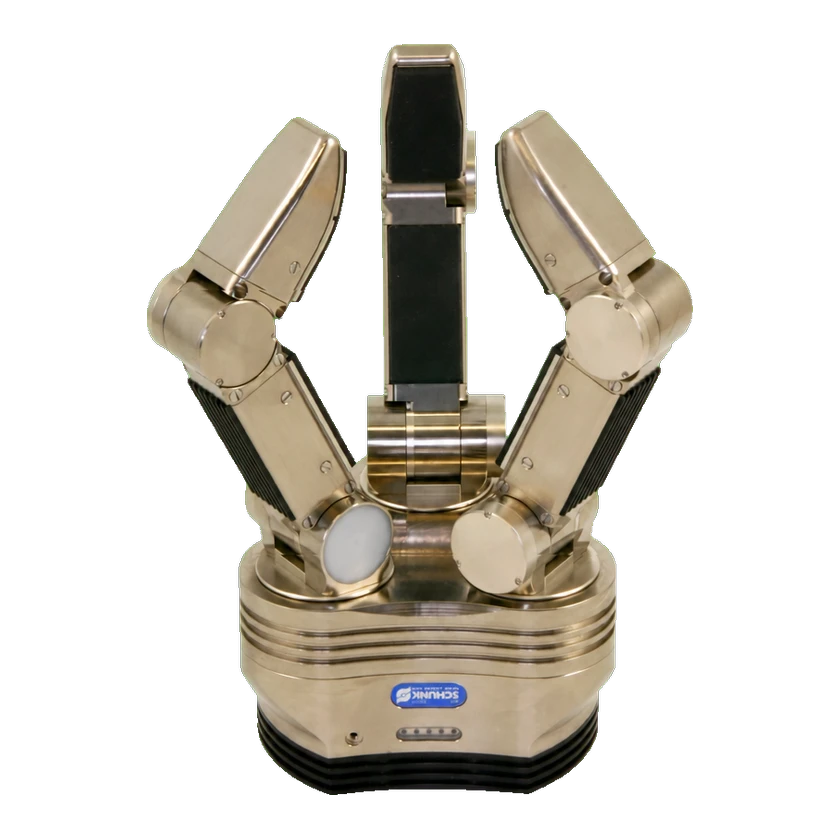 SCHUNK Dextrous Hand 2.0 (SDH-2)SCHUNK Dextrous Hand 2.0 (SDH-2)SDH-2 | SCHUNK | Deutschland | — | Nicht veröffentlicht | 3 Finger | — | 7 FG | 1,95 kg | — | Vorhanden | — | 2026-09-08 | |
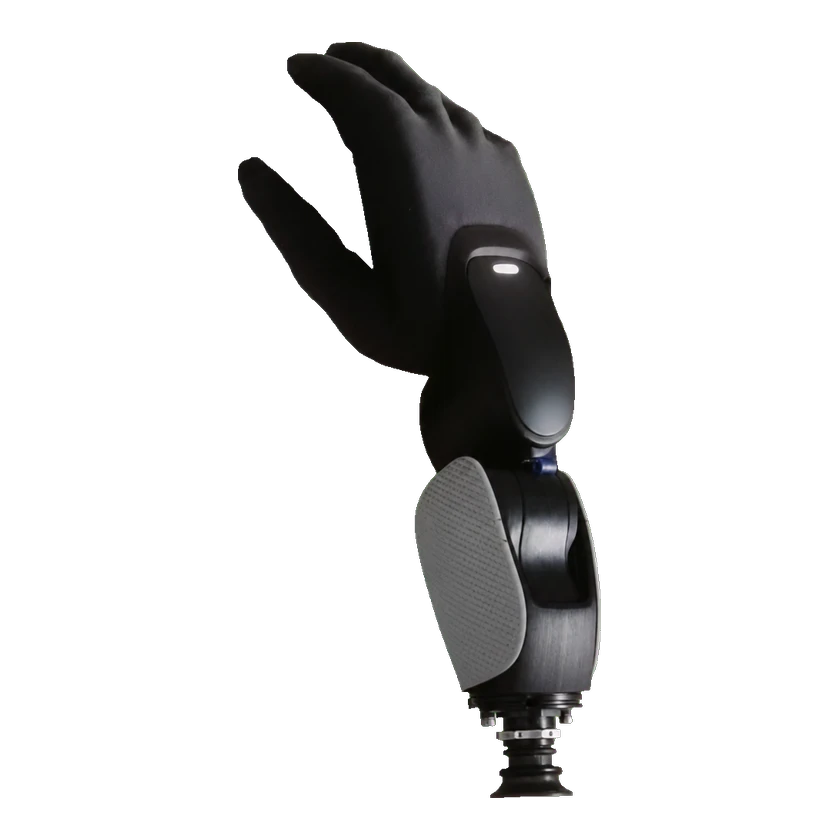 Figure 03 HandFigure 03 HandFigure 03 Hand | Figure AI | Vereinigte Staaten | Pilotphase | Nur Pilotbetrieb | — | — | — | — | — | Vorhanden | — | 2026-09-13 | |
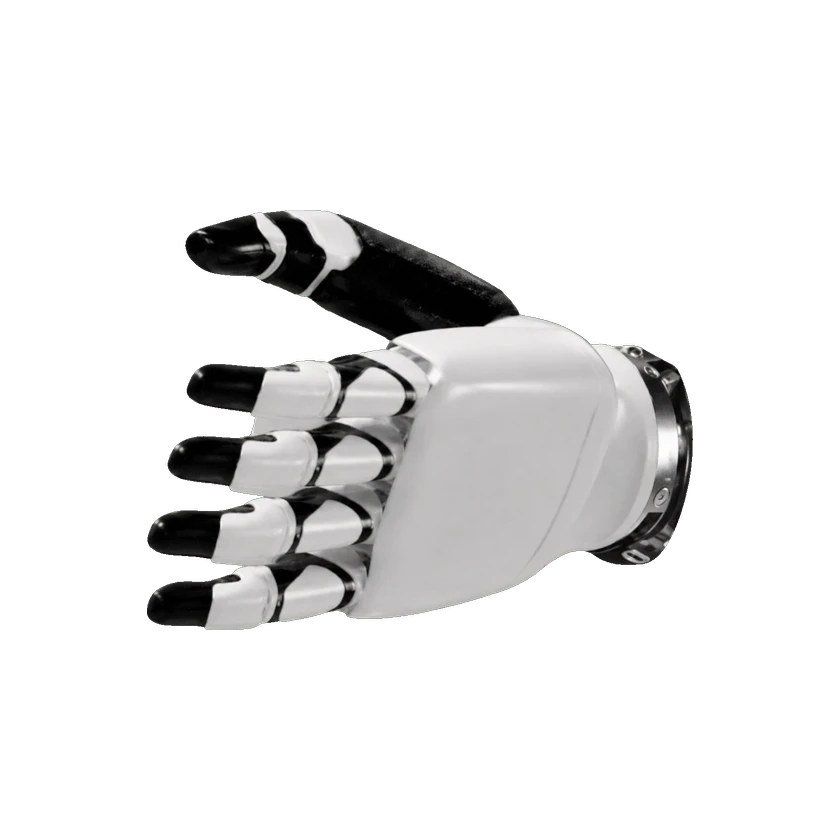 Apollo HandApollo HandAbility Hand an Apollo – Konfiguration zum Start 2023 | Apptronik | Vereinigte Staaten | — | Nicht veröffentlicht | 5 Finger | — | — | — | — | Vorhanden | — | 2026-09-14 | |
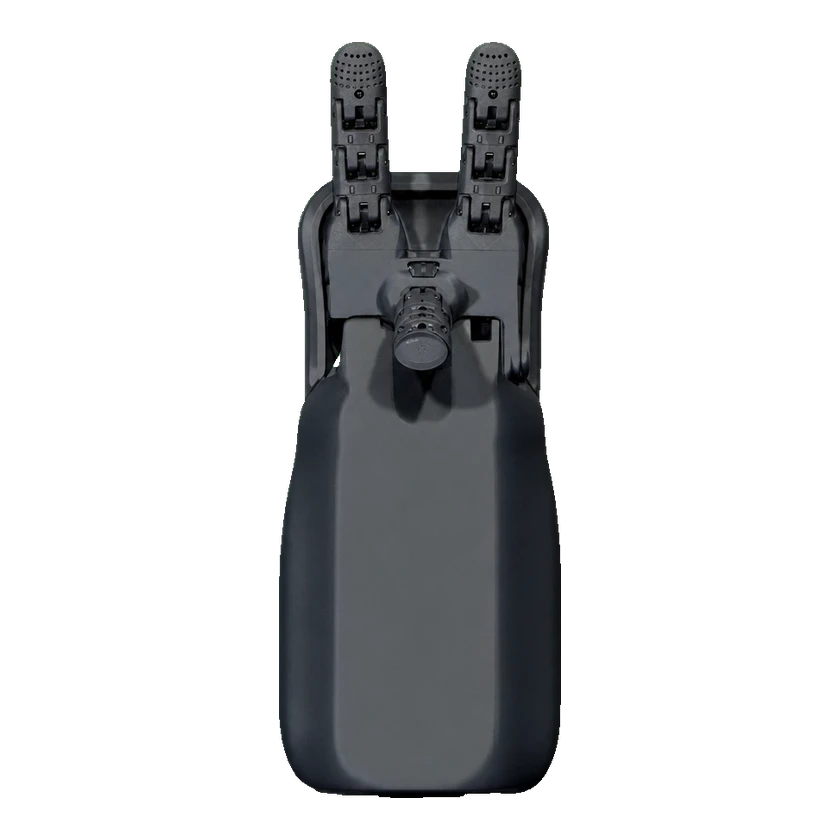 RH2DRH2DRH2D Gen2 — Standard-RS485 und USB | Seed Robotics | Portugal | — | Nicht veröffentlicht | — | — | 2 FG | 0,18 kg | RS485 · USB (micro-USB virtual serial port) | — | — | 2026-09-07 | |
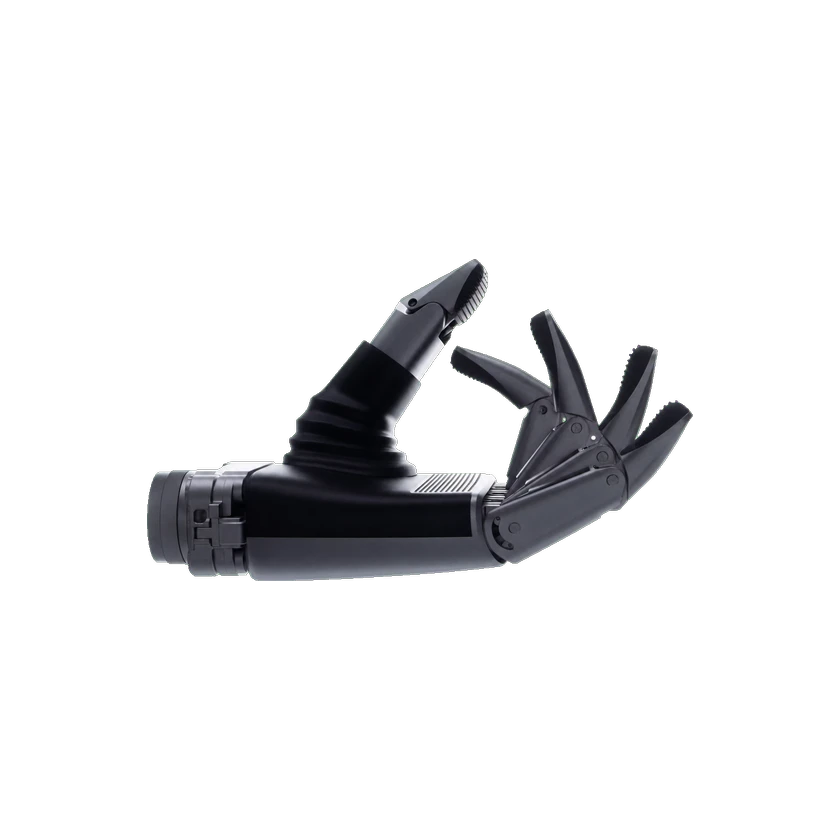 Walker S1 Third-generation Five-finger HandWalker S1 Third-generation Five-finger HandIn Walker S1 integrierte dexterische Hand | UBTECH Robotics | China | Prototyp | Nur Pilotbetrieb | 5 Finger | — | 6 FG | — | — | Vorhanden | — | 2026-09-07 | |
 Optimus Gen 1 HandOptimus Gen 1 Hand | Tesla | Vereinigte Staaten | Prototyp | Nicht veröffentlicht | 5 Finger | — | Aktive Freiheitsgrade nicht unabhängig bestätigt | — | — | — | — | 2026-09-13 | |
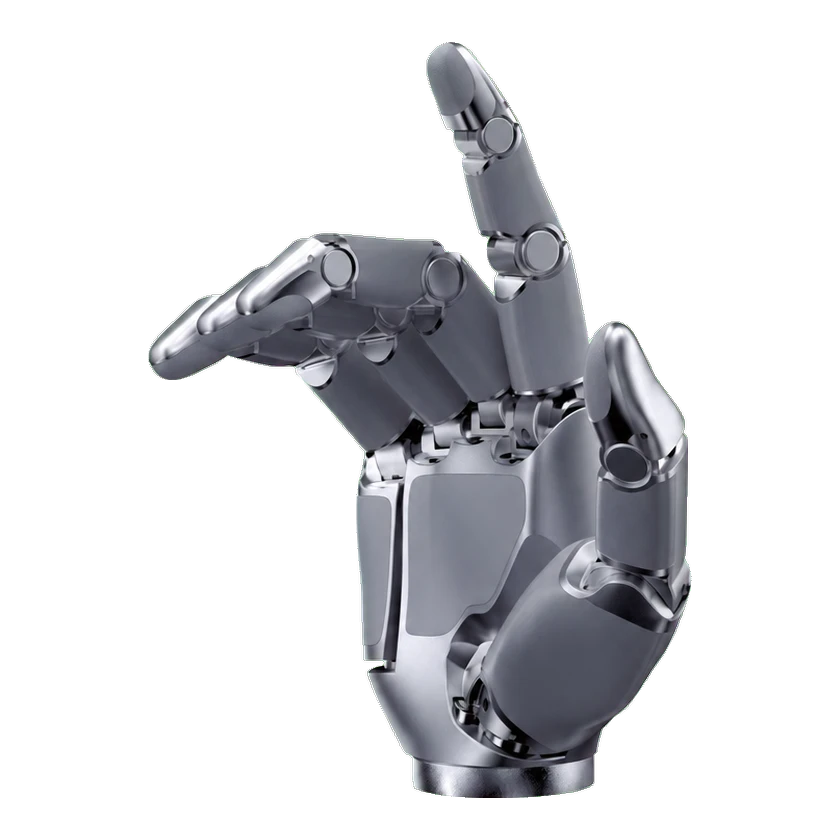 Wave W01Wave W01Wave-Hand | Sharpa | Singapur | Kommerziell | Im Verkauf | 5 Finger | — | 22 FG | 1,3 kg | 100BASE-TX / 1000BASE-T Ethernet | Vorhanden | Preis nicht öffentlich angegeben | 2026-10-14 | |
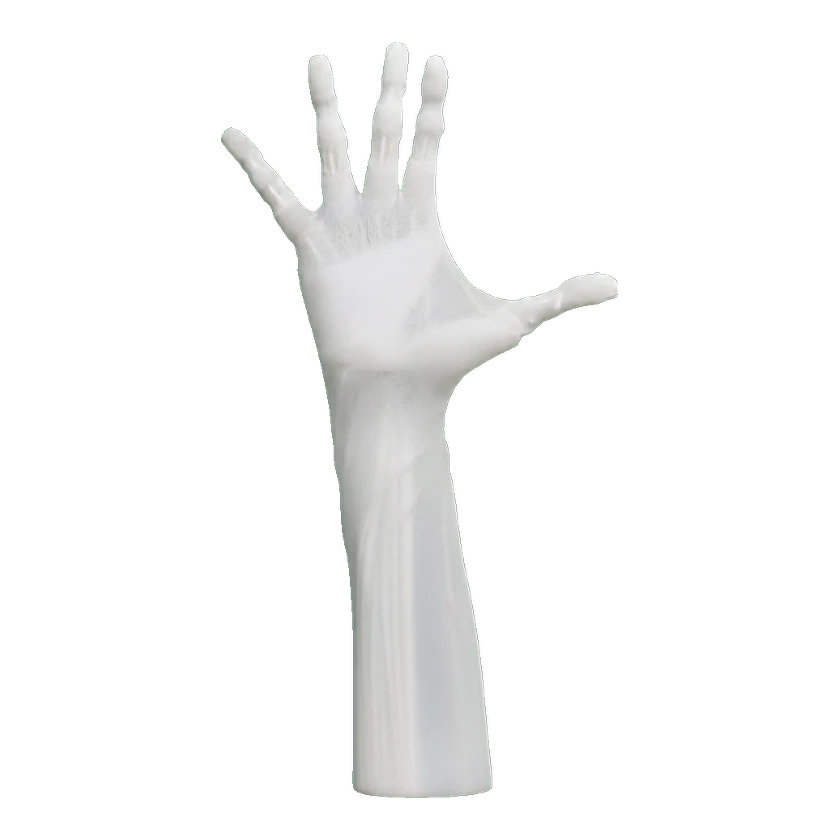 Clone HandClone Hand | Clone Robotics | Vereinigte Staaten | Prototyp | Nicht veröffentlicht | — | — | 27 FG | — | — | — | — | 2026-09-07 | |
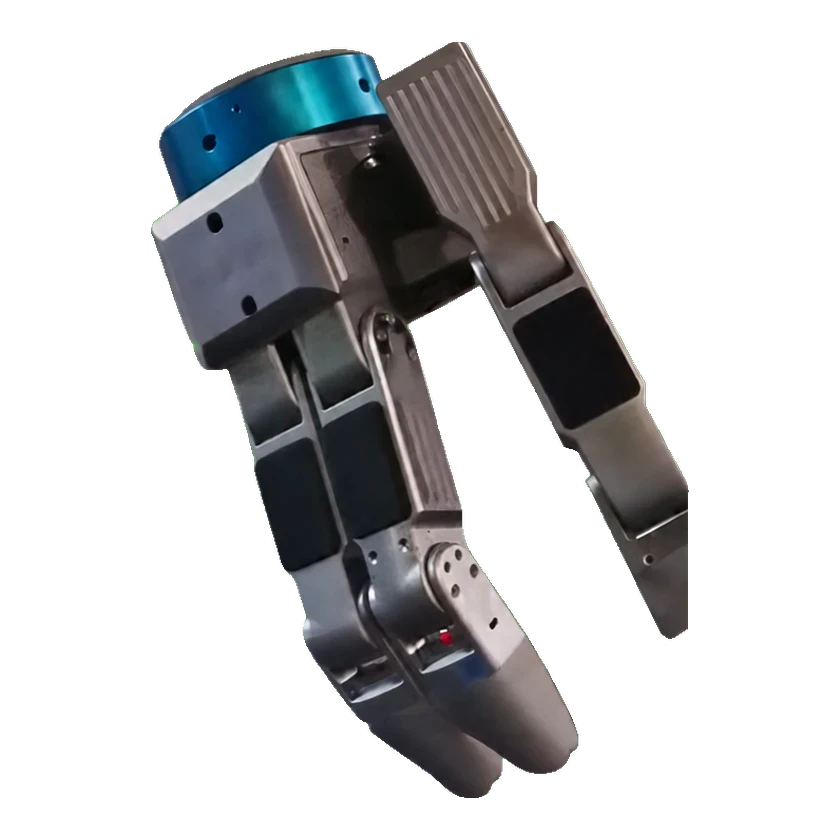 GR2 GripperGR2 GripperGR2-Konfiguration mit sieben Freiheitsgraden | Boston Dynamics | Vereinigte Staaten | — | Nicht veröffentlicht | 3 Finger | — | 7 FG | — | — | Vorhanden | — | 2026-09-12 | |
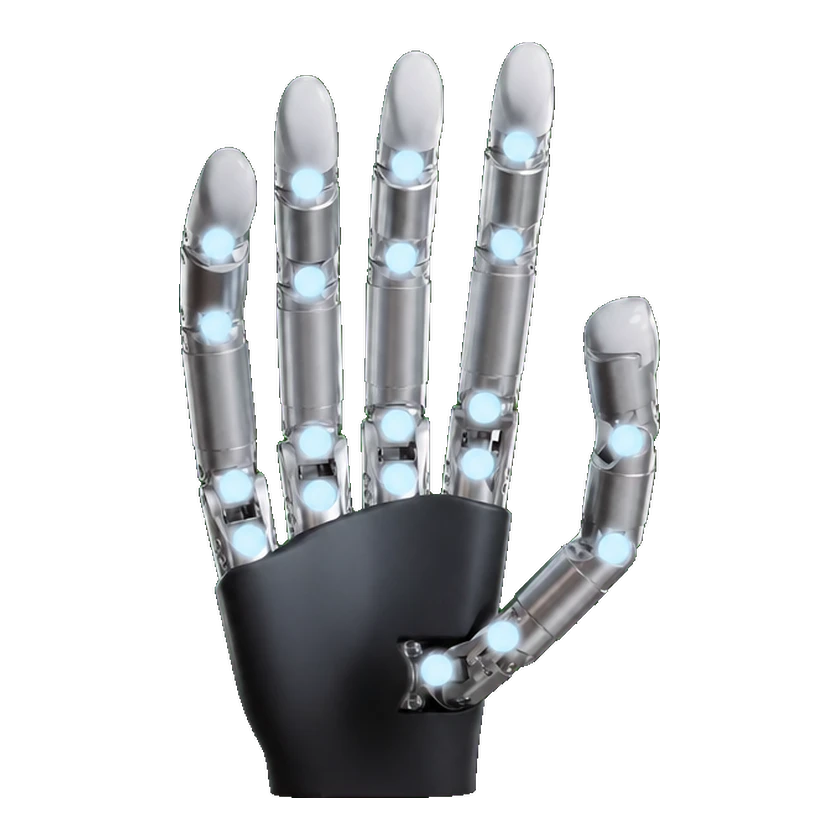 Wuji HandWuji HandOffizielle Referenzkonfiguration der Wuji Hand | Wuji Technology | — | — | Nicht veröffentlicht | 5 Finger | 20 Gelenke | 20 FG | 0.57–0.59 kg | USB 2.0 | — | — | 2026-09-12 | |
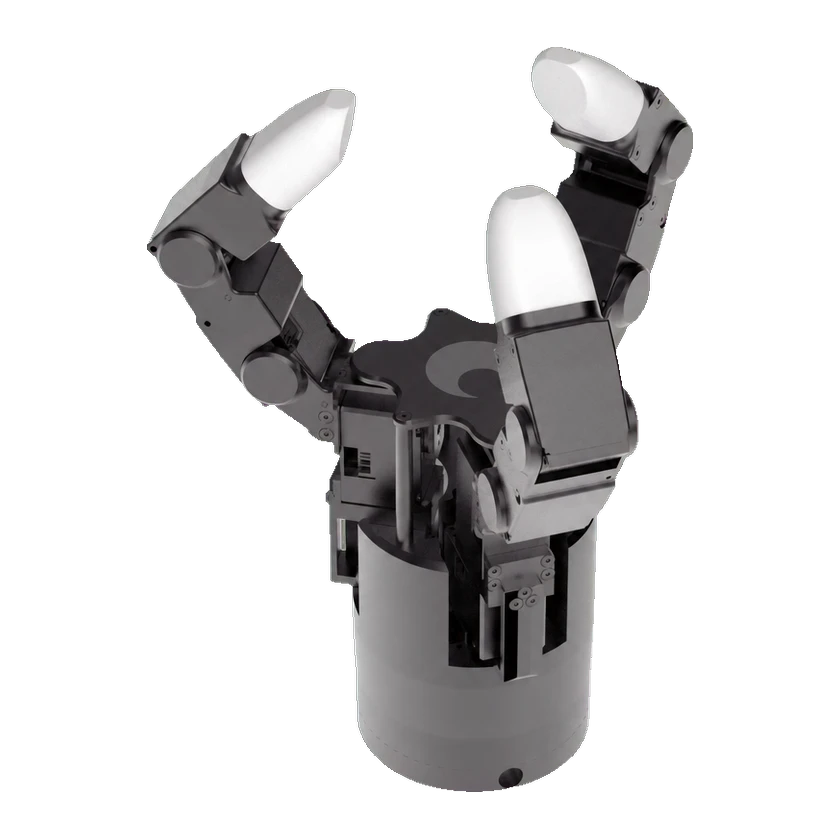 DG-3F-BDG-3F-BDG-3F-B — Standardkonfiguration | Tesollo | Südkorea | Entwicklung eingestellt | Eingestellt | 3 Finger | 12 Gelenke | 12 FG | 1,04 kg | Ethernet | — | — | 2026-09-07 | |
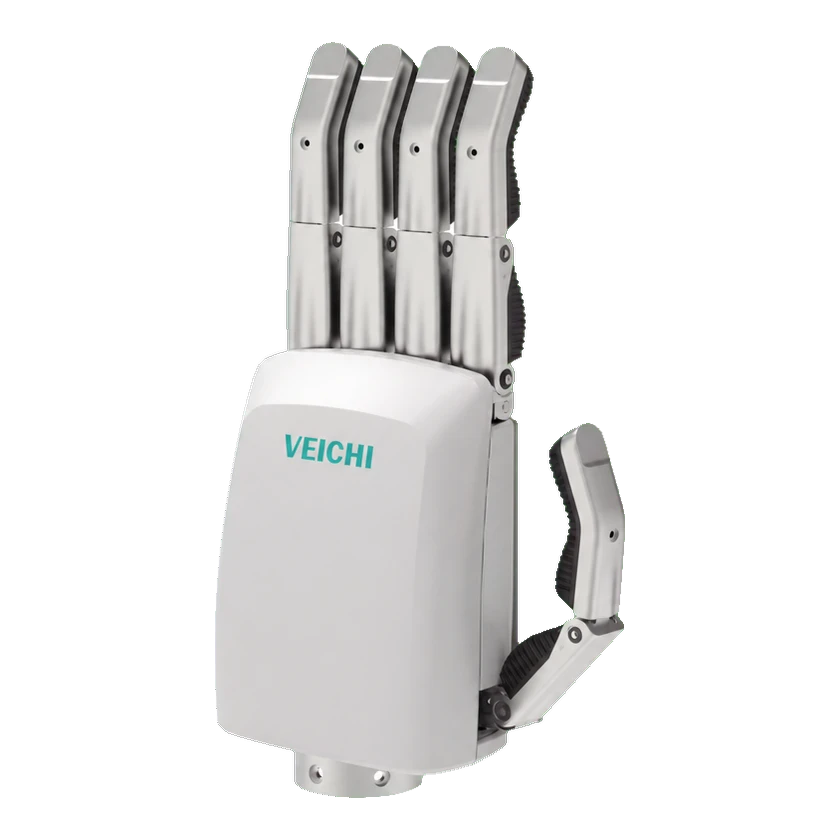 YZ-T6YZ-T6RS485-Schnittstelle | Suzhou VEICHI Electric Co., Ltd. | China | — | Nicht veröffentlicht | 5 Finger | 11 Gelenke | 6 FG | — | RS485 | — | — | 2026-09-07 | |
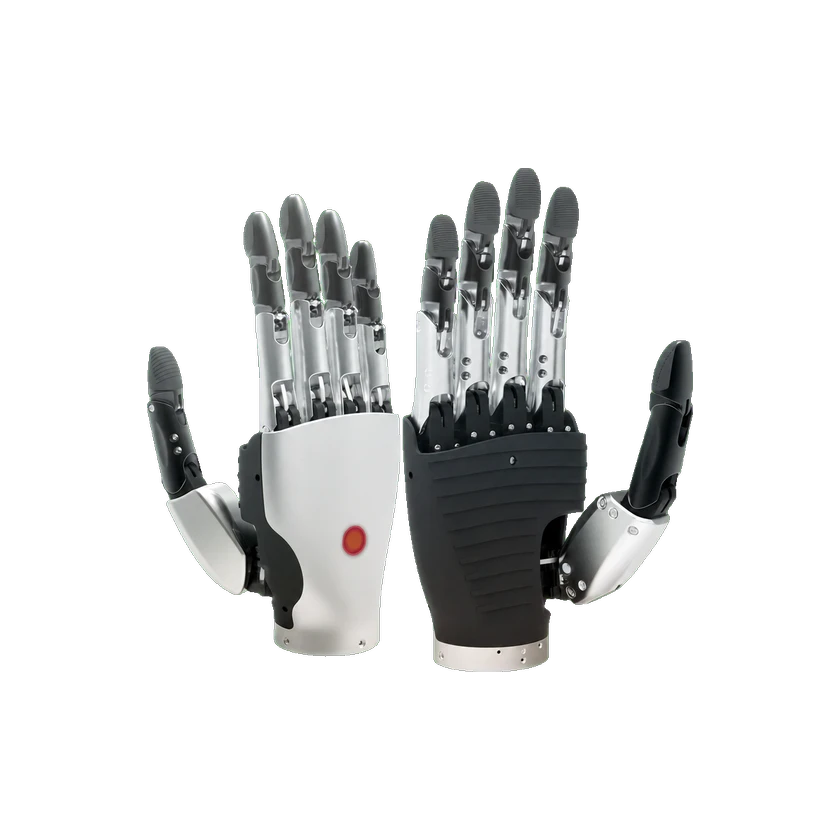 TH-RH-1-L/RTH-RH-1-L/RLinke/rechte Hand | Ti5 Robot | China | — | Nicht veröffentlicht | 5 Finger | 5 Gelenke | 6 FG | 0,48 kg | RS485 | — | — | 2026-09-12 | |
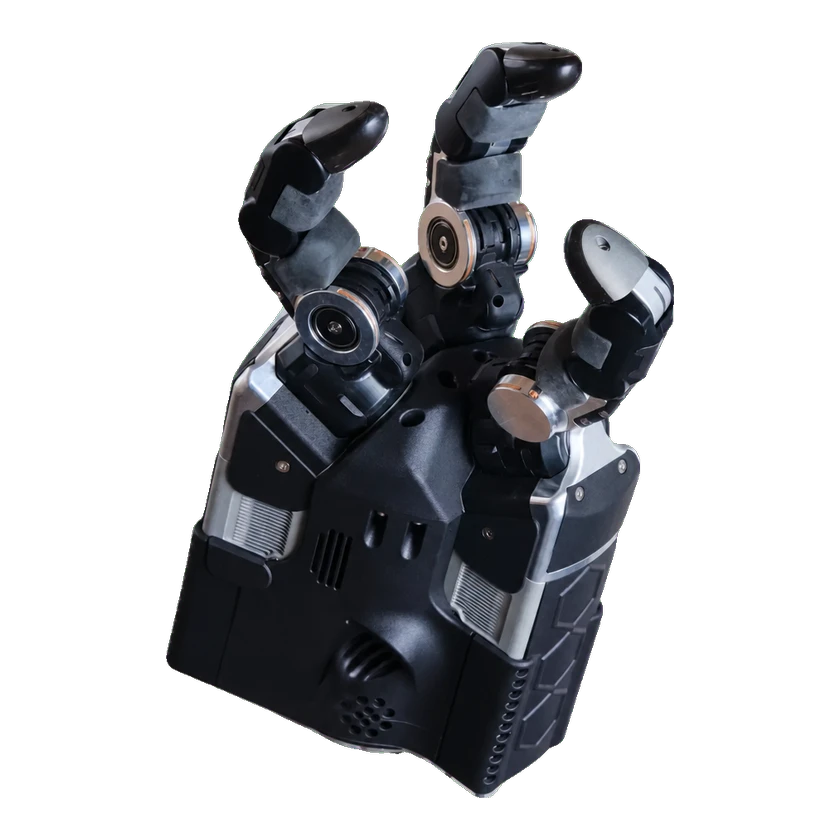 DEX-EEDEX-EEDEX-EE | Shadow Robot | Vereinigtes Königreich | Kommerziell | Im Verkauf | 3 Finger | 12 Gelenke | 12 FG | 4,1 kg | EtherCAT · USB 3.0 | Vorhanden | — | 2026-09-12 | |
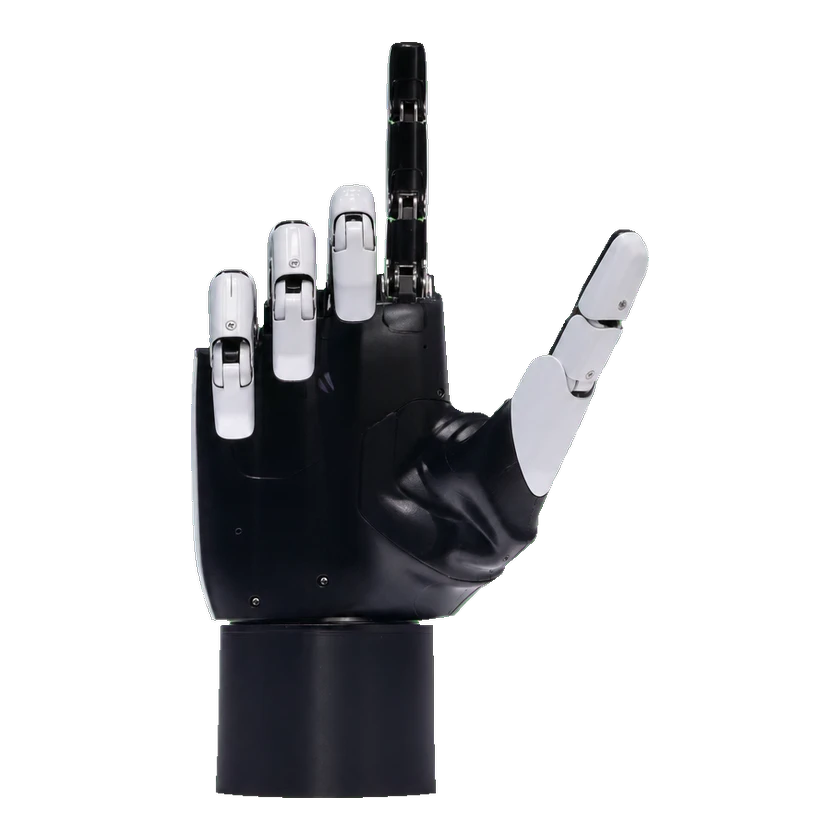 Papert 1.0Papert 1.0Papert 1.0 — Herstellerangaben zur Serienausführung | RoboSense Technology Co., Ltd. | China | Prototyp | Vorbestellung | — | 17 Gelenke | 8 FG | — | EtherCAT · CAN · RS485 | Vorhanden | — | 2026-09-13 | |
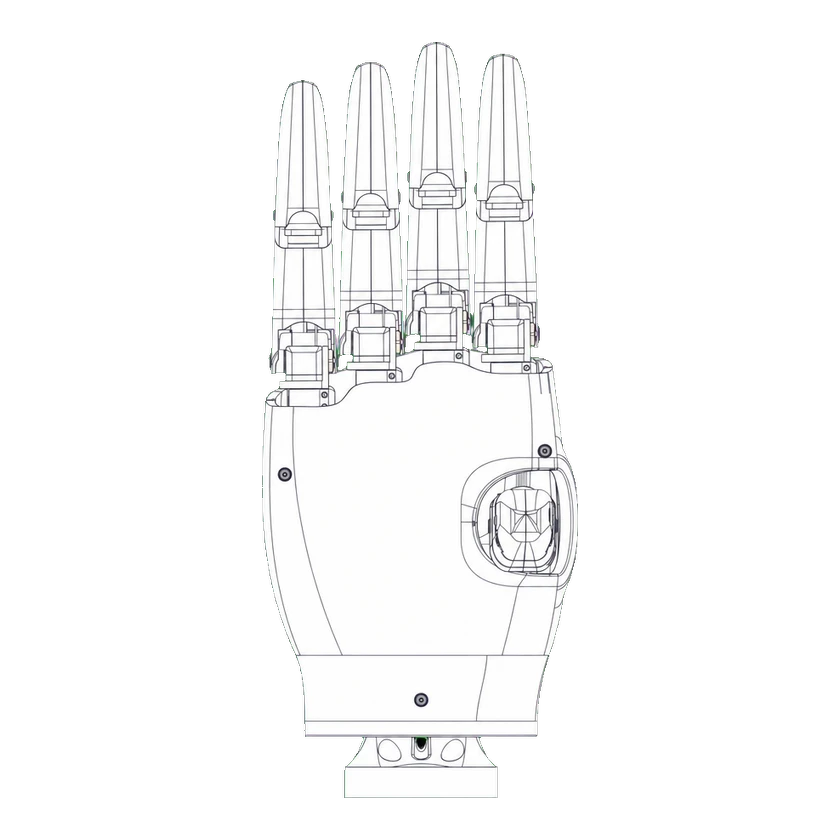 GaiaHandGaiaHandStandard | Shenzhen Stellar Robot Technology Co., Limited | China | — | Nicht veröffentlicht | 5 Finger | — | 15 FG | — | UART | — | — | 2026-09-12 | |
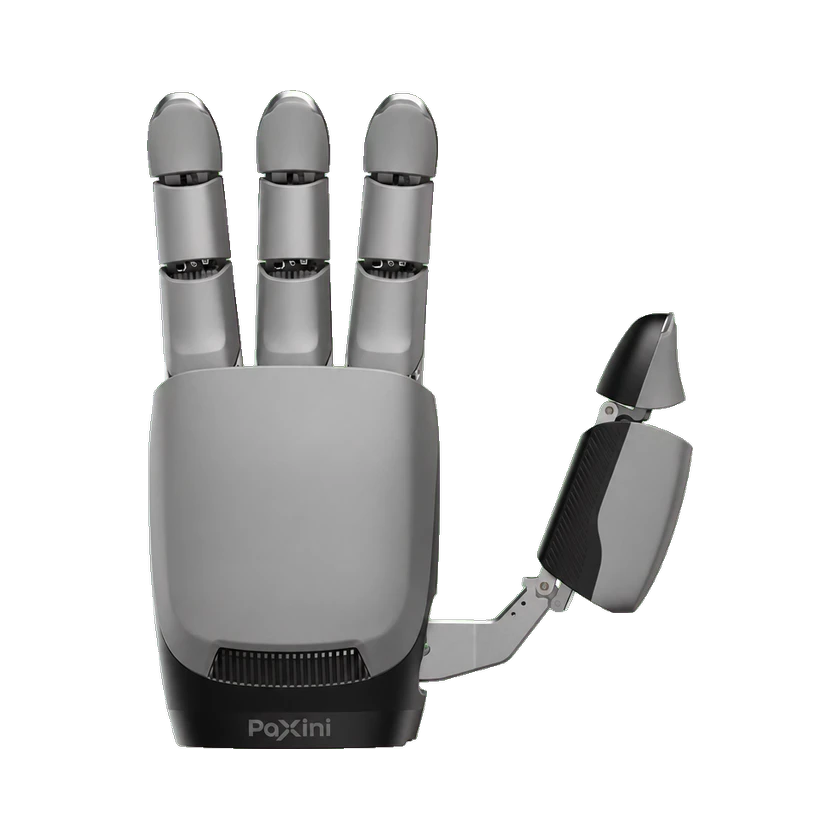 DexH13DexH13DexH13 | PaXini | China | Kommerziell | Im Verkauf | 4 Finger | — | 13 FG | — | — | Vorhanden | — | 2026-09-06 | |
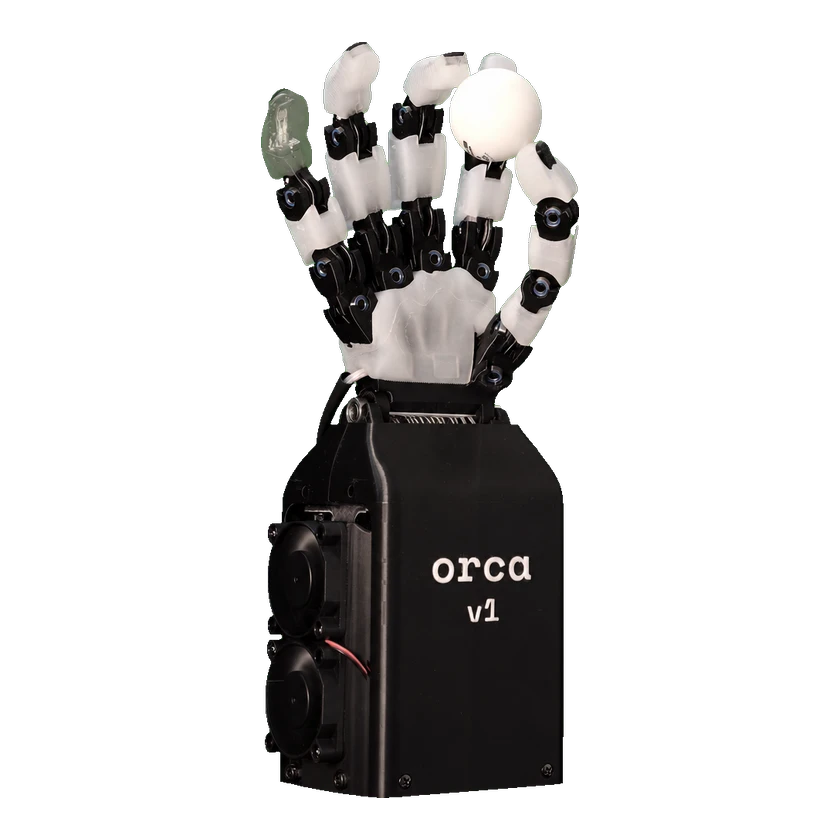 ORCA v1ORCA v1ORCA v1 | ORCA Dexterity | — | — | Nicht veröffentlicht | 5 Finger | — | 16 FG | — | — | Vorhanden | — | 2026-09-12 | |
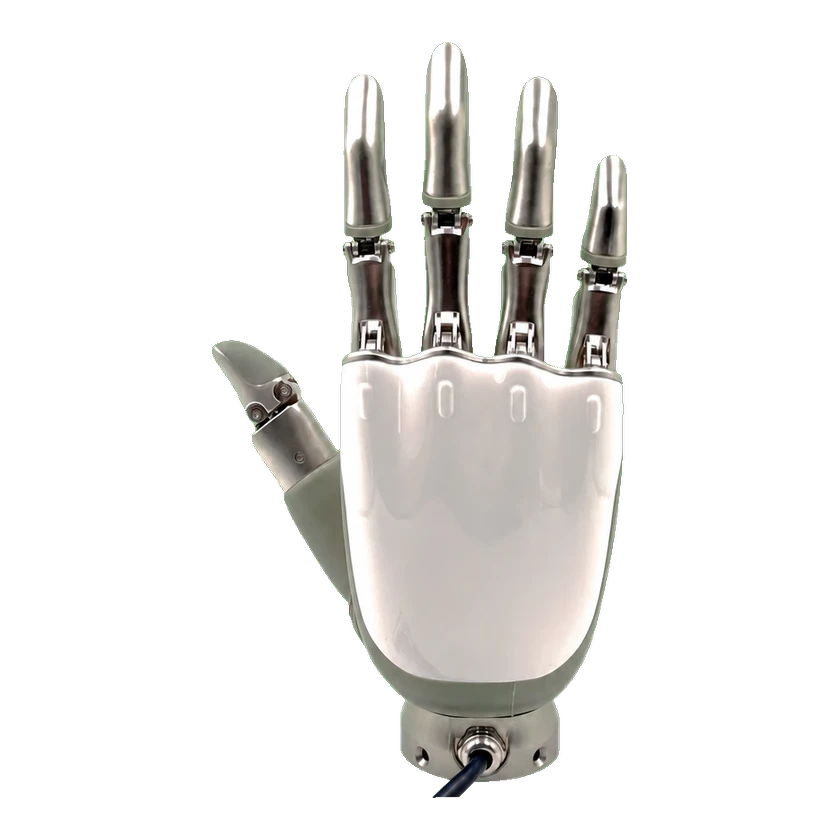 ROH-A001ROH-A001ROH-A001 — CAN-Schnittstelle | OYMotion | China | — | Nicht veröffentlicht | 5 Finger | 11 Gelenke | 6 FG | 0.54–0.55 kg | CAN | — | — | 2026-09-06 | |
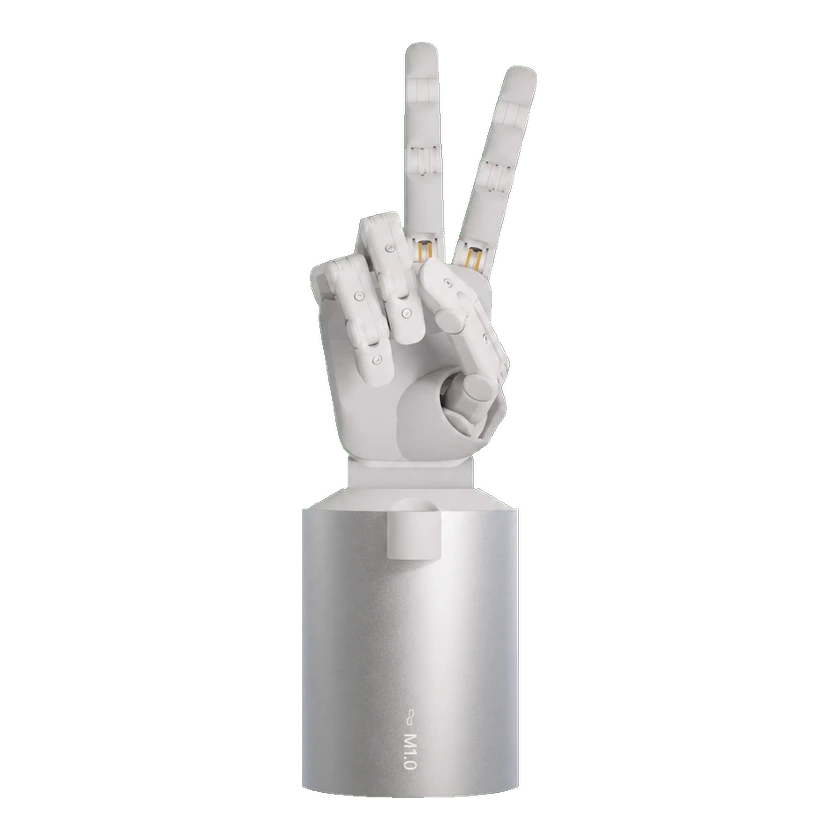 mimic hand M1mimic hand M1mimic hand M1 | mimic robotics | Schweiz | — | Nicht veröffentlicht | 5 Finger | 21 Gelenke | 15 FG | 1,8 kg | — | Vorhanden | — | 2026-09-12 |
Quelle oder Korrektur einreichen