SCHUNK logoSCHUNK

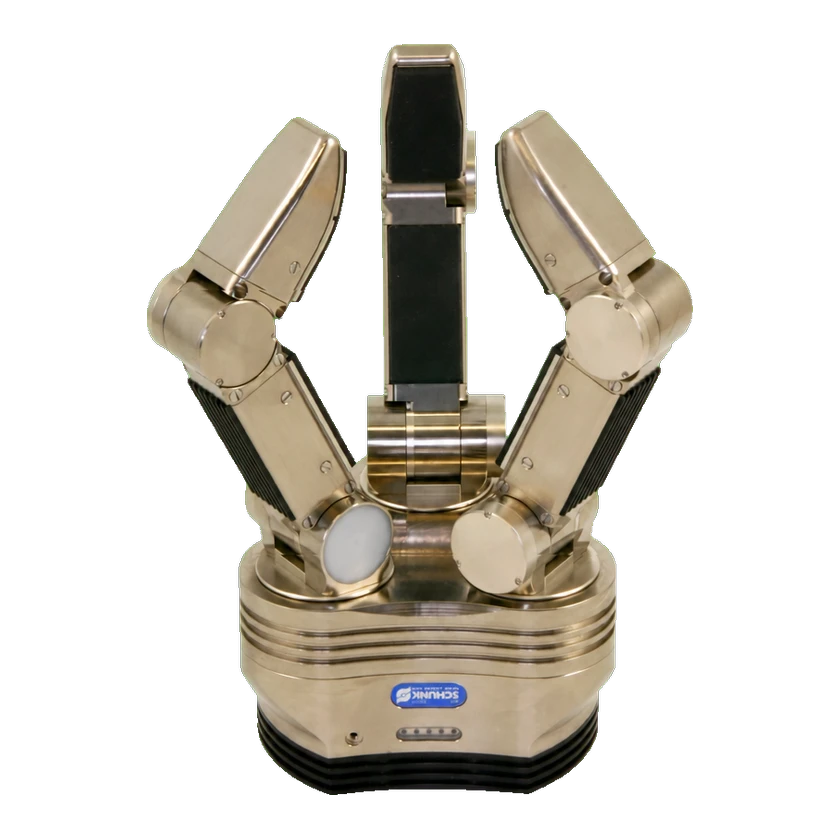
SCHUNK Dextrous Hand 2.0

SCHUNK Dextrous Hand 2.0 (SDH-2)

Preis
Unbekannt
Typ
Komponenten · Dexterische Hände
Status
Unbekannt
Verfügbarkeit
Nicht veröffentlicht
Veröffentlichungsdatum
2008
Land/Region
Deutschland
Letzte Parameterprüfung
2026-10-30
7 DOF
Aktive Freiheitsgrade
1.95 kg
Handgewicht
3
Anzahl der Finger

Die SCHUNK Dextrous Hand 2.0 (SDH-2) ist ein Dreifingergreifer mit sieben aktiven Freiheitsgraden und einem gekoppelten Zweifinger-Pivot. Sie besitzt sieben Absolut-Encoder und sechs taktile Sensorarrays und kommuniziert über CAN, Ethernet und RS232. Das Herstellerdatenblatt nennt 24 V Versorgung, 1,95 kg Gesamtgewicht, 253 mm Gesamtlänge und eine EN-ISO-9404-1-50-Manipulatorschnittstelle. Es dokumentiert zentrische, zylindrische und Präzisions-Griffkonfigurationen; IP65 ist dort als Entwicklungsziel angegeben.

1 / 1SCHUNK Dextrous Hand 2.0 (SDH-2)

Technische Daten

Modellspezifikationen stehen unten. Konfigurationsabhängige Werte werden separat aufgeführt. Fehlende Daten bedeuten weder null noch nicht unterstützt.

Freiheitsgrade und Antrieb

Anzahl der Finger
3
Gekoppelte Freiheitsgrade
1 DOF
Aktive Freiheitsgrade
7 DOF
Schutzart (IP)
IP65 (Entwicklungsziel)
Gesamtzahl der Freiheitsgrade
7 DOF
Bewegungsbereich des Gelenks
-90 to 90

Mechanik und Montage

Länge
25.3 cm
Montageflanschstandard
EN ISO 9404-1-50
Handgewicht
1.95 kg

Mechanische Struktur

Dexteröse Hand
Dreifinger-Dexterous-Hand
Gelenkencoder
7 Absolut-Encoder
Gelenktyp
Modulare proximale und distale Fingergelenke
Betriebsspannung
24 V

Sensoren

Sensoren
7 Absolut-Encoder; 6 taktile Sensorarrays
Taktiler Sensor
6 taktile Sensorarrays

Interaktion und Kommunikation

Kommunikation
CAN; Ethernet; RS232

Konfigurationen

SDH-2

Sensorik

Taktiles Sensoriksystem vorhanden
Unterstützt
Kommerzieller Status

Status
Unbekannt
Preis
Unbekannt
Veröffentlichungsdatum
2008
Quelle oder Korrektur einreichen