
Papert 1.0 — Herstellerangaben zur Serienausführung
Kommunikation und Steuerung
Kommunikationsschnittstelle
EtherCAT
Kommunikationsschnittstelle
CAN
Kommunikationsschnittstelle
RS-485
Sensorik
Taktiles Sensoriksystem vorhanden
Ja
 RoboSense Technology Co., Ltd.
Erste Papert-Generation; Serienwerte aus der Broschüre bestätigen keine Prototypenspezifikationen.
Papert 1.0 ist eine Fünffinger-Roboterhand von RoboSense, die in der Herstellerbroschüre getrennt von Papert 2.0 beschrieben wird. Die Serienkonfiguration dokumentiert Tastsensorik an Fingerspitzen, Fingerbeeren und Handfläche sowie EtherCAT, CAN und RS-485 zur Anbindung an Robotersteuerungen. Die Broschürenwerte gelten für Seriengeräte; Muster und Vorseriengeräte erfordern eine eigene Prüfung.
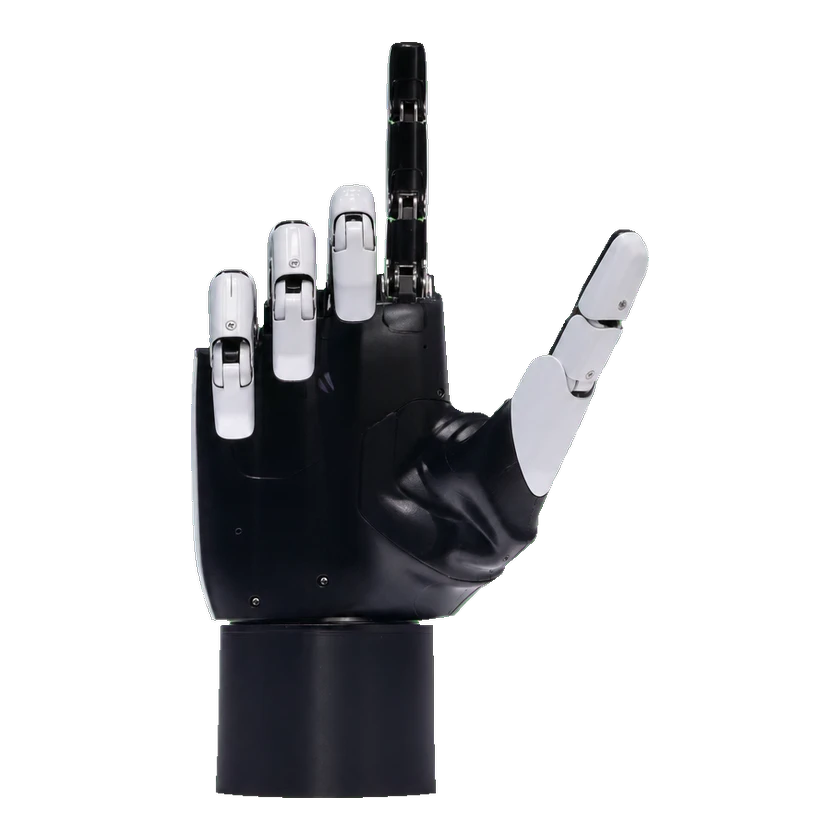
Modellspezifikationen stehen unten. Konfigurationsabhängige Werte werden separat aufgeführt. Fehlende Daten bedeuten weder null noch nicht unterstützt.
Noch keine verwandten Produkte erfasst.