
灵巧手数据库
浏览具备来源证据的灵巧手产品,支持按参数、可获得性、公司和商业状态筛选。
193 个产品系列 · 292 个型号
| 零部件 | 组织 | 国家 / 地区 | 产品状态 | 可用状态 | 手指数量 | 关节数 | 主动自由度 | 本体重量 | 通信接口 | 触觉感知 | 操作 | ||
|---|---|---|---|---|---|---|---|---|---|---|---|---|---|
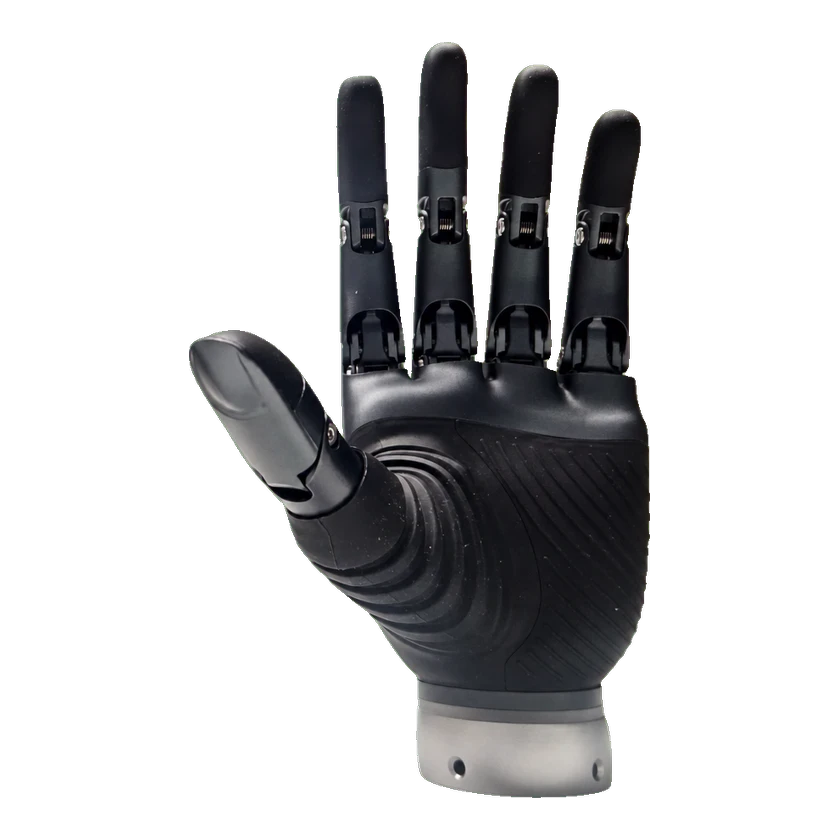 DH116DH116DH116 | Open Droids | 美国 | — | 预售中 | 5 指 | 11 关节 | 6 自由度 | 0.48–0.49 千克 | — | 具备 | 起价 USD 3,100 | 2026-09-06 | |
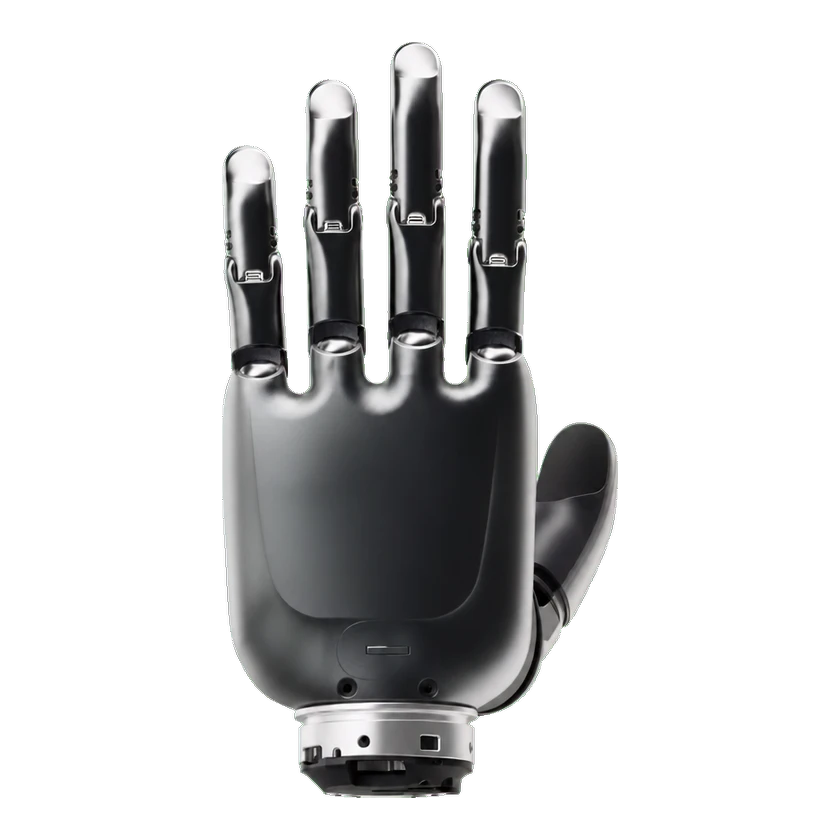 Hand R1Hand R1Hand R1 | OceanTrix Robotics | — | — | 未公开 | 5 指 | — | 6 自由度 | — | RS485 · CAN-FD | — | — | 2026-09-12 | |
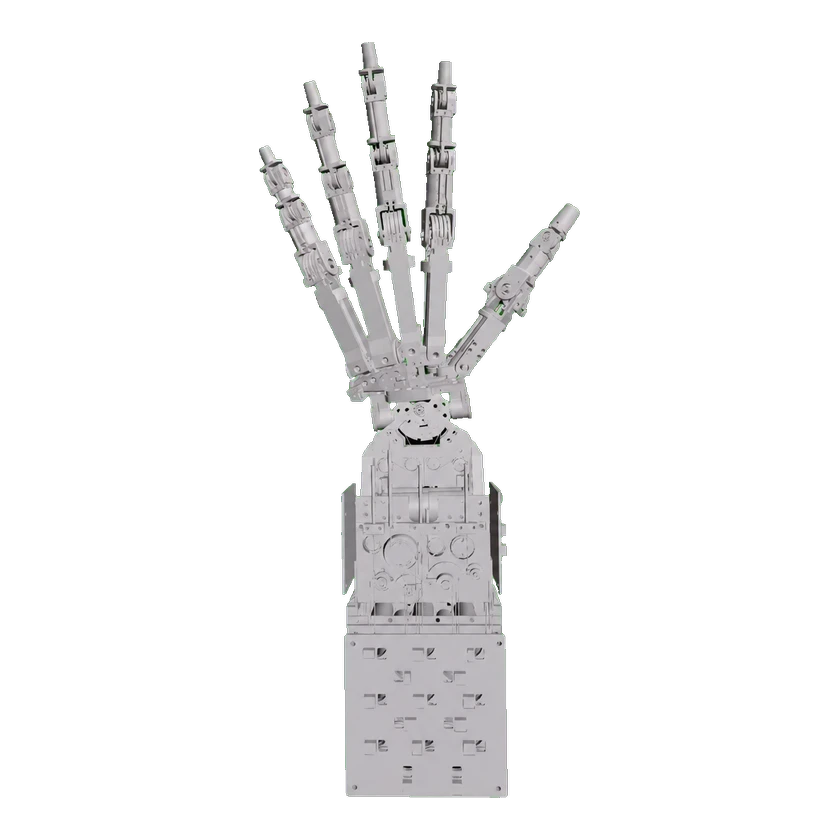 25-DOF工业级灵巧手25-DOF工业级灵巧手基础版 | 北京忆海原识科技有限公司 | 中国 | 原型 | 未公开 | 5 指 | — | 25 自由度 | — | TCP / IP | 不具备 | 询价 | 2026-09-12 | |
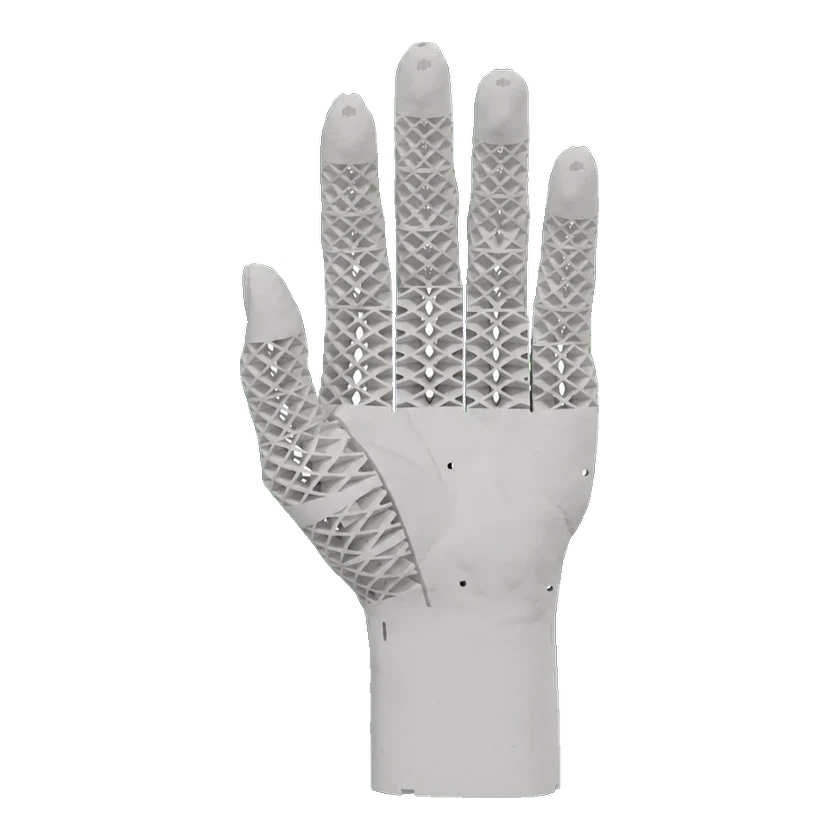 FlexHand V1FlexHand V1 | LX ROBOTICS LIMITED | — | — | 未公开 | 5 指 | — | — | ≤0.80 千克 | — | — | — | 2026-09-12 | |
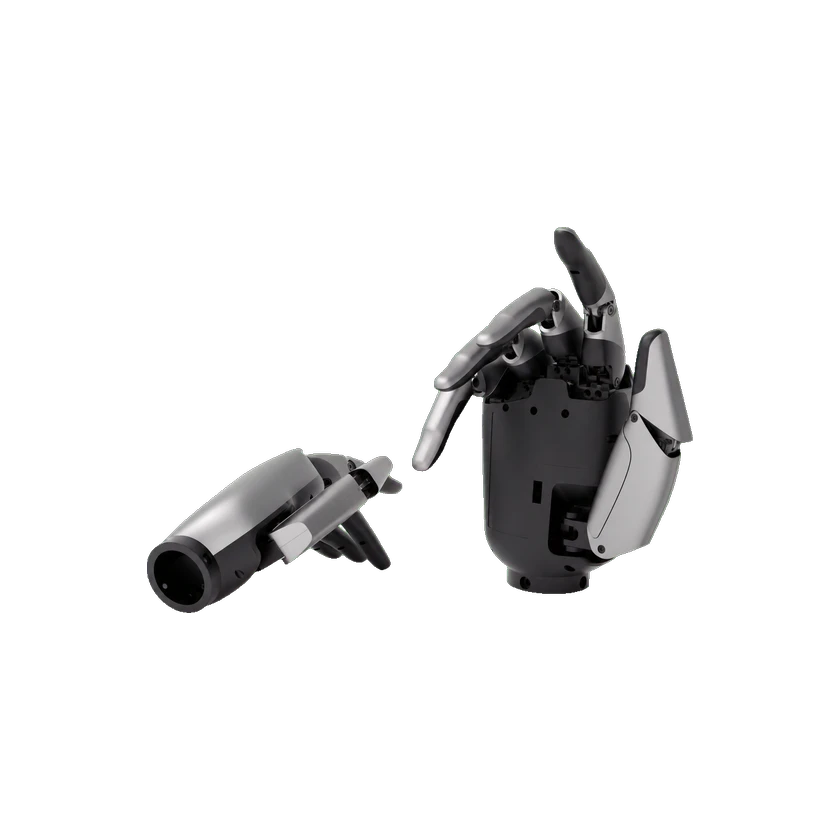 MagicHand S01MagicHand S01MagicHand S01 | 魔法原子 | 中国 | 商业化 | 未公开 | 5 指 | — | — | 0.58 千克 | — | 具备 | — | 2026-09-12 | |
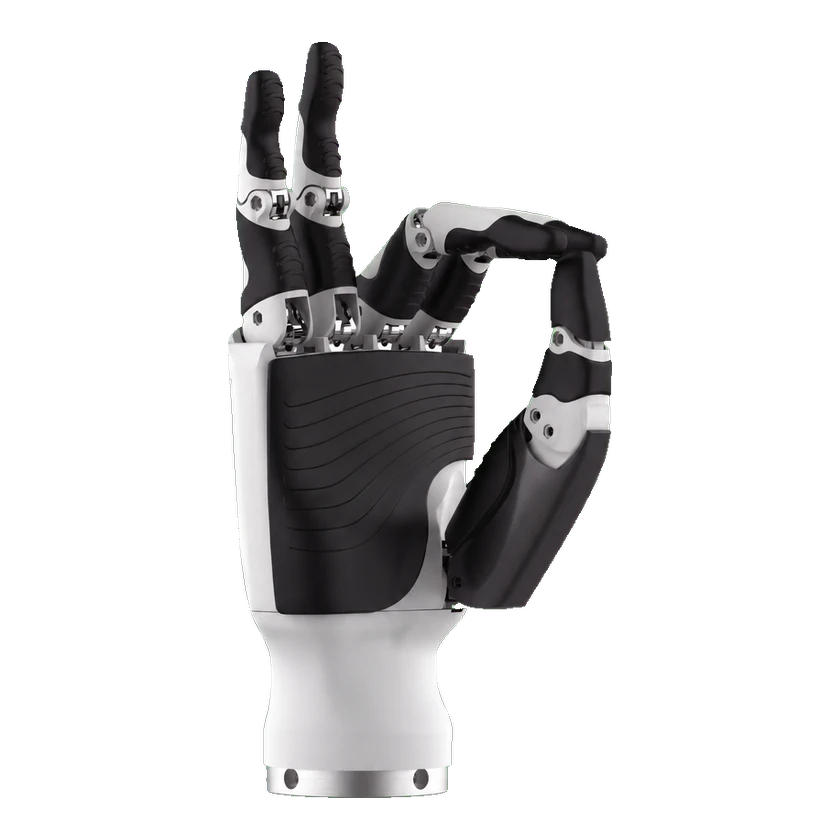 RH56BFX-2LRH56BFX-2LRH56BFX-2L | 因时机器人 | 中国 | 商业化 | 未公开 | 5 指 | 12 关节 | 6 自由度 | 0.54 千克 | RS485 | 不具备 | 询价 | 2026-09-06 | |
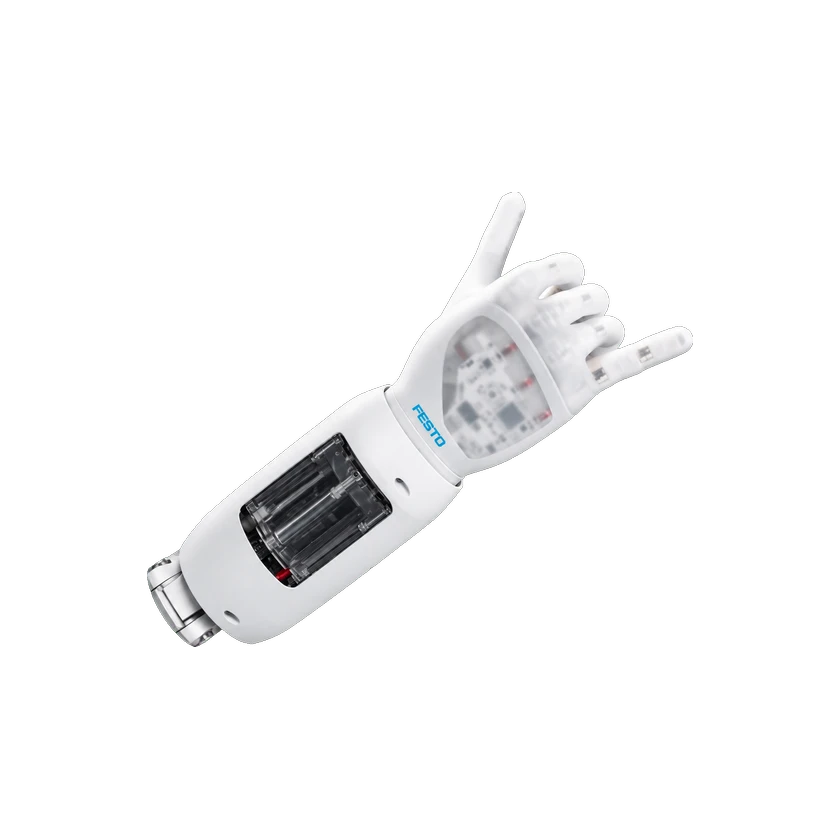 BionicSoftHandBionicSoftHandBionicSoftHand | Festo | 德国 | 原型 | 未发售 | 5 指 | — | — | — | — | 具备 | — | 2026-09-12 | |
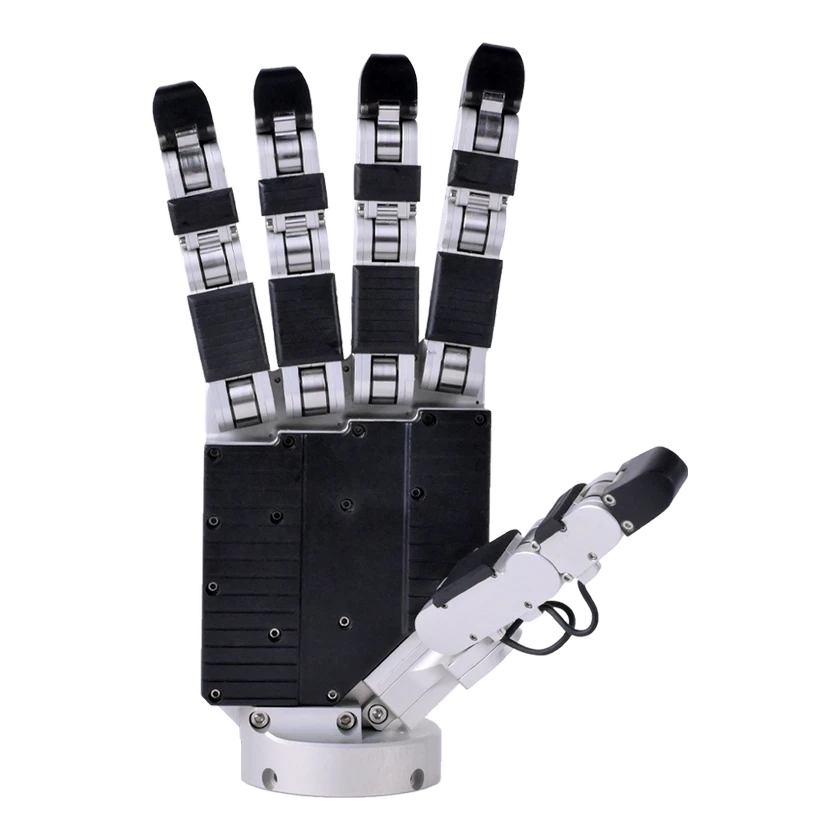 EC-Dexhand-5FEC-Dexhand-5FEC-Dexhand-5F — 已披露通信协议 | 南京因克斯智能科技有限公司 | 中国 | 商业化 | 在售 | 5 指 | 20 关节 | 20 自由度 | 0.85 千克 | — | — | 未披露 | 2026-09-06 | |
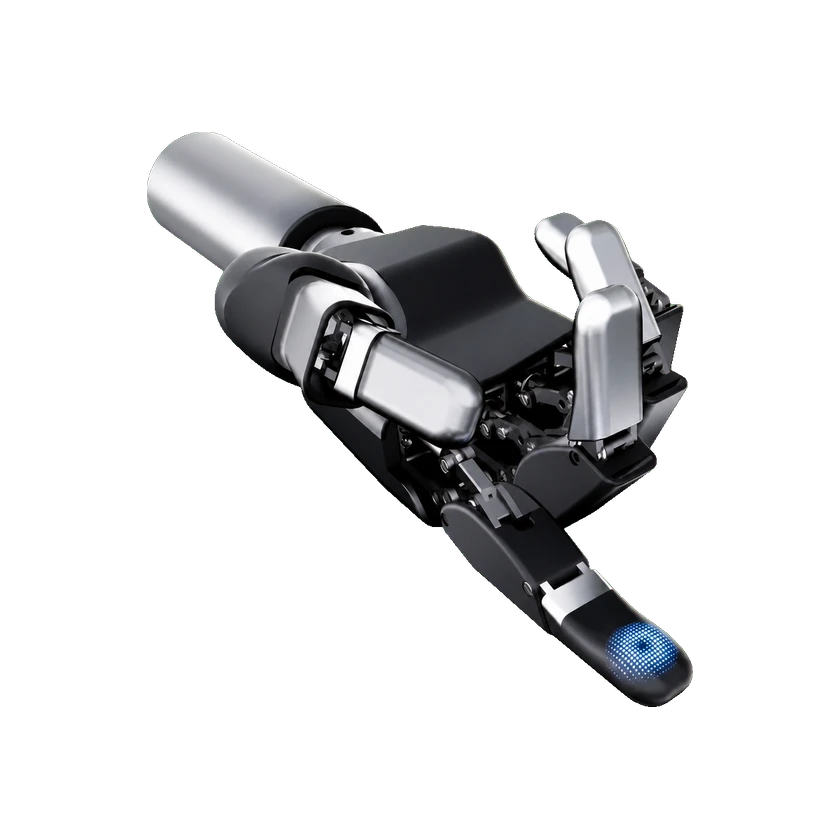 DH-5-6灵巧手DH-5-6灵巧手标准配置 | 大寰机器人 | 中国 | 商业化 | 未公开 | 5 指 | — | 6 自由度 | 0.79 千克 | RS485 | — | — | 2026-09-11 | |
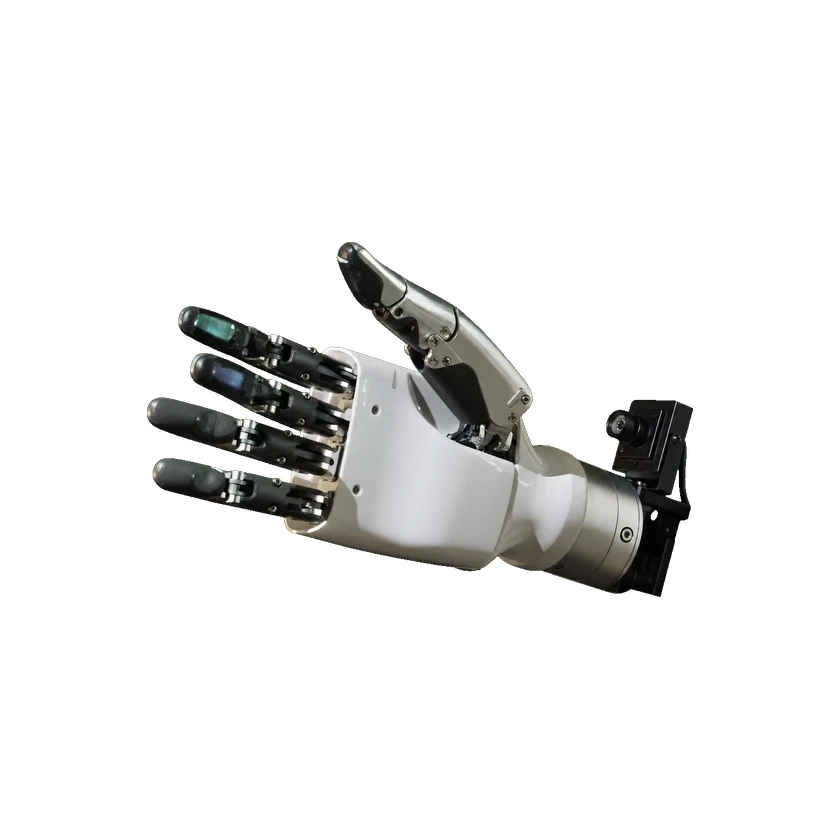 DM-Hand1DM-Hand1DM-Hand1 — 发布稿所述配置 | 戴盟机器人 | 中国 | — | 在售 | 5 指 | — | 6 自由度 | — | — | 具备 | — | 2026-09-12 | |
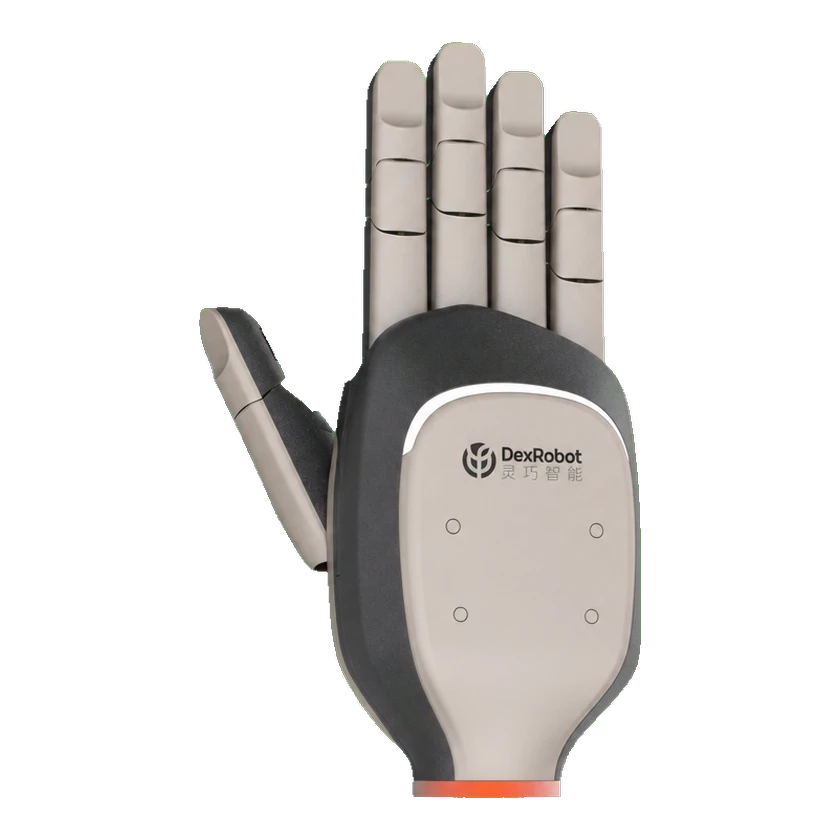 DexHand021 概念版DexHand021 概念版 | 灵巧智能 | 中国 | 概念 | 未发售 | 5 指 | — | 尚未确认 | — | — | — | 未公开 | 2026-09-13 | |
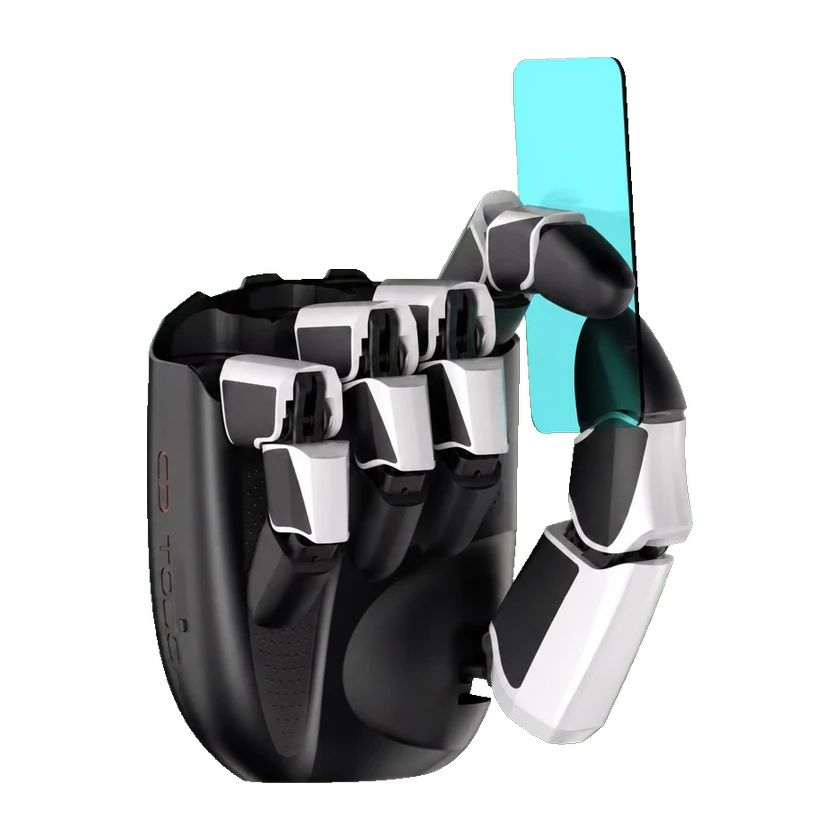 Mozart 1.0Mozart 1.0 | 淳栋触控 | 中国 | — | 未公开 | 5 指 | — | 6 自由度 | 0.84 千克 | — | — | — | 2026-09-12 | |
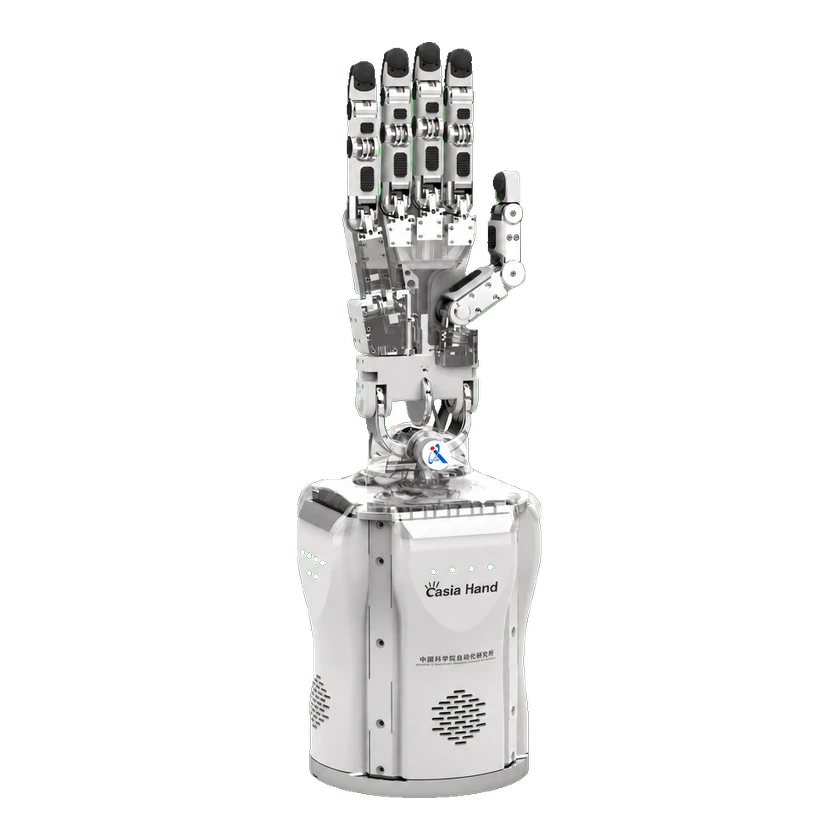 Casia Hand-HCasia Hand-H | 中科硅纪(南京)机器人有限公司 | 中国 | — | 未公开 | 5 指 | — | 21 自由度 | — | — | — | — | 2026-09-03 | |
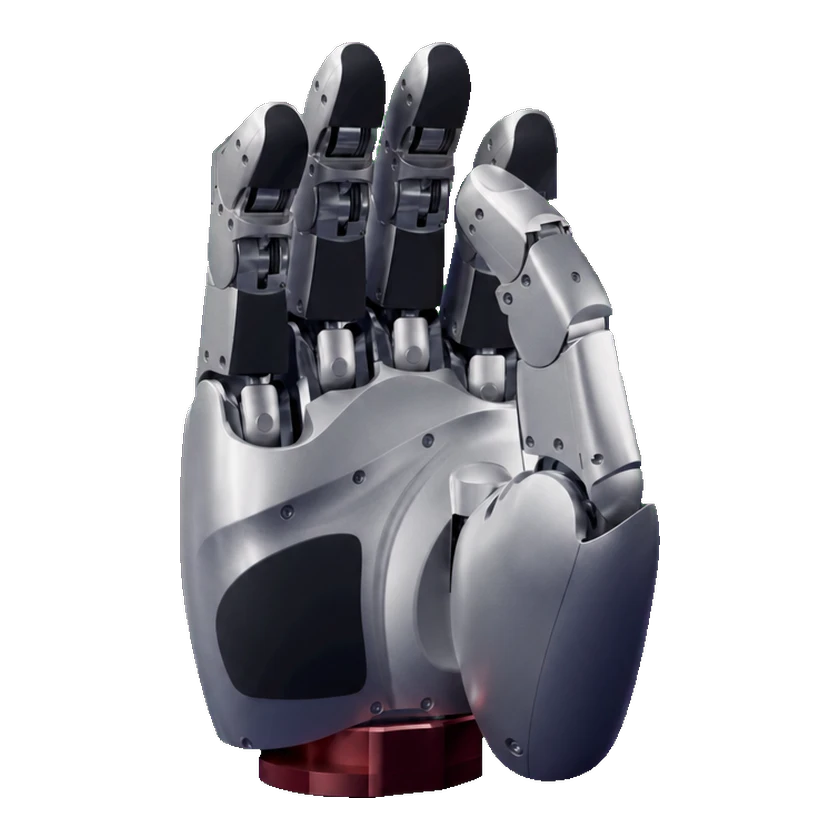 Agile HandAgile HandAgile Hand | 思灵机器人 | 德国 | 商业化 | 未公开 | 5 指 | 21 关节 | 16 自由度 | 1.5 千克 | — | — | — | 2026-09-06 | |
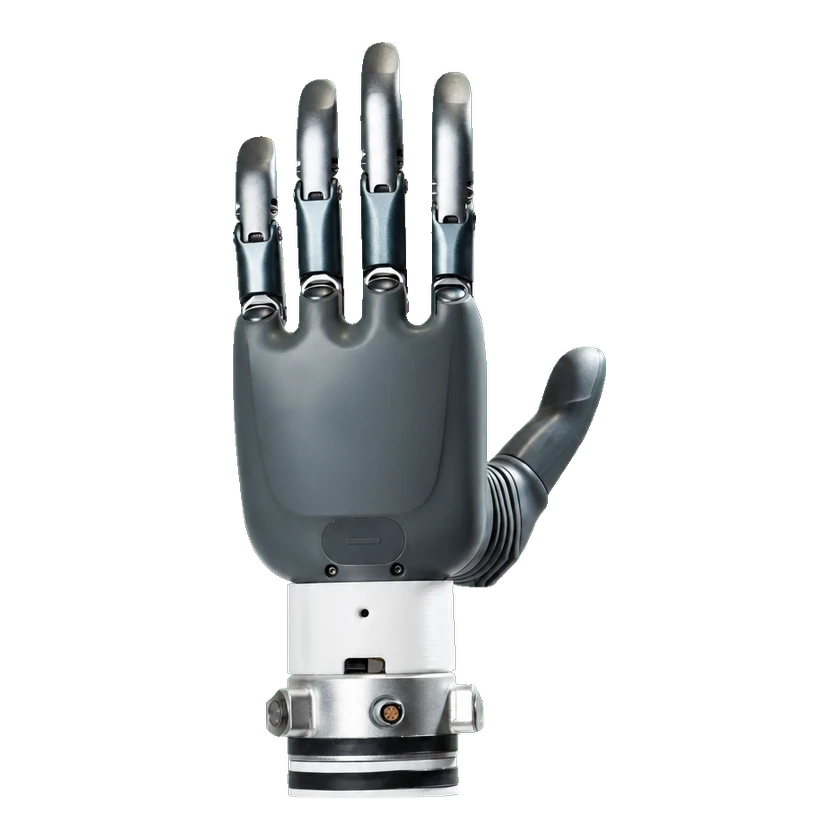 Revo 1 BasicRevo 1 BasicRevo 1 Basic | 强脑科技 | 中国 | 商业化 | 未公开 | 5 指 | 6 关节 | 6 自由度 | — | RS485 · CAN | 不具备 | — | 2026-09-07 | |
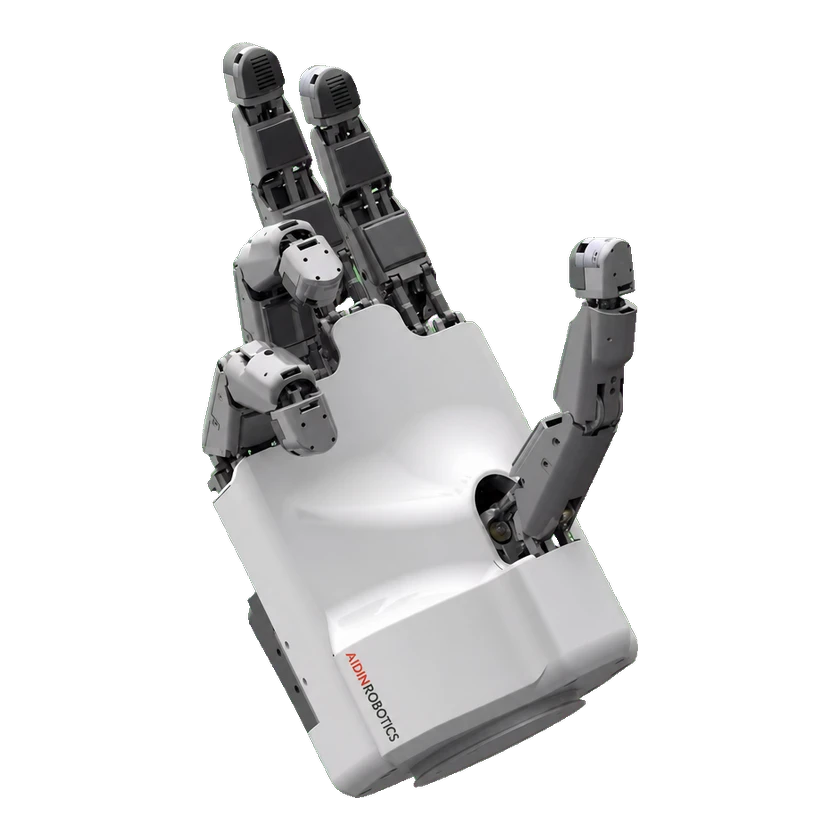 AIDIN-Hand Gen1AIDIN-Hand Gen1 | AIDIN Robotics | 韩国 | 商业化 | 在售 | 5 指 | — | 15 自由度 | 1.3 千克 | — | — | — | 2026-09-14 | |
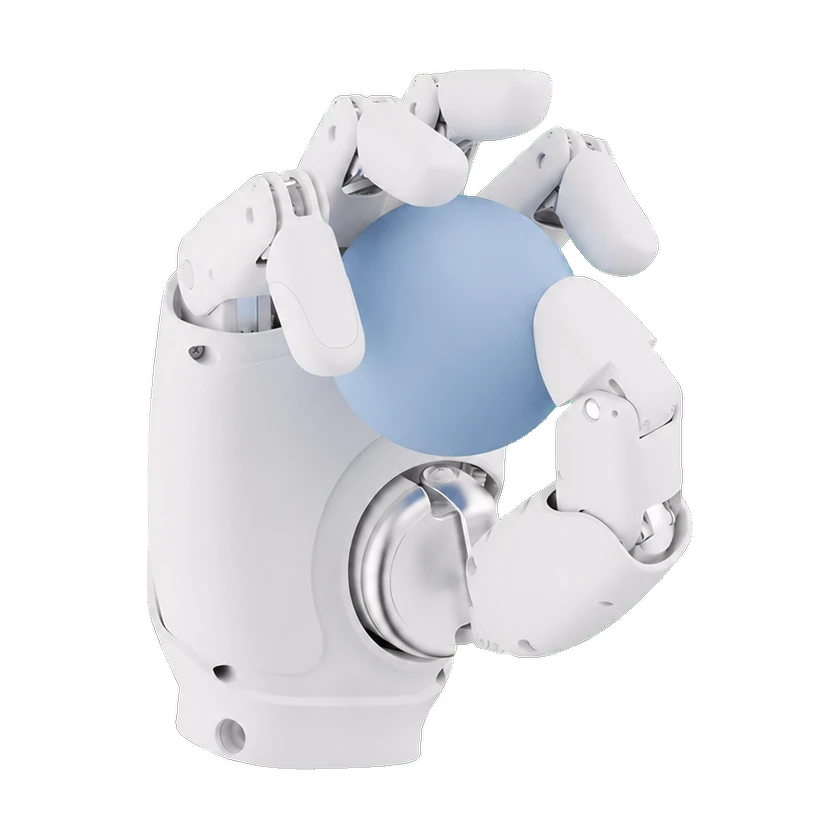 OmniHand 2025OmniHand 2025标准版 | 智元创新 | 中国 | 商业化 | — | 5 指 | — | 10 自由度 | ≤0.51 千克 | CAN-FD · RS485 · USB(上位机 / 虚拟串口) | — | — | 2026-09-03 | |
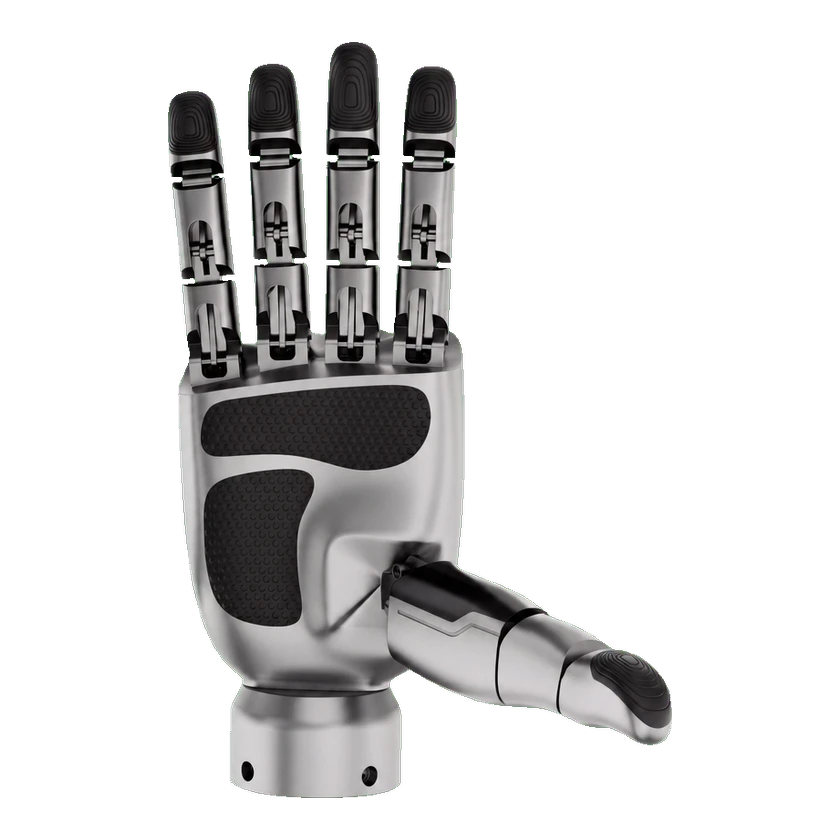 eHand-6eHand-6标准版 | 慧灵科技 | 中国 | 商业化 | 在售 | 5 指 | 15 关节 | 6 自由度 | 0.72 千克 | CAN-FD | — | — | 2026-09-06 | |
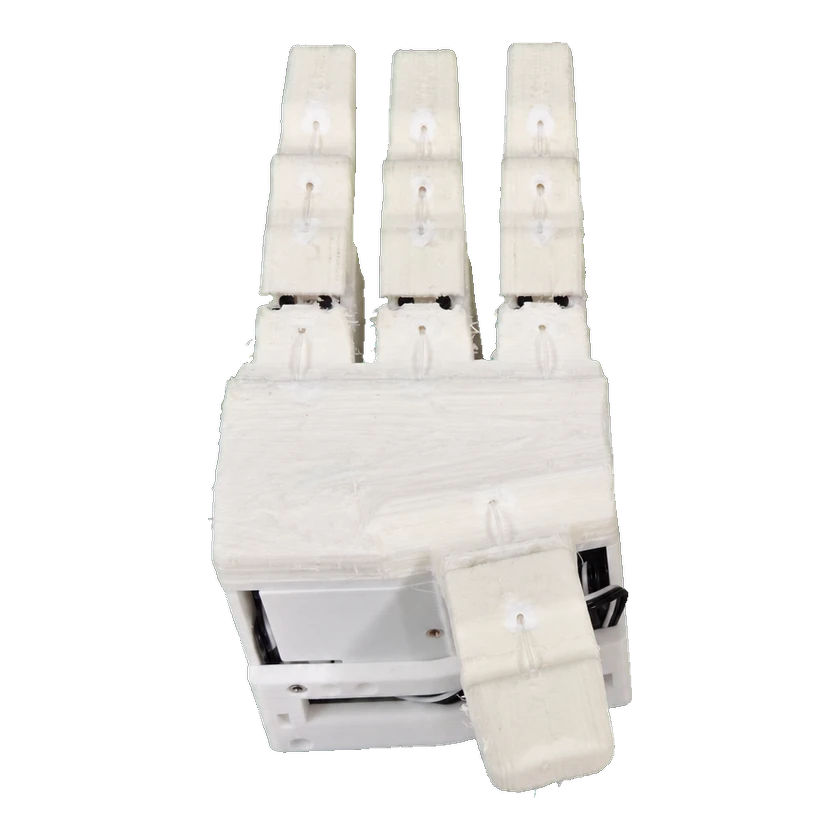 LEAP Hand V2LEAP Hand V2Standard | 卡内基·梅隆大学 | 美国 | — | 未公开 | 4 指 | — | 8 自由度 | — | USB | — | — | 2026-09-06 | |
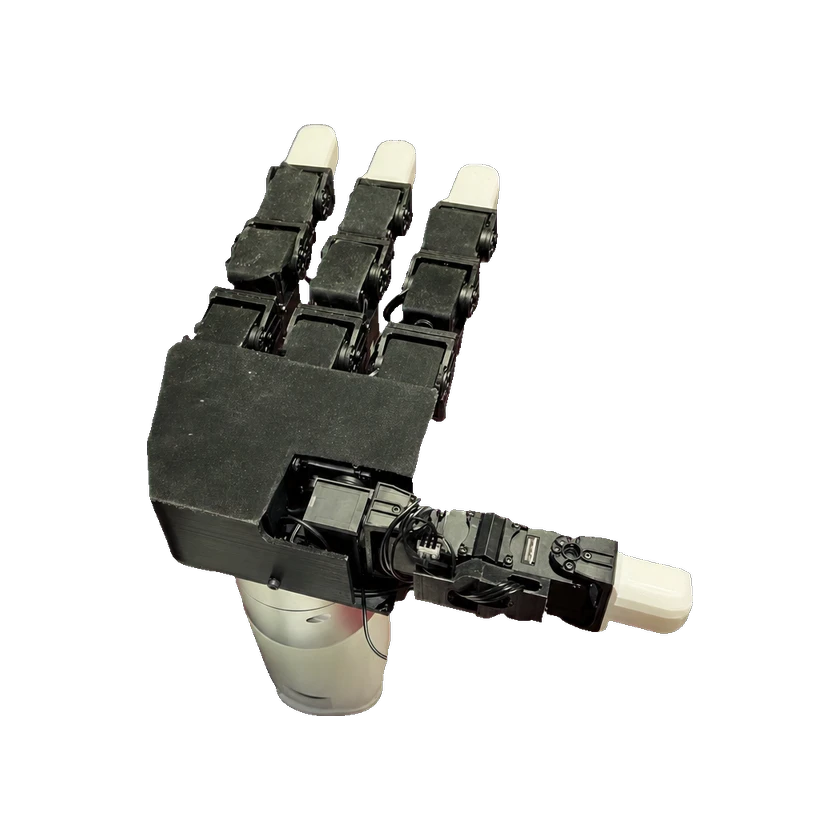 LEAP Hand V1LEAP Hand V1Standard | 卡内基·梅隆大学 | 美国 | — | 未公开 | 4 指 | 16 关节 | 16 自由度 | 0.6 千克 | USB (Micro-USB) | — | — | 2026-09-06 | |
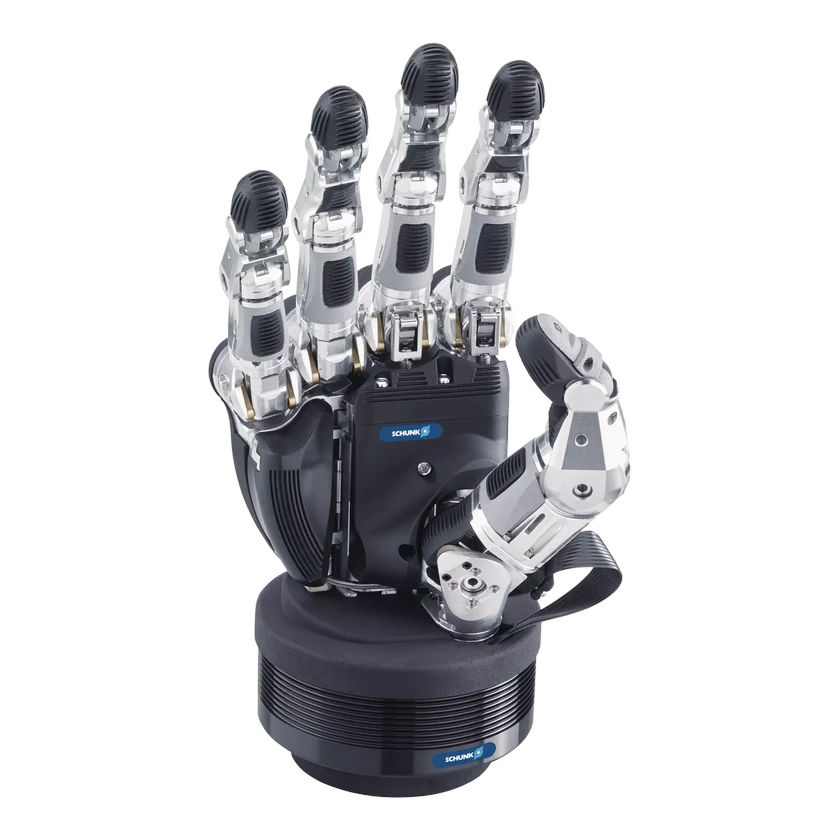 SVHSVHStandard | SCHUNK | 德国 | 商业化 | 在售 | 5 指 | 20 关节 | 9 自由度 | 1.3 千克 | RS485 | — | 未公开 | 2026-09-15 | |
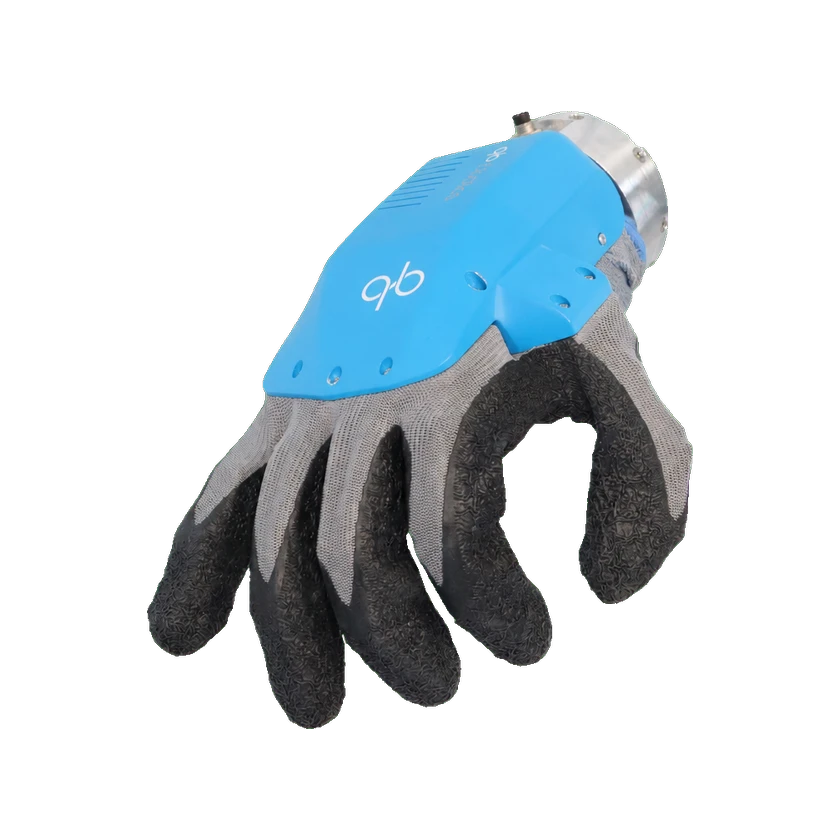 qb SoftHand2 Researchqb SoftHand2 ResearchStandard | qbrobotics | 意大利 | 商业化 | 未公开 | 5 指 | 19 关节 | 2 自由度 | 0.94 千克 | USB / RS485 | — | — | 2026-09-09 | |
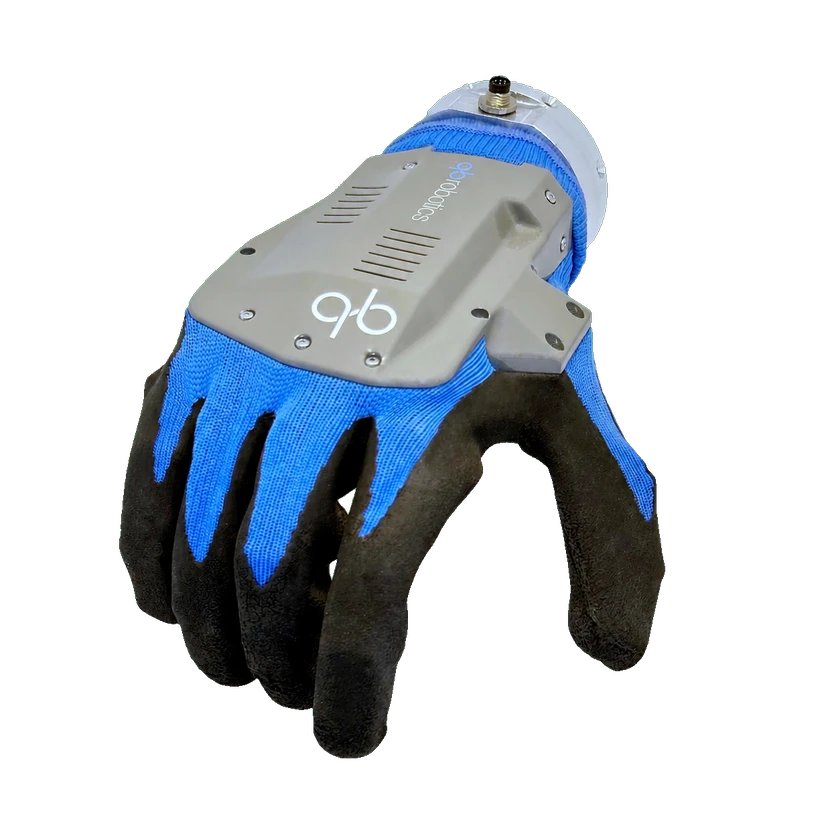 qb SoftHand Researchqb SoftHand ResearchStandard | qbrobotics | 意大利 | 商业化 | 未公开 | 5 指 | 19 关节 | 1 自由度 | 0.77 千克 | USB / RS485 | 不具备 | — | 2026-08-31 | |
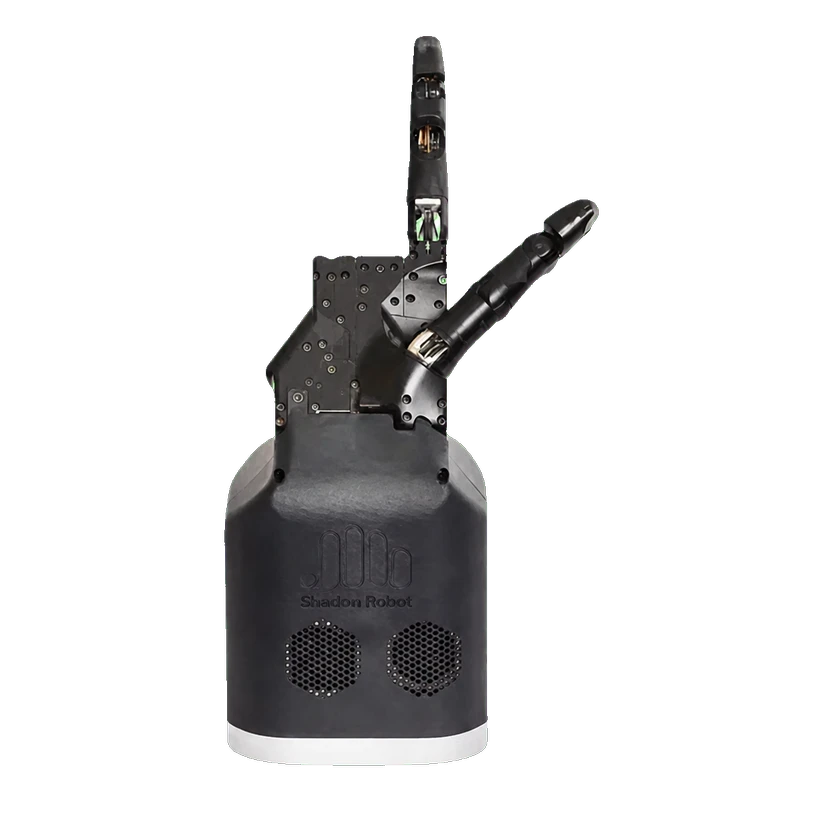 Shadow Dexterous Hand Super LiteShadow Dexterous Hand Super LiteStandard | Shadow Robot | 英国 | — | 未公开 | 2 指 | 8 关节 | 7 自由度 | 1.8 千克 | EtherCAT | 具备 | — | 2026-09-13 |
提交来源或更正