
EC-Dexhand-5F — 已披露通信协议
通信、控制与反馈
通信协议
EtherCAT
厂家将EtherCAT和CAN列为EC-Dexhand-5F的通信协议。本参数档案不代表独立交付SKU,未确认连接器、引脚或同时使用方式。
通信协议
CAN
厂家将EtherCAT和CAN列为EC-Dexhand-5F的通信协议。本参数档案不代表独立交付SKU,未确认连接器、引脚或同时使用方式。
 南京因克斯智能科技有限公司
对应EC-Dexhand-5F型号,不混用因克斯其他灵巧手及独立关节产品参数。
EC-Dexhand-5F 是因克斯开发的五指灵巧手,面向需要多关节姿态控制的机器人末端集成。官方规格标示其具有 20 个主动自由度,重量为 850 g,并采用绝对式双编码器;通过 EtherCAT 或 CAN 接入控制系统,标示控制频率为 1000 Hz,其辨识特征是多主动关节与双编码器配置。
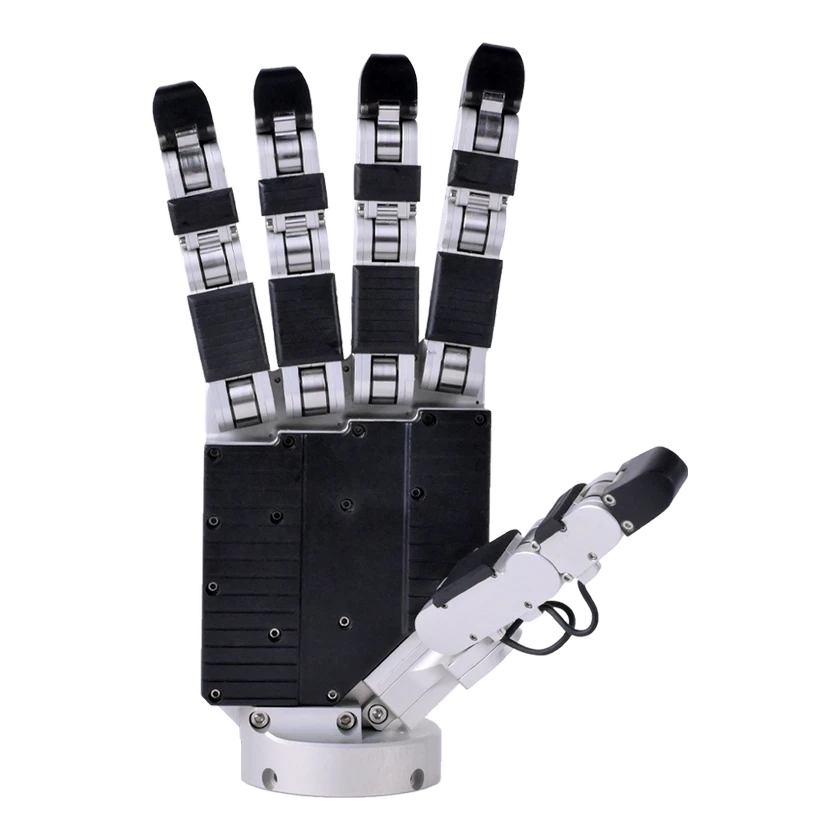
下方为型号参数;特定配置的参数单独列出。资料缺失不代表数值为零或不支持。
厂家将EtherCAT和CAN列为EC-Dexhand-5F的通信协议。本参数档案不代表独立交付SKU,未确认连接器、引脚或同时使用方式。
厂家将EtherCAT和CAN列为EC-Dexhand-5F的通信协议。本参数档案不代表独立交付SKU,未确认连接器、引脚或同时使用方式。
暂无已收录的关联产品。