
一体化关节
按具体配置查询关节型号、参数与官方资料。
共 12 个产品系列
| 一体化关节 | 组织 | 额定输出扭矩 | 本体净质量 | 直流供电 | 通信物理接口 | 操作 |
|---|---|---|---|---|---|---|
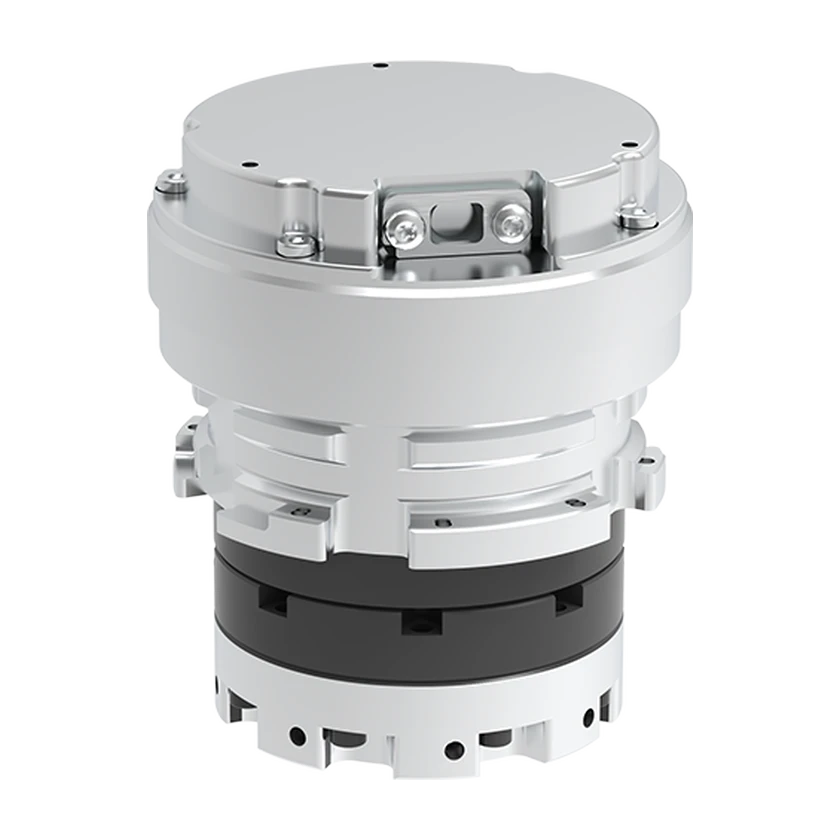 BSJ 一体化关节模组BSJ11100:1 标准配置 | 多可机器人(中科新松) | — | — | — | — | |
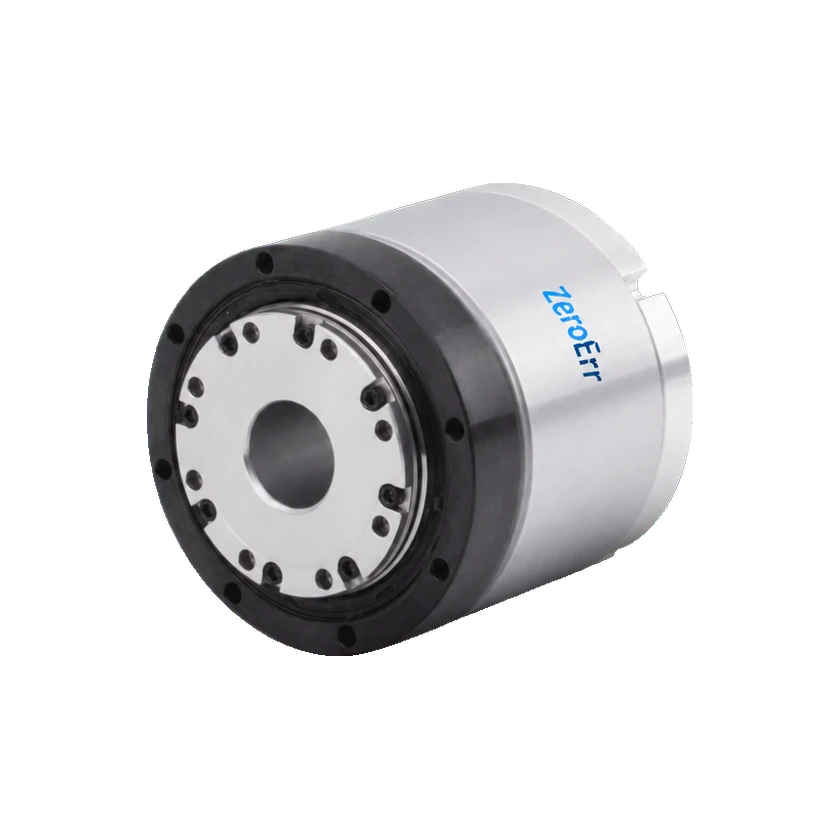 eRob一体化关节模组eRob70FXXI50:1,不含制动器 | 零差云控 | — | — | — | — | |
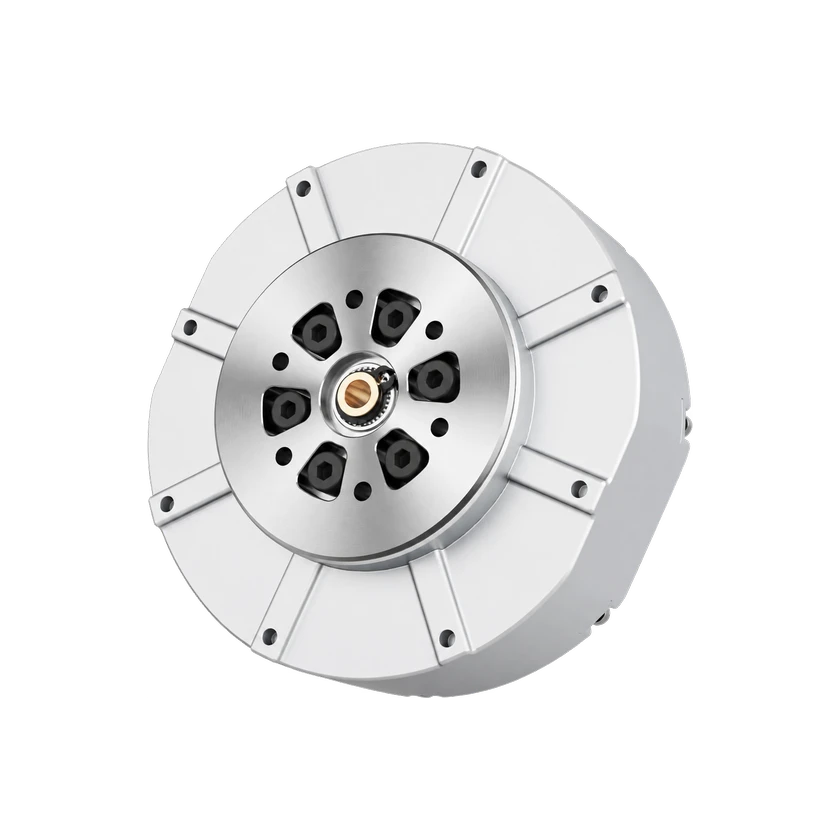 GO电机GO-M8010-6GO-M8010-6 / 6.33:1 | 宇树科技 | — | — | — | — | |
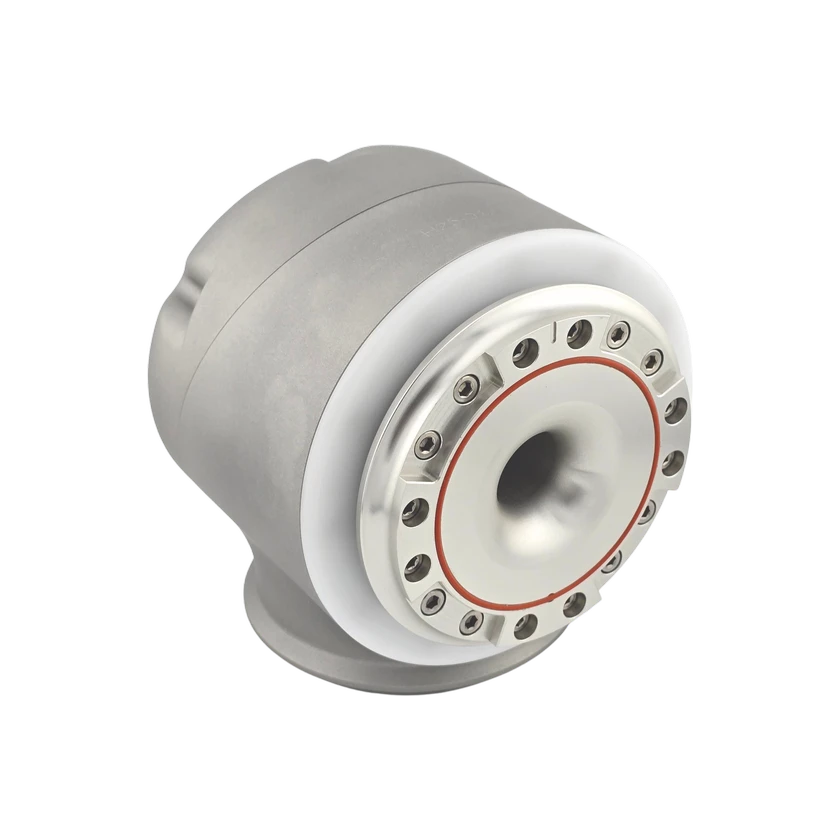 H 系列H25-140标准配置 | HEBI机器人 | — | — | — | — | |
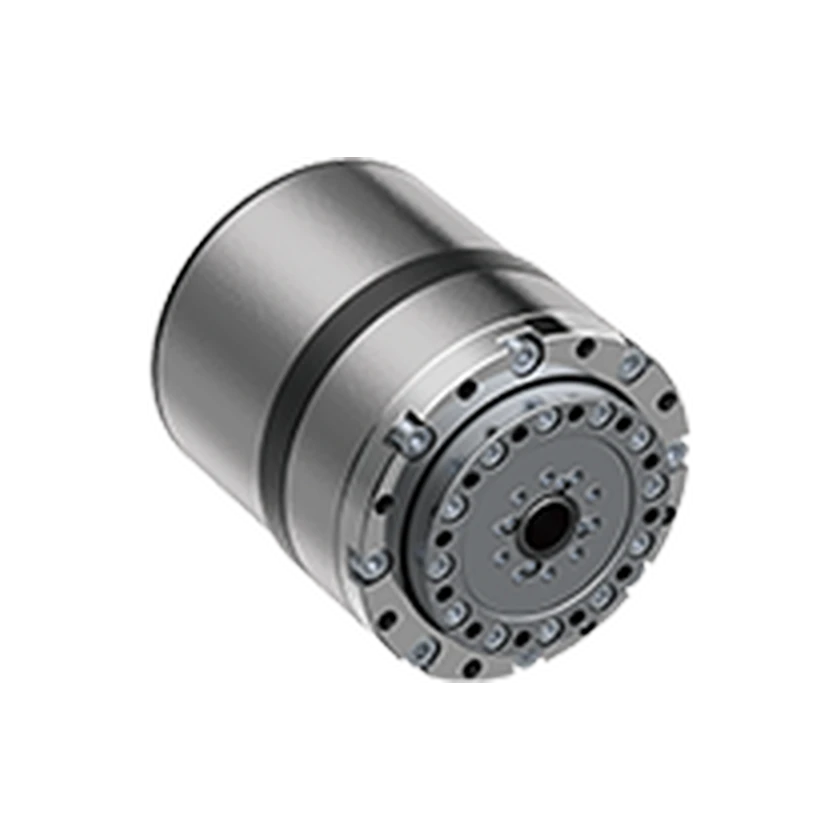 通用人形关节模组规格14标准配置 | 华沿机器人 | — | — | — | EtherCAT | |
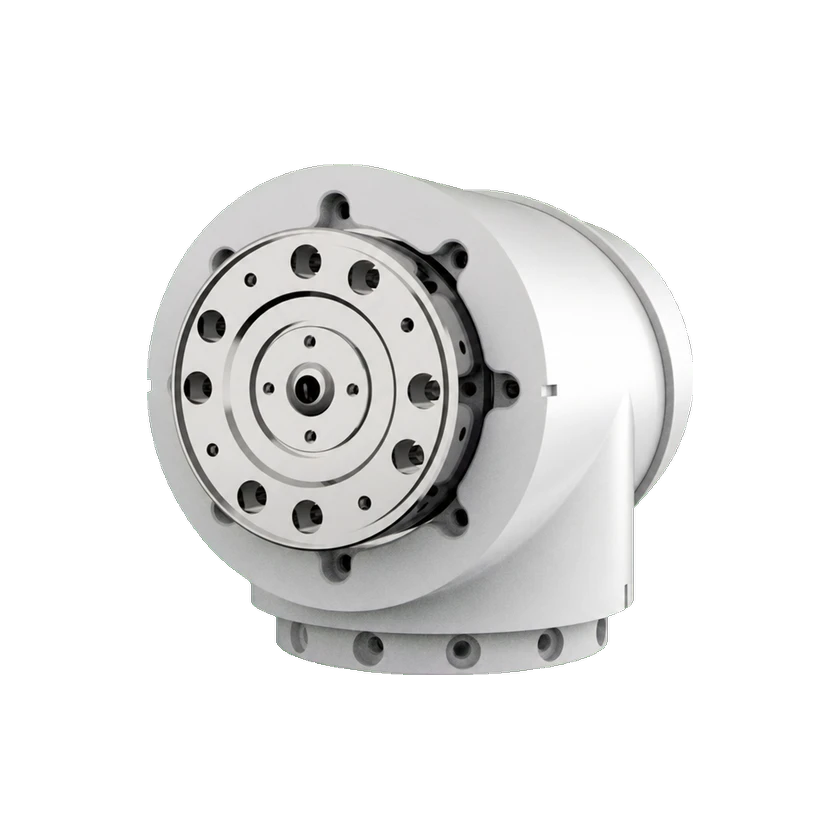 MS 系列关节模组MS14标准配置 | 大象机器人 | — | — | — | — | |
| —RDriveRDrive 110标准配置 | Rozum机器人 | 216 N·m | — | — | CAN | |
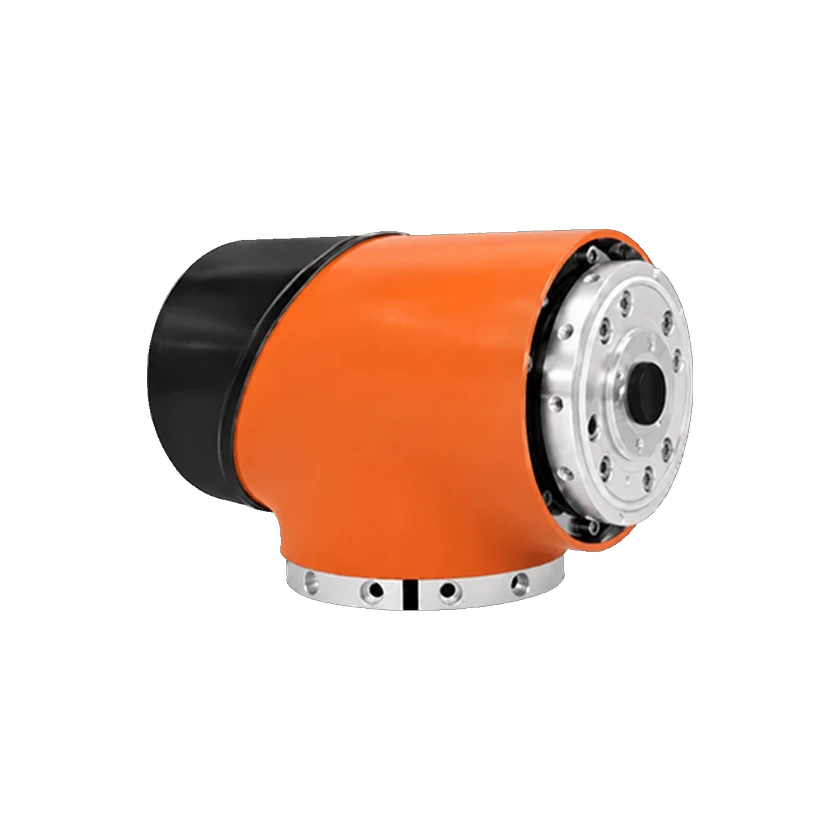 RJSII系列RJSII-14标准配置 101:1 | 泰科机器人 | — | — | — | — | |
 DYNAMIXEL YYM070-210-A051-RH标准配置 | Robotis | — | 0.98 kg | 24 V | RS485 | |
 X SeriesX5-1标准配置 | HEBI机器人 | — | 0.33 kg | 24–48 V | 以太网 | |
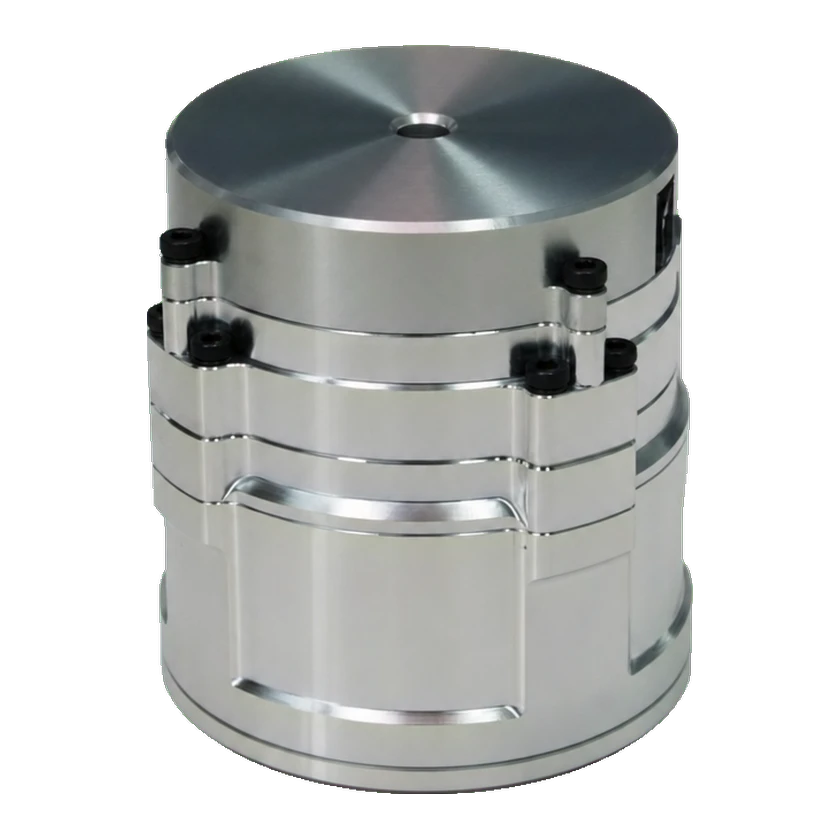 关节电机BXI5014-19标准配置 | 半醒科技 | — | — | — | CAN | |
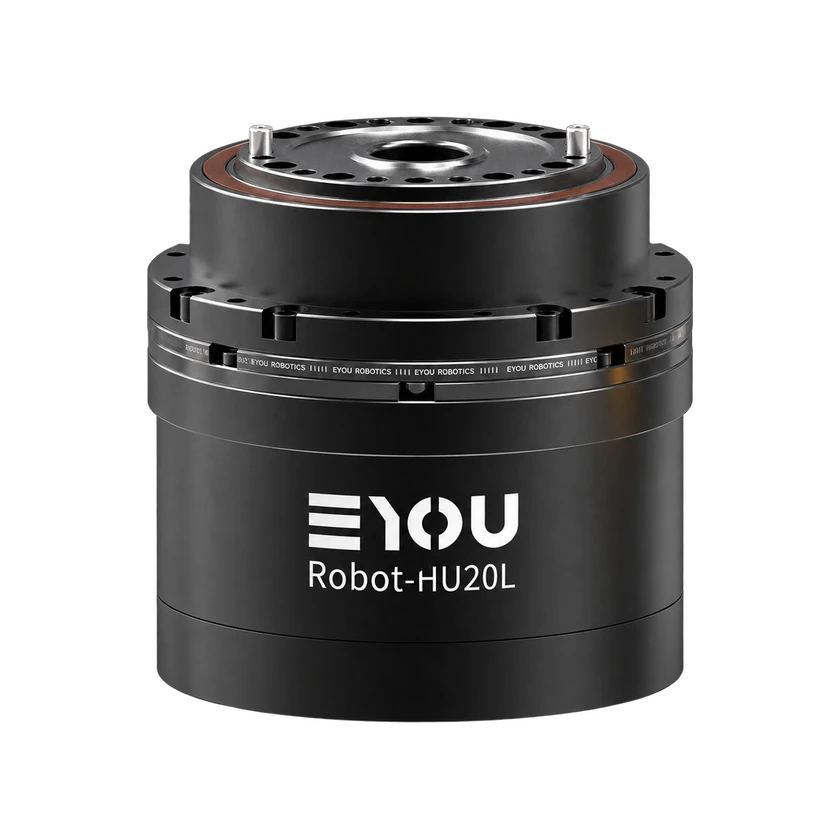 RHURHU20L-70减速比 50:1 | 意优科技 | 17 N·m | — | 24–48 V | — |
提交来源或更正