qbrobotics logoqbrobotics

qb SoftHand Research

价格
未公开
类型
组件 · 灵巧手
状态
商业化
可得性
未公开
发布时间
未公开
国家/地区
意大利
最近参数核验
2026-10-30
1 DOF
主动自由度
19
机械关节数量
0.77 kg
本体重量
5
指头数量

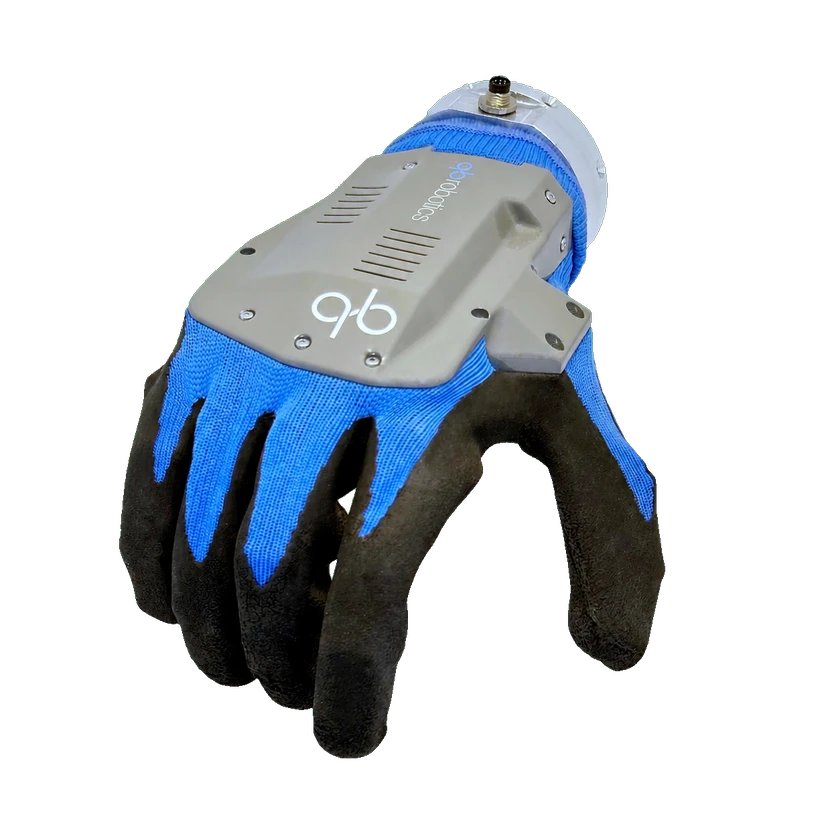
qb SoftHand Research五指自适应手采用单电机和腱绳传动,具有19个机械自由度,重量0.77 kg,支持USB和RS485通信。

1 / 1qb SoftHand Research

技术参数

下方为型号参数;特定配置的参数单独列出。资料缺失不代表数值为零或不支持。

自由度与驱动

指头数量
5
执行器数量
1
主动自由度
1 DOF
机械关节数量
19
总自由度
19 DOF

官方原文:19 anthropomorphic DOFs, one synergy, one motor

传动机制
腱绳传动

运动与协调控制

协同变量数
1

官方原文:19 anthropomorphic DOFs, one synergy, one motor

机械尺寸与安装

厚度/深度
71 mm

官方用户手册:机械尺寸图。

高度
242 mm

官方用户手册:机械尺寸图。

长度
191 mm

官方用户手册:机械尺寸图。

安装接口说明
Ø50,4 个 Ø6H7 孔,4 个 Ø6.4 通孔,Ø63H7

官方用户手册:机械尺寸图。

本体重量
0.77 kg
宽度
56 mm

官方用户手册:机械尺寸图。

通信、控制与反馈

通信物理接口
USB / RS485
反馈信号
电机位置、电机电流

官方原文:Feedback: motor position and motor current

软件、模型与遥操作资源

CAD 可用性
STL, STEP

官方原文:CAD - STL CAD - STEP

ROS 兼容性
ROS, ROS2

官方原文:ROS ROS2 compatible

SDK 语言
C++

官方原文:C++ API Library

性能与任务

整手开合时间
1.1

官方原文:From wide open to clenched fist in 1.1 s

捏持力
62 N
捏持负载
1.1

官方原文:Nominal payload 1.1kg (pinch configuration)

感知系统

本体反馈
电机位置和电机电流

产品配置

Standard

感知系统

是否具备触觉感知
不支持
商业状态

状态
商业化
价格
未公开
发布时间
未公开
提交来源或更正