
Standard
Sensorik
Taktiles Sensoriksystem vorhanden
Nicht unterstützt
 qbrobotics
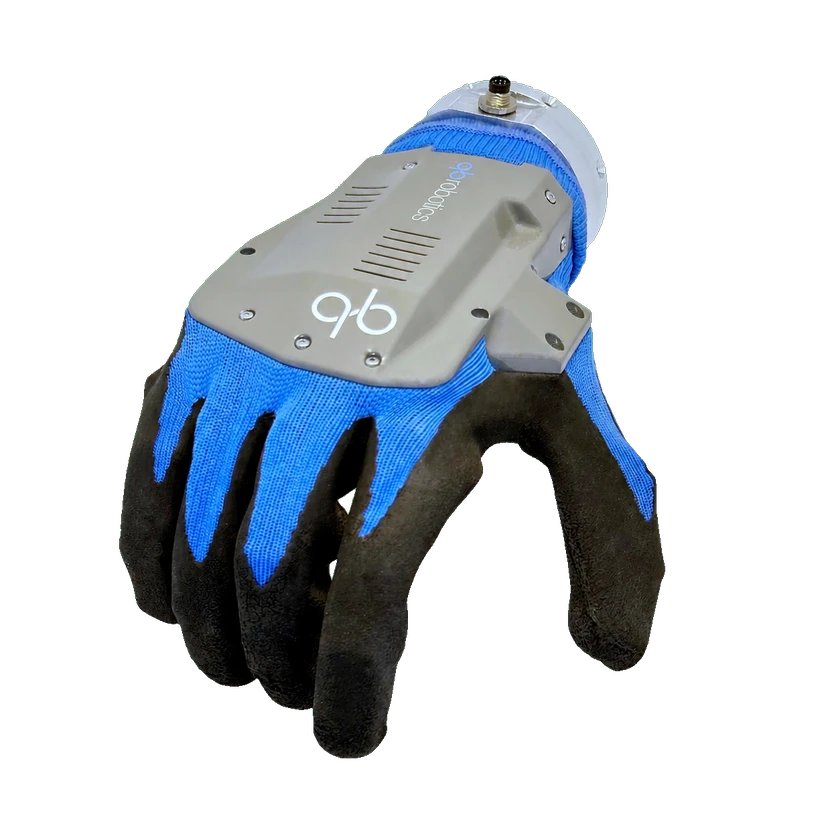
qb SoftHand Research ist eine adaptive Fünffingerhand mit einem Motor, 19 mechanischen Freiheitsgraden und Sehnenantrieb. Sie wiegt 0,77 kg und unterstützt USB und RS485.
Modellspezifikationen stehen unten. Konfigurationsabhängige Werte werden separat aufgeführt. Fehlende Daten bedeuten weder null noch nicht unterstützt.
Offizielle Quelle: 19 anthropomorphe DOFs, eine Synergie, ein Motor
Offizielle Quelle: 19 anthropomorphe DOFs, eine Synergie, ein Motor
Offizielles Benutzerhandbuch, technische Maßzeichnung.
Offizielles Benutzerhandbuch, technische Maßzeichnung.
Offizielles Benutzerhandbuch, technische Maßzeichnung.
Offizielles Benutzerhandbuch, technische Maßzeichnung.
Offizielles Benutzerhandbuch, technische Maßzeichnung.
Offizielle Quelle: Rückmeldung: Motorposition und Motorstrom
Offizielle Quelle: CAD - STL, CAD - STEP
Offizielle Quelle: ROS-, ROS2-kompatibel
Offizielle Quelle: C++ API-Bibliothek
Offizielle Quelle: Von weit geöffnet zur geschlossenen Faust in 1.1 s
Offizielle Quelle: Nennnutzlast 1.1kg (Klemmkonfiguration)
Noch keine verwandten Produkte erfasst.