
数采设备
探索用于机器人示教、遥操作、动作捕捉和训练数据采集的可核验设备。
显示 32 个数采设备产品
| 零部件 | 组织 | 国家 / 地区 | 设备形态 | 采集方式 | 采集数据 | 采集时是否需要机器人 | 操作 |
|---|---|---|---|---|---|---|---|
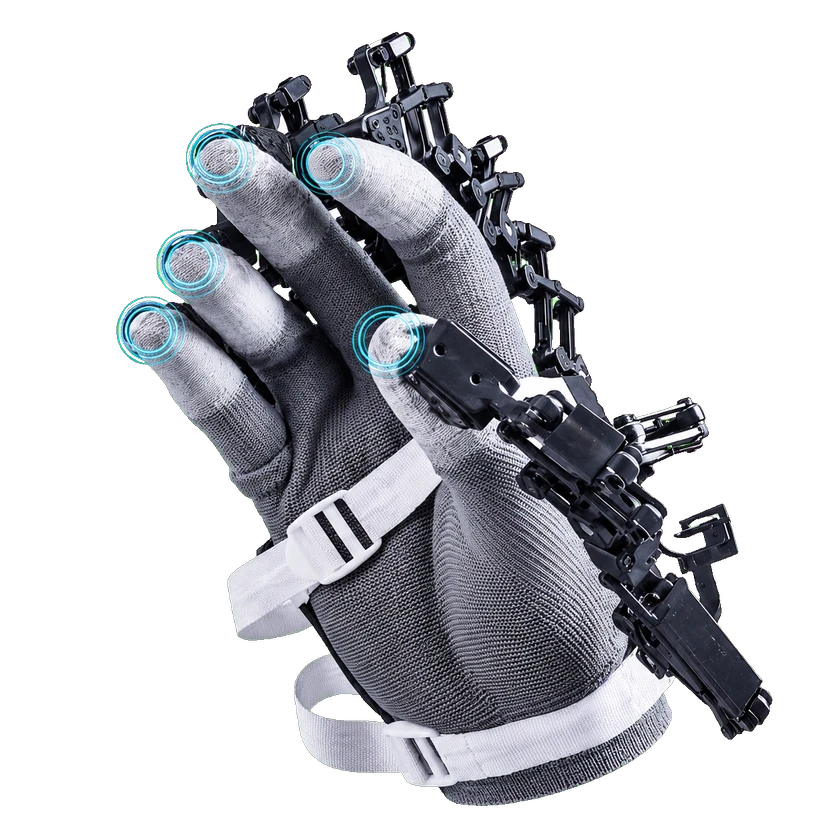 Avatar AE01Avatar AE01 | Sharpa | 新加坡 | 外骨骼 | 遥操作 | 手部动作 | — | |
 创维XR Ego 第一视角采集系列Skyworth XR E2 | 创维XR | 中国 | — | — | — | — | |
 傲意肌电产品傲意肌电产品 | 傲意科技 | 中国 | 腕部穿戴 | 真人示范 | 肌电信号 | 不需要 | |
| Orbbec 无机器人采集套件Orbbec 无机器人采集套件 | 奥比中光(Orbbec) | 中国 | 第一视角采集设备 | 真人示范 | 惯性测量 · 深度 · RGB 图像 · 图像 | 不需要 | |
| Perception Neuron 3Perception Neuron 3 | 诺亦腾(Noitom) | 中国 | 全身穿戴 | 动作捕捉 | 全身关节动作 | 不需要 | |
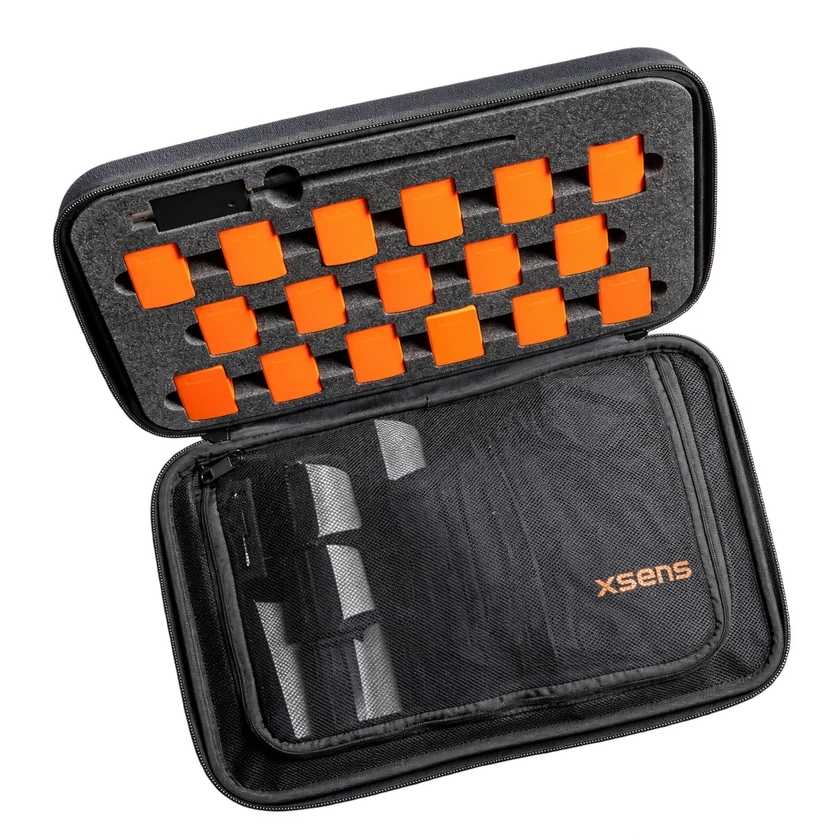 Xsens AwindaXsens Awinda | Xsens(Movella) | 荷兰 | 全身穿戴 | 动作捕捉 · 遥操作 | 全身关节动作 | 不需要 | |
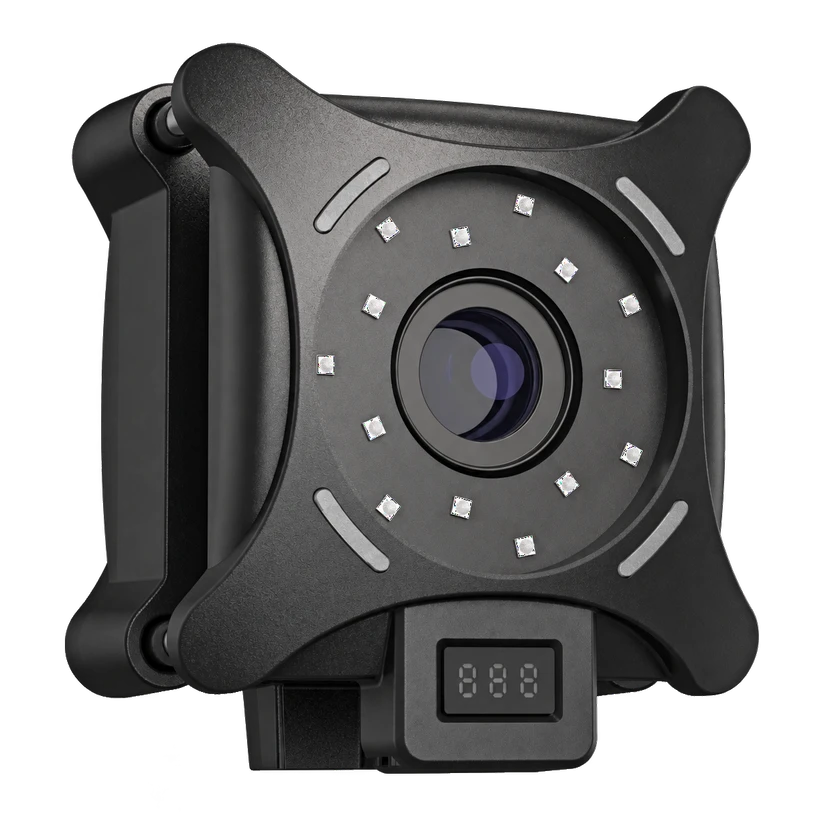 NOKOV MARSNOKOV MARS | 度量科技(NOKOV) | 中国 | 动作捕捉系统 | 动作捕捉 · 遥操作 | 标记点 3D 位姿 | 不需要 | |
| 青瞳视觉动作捕捉青瞳视觉动作捕捉 | 青瞳视觉(CHINGMU) | 中国 | 动作捕捉系统 | 动作捕捉 · 遥操作 | 全身动作 · 标记点 3D 位姿 | 不需要 | |
| Qualisys MiqusQualisys Miqus | Qualisys | 瑞典 | 动作捕捉系统 | 动作捕捉 | 标记点 3D 位姿 | 不需要 | |
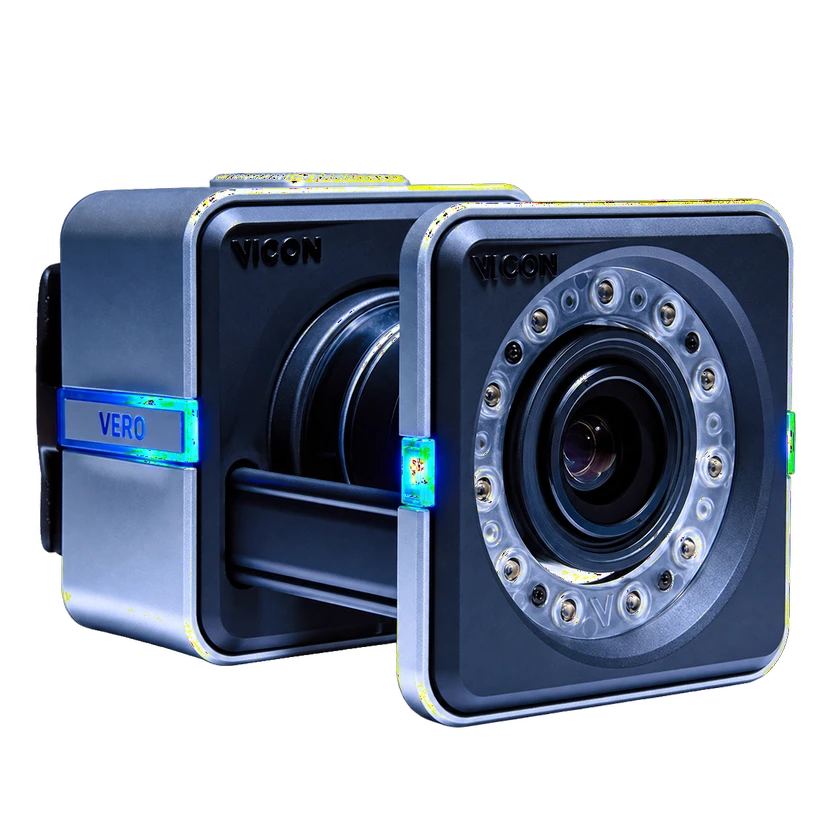 Vicon Vero v2.2Vicon Vero v2.2 | Vicon | 英国 | 动作捕捉系统 | 动作捕捉 | 标记点 3D 位姿 | 不需要 | |
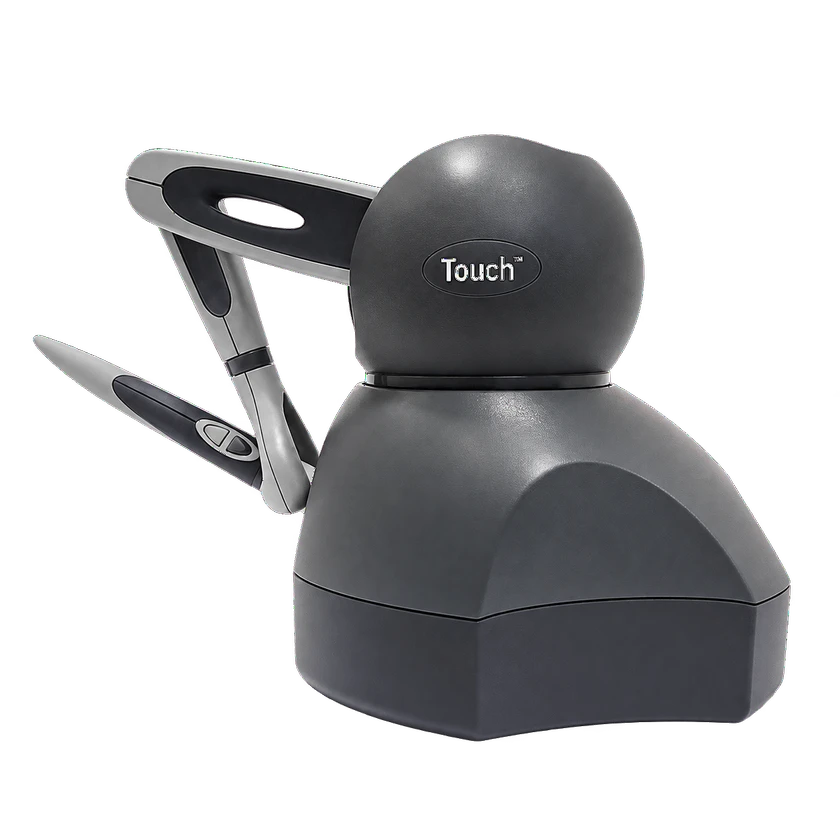 Touch 触觉设备Touch 触觉设备 | 3D Systems | 美国 | 主端控制器 | 遥操作 | 力反馈 | 取决于配置 | |
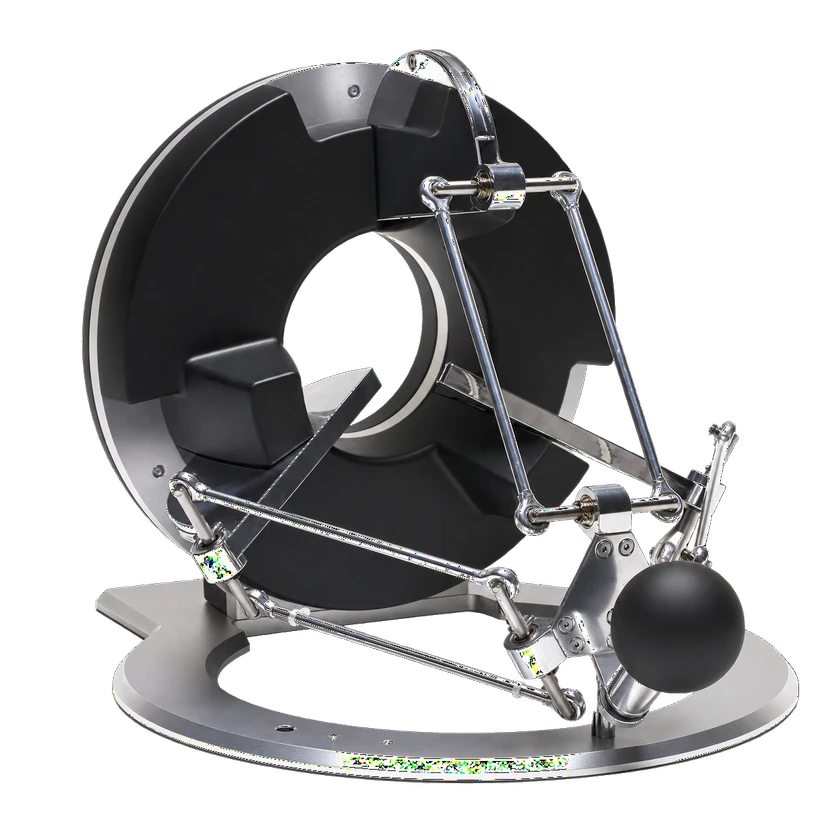 omega.7omega.7 | Force Dimension | 瑞士 | 主端控制器 | 遥操作 | 力反馈 | 需要 |
提交来源或更正