
灵巧手数据库
浏览具备来源证据的灵巧手产品,支持按参数、可获得性、公司和商业状态筛选。
193 个产品系列 · 292 个型号
| 零部件 | 组织 | 国家 / 地区 | 产品状态 | 可用状态 | 手指数量 | 关节数 | 主动自由度 | 本体重量 | 通信接口 | 触觉感知 | 操作 | ||
|---|---|---|---|---|---|---|---|---|---|---|---|---|---|
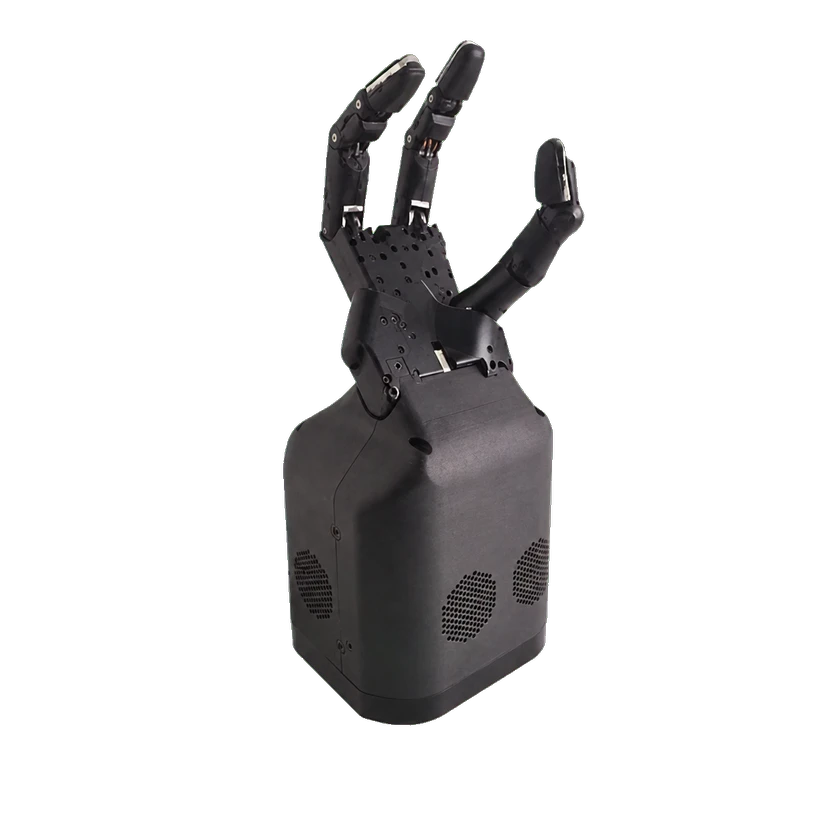 Shadow Dexterous Hand Extra LiteShadow Dexterous Hand Extra Lite标准版 | Shadow Robot | 英国 | 商业化 | 未公开 | 3 指 | 12 关节 | 10 自由度 | 2.1 千克 | EtherCAT | 具备 | — | 2026-08-28 | |
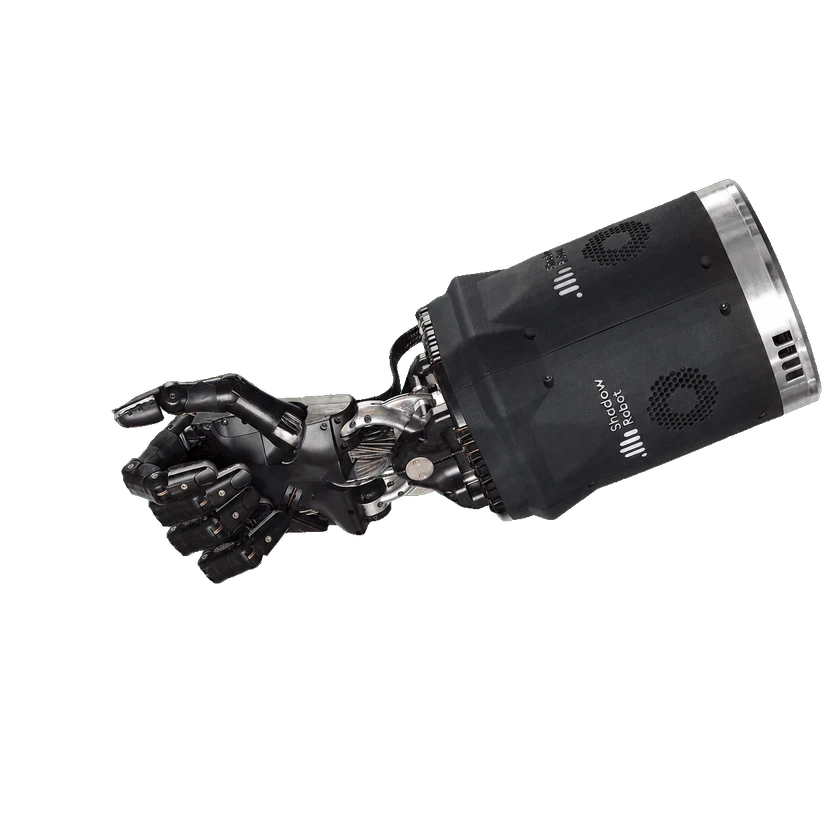 Shadow Dexterous Hand LiteShadow Dexterous Hand LiteStandard | Shadow Robot | 英国 | 商业化 | 未公开 | 4 指 | 16 关节 | 13 自由度 | 2.4 千克 | EtherCAT | 具备 | — | 2026-08-28 | |
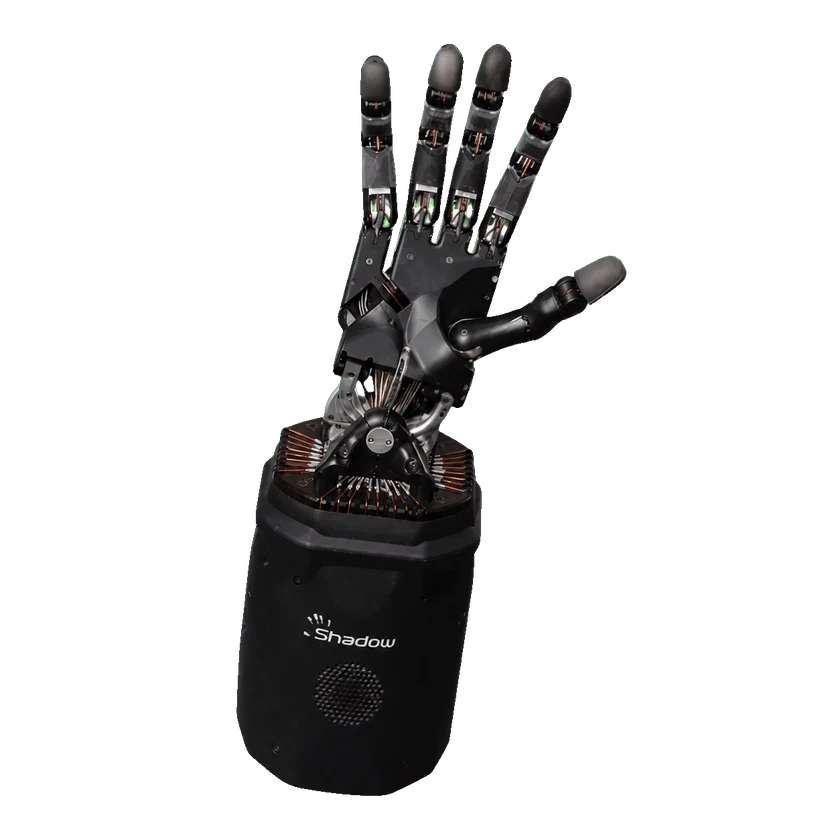 Shadow Dexterous HandShadow Dexterous HandStandard | Shadow Robot | 英国 | 商业化 | 未公开 | 5 指 | 24 关节 | 20 自由度 | 4.3 千克 | EtherCAT | 具备 | — | 2026-08-31 | |
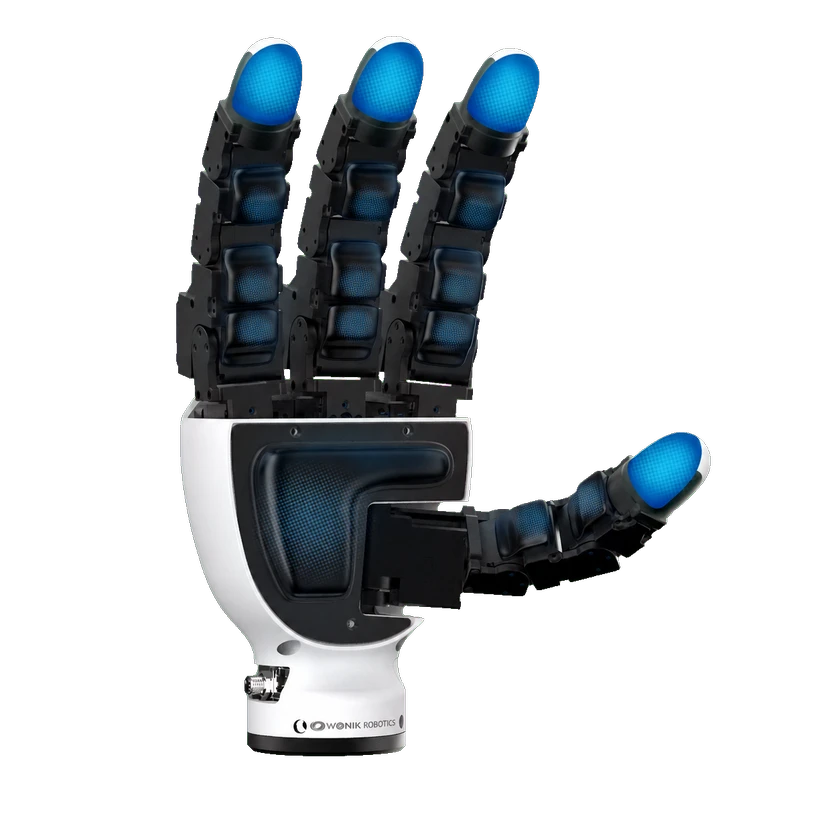 Allegro Hand V5 SenseAllegro Hand V5 SenseStandard | Wonik Robotics | 韩国 | 商业化 | 未公开 | 4 指 | 16 关节 | 16 自由度 | 1.24 千克 | CAN | 具备 | — | 2026-08-31 | |
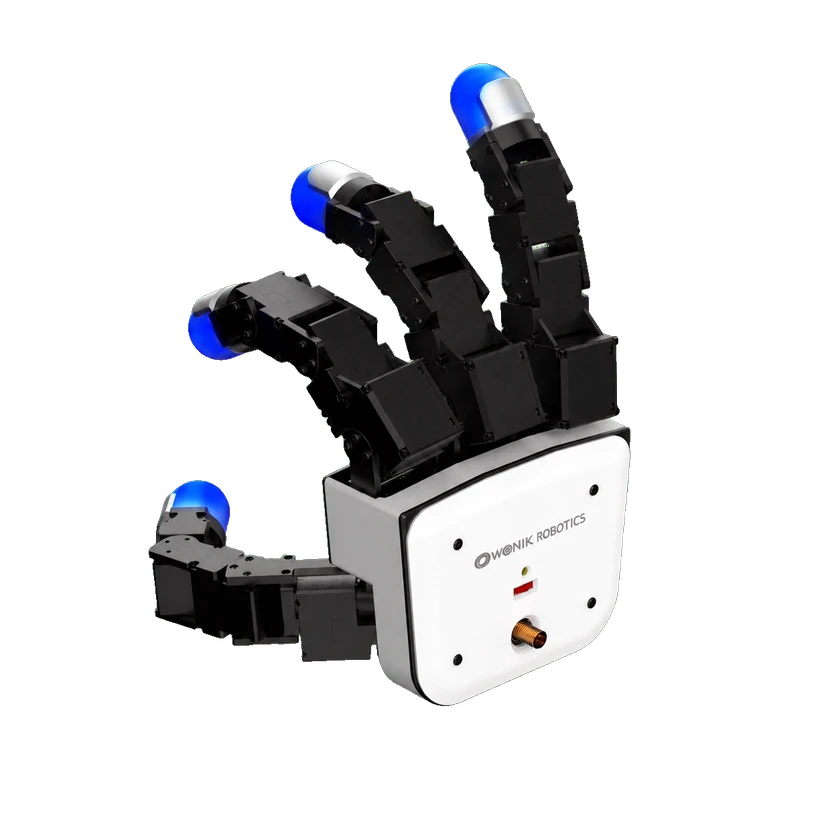 Allegro Hand V5 PlusAllegro Hand V5 PlusStandard | Wonik Robotics | 韩国 | 商业化 | 未公开 | 4 指 | 16 关节 | 16 自由度 | 1.02 千克 | CAN | 具备 | — | 2026-08-31 | |
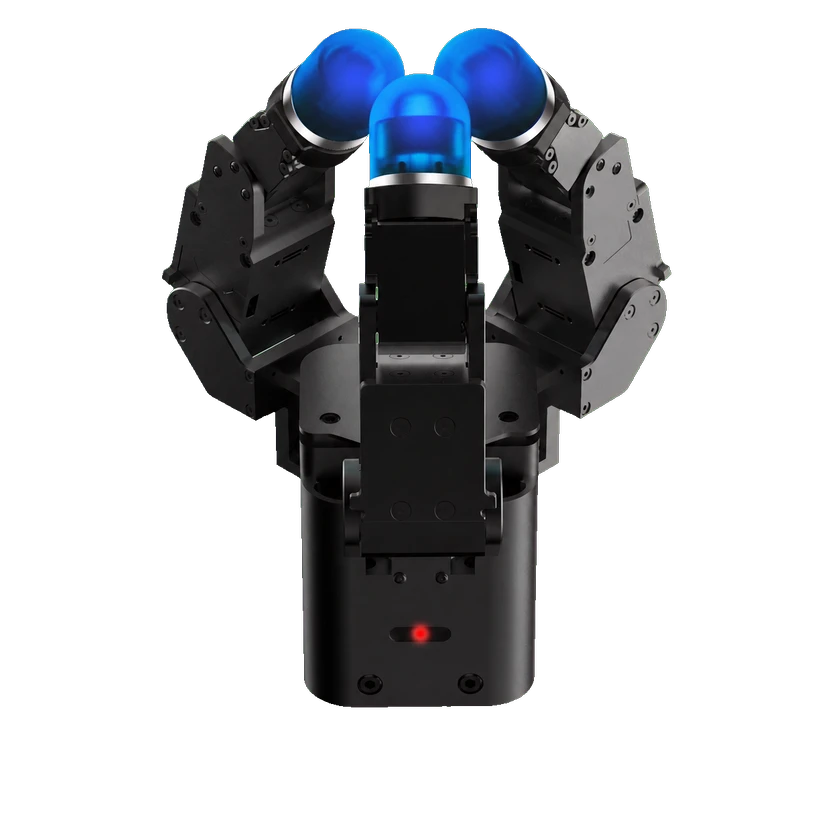 Allegro Hand V5Allegro Hand V5Standard | Wonik Robotics | 韩国 | 商业化 | 未公开 | 3 指 | 9 关节 | 9 自由度 | 1.05 千克 | CAN | 具备 | — | 2026-08-31 | |
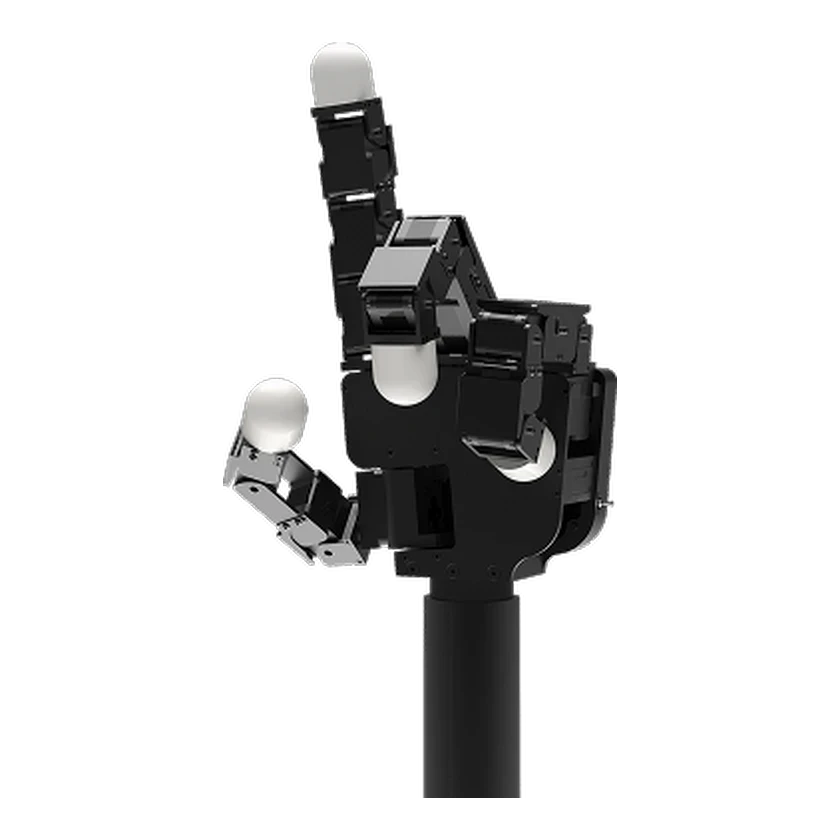 Allegro Hand V4Allegro Hand V4Standard | Wonik Robotics | 韩国 | 商业化 | 未公开 | 4 指 | 16 关节 | 16 自由度 | 1.08 千克 | CAN | — | — | 2026-09-07 | |
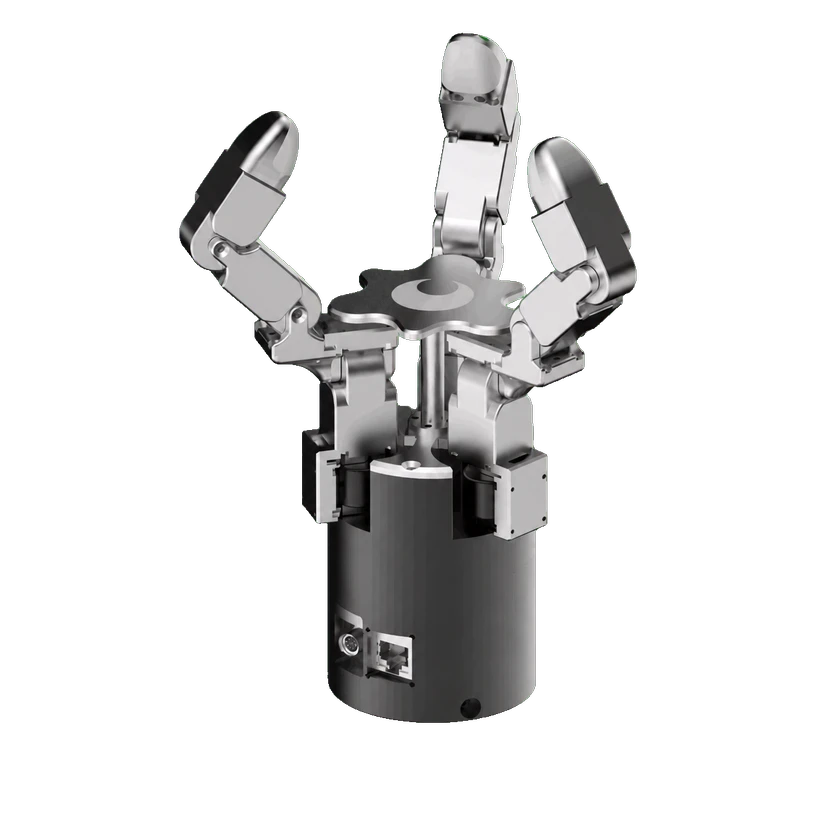 DG-3F-MDG-3F-MStandard | Tesollo | 韩国 | 商业化 | 未公开 | 3 指 | 12 关节 | 12 自由度 | 1.11 千克 | Ethernet | — | — | 2026-08-31 | |
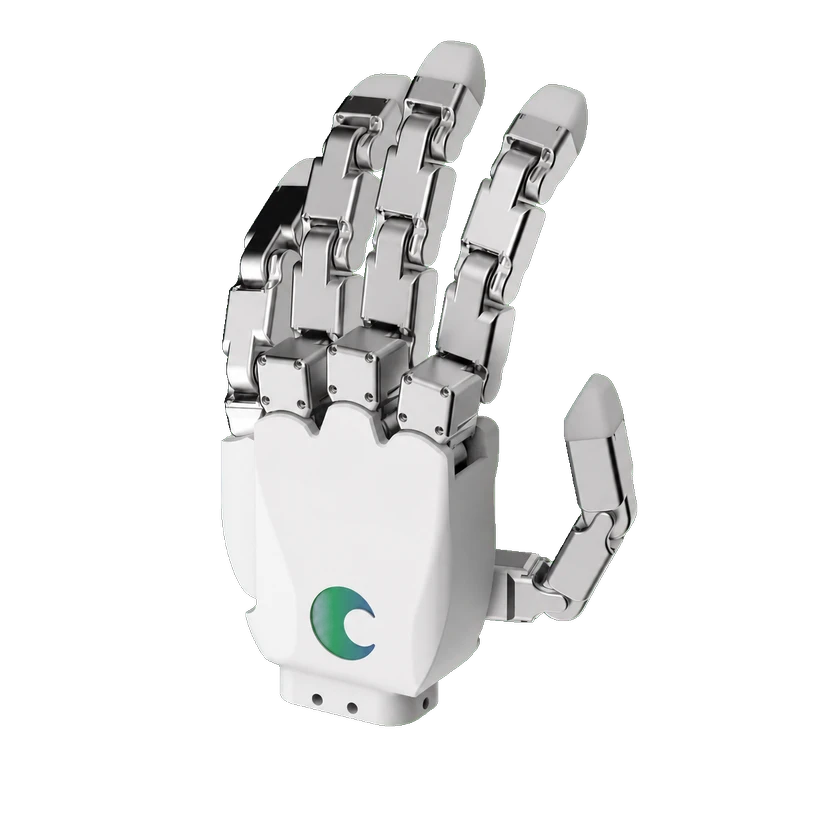 DG-5F-S 20-DoFDG-5F-S 20-DoFStandard | Tesollo | 韩国 | 商业化 | 未公开 | 5 指 | 20 关节 | 20 自由度 | 0.88 千克 | 以太网 | — | — | 2026-09-09 | |
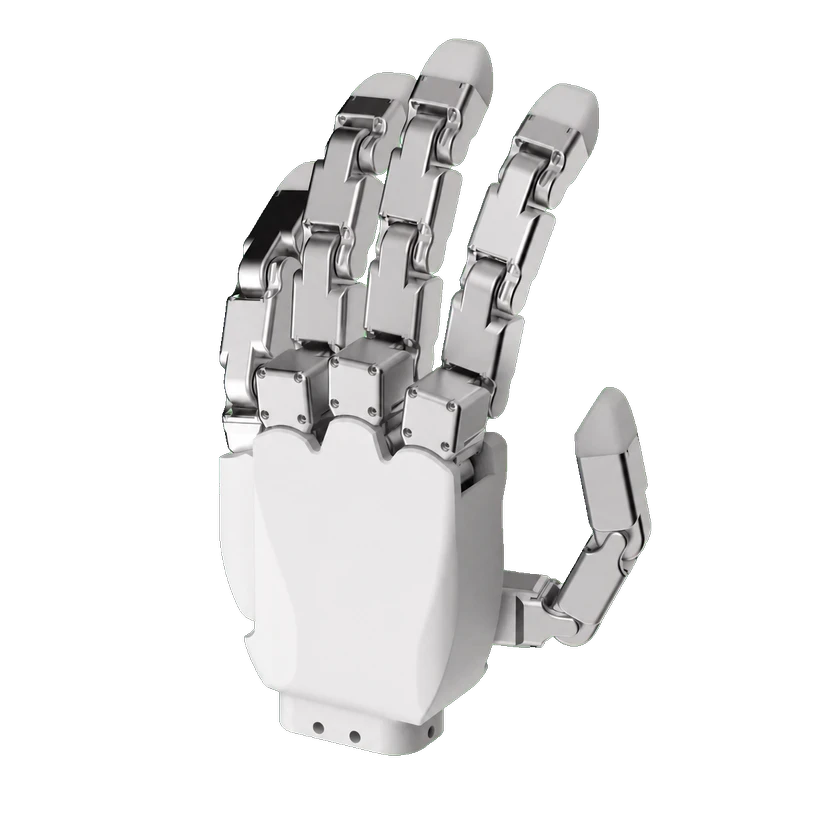 DG-5F-MDG-5F-MStandard | Tesollo | 韩国 | 商业化 | 未公开 | 5 指 | 20 关节 | 20 自由度 | 1.76 千克 | 以太网 | — | — | 2026-09-09 | |
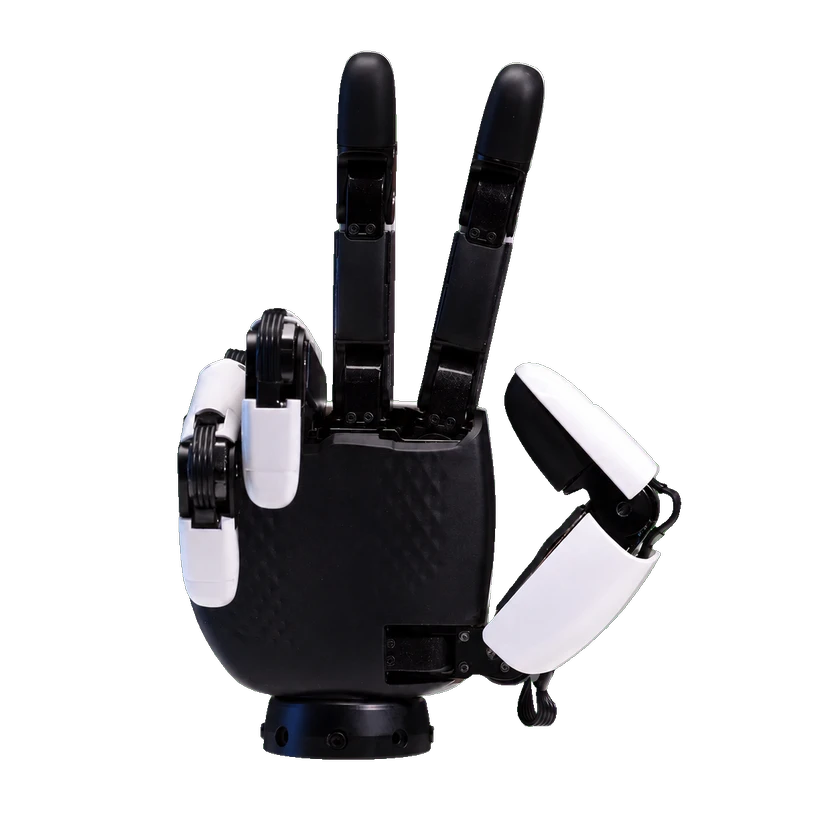 XHAND 1XHAND 1标准版 | 星动纪元 | 中国 | — | 未公开 | 5 指 | 12 关节 | 12 自由度 | 1.1 千克 | — | — | — | 2026-09-13 | |
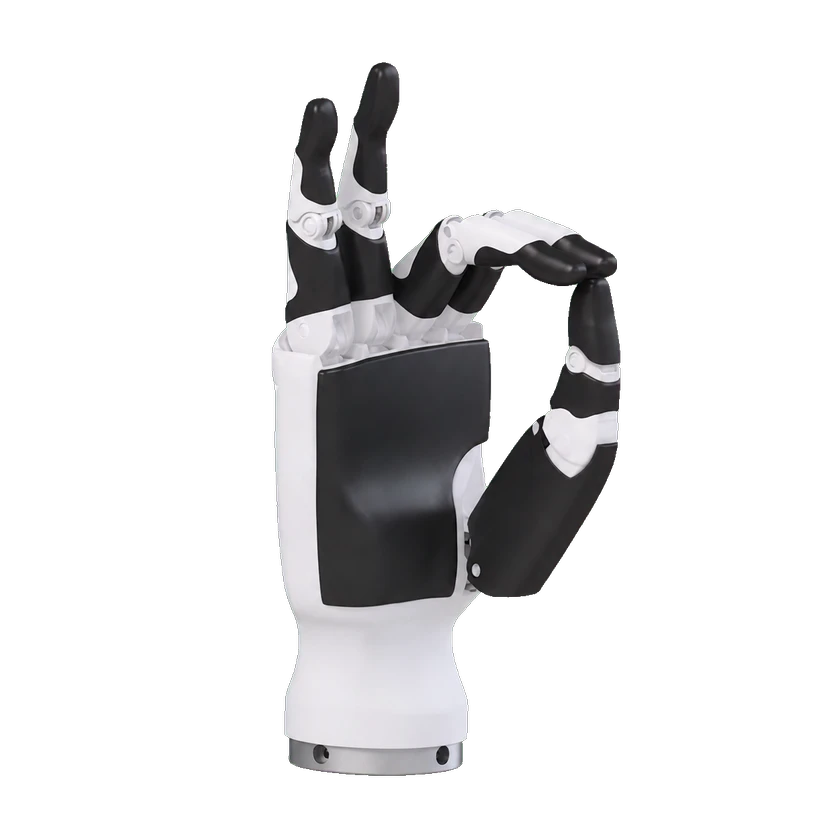 RH56DFX-2RH56DFX-2Standard | 因时机器人 | 中国 | 商业化 | 未公开 | 5 指 | 12 关节 | 6 自由度 | 0.54 千克 | RS485 | 不具备 | — | 2026-09-08 | |
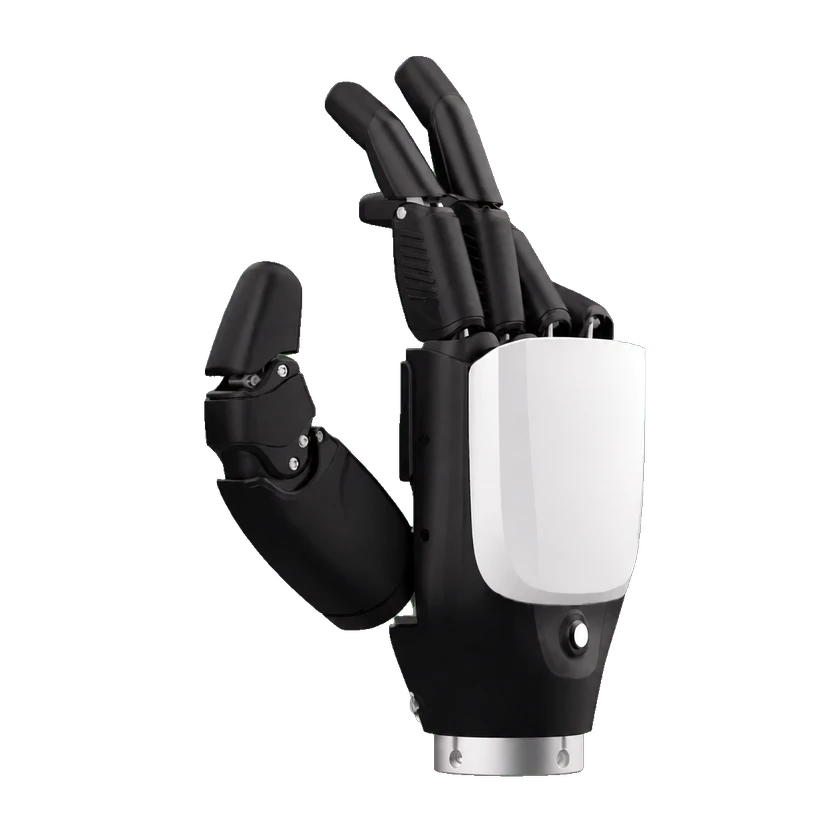 RH56DFTPRH56DFTP标准版 | 因时机器人 | 中国 | 商业化 | 未公开 | 5 指 | 12 关节 | 6 自由度 | — | Ethernet | 具备 | — | 2026-08-28 | |
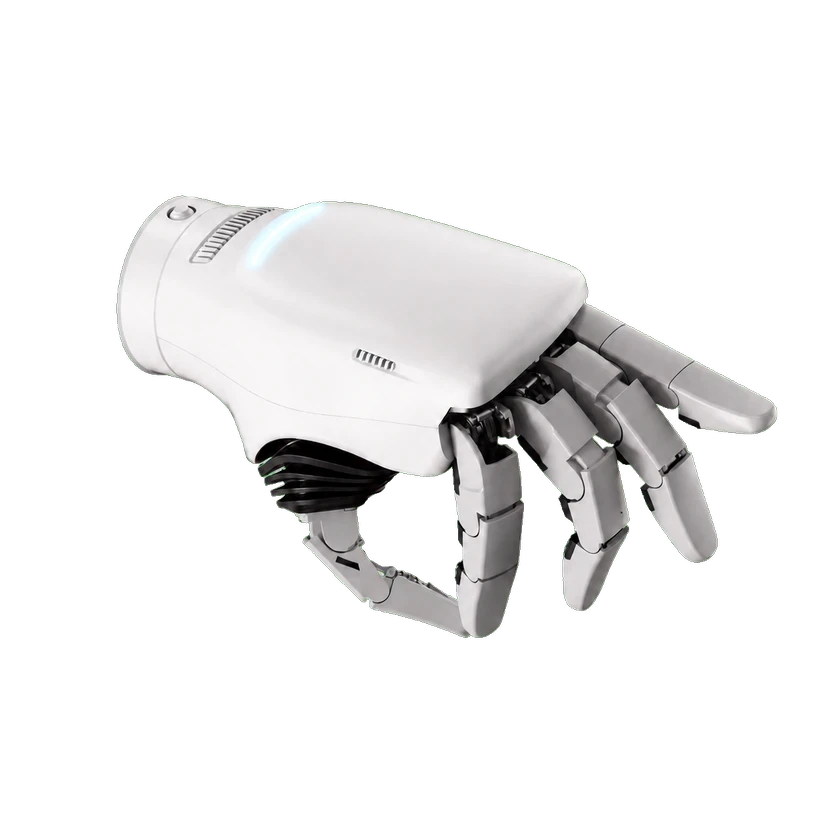 ArtiXon HandArtiXon HandArtiXon Hand — 官方规格配置 | 自变量机器人 | 中国 | 商业化 | 未公开 | 5 指 | — | 15 自由度 | ≤1.00 千克 | USB 3.0 | 具备 | — | 2026-09-13 | |
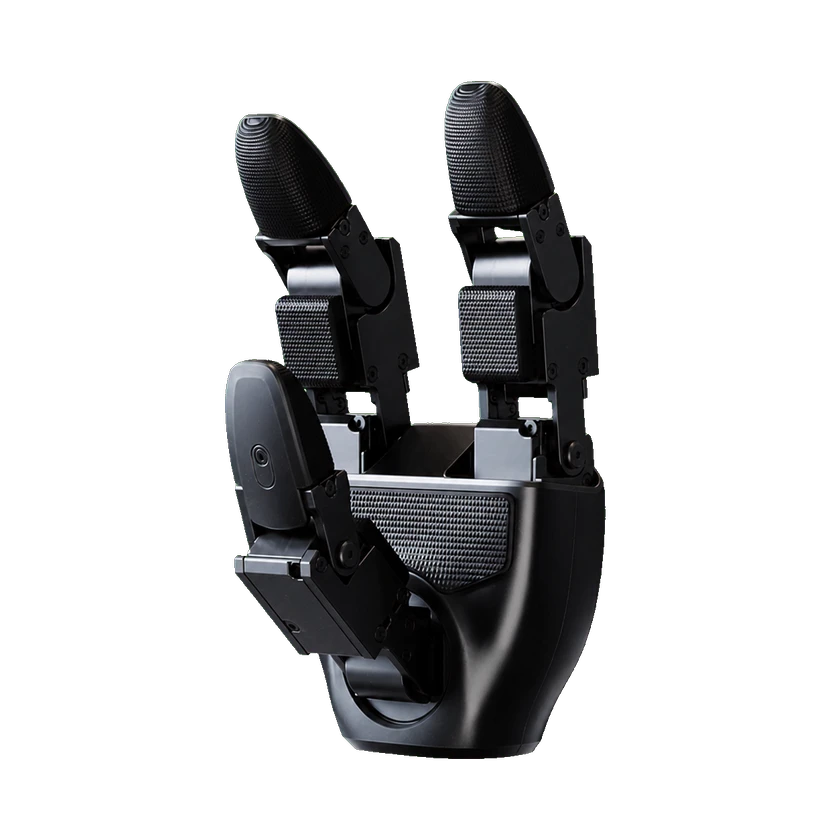 Dex3-1Dex3-1Standard | 宇树科技 | 中国 | 商业化 | 未公开 | 3 指 | 7 关节 | 7 自由度 · 7 DOF | 0.71 千克 · 重复采集记录(历史) | USB 2.0 | 具备 | — | 2026-08-27 | |
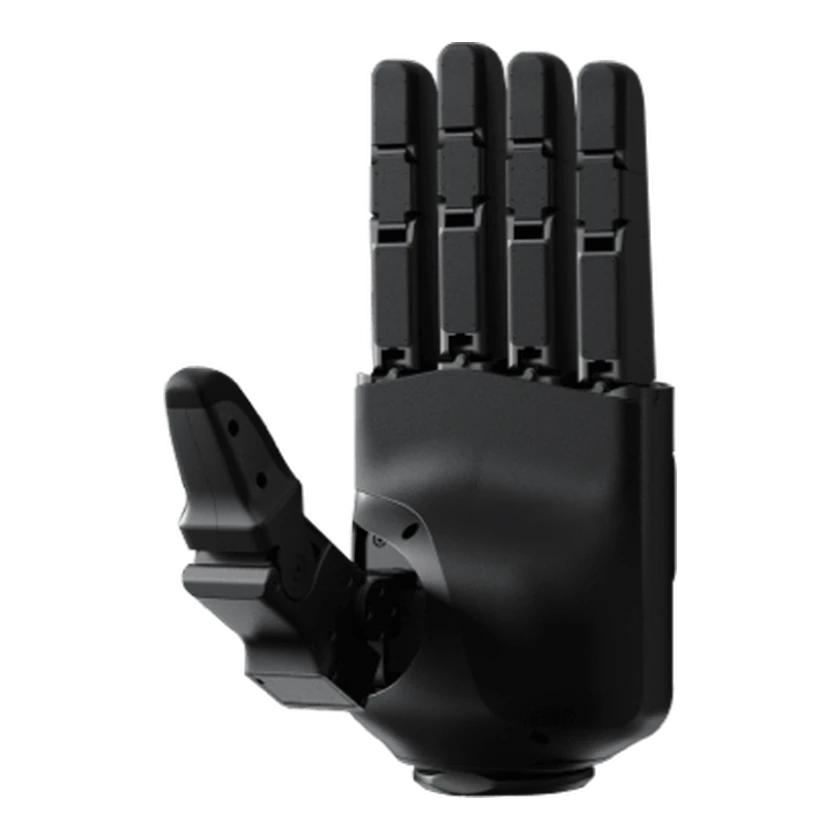 Dex5-1Dex5-1Dex5-1 | 宇树科技 | 中国 | 商业化 | 在售 | 5 指 | 20 关节 | 16 自由度 | 1.1 千克 | USB 2.0 | 不具备 | — | 2026-09-12 | |
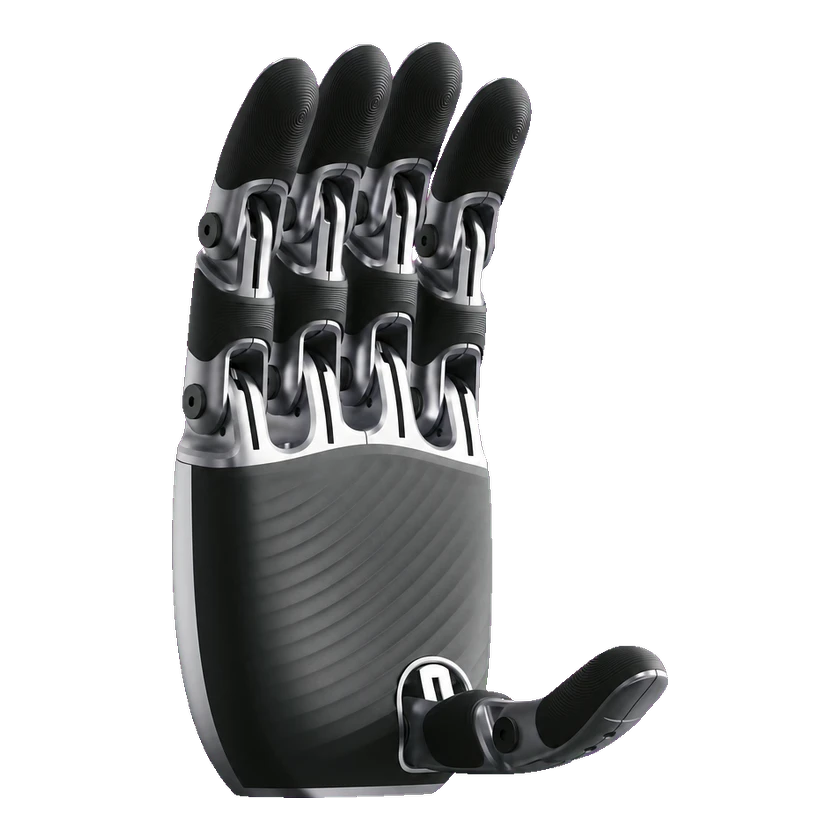 Dex2/5Dex2/5Dex2/5 | 宇树科技 | 中国 | — | 在售 | 5 指 | 10 关节 | 2 自由度 | 0.37 千克 | RS485 | — | — | 2026-09-12 | |
 qb SoftHand Researchqb SoftHand Researchqb SoftHand Research | qb robotics | 意大利 | 商业化 | 在售 | 5 指 | — | 1 自由度 | 0.77 千克 | USB · RS485 | 不具备 | EUR 7,000 起 | 2026-09-12 | |
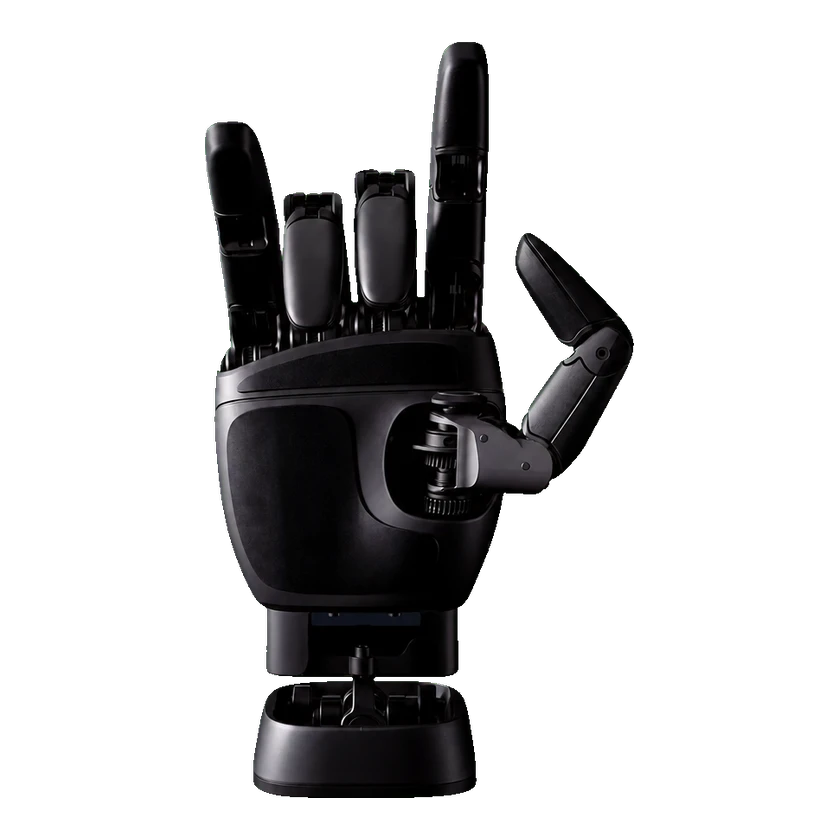 PUDU DH11PUDU DH11PUDU DH11 | 普渡科技 | 中国 | — | 未公开 | 5 指 | — | 6 自由度 | 0.5 千克 | — | 具备 | — | 2026-09-07 | |
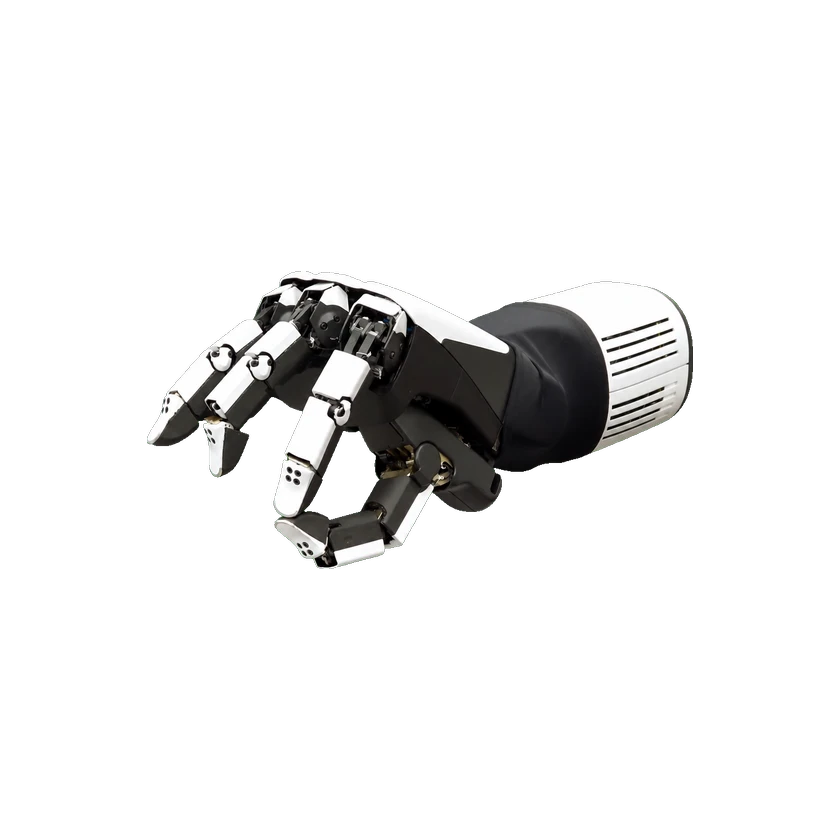 本田灵巧多指手本田灵巧多指手研究用灵巧手 | 本田技研研究所 | 日本 | 原型 | 未发售 | 4 指 | 16 关节 | 16 自由度 | — | — | 具备 | 未公开定价 | 2026-09-14 | |
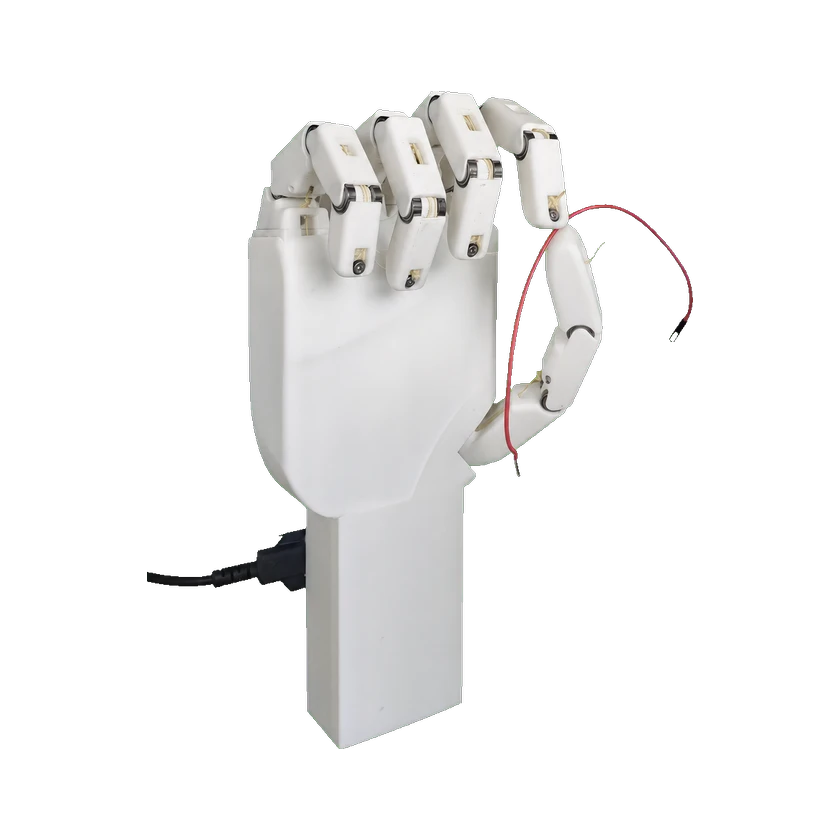 PHANTOM 灵巧手PHANTOM 灵巧手研究原型 v1 | 香港科技大学(广州) | 中国 | 原型 | 未发售 | 5 指 | 15 关节 | 6 自由度 | — | — | — | 价格未知 | 2026-09-14 | |
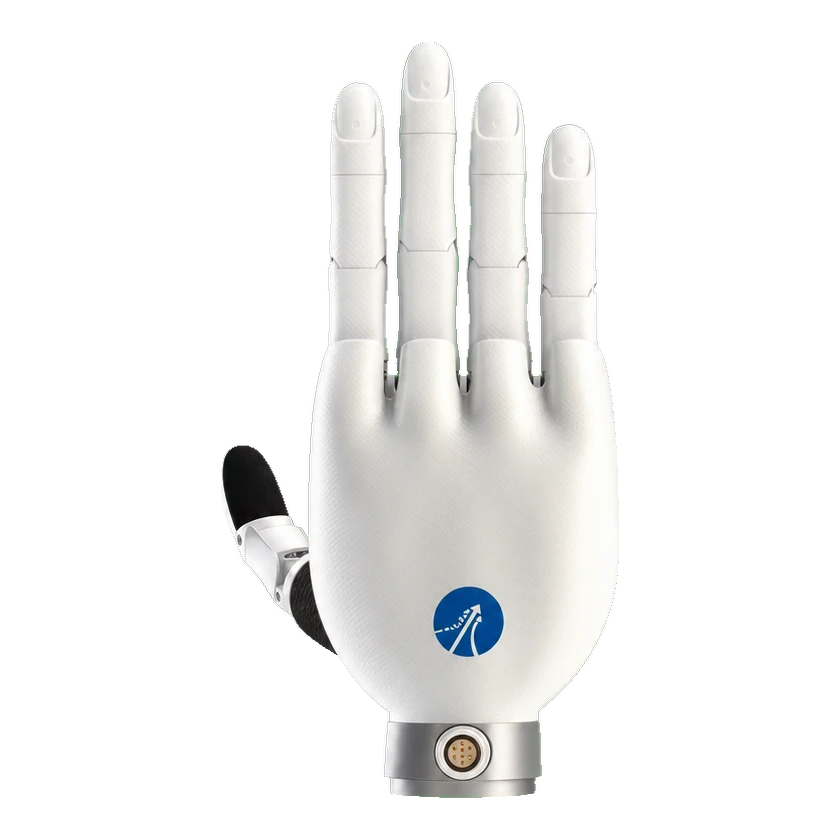 DH2015DH2015DH2015 | 雷赛智能 | 中国 | 原型 | 未公开 | 5 指 | 20 关节 | 15 自由度 | 0.67–0.68 千克 | EtherCAT | 具备 | — | 2026-09-15 | |
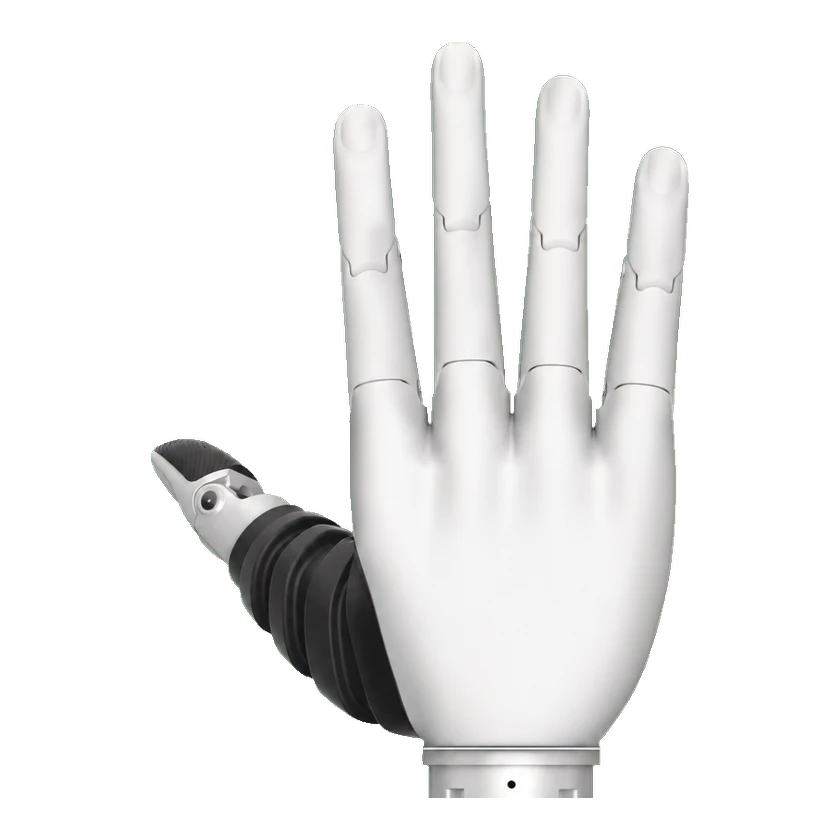 DH116S 轻薄型灵巧手DH116S 轻薄型灵巧手DH116S-LW1 | 雷赛智能 | 中国 | 商业化 | 在售 | 5 指 | — | 6 自由度 | 0.35–0.37 千克 | CAN-FD | 不具备 | USD 2,299起 | 2026-09-15 | |
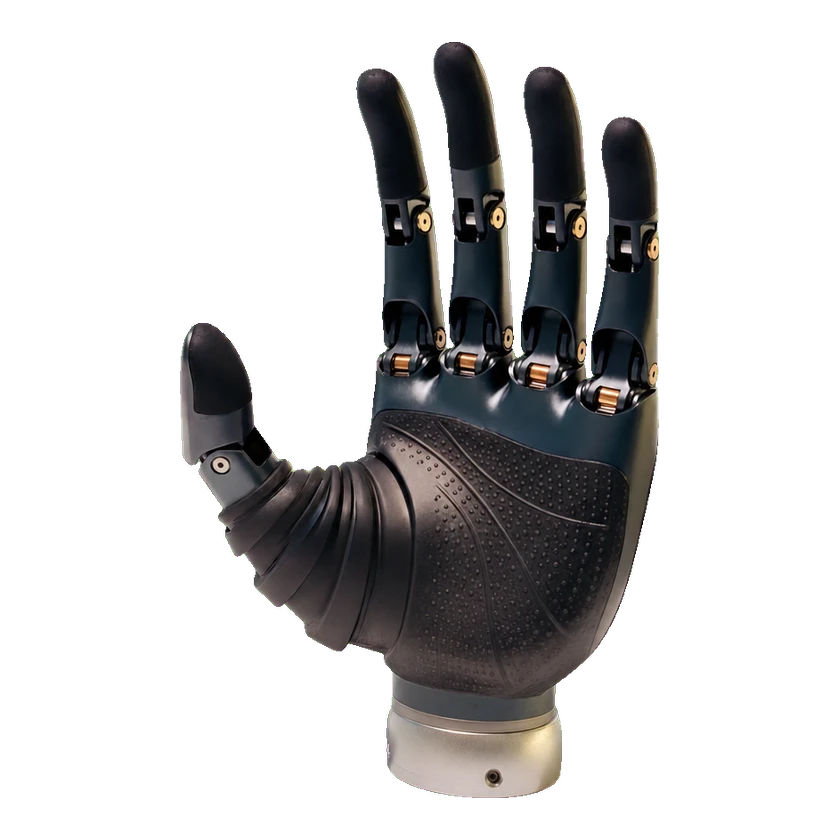 DH116P 力增强型灵巧手DH116P 力增强型灵巧手DH116P 系列 | 雷赛智能 | 中国 | 试点 | 仅试点 | 5 指 | — | 6 自由度 | — | EtherCAT / CAN-FD / RS485 | 具备 | 未披露 | 2026-09-15 |
提交来源或更正