
器用なハンド・データベース
仕様、入手性、企業、商用ステータスで、出典に裏付けられた器用なハンド製品を絞り込めます。
193 製品シリーズ · 292 モデル
| コンポーネント | 組織 | 国・地域 | 製品ステータス | 利用状況 | 指の数 | 関節数 | 能動自由度 | 本体重量 | 通信インターフェース | 触覚センシング | 操作 | ||
|---|---|---|---|---|---|---|---|---|---|---|---|---|---|
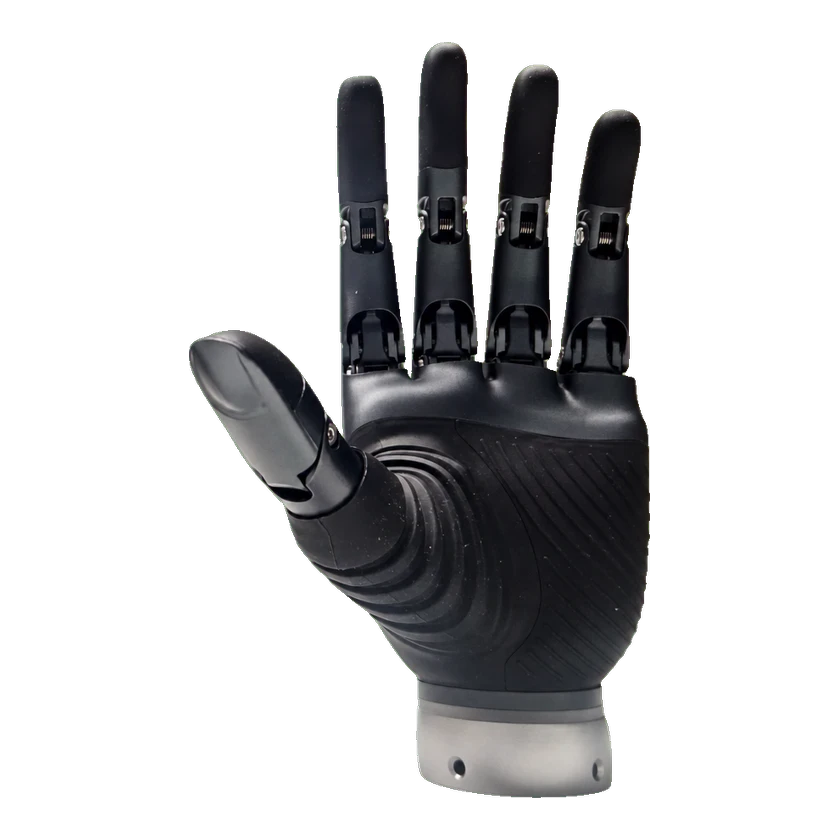 DH116DH116DH116 | Open Droids | アメリカ合衆国 | — | 予約受付中 | 5 本 | 11 関節 | 6 自由度 | 0.48–0.49 kg | — | 搭載 | USD 3,100から | 2026-09-06 | |
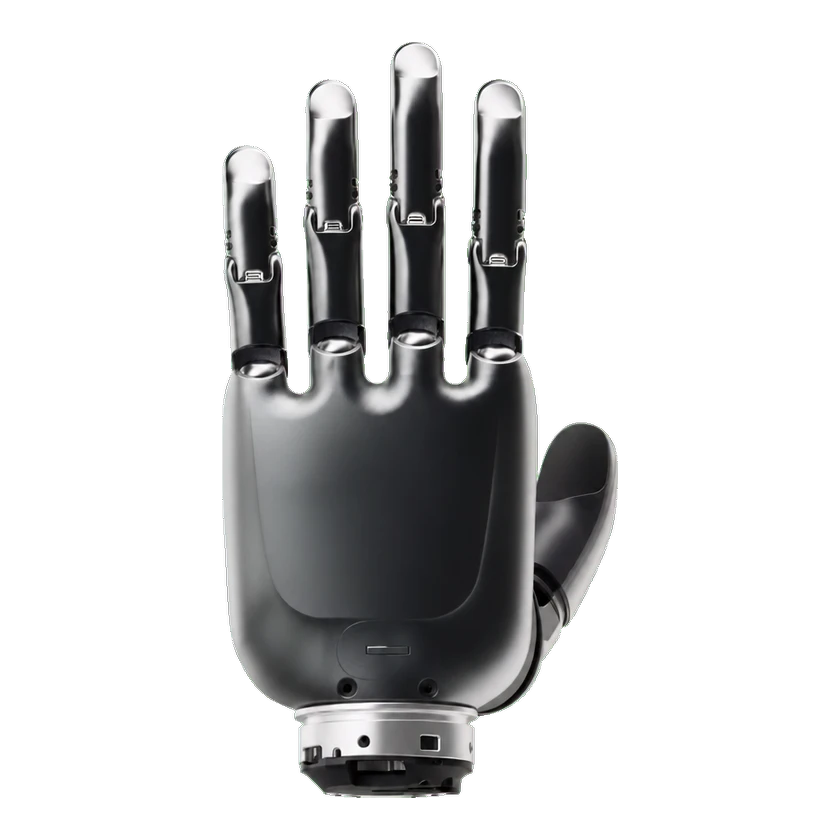 Hand R1Hand R1Hand R1 | OceanTrix Robotics | — | — | 未公開 | 5 本 | — | 6 自由度 | — | RS485 · CAN-FD | — | — | 2026-09-12 | |
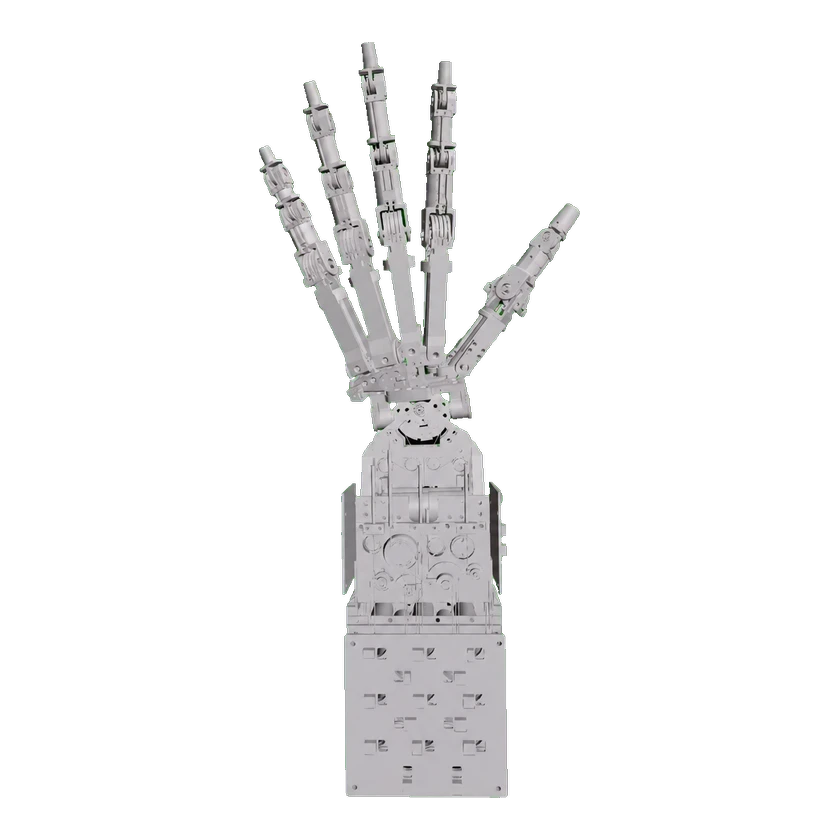 25自由度産業用器用なロボットハンド25自由度産業用器用なロボットハンド基本版 | Neurocean Technologies Inc. | 中国 | 試作機 | 未公開 | 5 本 | — | 25 自由度 | — | TCP / IP | 非搭載 | 要見積もり | 2026-09-12 | |
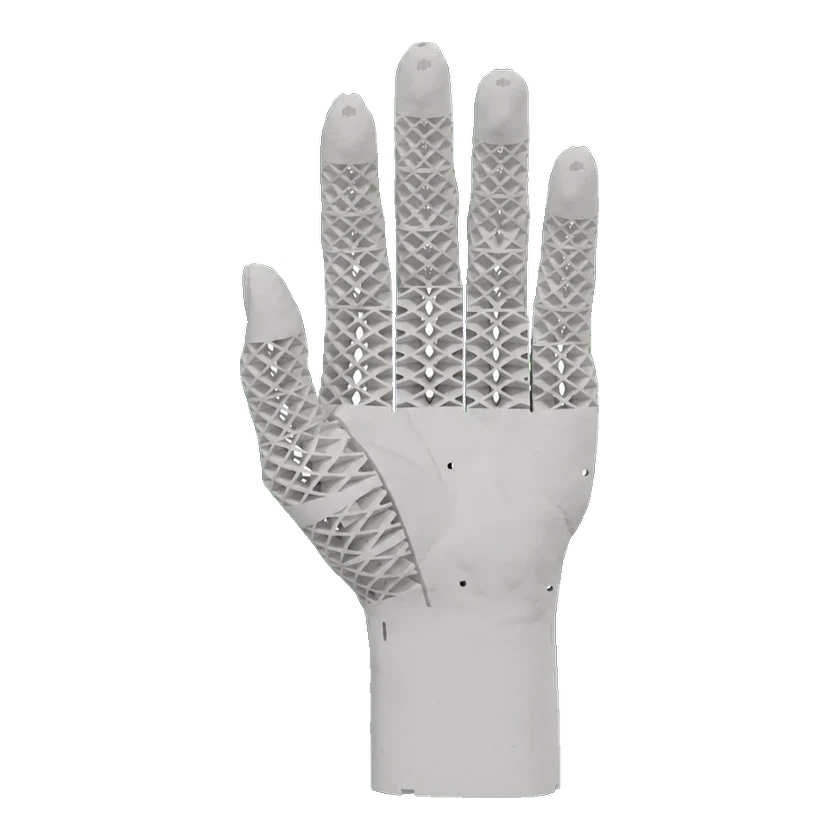 FlexHand V1FlexHand V1 | LX ROBOTICS LIMITED | — | — | 未公開 | 5 本 | — | — | ≤0.80 kg | — | — | — | 2026-09-12 | |
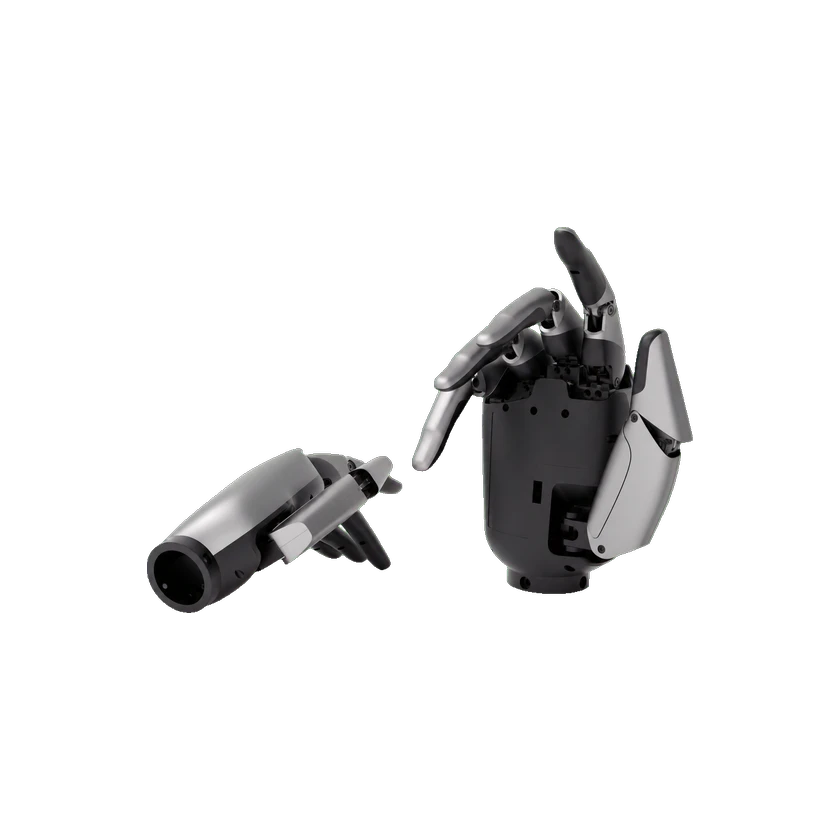 MagicHand S01MagicHand S01MagicHand S01 | MagicLab | 中国 | 商用化 | 未公開 | 5 本 | — | — | 0.58 kg | — | 搭載 | — | 2026-09-12 | |
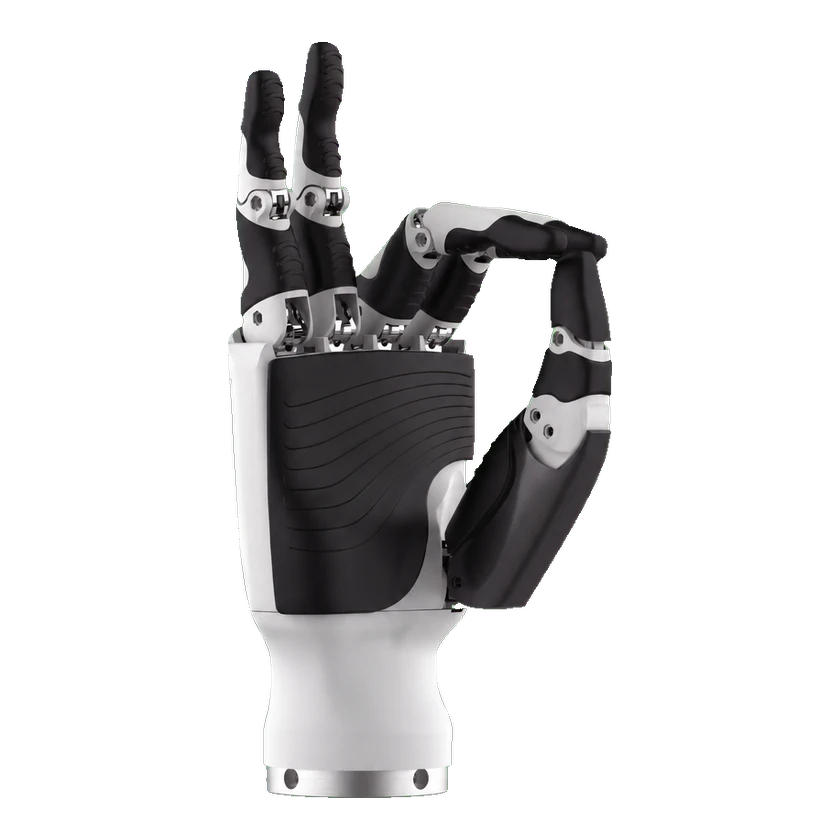 RH56BFX-2LRH56BFX-2LRH56BFX-2L | Inspire Robots | 中国 | 商用化 | 未公開 | 5 本 | 12 関節 | 6 自由度 | 0.54 kg | RS485 | 非搭載 | 見積り | 2026-09-06 | |
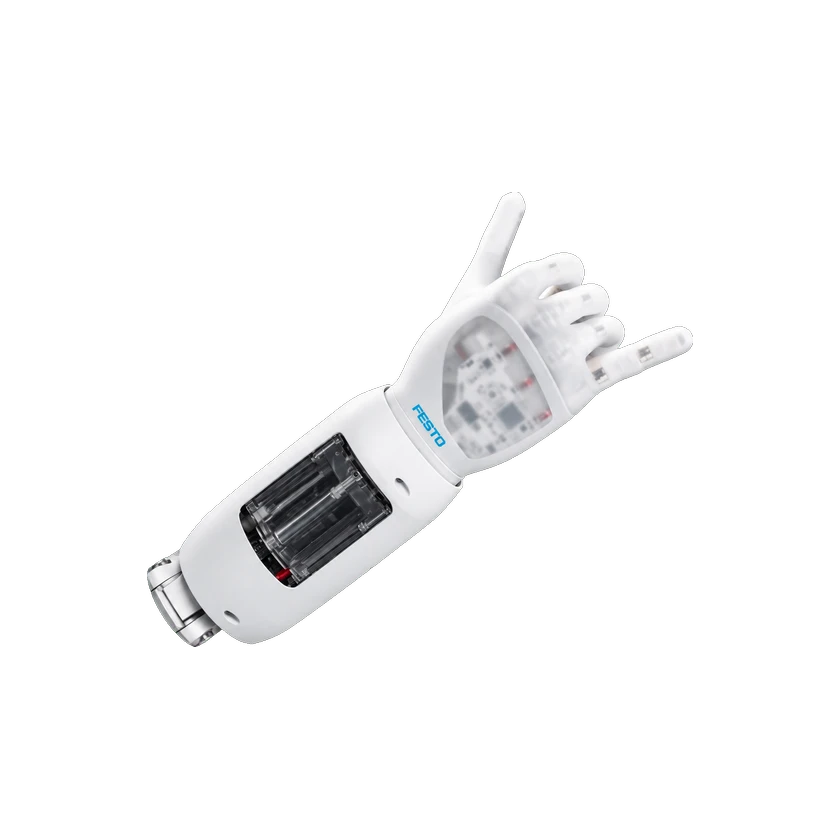 BionicSoftHandBionicSoftHandBionicSoftHand | Festo | ドイツ | 試作機 | 未発売 | 5 本 | — | — | — | — | 搭載 | — | 2026-09-12 | |
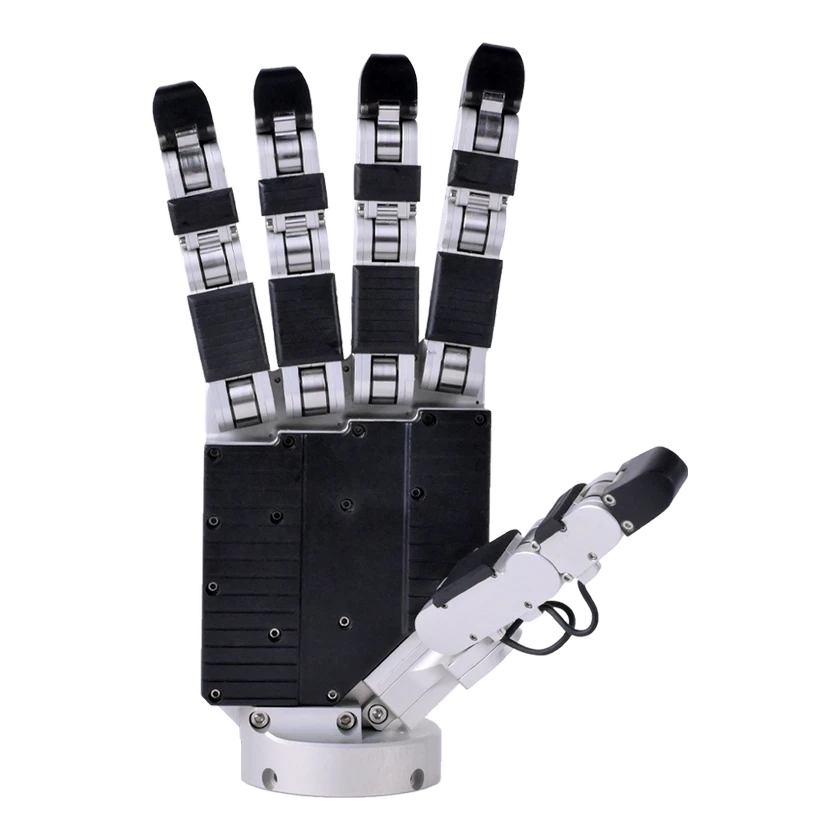 EC-Dexhand-5FEC-Dexhand-5FEC-Dexhand-5F — 公表通信プロトコル | 南京因克斯智能科技有限公司 | 中国 | 商用化 | 販売中 | 5 本 | 20 関節 | 20 自由度 | 0.85 kg | — | — | 非公開 | 2026-09-06 | |
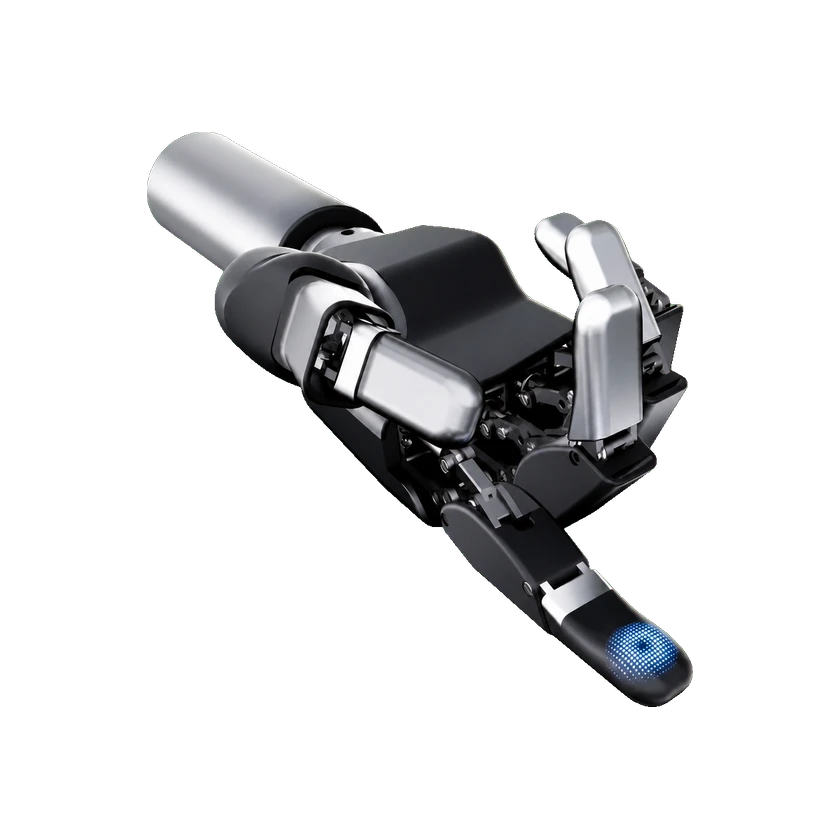 DH-5-6 デクスタラスハンドDH-5-6 デクスタラスハンド標準構成 | DH-Robotics | 中国 | 商用化 | 未公開 | 5 本 | — | 6 自由度 | 0.79 kg | RS485 | — | — | 2026-09-11 | |
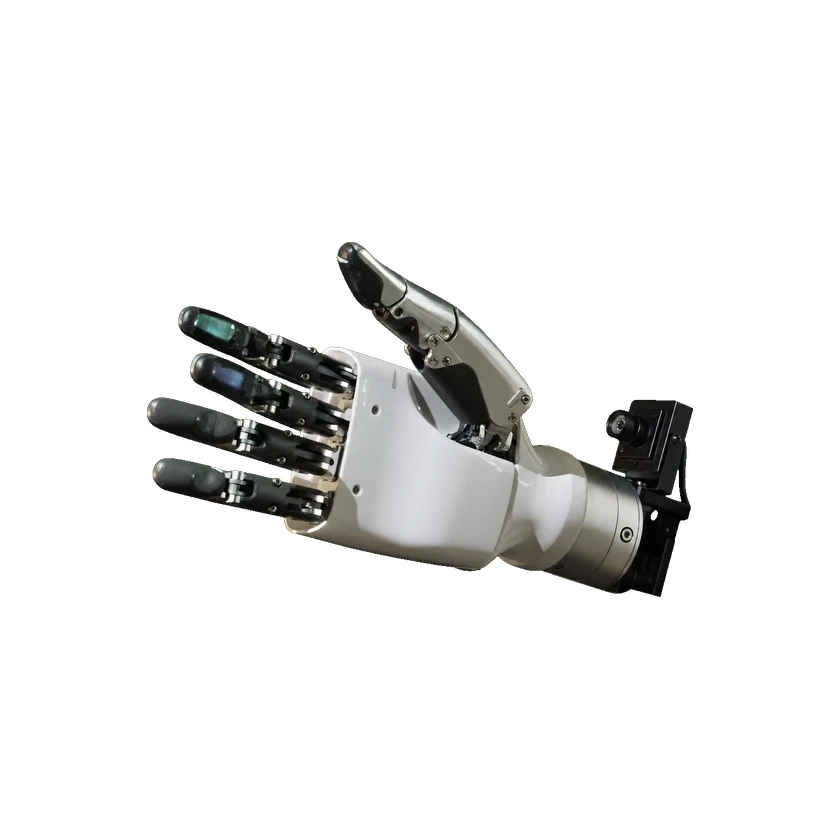 DM-Hand1DM-Hand1DM-Hand1 — 発表資料記載の仕様 | Daimon Robotics | 中国 | — | 販売中 | 5 本 | — | 6 自由度 | — | — | 搭載 | — | 2026-09-12 | |
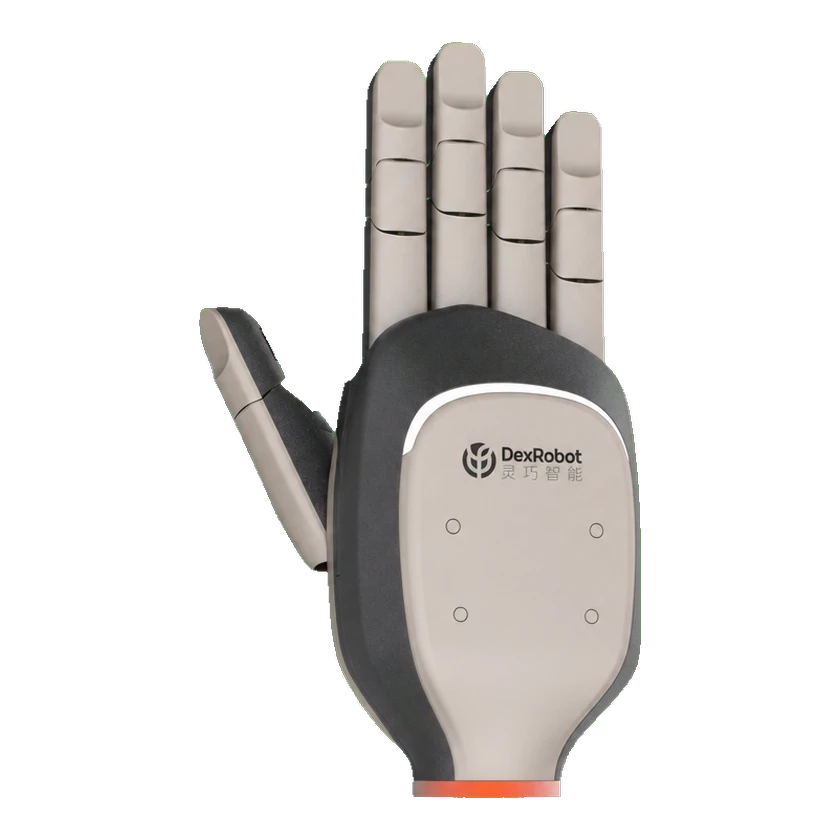 DexHand021 コンセプト版DexHand021 コンセプト版 | DEXROBOT | 中国 | コンセプト | 未発売 | 5 本 | — | 未確定 | — | — | — | 非公開 | 2026-09-13 | |
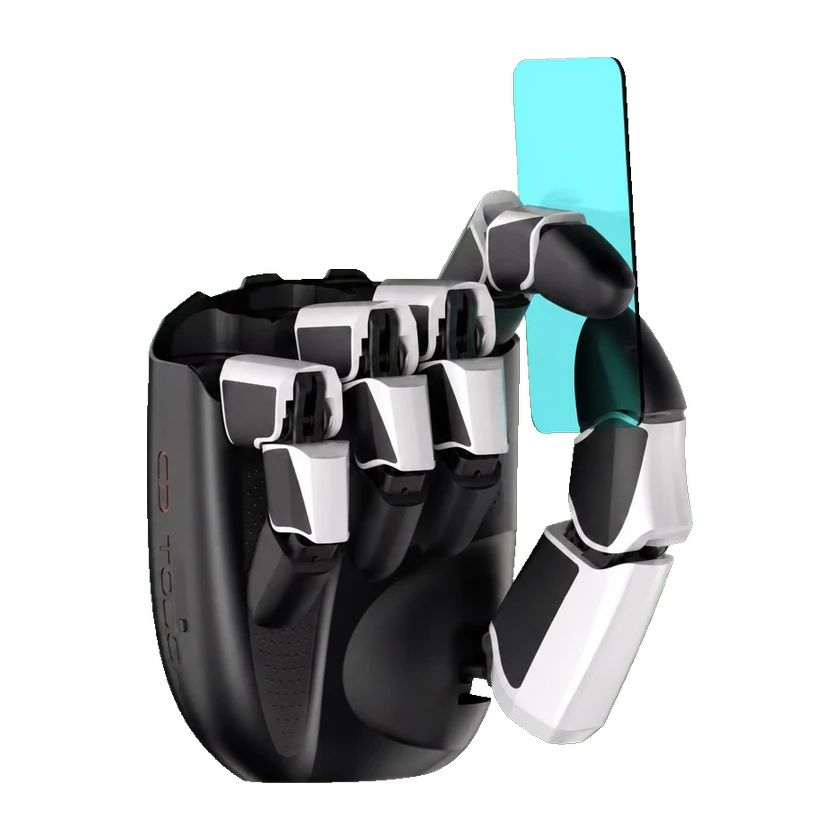 Mozart 1.0Mozart 1.0 | Chundong Touch | 中国 | — | 未公開 | 5 本 | — | 6 自由度 | 0.84 kg | — | — | — | 2026-09-12 | |
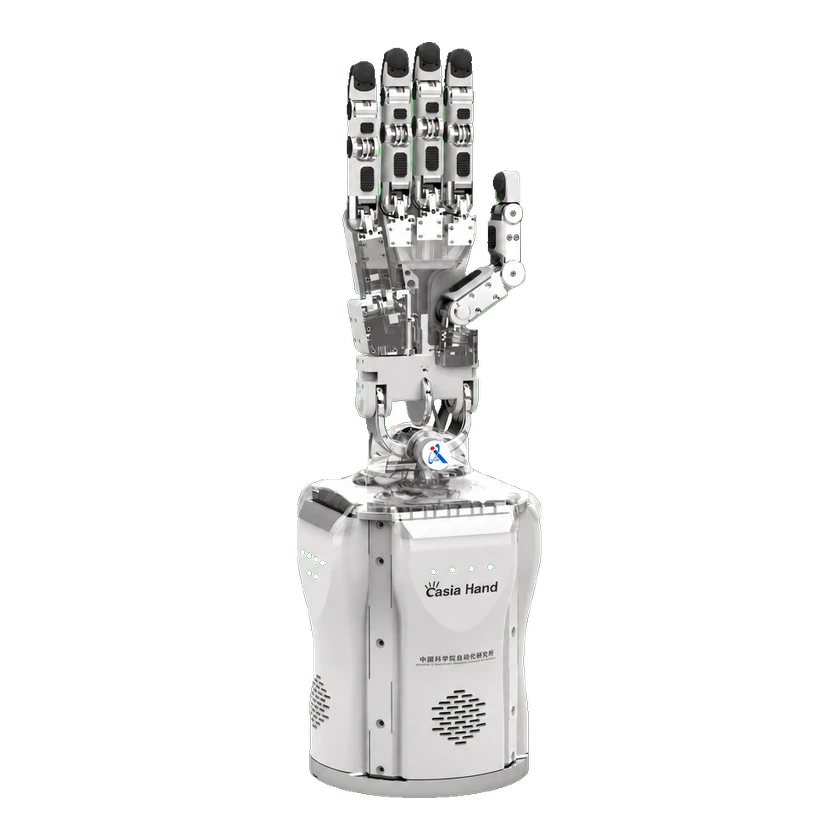 Casia Hand-HCasia Hand-H | 中科硅紀(南京)ロボット株式会社 | 中国 | — | 未公開 | 5 本 | — | 21 自由度 | — | — | — | — | 2026-09-03 | |
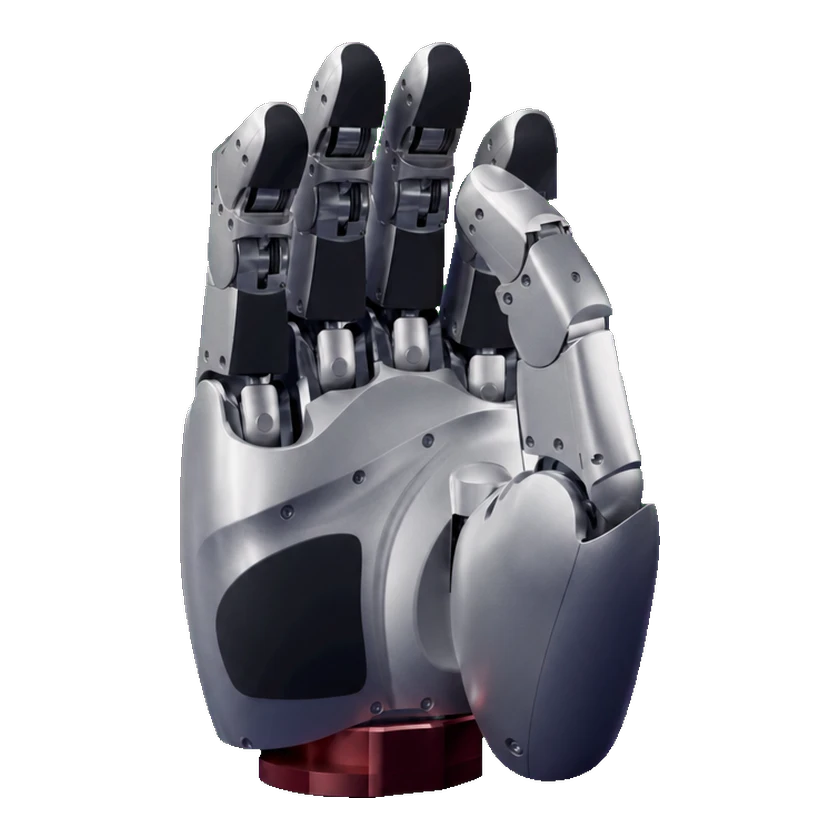 Agile HandAgile HandAgile Hand | Agile Robots SE | ドイツ | 商用化 | 未公開 | 5 本 | 21 関節 | 16 自由度 | 1.5 kg | — | — | — | 2026-09-06 | |
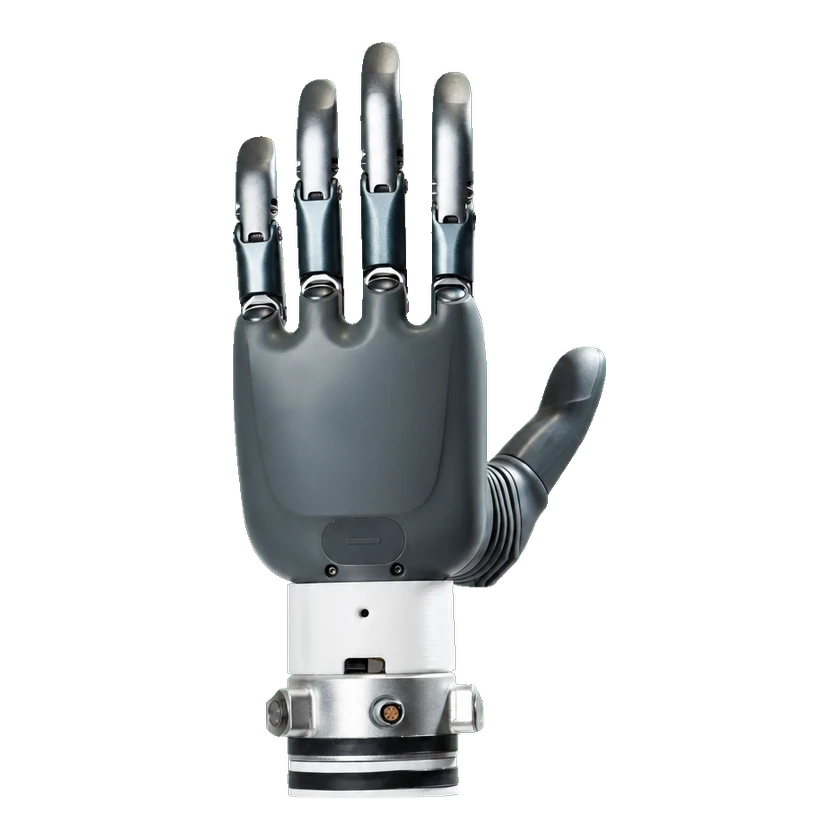 Revo 1 BasicRevo 1 BasicRevo 1 Basic | BrainCo | 中国 | 商用化 | 未公開 | 5 本 | 6 関節 | 6 自由度 | — | RS485 · CAN | 非搭載 | — | 2026-09-07 | |
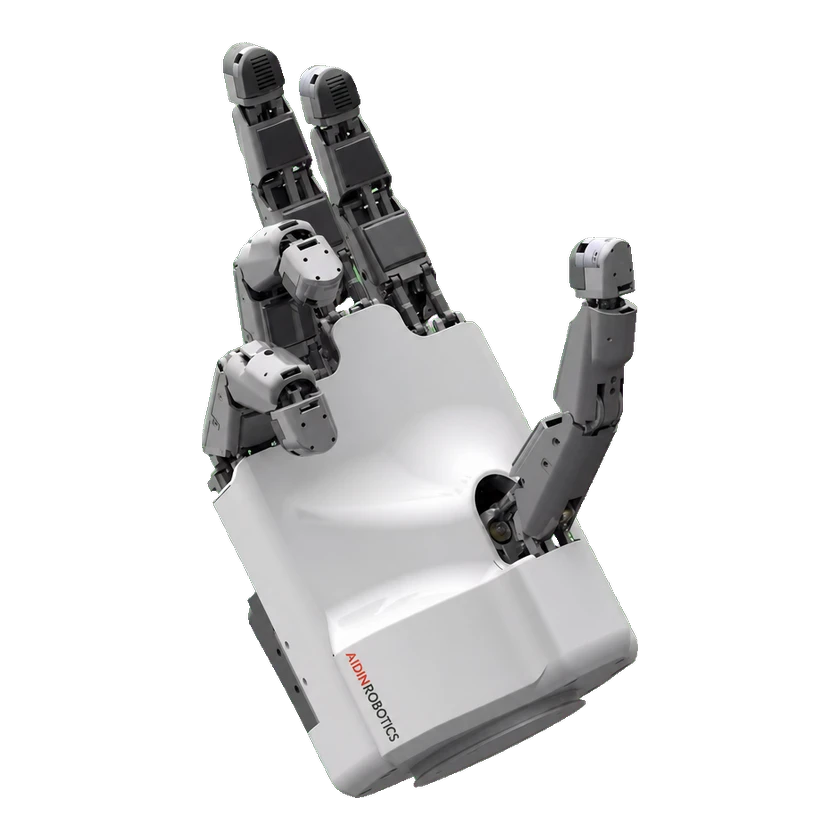 AIDIN-Hand Gen1AIDIN-Hand Gen1 | AIDIN ROBOTICS | 韓国 | 商用化 | 販売中 | 5 本 | — | 15 自由度 | 1.3 kg | — | — | — | 2026-09-14 | |
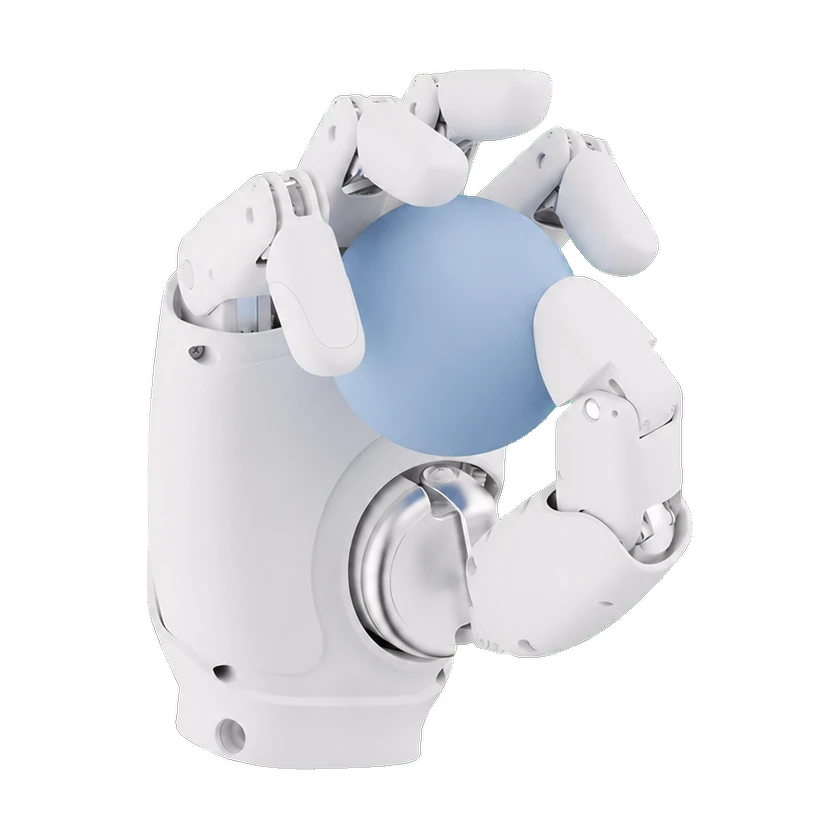 OmniHand 2025OmniHand 2025標準版 | AGIBOT | 中国 | 商用化 | — | 5 本 | — | 10 自由度 | ≤0.51 kg | CAN-FD · RS485 · USB(HMI・仮想シリアル) | — | — | 2026-09-03 | |
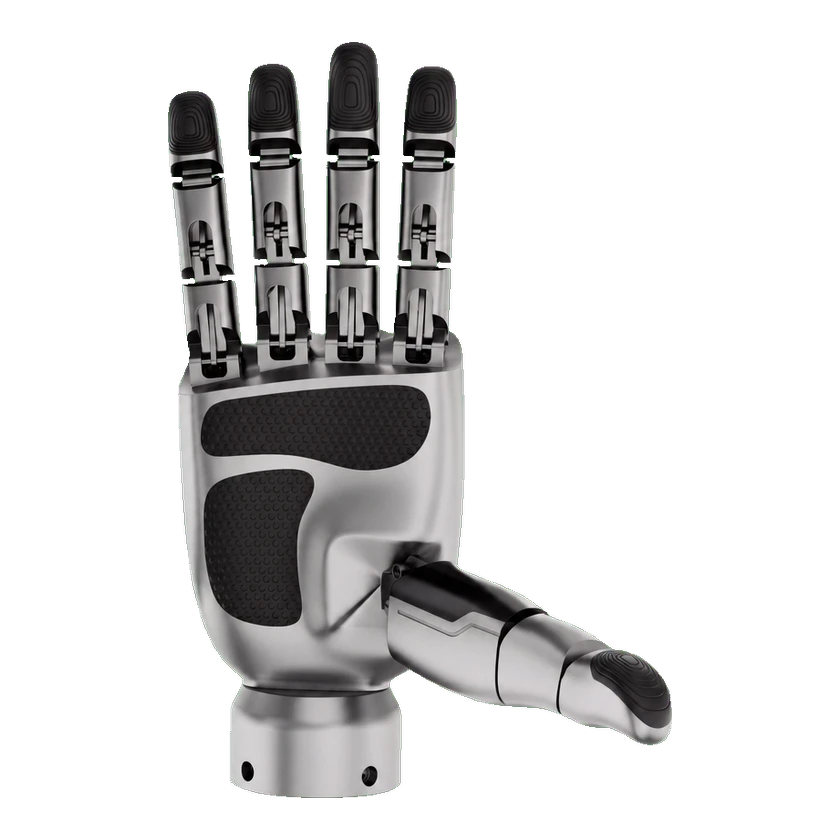 eHand-6eHand-6標準 | HITBOT | 中国 | 商用化 | 販売中 | 5 本 | 15 関節 | 6 自由度 | 0.72 kg | CAN-FD | — | — | 2026-09-06 | |
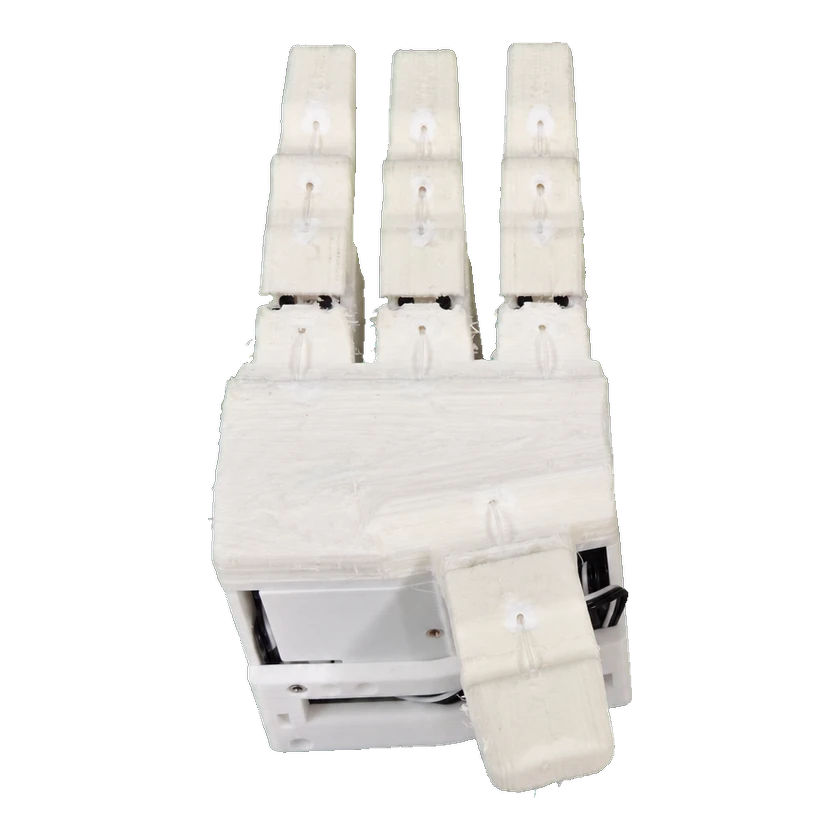 LEAP Hand V2LEAP Hand V2Standard | カーネギーメロン大学 | アメリカ合衆国 | — | 未公開 | 4 本 | — | 8 自由度 | — | USB | — | — | 2026-09-06 | |
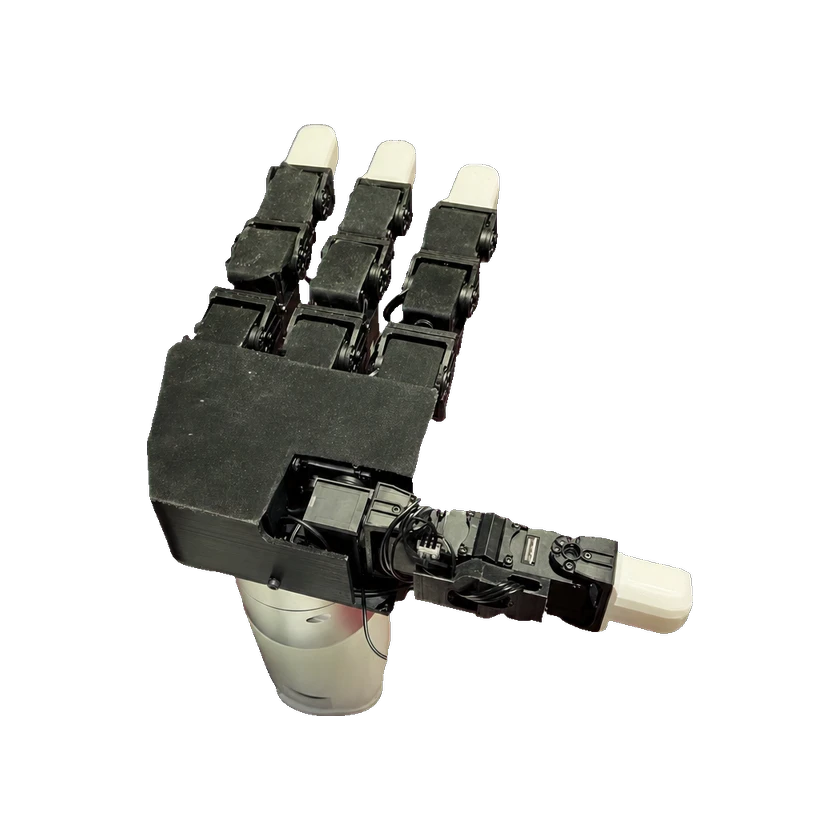 LEAP Hand V1LEAP Hand V1Standard | カーネギーメロン大学 | アメリカ合衆国 | — | 未公開 | 4 本 | 16 関節 | 16 自由度 | 0.6 kg | USB (Micro-USB) | — | — | 2026-09-06 | |
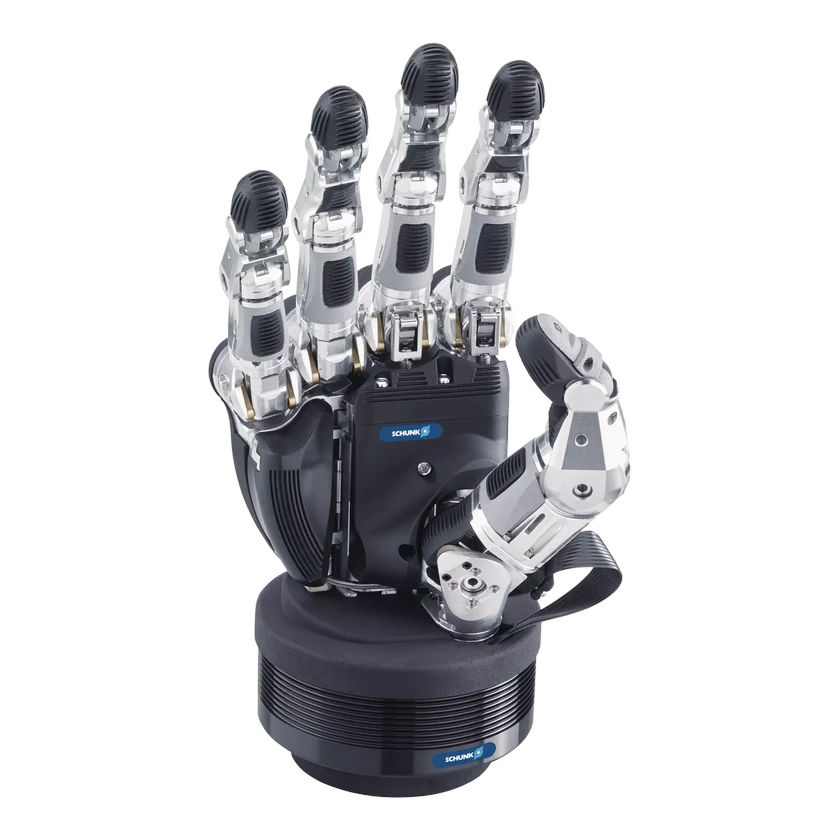 SVHSVHStandard | SCHUNK | ドイツ | 商用化 | 販売中 | 5 本 | 20 関節 | 9 自由度 | 1.3 kg | RS485 | — | 非公開 | 2026-09-15 | |
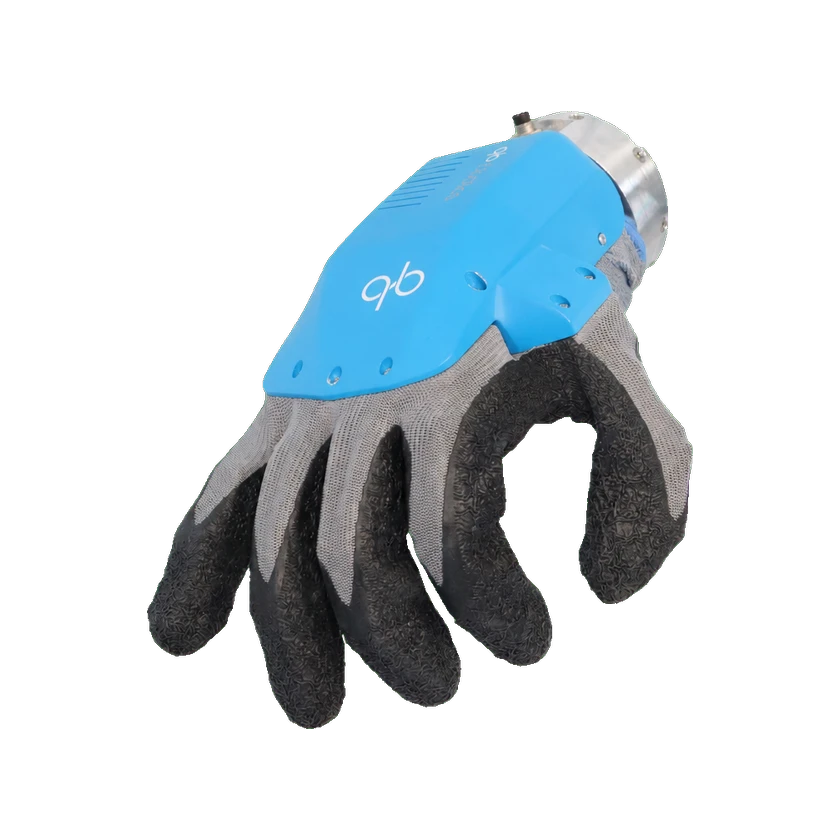 qb SoftHand2 Researchqb SoftHand2 ResearchStandard | qbrobotics | イタリア | 商用化 | 未公開 | 5 本 | 19 関節 | 2 自由度 | 0.94 kg | USB / RS485 | — | — | 2026-09-09 | |
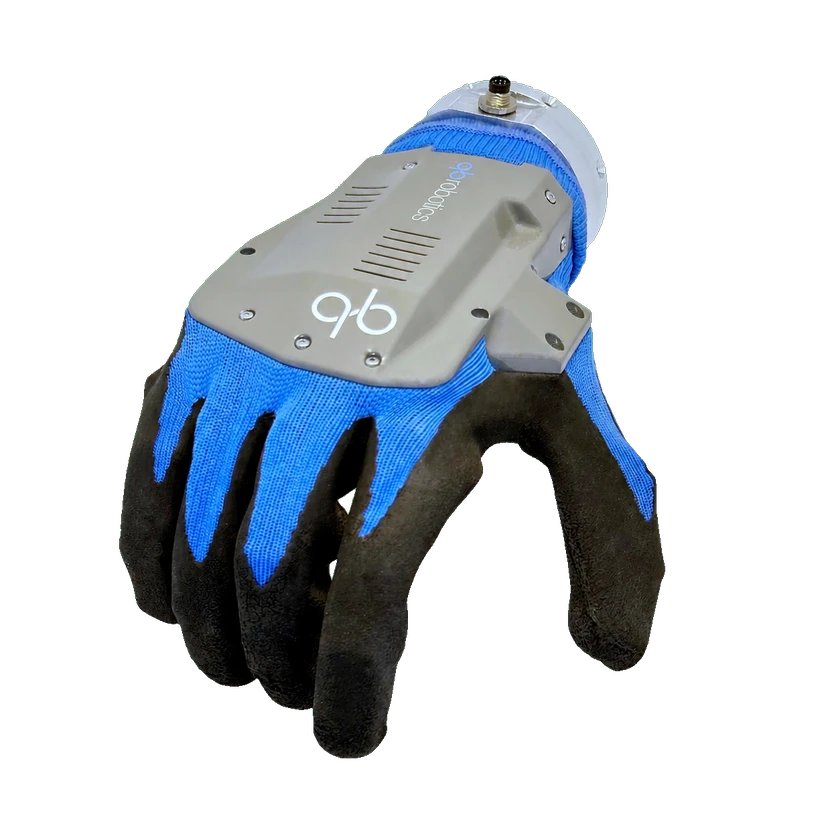 qb SoftHand Researchqb SoftHand ResearchStandard | qbrobotics | イタリア | 商用化 | 未公開 | 5 本 | 19 関節 | 1 自由度 | 0.77 kg | USB / RS485 | 非搭載 | — | 2026-08-31 | |
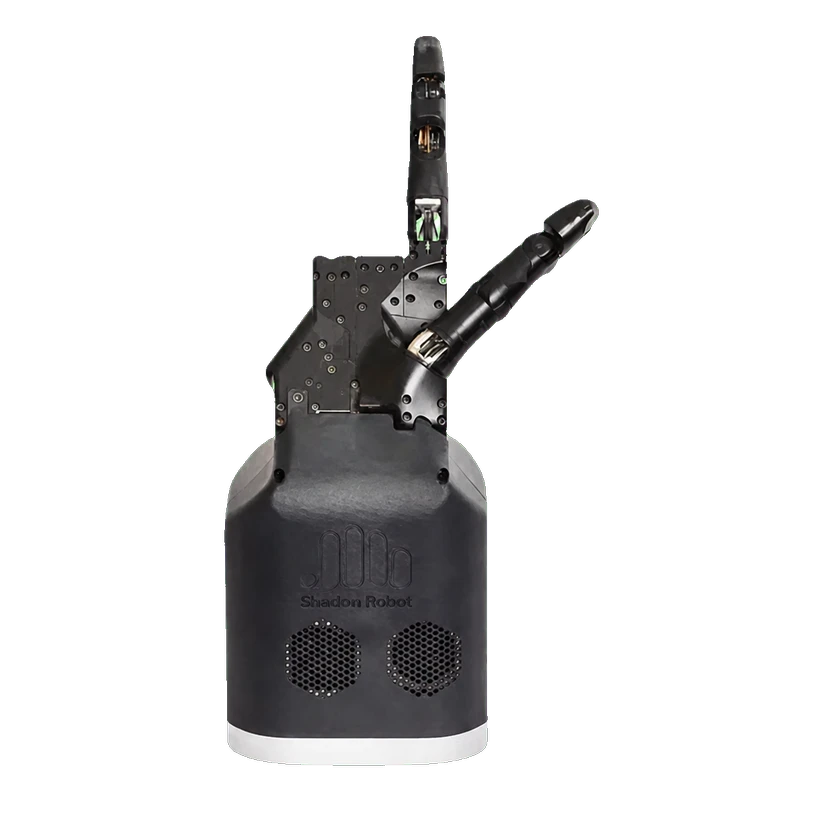 Shadow Dexterous Hand Super LiteShadow Dexterous Hand Super LiteStandard | Shadow Robot | イギリス | — | 未公開 | 2 本 | 8 関節 | 7 自由度 | 1.8 kg | EtherCAT | 搭載 | — | 2026-09-13 |
情報源または訂正を送信