qbrobotics logoqbrobotics

qb SoftHand2 Research

価格
不明
タイプ
コンポーネント · 器用ハンド
ステータス
不明
提供状況
未公開
発売時期
不明
国・地域
イタリア
直近の仕様確認
2026-10-30
2 DOF
能動自由度
19
機械関節数
0.94 kg
本体重量
5
指の数

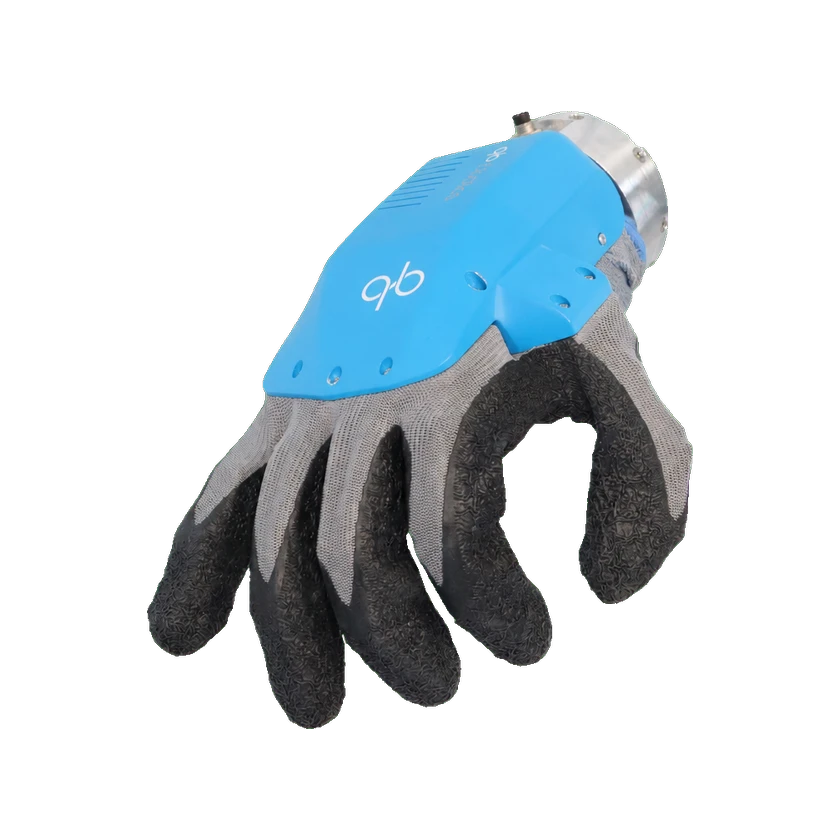
qb SoftHand2 Research は、qbrobotics が研究・教育向けに開発した人間形状のソフトロボットハンドです。2基のモーターと2つのシナジーで19の人間形状自由度を制御し、精密把持、パワーグラスプ、手内操作に対応します。USB、RS485、ROS/ROS2 に対応し、指関節は自己復位します。

1 / 1qb SoftHand2 Research

技術仕様

以下はモデルの仕様です。構成固有の値は別途表示します。データ未掲載はゼロや非対応を意味しません。

自由度と駆動

指の数
5
アクチュエータ数
2
能動自由度
2 DOF
機械関節数
19
A特性音圧レベル
62 dB(A)
総自由度
19 DOF

運動と協調制御

シナジー変数数
2

機械・取付

高さ
25.3 cm
長さ
19.1 cm
取付インターフェース
ISO 9409-1-50-4-M6
本体重量
0.94 kg
幅
7.7 cm

電気・統合

動作電圧
23.1~24.8 V
定格電力
22 W

バッテリーと稼働時間

最大電力
38 W

信頼性・環境

動作温度
-5–50 °C

構成

Standard

電気・統合

コネクタ種別
M8・8ピン・Aコード丸形コネクター

通信・制御

通信インターフェース
USB / RS485
通信プロトコル
RS485
フィードバック信号
モーター位置およびモーター電流

ソフトウェア・リソース

CAD提供状況
簡略化 CAD モデルあり
ROS互換性
ROS と ROS2 に対応

センシング

固有受容フィードバック
モーター位置およびモーター電流
商用ステータス

ステータス
不明
価格
不明
発売時期
不明
情報源または訂正を送信