
一体型関節
構成別の仕様と公式資料から関節モデルを検索。
12 製品シリーズ
| 一体型関節 | 組織 | 定格出力トルク | 本体正味質量 | 直流電源 | 物理インターフェース | 操作 |
|---|---|---|---|---|---|---|
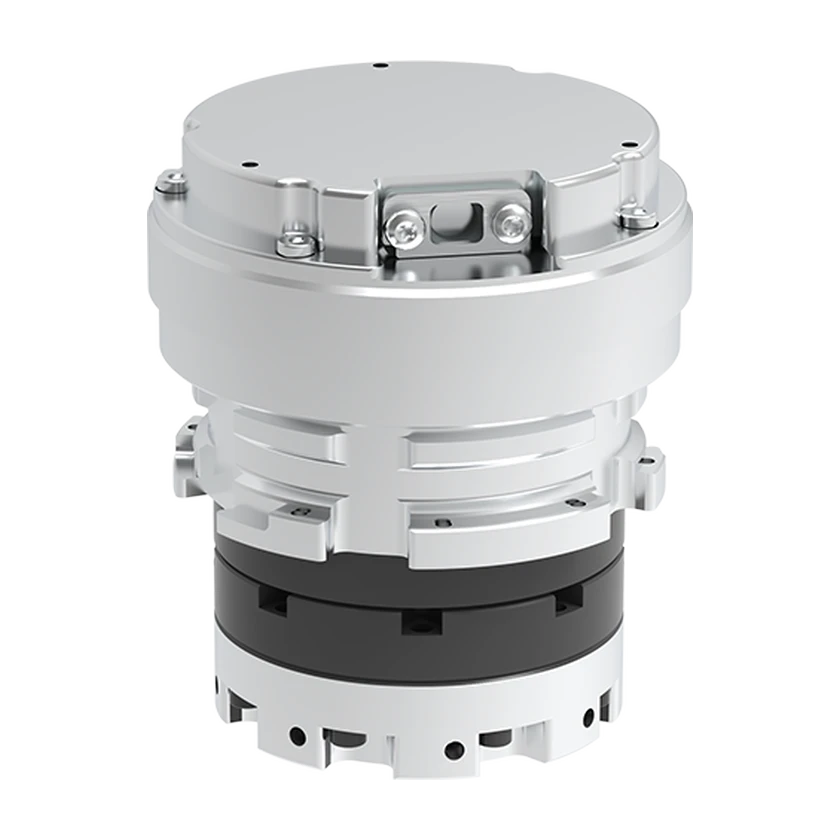 BSJ 一体型関節モジュールBSJ11100:1 標準構成 | DUCO Robots | — | — | — | — | |
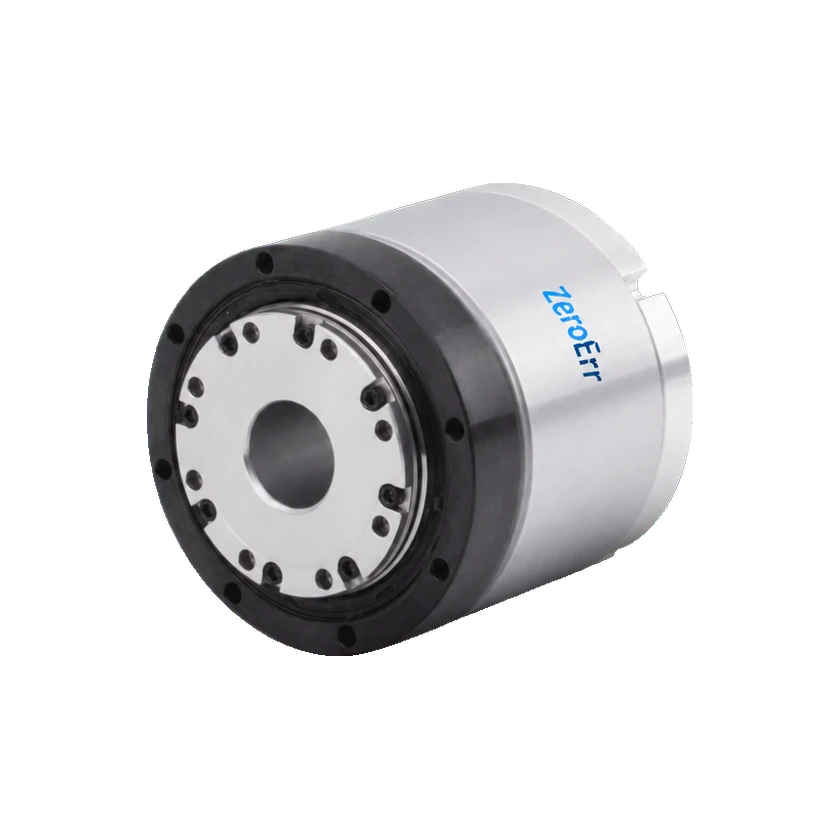 eRob回転アクチュエータeRob70FXXI50:1、ブレーキなし | ZeroErr | — | — | — | — | |
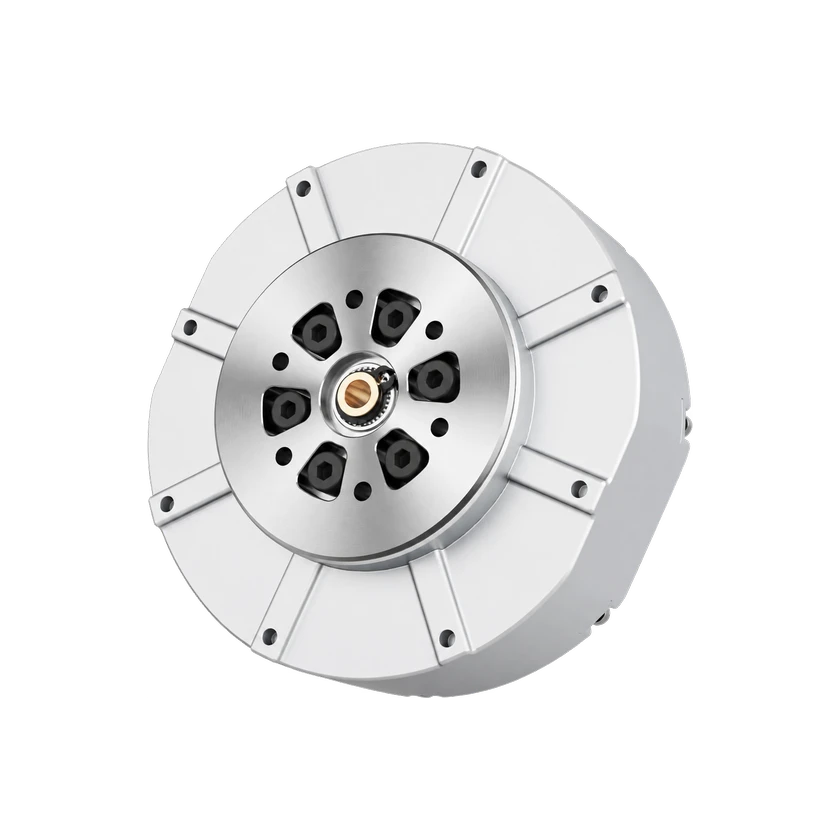 GOモーターGO-M8010-6GO-M8010-6 / 6.33:1 | Unitree Robotics | — | — | — | — | |
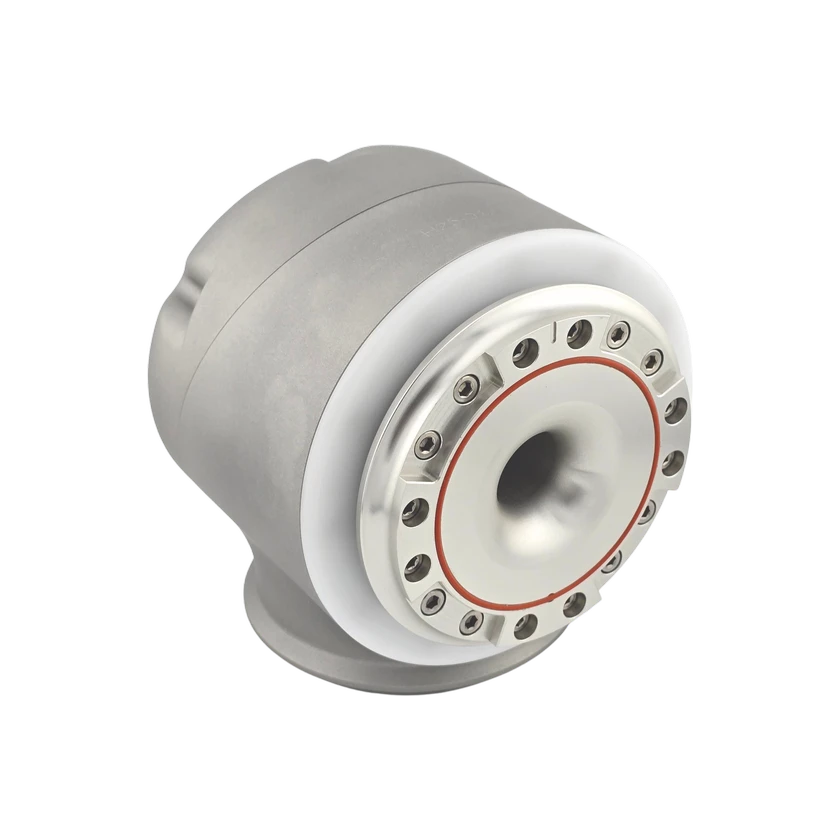 HシリーズH25-140標準構成 | HEBI Robotics | — | — | — | — | |
 汎用ヒューマノイド関節モジュールモデル14標準構成 | 華沿ロボティクス | — | — | — | EtherCAT | |
 MSジョイントモジュールMS14標準構成 | Elephant Robotics | — | — | — | — | |
| —RDriveRDrive 110標準構成 | Rozum Robotics | 216 N·m | — | — | CAN | |
 RJSIIシリーズRJSII-14標準構成 101:1 | テックソフト・ロボティクス | — | — | — | — | |
 DYNAMIXEL YYM070-210-A051-RH標準構成 | 株式会社ロボティズ | — | 0.98 kg | 24 V | RS485 | |
 X SeriesX5-1標準構成 | HEBI Robotics | — | 0.33 kg | 24–48 V | イーサネット | |
 関節モーターBXI5014-19標準構成 | BXI Robotics | — | — | — | CAN | |
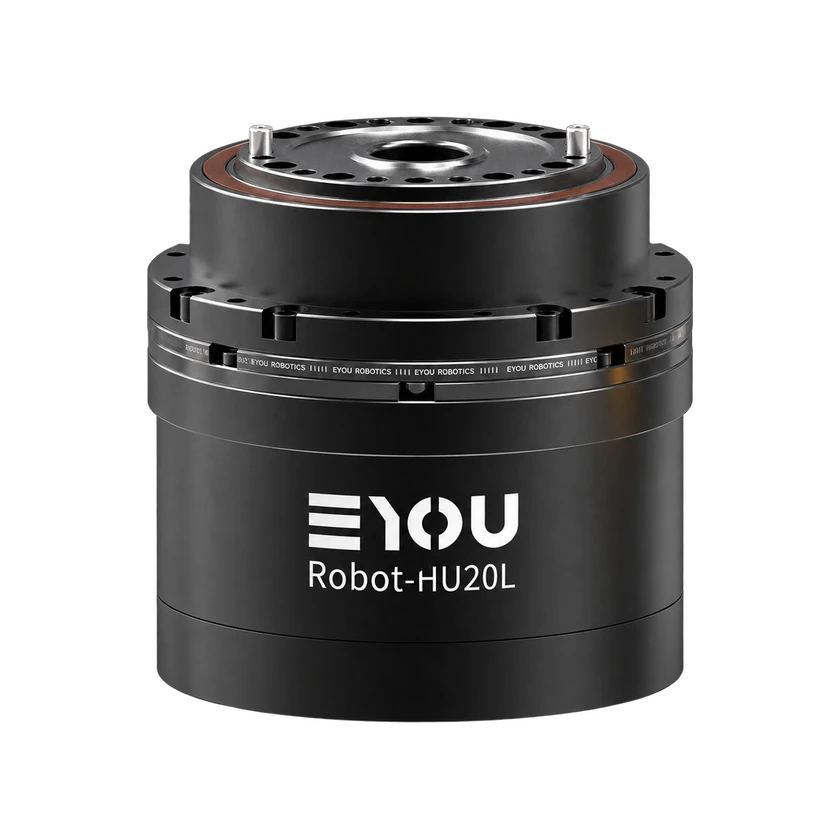 RHURHU20L-70減速比 50:1 | EYOU Robotics | 17 N·m | — | 24–48 V | — |
情報源または訂正を送信