HITBOT logoHITBOT

eHand-6

価格
不明
タイプ
コンポーネント · 器用ハンド
ステータス
不明
提供状況
販売中
発売時期
不明
国・地域
中国
直近の仕様確認
2026-10-31
6 DOF
能動自由度
15
機械関節数
0.715 kg
本体重量
5
指の数

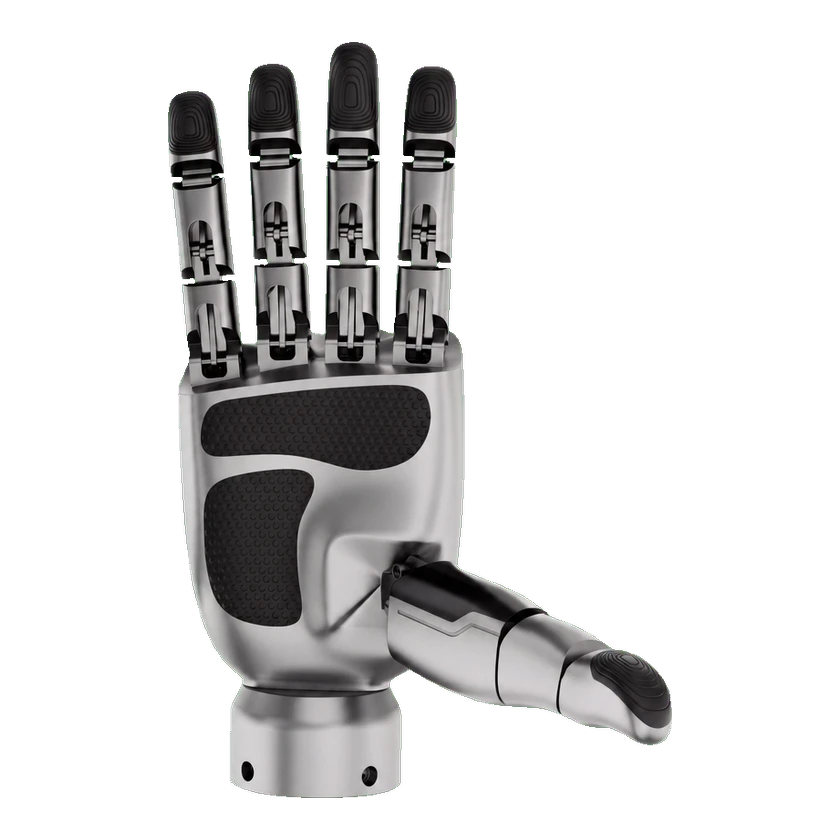
HITBOT eHand-6は、産業および具現知能向けの5指デクスタラスハンドです。6自由度、最大10 Nの把持力、5 kgの引張荷重、CAN FD通信、3~10 Nの動的力制御に対応する5チャンネル触覚フィードバックをオプションで備えます。

1 / 1eHand-6

技術仕様

以下はモデルの仕様です。構成固有の値は別途表示します。データ未掲載はゼロや非対応を意味しません。

自由度と駆動

指の数
5
アクチュエータ数
6
アクチュエータ技術
マイクロ電動プッシュロッド
能動自由度
6 DOF
機械関節数
15
総自由度
6 DOF
伝達機構
コアレスモーター;遊星減速機;ねじ;連結ロッド

運動と協調制御

制御チャンネル数
6

機械・取付

奥行き
5.2 cm
長さ
22.6 cm
本体重量
0.715 kg
幅
8.8 cm

電気・統合

デクスタラスハンド
5指デクスタラスハンド
デクスタラスハンドモデル
eHand-6
関節タイプ
3関節指構造
動作電圧
24 V

センサー

知覚センサー
オプションの5チャンネル触覚フィードバックセンサー
触覚センサー
オプションの5チャンネル触覚フィードバックセンサー

バッテリーと稼働時間

電源方式
24 VDC ±10%

計算プラットフォーム

ソフトウェアアルゴリズム
自社開発ソフトウェアアルゴリズム

インタラクションと通信

通信
FDCANバス
システム応答時間
1.1 s
触覚フィードバック
3~10 N動的力制御

開発と拡張

二次開発/SDK
Python API;ROS API

構成

標準

通信・制御

通信インターフェース
CAN FD
通信プロトコル
CAN FD

eHand-6 — 触覚センサーオプション

通信・制御

通信インターフェース
CAN FD
通信プロトコル
CAN FD

センシング

触覚センシング搭載
対応(触覚センサーオプション)

商用ステータス

ステータス
不明
価格
不明
発売時期
不明
情報源または訂正を送信