
Revo 1 Basic
通信・制御
通信インターフェース
RS-485
通信インターフェース
CAN
現行公式仕様のBasic MRL1/MRR1・Basic Touch MTL1/MTR1に対応。旧マニュアル記載のRS485に追加。
センシング
触覚センシング搭載
非対応
 BrainCo
Revo 1 Basic は、BrainCo の五指ハンドの基本構成で、能動関節 6 個と受動関節による総 10 自由度を備え、公式の最大可搬質量は手全体で 30 kg です。位置・電流フィードバックと RS485 指令により、指の屈伸、母指対立の調整、把持の維持を行えます。公式 SDK とサンプルで手部制御を開発でき、基本構成には触覚版の指先センシングモジュールを含みません。
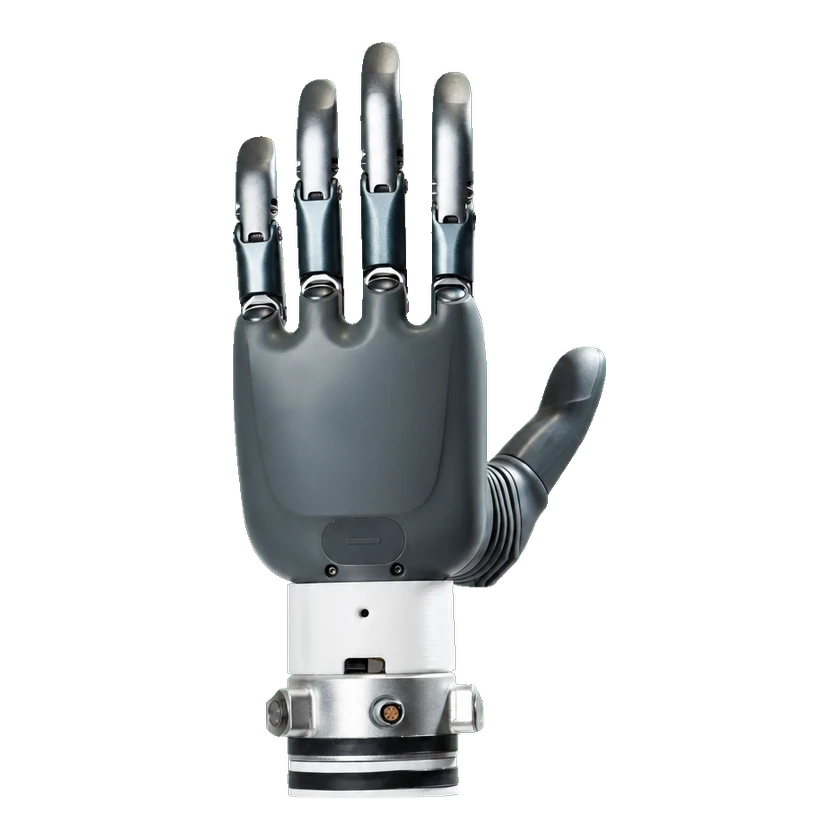
以下はモデルの仕様です。構成固有の値は別途表示します。データ未掲載はゼロや非対応を意味しません。
現行公式仕様のBasic MRL1/MRR1・Basic Touch MTL1/MTR1に対応。旧マニュアル記載のRS485に追加。
例や補助ツールのみ公開されています。中核システムの公開を意味しません。
この項目について十分な検証済みの根拠がありません。
この項目について十分な検証済みの根拠がありません。
| 種類 | 資料 | ライセンス | 対象バージョン | 開く |
|---|---|---|---|---|
| コード | Revo1 C++ SDK サンプル GitHub · BrainCoTech/brainco-hand-sdk Revo1 Basic・Touch 用の公式 SDK サンプルです。サンプルは MIT、別途取得する SDK ライブラリや依存には独自条件が適用される場合があります。通信方式とファームウェアを確認してください。 | MIT | Revo1 Basic | 開く GitHub |
| コード | Revo1 Python SDK サンプル GitHub · BrainCoTech/brainco-hand-sdk Revo1 Basic・Touch 用の公式 SDK サンプルです。サンプルは MIT、別途取得する SDK ライブラリや依存には独自条件が適用される場合があります。通信方式とファームウェアを確認してください。 | MIT | Revo1 Basic | 開く GitHub |
関連製品はまだ登録されていません。