
 LX ROBOTICS LIMITED
FlexHand V1
価格
価格未公開
タイプ
コンポーネント · 器用ハンド
ステータス
不明
提供状況
未公開
発売時期
不明
国・地域
不明
直近の仕様確認個別仕様の最新確認日です。全仕様の再確認日や編集日ではありません。
2026-09-13
<0.8 kg
本体重量
5
指の数
FlexHand V1は、LX ROBOTICS LIMITEDが大学・研究室での手の動きや人と機械のインタラクションの実験向けに開発したソフトロボットハンドです。同社によると、Soft Lattice Structureが構造の柔軟性を、Compact Tendon Actuation Systemが生体模倣の動きを担います。このケーブル駆動基盤を使ったロボティクス・身体性AIの実験や、教育、義手・支援技術向けの個別対応が想定されています。
1 / 1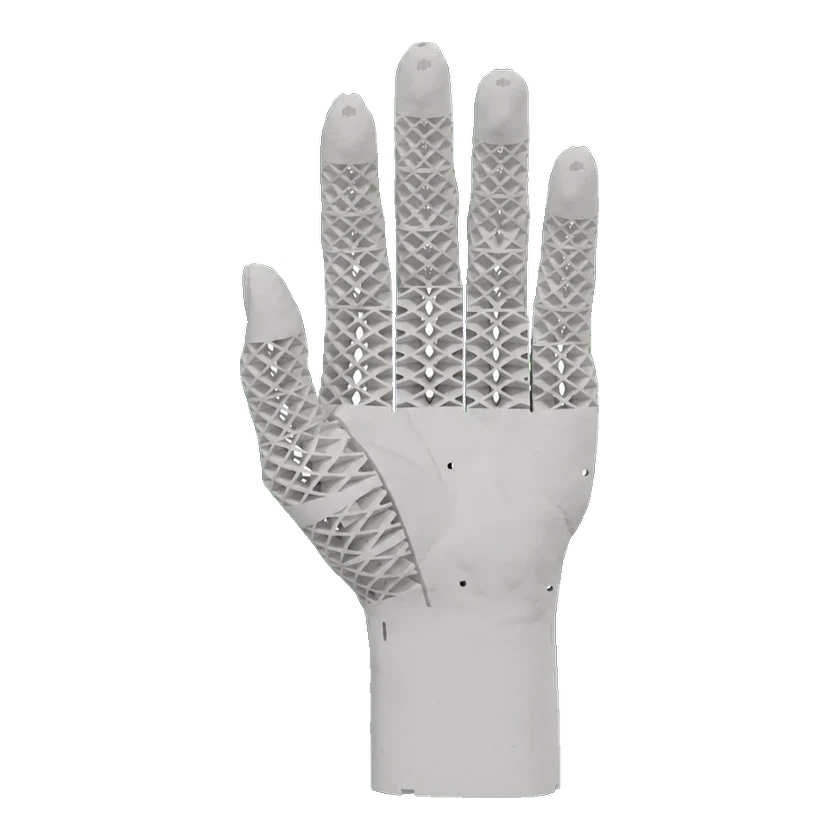
技術仕様
以下はモデルの仕様です。構成固有の値は別途表示します。データ未掲載はゼロや非対応を意味しません。
本体仕様
指の数
5
アクチュエータ技術
腱駆動
保護等級(IP)
資料では防水設計と記載、数値IP等級は未提示
材質
本質的な柔軟性を持つSoft Lattice Structure
総自由度
18 DOF
伝達機構
コンパクトな腱・ケーブル駆動機構
運動性能
協調制御アーキテクチャ
複数指の協調制御
手部ペイロード
剛性モード:≤2 kg
機械・取付
カラー
白
本体重量
<0.8 kg
機械構造
デクスタラスハンド
器用なソフトロボットハンド
デクスタラスハンドモデル
FlexHand V1
エンドエフェクタ
ソフト・デクスタラスロボットハンド
センサー
知覚センサー
研究版モジュール構造にマルチモーダルセンサーを統合、種類は未記載
安全と保護
安全システム
転圧・衝撃に耐える構造
インタラクションと通信
通信
UART・I²C・CAN
外部ポート
UART;I²C;CAN
開発と拡張
構成オプション
研究用・産業用の版
統合インターフェース
産業版はプラグアンドプレイと用途別統合向け
操作モード
記載の負荷能力は剛性モードに適用
二次開発/SDK
研究版は二次開発用オープンソース基盤、API詳細は未記載
ワークフロー統合
柔軟な自動化
商用ステータス
ステータス
不明
価格
価格未公開
発売時期
不明
関連エンティティ
関連製品はまだ登録されていません。
情報源または訂正を送信