qbrobotics logoqbrobotics

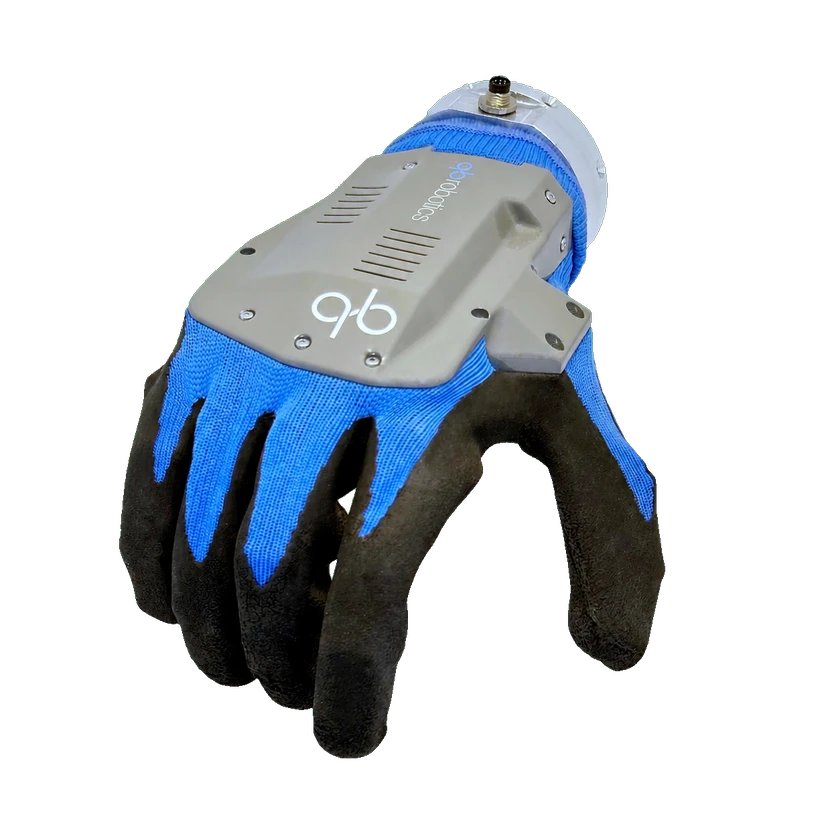
qb SoftHand Research

가격
알 수 없음
유형
구성 요소 · 다관절 손
상태
상용화
구매 가능 여부
미공개
공개일
알 수 없음
국가/지역
이탈리아
최근 사양 확인
2026-10-30
1 DOF
능동 자유도
19
기계 관절 수
0.77 kg
본체 무게
5
손가락 수

qb SoftHand Research는 단일 모터와 텐던 구동을 사용하는 5지 적응형 핸드입니다. 기계적 자유도 19개, 무게 0.77 kg이며 USB와 RS485를 지원합니다.

1 / 1qb SoftHand Research

기술 사양

아래는 모델 사양입니다. 구성별 값은 별도로 표시합니다. 데이터 누락은 0 또는 미지원을 의미하지 않습니다.

자유도 및 구동

손가락 수
5
액추에이터 수
1
능동 자유도
1 DOF
기계 관절 수
19
총 자유도
19 DOF

공식 출처: 인간형 DOF 19개, 시너지 1개, 모터 1개

전달 메커니즘
텐던 구동

동작 및 협응

시너지 수
1

공식 출처: 인간형 DOF 19개, 시너지 1개, 모터 1개

기계 및 장착

깊이
71 mm

공식 사용자 매뉴얼, 기술 치수 도면.

높이
242 mm

공식 사용자 매뉴얼, 기술 치수 도면.

길이
191 mm

공식 사용자 매뉴얼, 기술 치수 도면.

장착 인터페이스
Ø50, 구멍 4개 Ø6H7, 관통 구멍 4개 Ø6.4, Ø63H7

공식 사용자 매뉴얼, 기술 치수 도면.

본체 무게
0.77 kg
너비
56 mm

공식 사용자 매뉴얼, 기술 치수 도면.

통신 및 제어

통신 인터페이스
USB / RS485
피드백 신호
모터 위치, 모터 전류

공식 출처: 피드백: 모터 위치 및 모터 전류

소프트웨어 및 리소스

CAD 제공 여부
STL, STEP

공식 출처: CAD - STL, CAD - STEP

ROS 호환성
ROS, ROS2

공식 출처: ROS, ROS2 호환

SDK 언어
C++

공식 출처: C++ API 라이브러리

성능 및 작업

개폐 시간
1.1

공식 출처: 완전히 펼친 상태에서 주먹을 쥐기까지 1.1 s

집게 힘
62 N
집게 탑재량
1.1

공식 출처: 공칭 페이로드 1.1kg(핀칭 구성)

센싱

고유수용성 피드백
모터 위치 및 모터 전류

구성

표준

센싱

촉각 센싱 지원 여부
미지원
상용화 상태

상태
상용화
가격
알 수 없음
공개일
알 수 없음
출처 또는 수정 제안 보내기