BrainCo logoBrainCo

Revo 1 Basic

Preis
Preis nicht veröffentlicht
Typ
Komponenten · Dexterische Hände
Status
Unbekannt
Offenlegungsstatus
Verfügbarkeit
Nicht veröffentlicht
Veröffentlichungsdatum
Unbekannt
Land/Region
China
Letzte Parameterprüfung
2026-10-30
6 DOF
Aktive Freiheitsgrade
6
Anzahl der mechanischen Gelenke
5
Anzahl der Finger

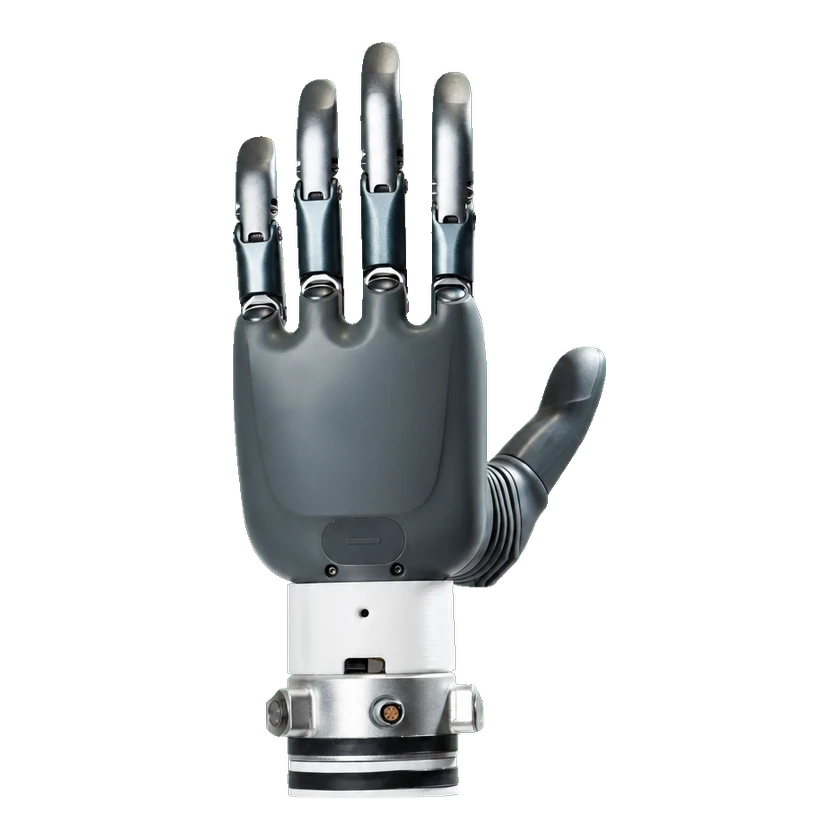
Revo 1 Basic ist die anthropomorphe Fünffingerhand von BrainCo mit 6 aktiven Gelenken und passiven Gelenken für insgesamt 10 Freiheitsgrade; die offizielle maximale Traglast der gesamten Hand beträgt 30 kg. Positions- und Stromrückmeldung sowie RS485-Befehle unterstützen Fingerbeugung, Anpassung der Daumenopposition und Halten eines Griffs. Offizielle SDKs und Beispiele dienen der Handsteuerungsentwicklung; die Basisausführung enthält keine Fingerspitzen-Sensormodule der taktilen Variante.

1 / 1Revo 1 Basic

Technische Daten

Modellspezifikationen stehen unten. Konfigurationsabhängige Werte werden separat aufgeführt. Fehlende Daten bedeuten weder null noch nicht unterstützt.

Physische Spezifikationen

Anzahl der Finger
5
Anzahl der Aktuatoren
6
Aktive Freiheitsgrade
6 DOF
Anzahl der mechanischen Gelenke
6
Materialien
Luftfahrt-Aluminiumlegierung; lebensmittelechter Kunststoff
Passive Freiheitsgrade
4 DOF
Gesamtzahl der Freiheitsgrade
10 DOF

Mobilität und Nutzlast

Absolute Positionsgenauigkeit
0.1 mm
Nutzlast der Hand
30 kg

Mechanik und Montage

Länge
18.3 cm
Breite
8.6 cm

Elektrik und Integration

Dexteröse Hand
Biomimetische geschickte Roboterhand
Modell der dexterösen Hand
Revo 1
Endeffektor
Geschickter Roboter-Endeffektor
Maximalstrom
3 A
Betriebsspannung
9.5–28 V

Sensoren

Sensoren
Positionssensoren; Stromsensoren
Taktiler Sensor
Keine taktilen Fingerspitzensensoren in der Basic-Version

Akku und Laufzeit

Lebensdauer in Ladezyklen
300000
Stromversorgung
9.5–28 V

Zuverlässigkeit und Umgebungsbedingungen

Betriebstemperatur
-10–40 °C
Quetschschutz
Blockierschutz; Schutz bei Erschütterungen und Stürzen
Sicherheitssystem
Positionskalibrierung beim Einschalten; nicht für gefährliche Maschinen verwenden

Interaktion und Kommunikation

Kommunikation
RS485; CAN
Externer Anschluss
Standardmäßiger serieller RS485-Anschluss unter dem Handgelenk; PAP-05V-S-Stecker

Entwicklung und Erweiterung

Konfigurationsoptionen
Basic; MRL1/MRR1
Lieferumfang
Eine Revo 1 Roboterhand; ein 485-Kommunikationskabel
Sekundärentwicklung (SDK)
BrainCo Hand SDK; Beispiele für Python und C/C++

Konfigurationen

Revo 1 Basic

Kommunikation und Steuerung

Kommunikationsschnittstelle
RS-485
Kommunikationsschnittstelle
CAN

Aktuelle offizielle Spezifikation für Basic MRL1/MRR1 und Basic Touch MTL1/MTR1; ergänzt die im älteren Handbuch dokumentierte RS485-Schnittstelle.

Sensorik

Taktiles Sensoriksystem vorhanden
Nicht unterstützt

Open Source und Bauunterlagen

Software

Teilweise veröffentlicht

Beispiele oder Hilfswerkzeuge sind verfügbar; das Kernsystem ist damit nicht als offen belegt.

Hardwaredesign

Nicht verifiziert

Für diesen Bereich liegen noch keine ausreichenden verifizierten Belege vor.

Bauunterlagen

Nicht verifiziert

Für diesen Bereich liegen noch keine ausreichenden verifizierten Belege vor.

TypRessourceLizenzGültige VersionÖffnen
CodeRevo1: C++-SDK-Beispiele

GitHub · BrainCoTech/brainco-hand-sdk

Offizielle SDK-Beispiele für Revo1 Basic und Touch unter MIT. Separat heruntergeladene SDK-Bibliotheken und Abhängigkeiten können eigenen Bedingungen unterliegen. Kommunikationsprotokoll und Firmware müssen passen.

MITRevo1 BasicÖffnen GitHub
CodeRevo1: Python-SDK-Beispiele

GitHub · BrainCoTech/brainco-hand-sdk

Offizielle SDK-Beispiele für Revo1 Basic und Touch unter MIT. Separat heruntergeladene SDK-Bibliotheken und Abhängigkeiten können eigenen Bedingungen unterliegen. Kommunikationsprotokoll und Firmware müssen passen.

MITRevo1 BasicÖffnen GitHub

Kommerzieller Status

Status
Unbekannt
Preis
Preis nicht veröffentlicht
Veröffentlichungsdatum
Unbekannt
Quelle oder Korrektur einreichen