qbrobotics logoqbrobotics

qb SoftHand2 Research

Preis
Unbekannt
Typ
Komponenten · Dexterische Hände
Status
Unbekannt
Verfügbarkeit
Nicht veröffentlicht
Veröffentlichungsdatum
Unbekannt
Land/Region
Italien
Letzte Parameterprüfung
2026-10-30
2 DOF
Aktive Freiheitsgrade
19
Anzahl der mechanischen Gelenke
0.94 kg
Handgewicht
5
Anzahl der Finger

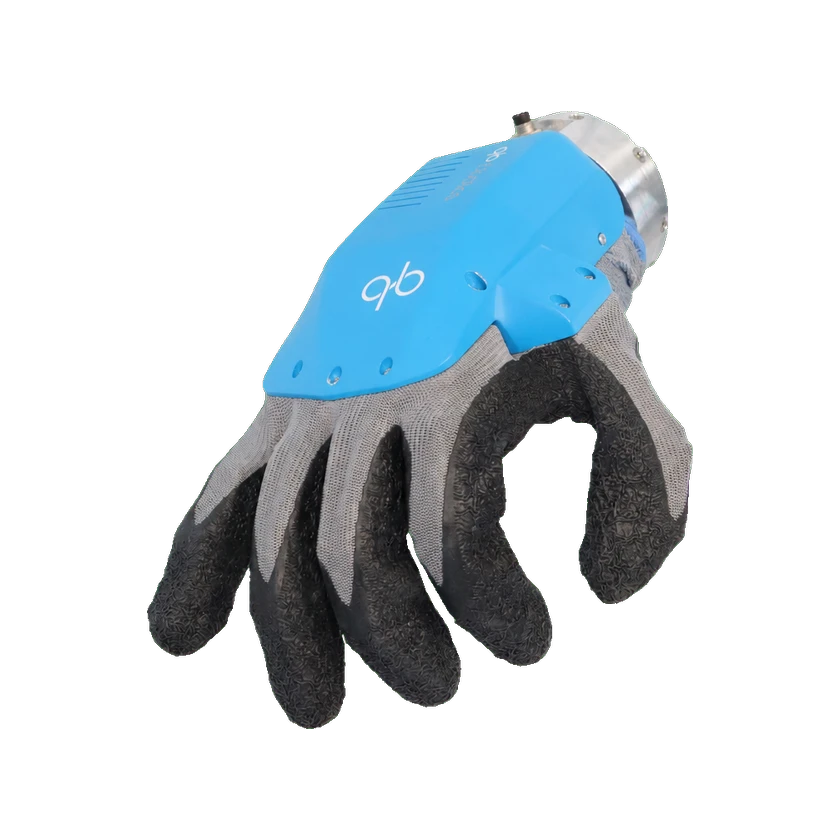
Die qb SoftHand2 Research ist eine anthropomorphe Softrobotik-Hand von qbrobotics für Forschung und Bildung. Zwei Motoren steuern über zwei Synergien 19 anthropomorphe Freiheitsgrade. Sie unterstützt Präzisions- und Kraftgriffe sowie In-Hand-Manipulation, bietet USB/RS485 und ROS/ROS2-Kompatibilität und besitzt selbstpositionierende Fingergelenke.

1 / 1qb SoftHand2 Research

Technische Daten

Modellspezifikationen stehen unten. Konfigurationsabhängige Werte werden separat aufgeführt. Fehlende Daten bedeuten weder null noch nicht unterstützt.

Freiheitsgrade und Antrieb

Anzahl der Finger
5
Anzahl der Aktuatoren
2
Aktive Freiheitsgrade
2 DOF
Anzahl der mechanischen Gelenke
19
A-bewerteter Geräuschpegel
62 dB(A)
Gesamtzahl der Freiheitsgrade
19 DOF

Bewegung und Koordination

Anzahl der Synergien
2

Mechanik und Montage

Höhe
25.3 cm
Länge
19.1 cm
Montageschnittstelle
ISO 9409-1-50-4-M6
Handgewicht
0.94 kg
Breite
7.7 cm

Elektrik und Integration

Betriebsspannung
23.1–24.8 V
Nennleistung
22 W

Akku und Laufzeit

Maximale Leistung
38 W

Zuverlässigkeit und Umgebungsbedingungen

Betriebstemperatur
-5–50 °C

Konfigurationen

Standard

Elektrik und Integration

Steckertyp
M8-Rundsteckverbinder, 8-polig, A-kodiert

Kommunikation und Steuerung

Kommunikationsschnittstelle
USB / RS485
Kommunikationsprotokoll
RS485
Rückmeldesignale
Motorposition und Motorstrom

Software und Ressourcen

CAD-Verfügbarkeit
Vereinfachte CAD-Modelle verfügbar
ROS-Kompatibilität
ROS- und ROS2-kompatibel

Sensorik

Propriozeptive Rückmeldung
Motorposition und Motorstrom

Kommerzieller Status

Status
Unbekannt
Preis
Unbekannt
Veröffentlichungsdatum
Unbekannt
Quelle oder Korrektur einreichen