
Standard
通信・制御
通信インターフェース
イーサネット
通信プロトコル
Modbus(RTU)
通信プロトコル
Modbus(TCP)
通信プロトコル
イーサネット(TCP/IP)
制御モード
オペレーターモード
制御モード
開発者モード
フィードバック信号
アブソリュートエンコーダ
ソフトウェア・リソース
ROS互換性
ROS 2
 Tesollo
DG-5F-Mは、20自由度と独立関節制御を備えるTESOLLO製の全駆動5指ロボットハンドです。高トルク駆動により複雑な把持と精密な物体操作を支え、ModbusとEthernetに対応します。6軸力/トルク、3軸力、触覚の指先センサーをオプションで選べ、ロボット研究、産業自動化、サービスロボットに適します。
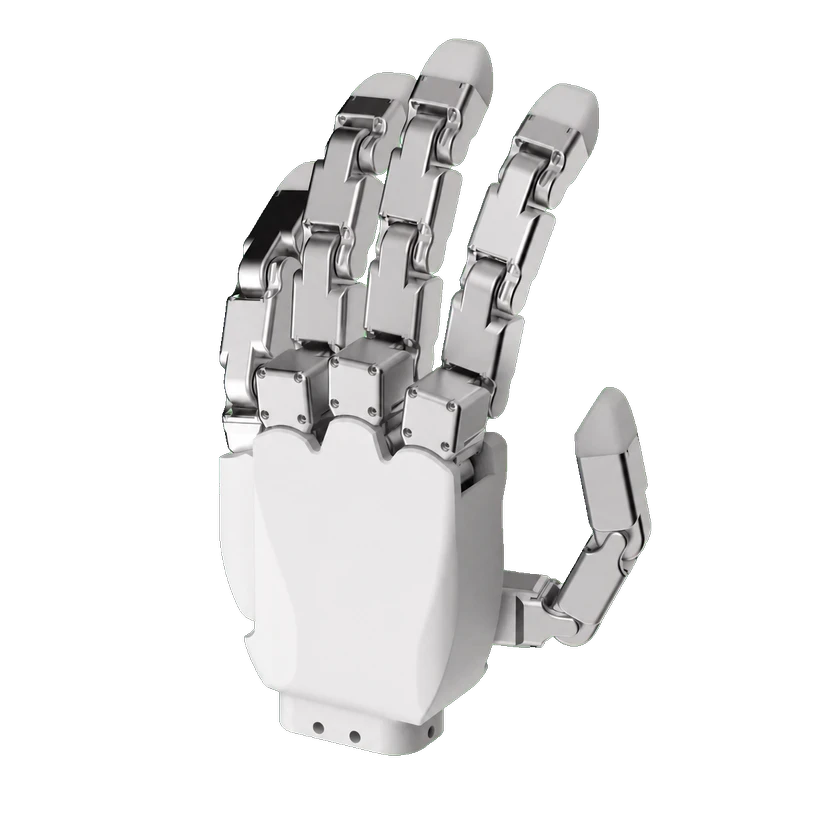
以下はモデルの仕様です。構成固有の値は別途表示します。データ未掲載はゼロや非対応を意味しません。
公式原文:Degrees of Freedom 20 DoF (4 DoF per finger)
公式原文:Max. Current Consumption Max. 10 A
公式原文:Communication Modbus (RTU, TCP), Ethernet (TCP/IP)
公式原文:Encoder Absolute Encoder
公式原文:Provides a user-friendly control interface and ROS 2 integration support
公式原文:Pinching Payload (Rated / Max) : 2.5 / 5 kg
