Shadow Robot logoShadow Robot

Shadow Dexterous Hand Lite

価格
不明
タイプ
コンポーネント · 器用ハンド
ステータス
商用
提供状況
未公開
発売時期
不明
国・地域
イギリス
直近の仕様確認
2026-10-30
13 DOF
能動自由度
16
機械関節数
2.4 kg
本体重量
4
指の数

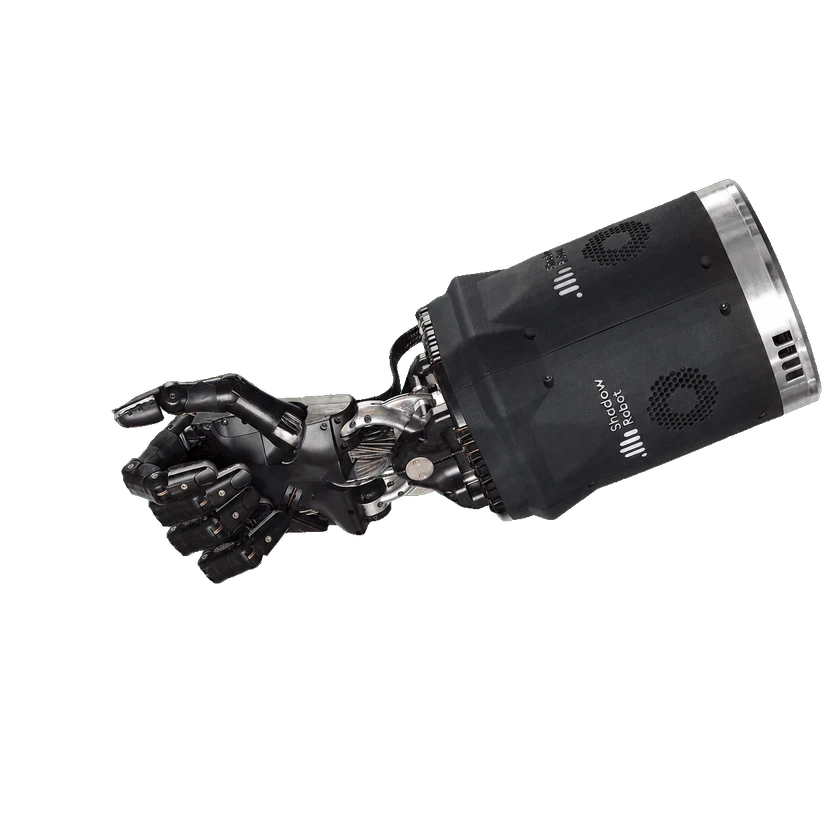
Shadow Dexterous Hand Liteは4本指、13の駆動自由度、16関節を備え、全体重量は2.4 kgです。触覚指先2個を標準搭載します。

1 / 1Shadow Dexterous Hand Lite

技術仕様

以下はモデルの仕様です。構成固有の値は別途表示します。データ未掲載はゼロや非対応を意味しません。

自由度と駆動

指の数
4
アクチュエータ数
13
能動自由度
13 DOF
機械関節数
16
総自由度
13 DOF

メーカー公表は13自由度、機械関節数は16で、関節数は別項目に記録しています。

伝達機構
腱駆動

機械・取付

本体重量
2.4 kg

通信・制御

通信インターフェース
EtherCat
通信プロトコル
EtherCat
内部制御ループ周波数
1 kHz(EtherCAT)
フィードバック周波数
1000 Hz

ソフトウェア・リソース

ROS互換性
ROS オープンソースプラットフォーム

センシング

触覚センシング搭載
あり
固有受容フィードバック
IMU 1個と腱荷重センサー 26個
触覚構成
Shadow触覚指先を標準で2個、最大4個

構成

Standard

通信・制御

通信インターフェース
EtherCAT
内部制御ループ周波数
1000 Hz

ソフトウェア・リソース

ROS互換性
ROS対応(バージョン未指定)

センシング

触覚センシング搭載
対応(標準触覚指先)
触覚構成
Shadow触覚指先は標準2個、オプションで最大4個。
商用ステータス

ステータス
商用
価格
不明
発売時期
不明
情報源または訂正を送信