
Shadow Robot logoShadow Robot

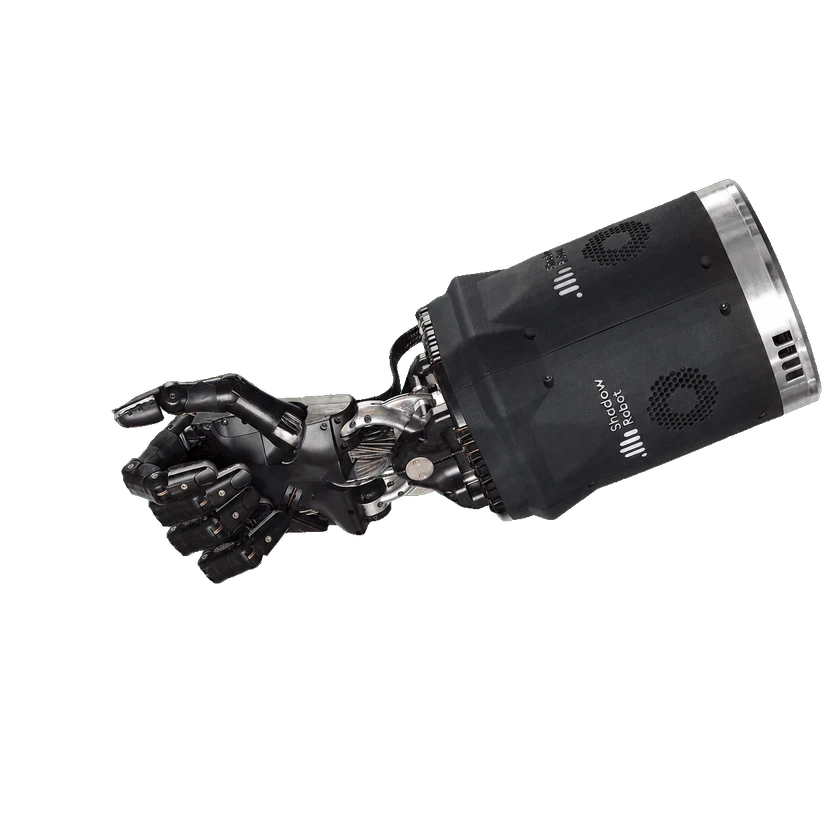
Shadow Dexterous Hand Lite

Preis
Unbekannt
Typ
Komponenten · Dexterische Hände
Status
Kommerziell
Verfügbarkeit
Nicht veröffentlicht
Veröffentlichungsdatum
Unbekannt
Land/Region
Vereinigtes Königreich
Letzte Parameterprüfung
2026-10-30
13 DOF
Aktive Freiheitsgrade
16
Anzahl der mechanischen Gelenke
2.4 kg
Handgewicht
4
Anzahl der Finger

Shadow Dexterous Hand Lite bietet vier Finger, 13 angetriebene Freiheitsgrade über 16 Gelenke und 2,4 kg Gesamtgewicht. Zwei taktile Fingerspitzen gehören zur Standardausstattung.

1 / 1Shadow Dexterous Hand Lite

Technische Daten

Modellspezifikationen stehen unten. Konfigurationsabhängige Werte werden separat aufgeführt. Fehlende Daten bedeuten weder null noch nicht unterstützt.

Freiheitsgrade und Antrieb

Anzahl der Finger
4
Anzahl der Aktuatoren
13
Aktive Freiheitsgrade
13 DOF
Anzahl der mechanischen Gelenke
16
Gesamtzahl der Freiheitsgrade
13 DOF

Der Hersteller nennt 13 Freiheitsgrade bei 16 mechanischen Gelenken; die Gelenkzahl wird getrennt erfasst.

Übertragungsmechanismus
Sehnenantrieb

Mechanik und Montage

Handgewicht
2.4 kg

Kommunikation und Steuerung

Kommunikationsschnittstelle
EtherCAT
Kommunikationsprotokoll
EtherCAT
Regelkreisrate
1 kHz (EtherCAT)
Rückmelderate
1000 Hz

Software und Ressourcen

ROS-Kompatibilität
ROS Open-Source-Plattform

Sensorik

Taktiles Sensoriksystem vorhanden
Ja
Propriozeptive Rückmeldung
1 IMU und 26 Sehnenlastsensoren
Taktile Konfiguration
2 Shadow Tactile Fingertips standardmäßig; maximal 4

Konfigurationen

Standard

Kommunikation und Steuerung

Kommunikationsschnittstelle
EtherCAT
Regelkreisrate
1000 Hz

Software und Ressourcen

ROS-Kompatibilität
ROS unterstützt (Version nicht angegeben)

Sensorik

Taktiles Sensoriksystem vorhanden
Unterstützt (serienmäßige taktile Fingerspitzen)
Taktile Konfiguration
2 Shadow-Tastfingerspitzen serienmäßig; optional bis zu 4.
Kommerzieller Status

Status
Kommerziell
Preis
Unbekannt
Veröffentlichungsdatum
Unbekannt
Quelle oder Korrektur einreichen