
 テスラ
Tesla Optimus Hand (2022)
価格
価格未公開
タイプ
コンポーネント · 器用ハンド
ステータス
プロトタイプ
提供状況
未発売
発売時期
2022年9月30日
国・地域
アメリカ合衆国
直近の仕様確認個別仕様の最新確認日です。全仕様の再確認日や編集日ではありません。
2026-11-01
能動自由度は未確認
能動自由度
5本指
指の数
Teslaが2022年のAI Dayで披露したOptimusの試作ハンドです。片手に6基のアクチュエータと11自由度を備え、手内コントローラが指を駆動してセンサーフィードバックを受け取ります。適応機構は把持対象に沿って動き、非逆駆動の指駆動は手のモーターを停止したまま物体を保持できます。
1 / 1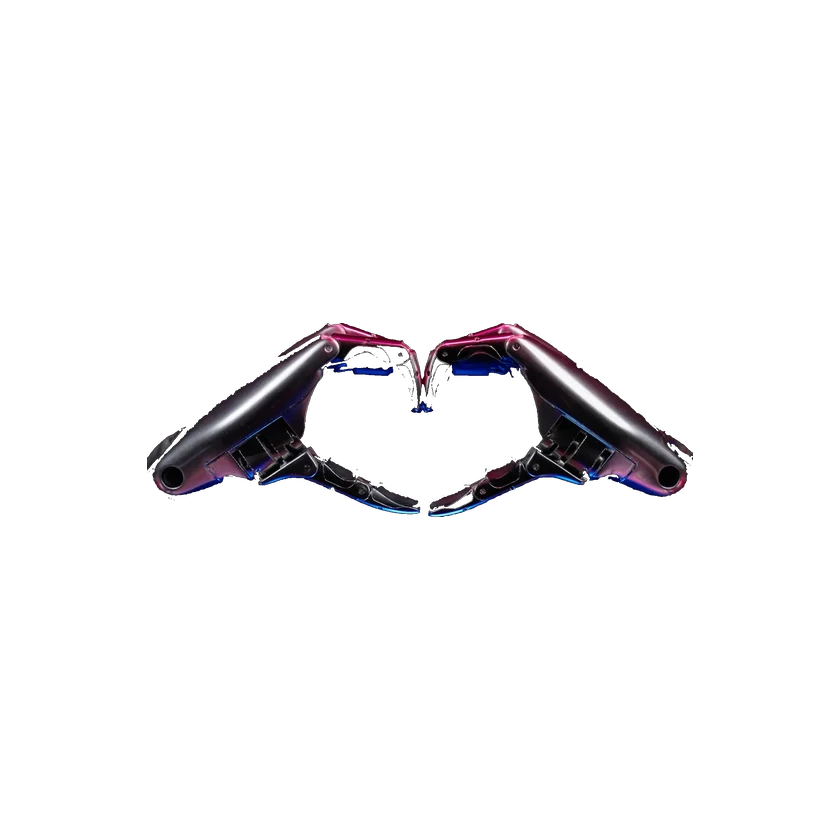
技術仕様
以下はモデルの仕様です。構成固有の値は別途表示します。データ未掲載はゼロや非対応を意味しません。
本体仕様
指の数
5本指
アクチュエータ数
6アクチュエータ
片手6駆動器と11自由度は別々の値です。駆動器数だけで能動制御座標数を確定しません。
アクチュエータ技術
腱駆動・ばね付勢
従来分類は腱・ばね伝達で、モーター型の確認ではありません。伝達は別記し、モーター技術は未確認です。
能動自由度
能動自由度は未確認
2022年の発表は11自由度・6駆動器とし、能動・受動を区別していません。能動数は未確認です。
材質
指の金属製腱
材料は指の金属腱のみ。合金・鋼種・フレーム・指殻材料は不明です。
総自由度
11 DOF
発表の11自由度は11独立駆動座標とは明記されておらず、能動数には使用しません。
伝達機構
腱駆動・ばねによる受動伸展
2022年設計は腱で指を閉じ、ばねで受動伸展。減速比・能動自由度数は示していません。
運動と協調制御
協調制御アーキテクチャ
把持対象に適応する機構
機械構造
デクスタラスハンド
人間型の適応ハンド
エンドエフェクタ
人向けに設計された物体を把持する人間型ハンド
関節タイプ
クラッチ機構付き非逆駆動指駆動
センサー
知覚センサー
手内コントローラがセンサーフィードバックを受信
センサー型・配置・個数は不明。冒頭の触覚比較は人の手であり、ロボットの触覚搭載を確認しません。
計算プラットフォーム
オンボードコンピューティング
指駆動・センサー受信の手内制御器
手内制御器は示されていますが、CPU・メモリー・物理通信接続は不明です。
開発と拡張
操作モード
適応把持
商用ステータス
ステータス
プロトタイプ
価格
価格未公開
発売時期
2022年9月30日
関連エンティティ
「Optimus Gen 1 Hand」の関連ロボット
関連ロボット
動画
Tesla AI Day 2022 — ハンド
Tesla · 2022-10-01情報源または訂正を送信