
 巴雷特科技
BH8-280
价格
未知
类型
组件 · 灵巧手
状态
商业化
可得性
未公开
发布时间
未公开
国家/地区
美国
最近参数核验最近一次单项参数核验,非整型号复核或资料编辑日期。
2026-10-30
4 DOF
主动自由度
6
机械关节数量
1.2 kg
本体重量
3
指头数量
BH8-280 是 Barrett Technology 开发的三指欠驱动机器人手,以四台无刷电机驱动多关节手指,并将伺服控制器与通信电子集成于手部。官方资料标示其重量为 1.2 kg、载荷为 6 kg,两根手指可相对掌部侧向转动以改变抓握构型;通过 CAN 或串行通信接入机械臂后,可用于零件取放、工件定向和装配任务,按工件形状切换握持方式。
1 / 1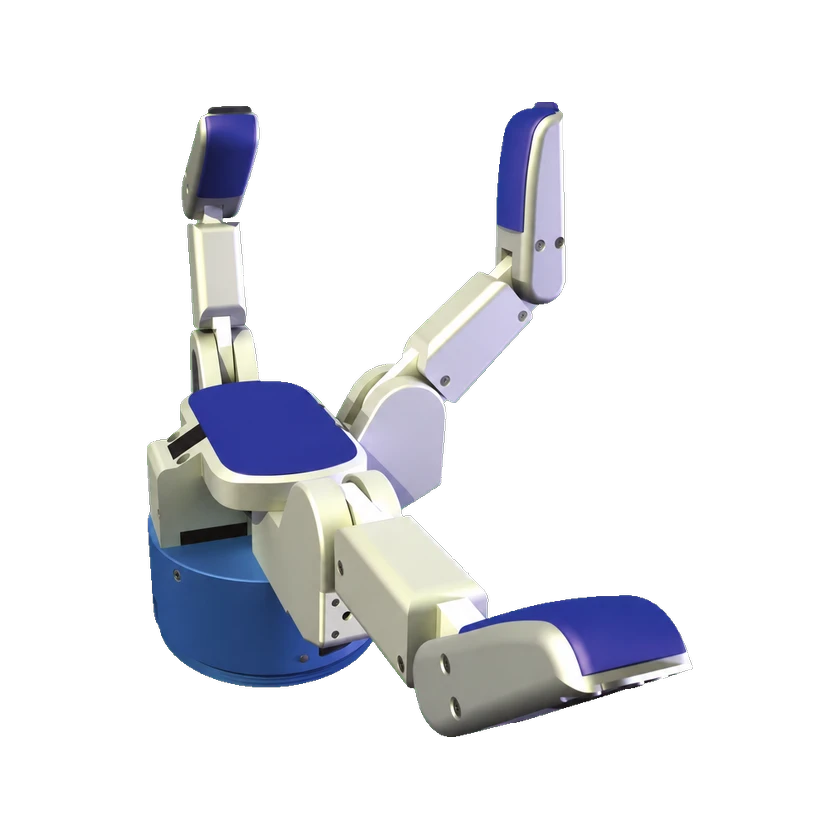
技术参数
下方为型号参数;特定配置的参数单独列出。资料缺失不代表数值为零或不支持。
自由度与驱动
指头数量
3
执行器数量
4
执行器技术
无刷电动
主动自由度
4 DOF
4个独立驱动控制轴:三个手指弯曲轴和一个共用侧展轴;8个机械关节轴另计。
机械关节数量
6
总自由度
8 个手部轴
传动机制
蜗杆传动、专有缆索传动和脱开离合器
关节运动范围
140°(手指基关节)
运动性能
手部负载
6 kg
通用负载
6 kg(最大)
机械尺寸与安装
高度
5.4 cm
长度
20.4 cm
本体重量
1.2 kg
宽度
9 cm
机械结构
关节编码器分辨率
每台电机 12 位绝对传感
关节类型
多关节手指
工作电压范围
48 V DC
峰值功率
250 W(峰值)
额定功率
15 W(典型)
传感器
感知传感器
用于绝对位置传感的霍尔传感器阵列
触觉传感器
触觉阵列选件
电池与续航
供电方式
20–80 V DC 或 85–260 V AC,50/60 Hz
计算平台
操作系统
Linux 和 Windows
交互与通信
通信
串口通信或高速 CANbus
开发与扩展
二次开发/SDK
完整源代码和示例;C/C++ 库及 GCL
产品配置
BH8-280 — 选配触觉阵列
感知系统
是否具备触觉感知
支持(选配触觉阵列)
商业状态
状态
商业化
价格
未知
发布时间
未公开
关联实体
暂无已收录的关联产品。
提交来源或更正