傲意科技 logo傲意科技

ROH-A001

价格
价格未公开
类型
组件 · 灵巧手
状态
未公开
可得性
未公开
发布时间
未公开
国家/地区
中国
最近参数核验
2026-10-30
6 DOF
主动自由度
11
机械关节数量
0.54–0.55 kg
本体重量
5
指头数量

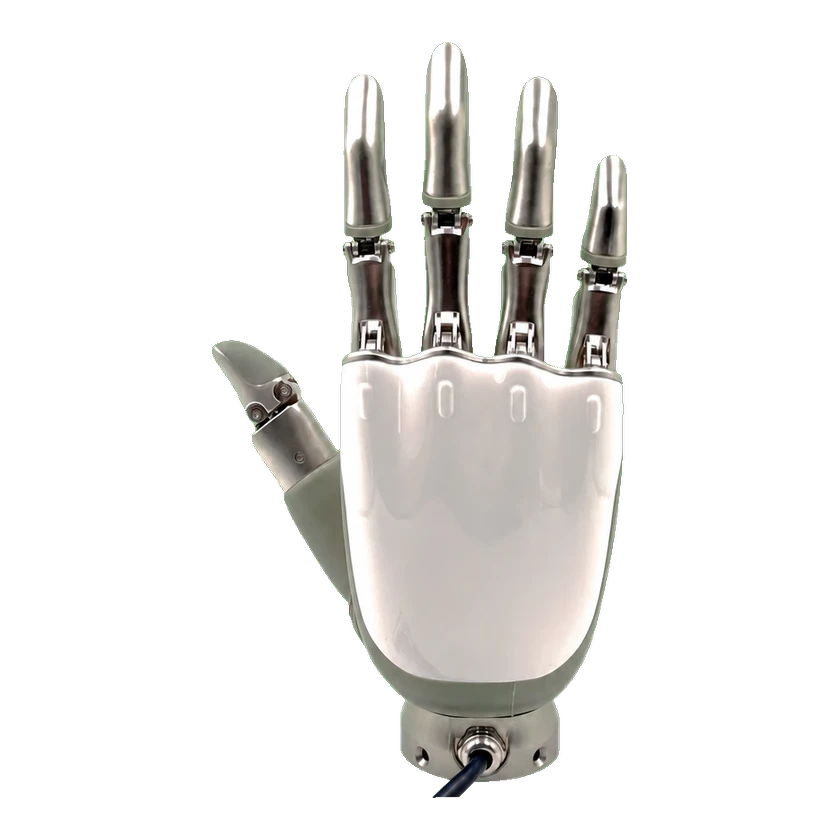
ROH-A001是傲意科技面向机器人末端执行器与科研教育推出的五指灵巧手,采用轻量合金结构,拥有11个运动关节和6个主动自由度,支持UART、RS485、CAN通信,可用于抓取、操作与仿生假肢。

1 / 1ROH-A001

技术参数

下方为型号参数;特定配置的参数单独列出。资料缺失不代表数值为零或不支持。

整机规格

指头数量
5
主动自由度
6 DOF

ROH-A001 V1.3.3 区分 11 个运动关节与 6 个主动自由度。

防护等级(IP)
不防水
机械关节数量
11

ROH-A001 V1.3.3 区分 11 个运动关节与 6 个主动自由度。

材质
铝合金、锌合金、不锈钢、硅胶、塑料
总自由度
11 DOF
关节运动范围
0–31 °
关节运动范围
0–50 °
关节运动范围
0–90 °

运动性能

通用负载
30 kg

机械尺寸与安装

尺寸参考坐标
中指尖至腕部184毫米;拇指尖至腕部93毫米;拇指长111毫米;掌宽83毫米;腕径49毫米
长度
18.4 cm
安装法兰标准
ISO 9409-1:2004
安装接口说明
符合ISO 9409-1:2004
本体重量
0.54–0.55 kg

含手腕;V1.3.3 手册标注 545±5 g。

宽度
8.3 cm

机械结构

灵巧手
五指灵巧手,11个运动关节、6个主动自由度
末端执行器
机器人末端执行器
负载循环寿命
5000
工作电压范围
12–24 V
工作电压范围
12–48 V
额定功率
48 W

电池与续航

供电方式
直流12–24伏
供电方式
直流12–48伏

性能与任务

重复定位精度
1 mm

可靠性与环境

工作温度范围
-10–40 °C

交互与通信

通信
UART / RS485 / CAN

产品配置

ROH-A001 — CAN 接口

通信、控制与反馈

通信物理接口
CAN

ROH-A001 V1.3.3 手册所述接口选项。触摸屏操作能力不等同于触觉感知。
ROH-A001 — UART 接口

通信、控制与反馈

通信物理接口
UART

ROH-A001 V1.3.3 手册所述接口选项。触摸屏操作能力不等同于触觉感知。

ROH-A001 — RS485 接口

通信、控制与反馈

通信物理接口
RS485

ROH-A001 V1.3.3 手册所述接口选项。触摸屏操作能力不等同于触觉感知。

商业状态

状态
未公开
价格
价格未公开
发布时间
未公开
提交来源或更正