OYMotion logoOYMotion

ROH-A001

価格
価格未公開
タイプ
コンポーネント · 器用ハンド
ステータス
不明
提供状況
未公開
発売時期
不明
国・地域
中国
直近の仕様確認
2026-10-30
6 DOF
能動自由度
11
機械関節数
0.54–0.55 kg
本体重量
5
指の数

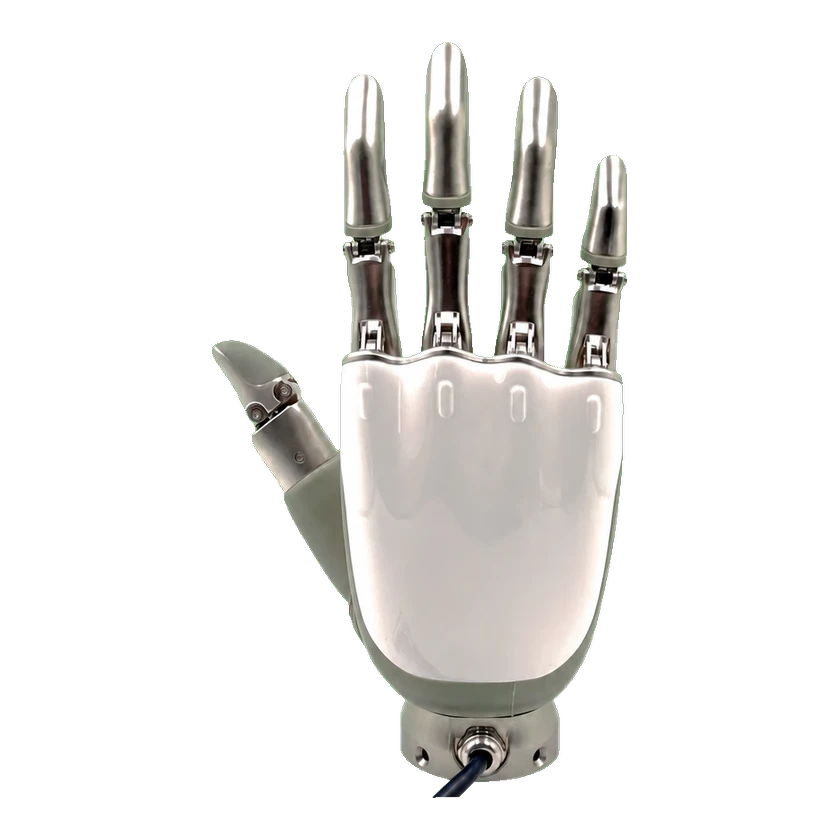
ROH-A001は、ロボットのエンドエフェクタ、研究、教育向けのOYMotion製5指ロボット用器用手です。軽量合金構造に11個の運動関節と6つのアクティブ自由度を備え、UART、RS485、CANに対応し、把持・操作やバイオニック義手に利用できます。

1 / 1ROH-A001

技術仕様

以下はモデルの仕様です。構成固有の値は別途表示します。データ未掲載はゼロや非対応を意味しません。

本体仕様

指の数
5
能動自由度
6 DOF

ROH-A001 V1.3.3は11運動関節と能動6自由度を区別。

保護等級(IP)
防水仕様ではない
機械関節数
11

ROH-A001 V1.3.3は11運動関節と能動6自由度を区別。

材質
アルミ合金、亜鉛合金、ステンレス鋼、シリコーン、プラスチック
総自由度
11 DOF
関節運動範囲
0–31 °
関節運動範囲
0–50 °
関節運動範囲
0–90 °

運動性能

汎用可搬重量
30 kg

機械・取付

寸法基準座標
中指先端から手首184 mm、親指先端から手首93 mm、親指長111 mm、手のひら幅83 mm、手首径49 mm
長さ
18.4 cm
取付フランジ規格
ISO 9409-1:2004
取付インターフェース
ISO 9409-1:2004準拠
本体重量
0.54–0.55 kg

手首を含む。V1.3.3は545±5 gと記載。

幅
8.3 cm

機械構造

デクスタラスハンド
11個の運動関節と6つのアクティブ自由度を持つ5指の器用な手
エンドエフェクタ
ロボットエンドエフェクター
負荷サイクル寿命
5000
動作電圧
12–24 V
動作電圧
12–48 V
定格電力
48 W

バッテリーと稼働時間

電源方式
DC 12~24 V
電源方式
DC 12~48 V

性能・タスク

位置再現性
1 mm

信頼性・環境

動作温度
-10–40 °C

インタラクションと通信

通信
UART / RS485 / CAN

構成

ROH-A001 — CANインターフェース

通信・制御

通信インターフェース
CAN

ROH-A001 V1.3.3の記載インターフェース。画面タッチ操作は触覚センシングの根拠にはなりません。
ROH-A001 — UARTインターフェース

通信・制御

通信インターフェース
UART

ROH-A001 V1.3.3の記載インターフェース。画面タッチ操作は触覚センシングの根拠にはなりません。

ROH-A001 — RS485インターフェース

通信・制御

通信インターフェース
RS485

ROH-A001 V1.3.3の記載インターフェース。画面タッチ操作は触覚センシングの根拠にはなりません。

商用ステータス

ステータス
不明
価格
価格未公開
発売時期
不明
情報源または訂正を送信