
触觉感知研究配置
感知系统
是否具备触觉感知
支持
仅对应论文触觉实验配置,不代表所有版本标配。
 斯坦福大学
触觉感知研究配置
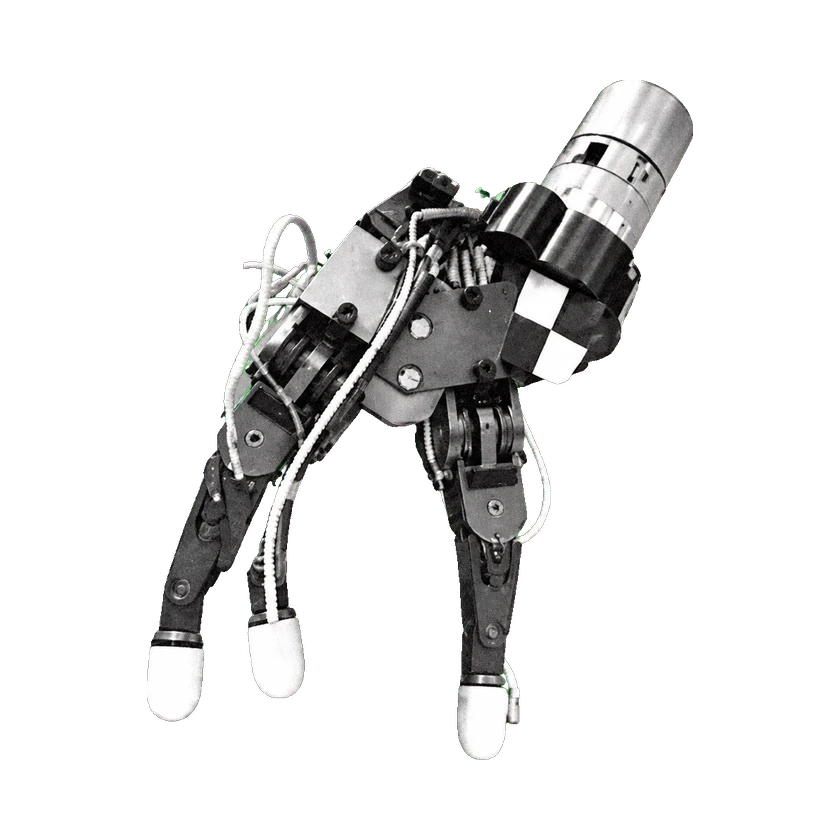
斯坦福/JPL 灵巧手
Stanford/JPL灵巧手是一种三指九关节机器人手,每根手指有三个旋转关节。公开技术报告称其手指由电机驱动,并提供关节位置、力矩和指尖笛卡尔位置;一根指尖装有16×16压阻式触觉阵列。该阵列以压阻式换能为基础,对施加压力输出标量结果。 触觉参数对应公开研究配置,不代表每个版本均为标准配置。
下方为型号参数;特定配置的参数单独列出。资料缺失不代表数值为零或不支持。
仅对应论文触觉实验配置,不代表所有版本标配。
暂无已收录的关联产品。