
Papert 1.0 量产规格(厂商宣传册)
通信、控制与反馈
通信物理接口
EtherCAT
通信物理接口
CAN
通信物理接口
RS-485
感知系统
是否具备触觉感知
支持
 速腾聚创科技有限公司
Papert 第一代型号;量产宣传册数值不代表原型机已完成参数核验。
Papert 1.0 是速腾聚创开发的五指灵巧手,厂商宣传册将其与 Papert 2.0 分列说明。下方量产规格配置记录了覆盖指尖、指腹及手掌的触觉感知,以及用于机器人控制系统集成的 EtherCAT、CAN、RS-485 接口。宣传册数值适用于量产产品,样品和试制机参数需单独核验。
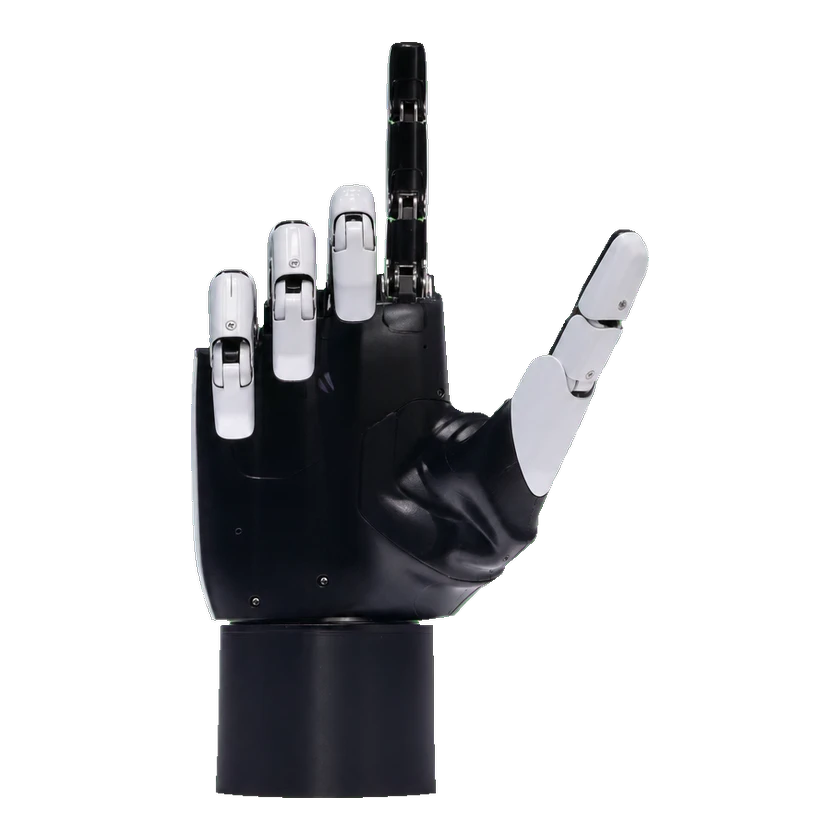
下方为型号参数;特定配置的参数单独列出。资料缺失不代表数值为零或不支持。
暂无已收录的关联产品。