
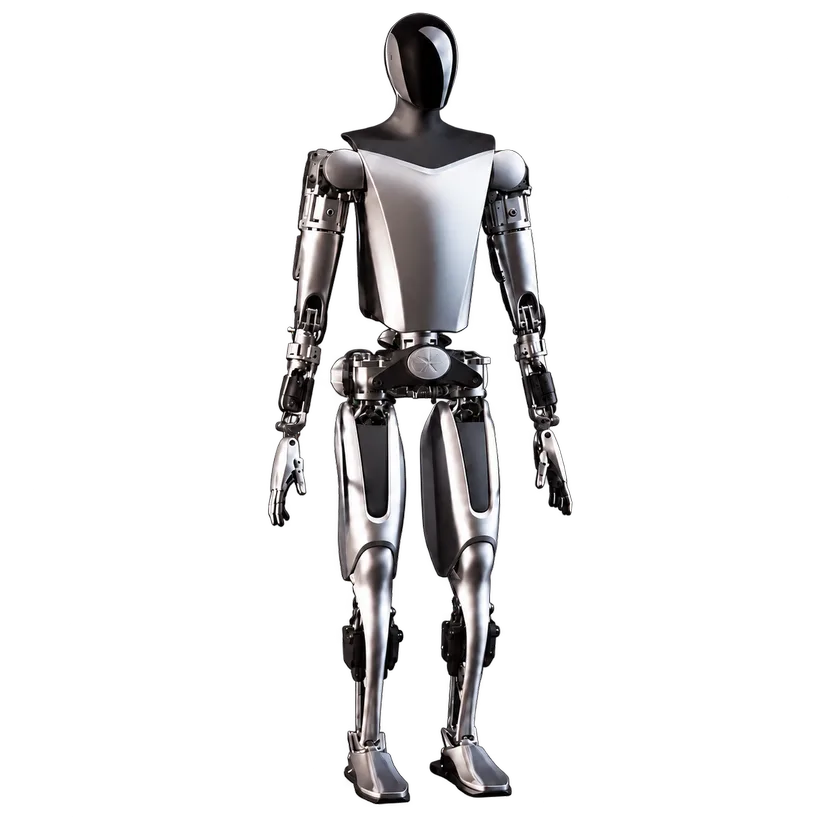
 特斯拉
Tesla Optimus Hand (2022)
价格
价格未公开
类型
组件 · 灵巧手
状态
原型
可得性
未发布
发布时间
2022年9月30日
国家/地区
美国
最近参数核验最近一次单项参数核验,非整型号复核或资料编辑日期。
2026-11-01
主动自由度尚未独立核实
主动自由度
5 根手指
指头数量
Tesla 于2022年 AI Day 展示的 Optimus 原型手部。每手有六个执行器和11个自由度,手内控制器驱动手指并接收传感反馈;可贴合被抓物体,非反驱指传动可在电机关闭时保持物体。
1 / 1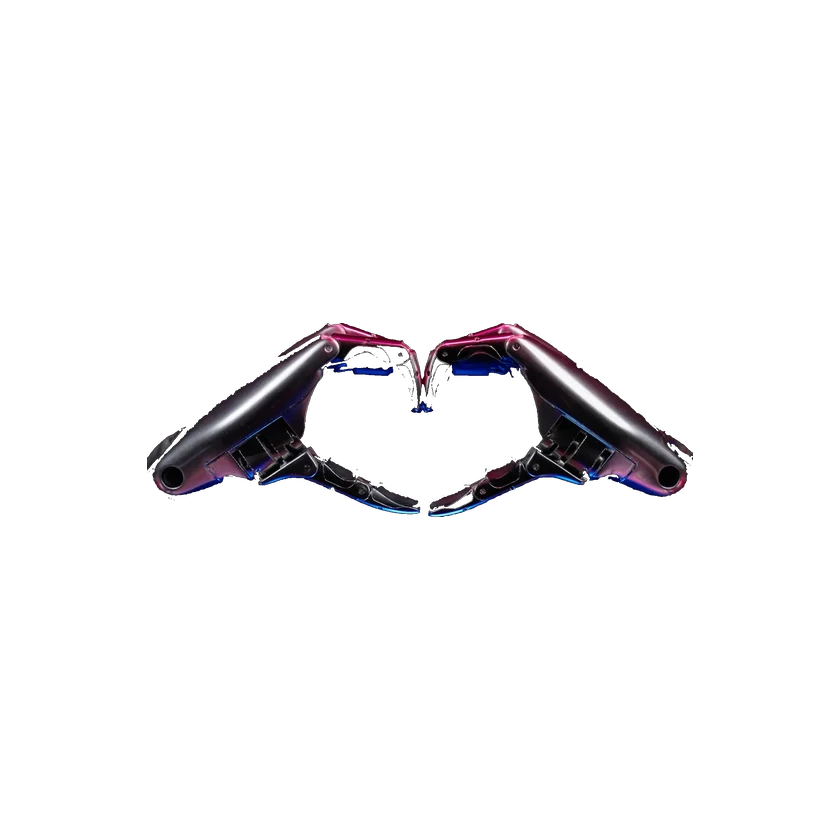
技术参数
下方为型号参数;特定配置的参数单独列出。资料缺失不代表数值为零或不支持。
整机规格
指头数量
5 根手指
执行器数量
6 个执行器
单手6个执行器与11自由度分别给出,不能仅凭执行器数量确定主动控制坐标数。
执行器技术
腱驱动、弹簧加载
历史分类描述腱绳/弹簧传动,并非已确认的电机类型;传动方式已单独记录,电机技术类型尚未确认。
主动自由度
主动自由度尚未独立核实
2022年发布资料给出11自由度和6个执行器,未区分主动与被动坐标;主动自由度尚未确认。
材质
金属手指腱绳
材料仅指金属手指腱绳,未公开合金、不锈钢牌号、整手框架或指壳材料。
总自由度
11 DOF
发布资料给出11自由度,未明确其为11个独立驱动坐标;不将该值作为主动控制数。
传动机制
腱绳驱动、弹簧被动伸展
2022年设计由腱绳闭合手指,弹簧被动伸展;不据此推算齿比或主动自由度数。
运动与协调控制
协调控制架构
适应抓取物体的机构
机械结构
灵巧手
类人自适应手部
末端执行器
用于抓取按人手设计物体的人形手部
关节类型
带离合机构的非反驱手指传动
传感器
感知传感器
手内控制器接收传感反馈
未公开传感器类型、布局及数量;开场触觉比较描述的是人手,不能作为机器人已安装触觉硬件的依据。
计算平台
板载计算
手内控制器驱动手指并接收传感反馈
发布资料明确手内控制器,未公开CPU、内存或物理通信接口。
开发与扩展
操作模式
自适应抓取
商业状态
状态
原型
价格
价格未公开
发布时间
2022年9月30日
关联实体
所属公司
特斯拉
公司 · 美国
查看公司
“Optimus Gen 1 Hand” 的关联机器人
关联机器人
视频
Tesla AI Day 2022——手部章节
Tesla · 2022-10-01提交来源或更正