
RH2D Gen2 — 标准 RS485 与 USB
通信、控制与反馈
通信物理接口
RS485
标准主接口为 RS485,并配有 USB。仍需通过主连接器提供外部电源。
通信物理接口
USB (micro-USB virtual serial port)
标准主接口为 RS485,并配有 USB。仍需通过主连接器提供外部电源。
 Seed Robotics
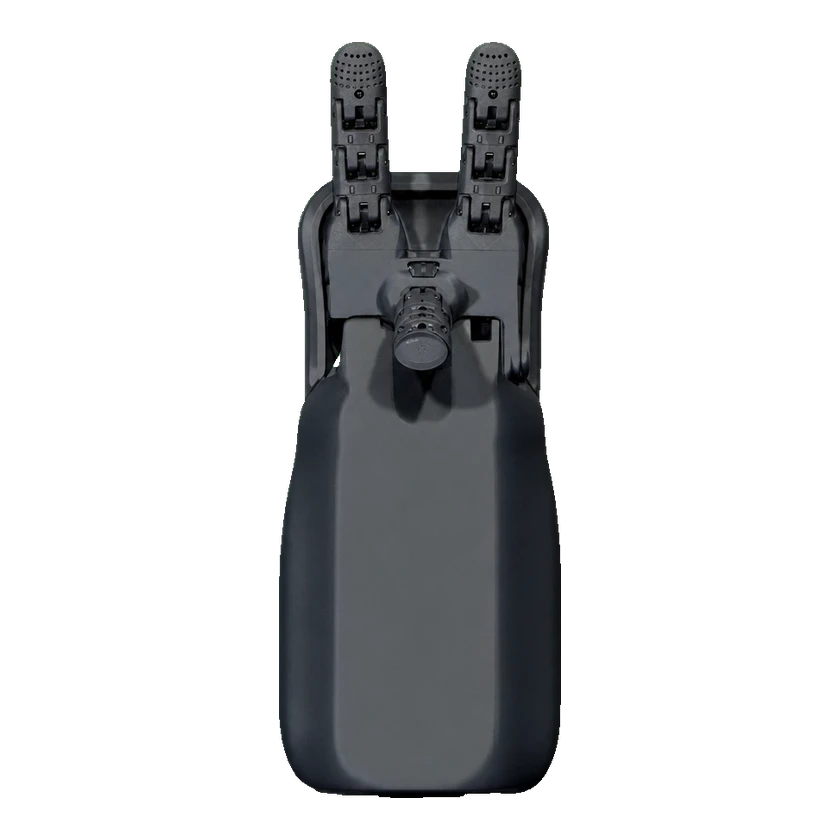
RH2D Gen2 是 Seed Robotics 为小型机械臂、双足人形机器人及重量敏感实验开发的轻量操作器。官方资料标示其重量为 175 g,具有 10 个自由度和 2 个智能执行器;腱绳张力均衡机构使各手指在抓取时分别贴合物体。它采用 EROS 控制架构,支持通过 Dynamixel 协议或简单文本协议设置动作并查询状态,便于接入抓取研究流程。
下方为型号参数;特定配置的参数单独列出。资料缺失不代表数值为零或不支持。
两个驱动器 ID;独立的主板 ID 不计作驱动器。
两个可控轴包含腕部旋转与手指闭合,不表示两个手指独立驱动。
厂商报告的总自由度,与两个可控轴区分。
RH2D Gen2 手册规格。
所引系列总览仅说明部分型号可选 FTS 传感器,未明确 RH2D Gen2 已搭载或兼容 FTS。此历史选配传感器描述的型号适用性尚未确认,不用于判定该型号的触觉筛选。
标准主接口为 RS485,并配有 USB。仍需通过主连接器提供外部电源。
标准主接口为 RS485,并配有 USB。仍需通过主连接器提供外部电源。
暂无已收录的关联产品。