深圳星际光年科技有限公司 logo深圳星际光年科技有限公司

GaiaHand

价格
价格未公开
类型
组件 · 灵巧手
状态
未公开
可得性
未公开
发布时间
未公开
国家/地区
中国
最近参数核验
2026-10-31
仓库示例配置:15
主动自由度
5
指头数量

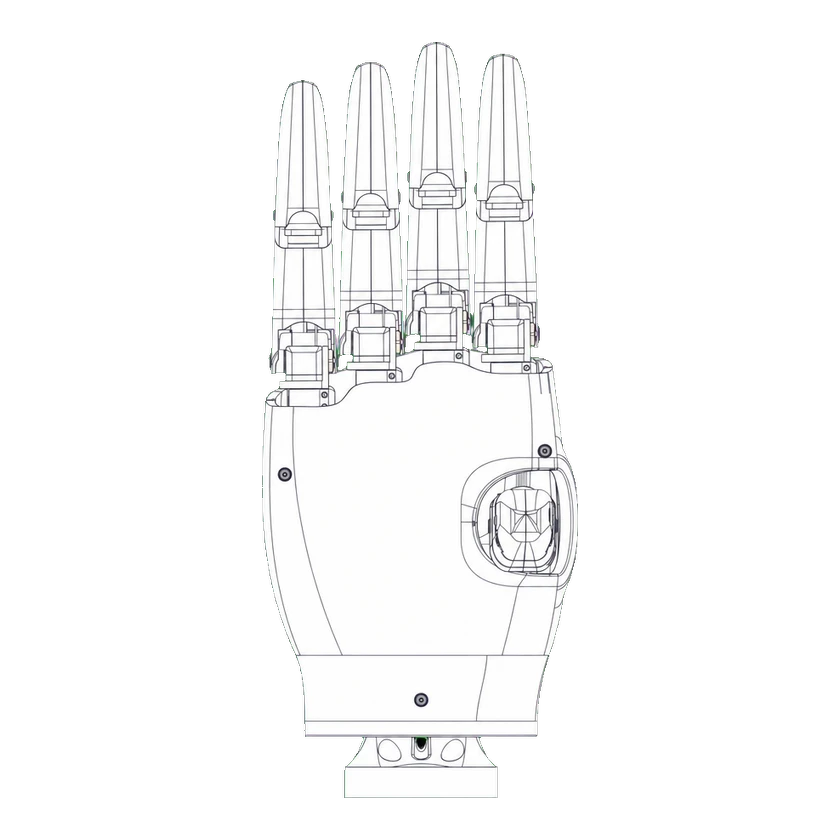
Gaia Hand 是星际光年发布的开源五指灵巧手设计,以独立关节模组构成手指,使用带减速器的无刷电机及三维打印结构件。官方项目说明提供 UART 串行通信和 Python SDK,可在不拆解整个手掌的情况下替换关节模组,便于组装、定制与控制开发;研究人员可依据公开设计搭建手部硬件、调整手指姿态及开展抓握研究,具体自由度取决于采用的构型。

1 / 1Gaia 15

技术参数

下方为型号参数;特定配置的参数单独列出。资料缺失不代表数值为零或不支持。

自由度与驱动

指头数量
5
执行器技术
无刷直流电机
框架材质
3D打印件及金属部件
主动自由度
仓库示例配置:15

README labels these as Technical Specifications (Example); not guaranteed for every assembled variant.

材质
PLA+、PETG 或 ABS 打印结构件及金属部件
总自由度
仓库示例配置:15

README labels these as Technical Specifications (Example); not guaranteed for every assembled variant.

运动与协调控制

协调控制架构
独立驱动的模块化关节在手指内串联

机械结构

灵巧手
五指灵巧手
灵巧手型号
GaiaHand
关节类型
独立驱动的模块化关节
减速器类型
模块化关节执行器配齿轮减速器

传感器

感知传感器
回读关节位置、电机电流、运行状态及固件信息

电池与续航

热插拔支持
关节模组可独立更换

计算平台

软件算法
可配置位置环及速度环增益

安全与防护

安全系统
显式电机使能、禁能及目标值设定指令
安全系统
可配置限流值、触发持续时间、恢复阈值和恢复时间窗

交互与通信

通信
标准 UART 串行接口
通信
波特率: 协议 V2.0.2:230400 bit/s,八数据位、一停止位、无校验
通信
二十字节小端二进制帧,CRC16_CCITT_FALSE 校验
通信
设备 ID 0x01–0x9F;0xFF 为全设备广播
外部接口
UART

开发与扩展

应用平台
GaiaTools V151 上位机控制应用
操作模式
位置模式、速度模式及点动控制;上电默认位置模式
二次开发/SDK
官方 Software 目录提供 Python 手部 SDK 与电机 SDK

产品配置

标准配置

通信、控制与反馈

通信物理接口
UART

对应官方 GaiaHand 串口控制配置,不表示 ROS 已可用。
商业状态

状态
未公开
价格
价格未公开
发布时间
未公开
提交来源或更正