
Standard
Kommunikation und Steuerung
Kommunikationsschnittstelle
UART
Offizielle serielle GaiaHand-Steuerung; keine Aussage über die Verfügbarkeit von ROS.
Gaia Hand ist ein von Stella-Robot veröffentlichter Open-Source-Entwurf einer Fünffingerhand mit unabhängigen Gelenkmodulen, bürstenlosen Getriebemotoren und 3D-gedruckten Strukturteilen. Das offizielle Projekt nennt UART-Kommunikation und ein Python-SDK; Gelenkmodule lassen sich ohne Zerlegen der gesamten Handfläche für Aufbau, Anpassung und Steuerungsentwicklung austauschen. Forschende können anhand des veröffentlichten Entwurfs Handhardware aufbauen, Fingerstellungen verändern und Greifen untersuchen; die Freiheitsgradzahl hängt von der gewählten Konfiguration ab.
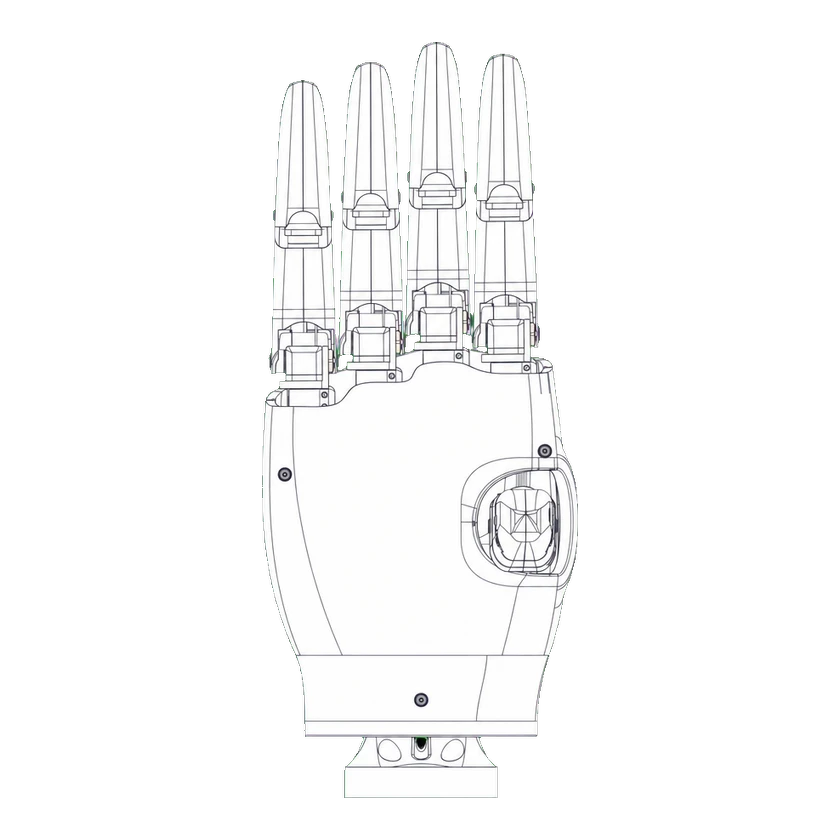
Modellspezifikationen stehen unten. Konfigurationsabhängige Werte werden separat aufgeführt. Fehlende Daten bedeuten weder null noch nicht unterstützt.
Offizielle serielle GaiaHand-Steuerung; keine Aussage über die Verfügbarkeit von ROS.
Noch keine verwandten Produkte erfasst.